 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

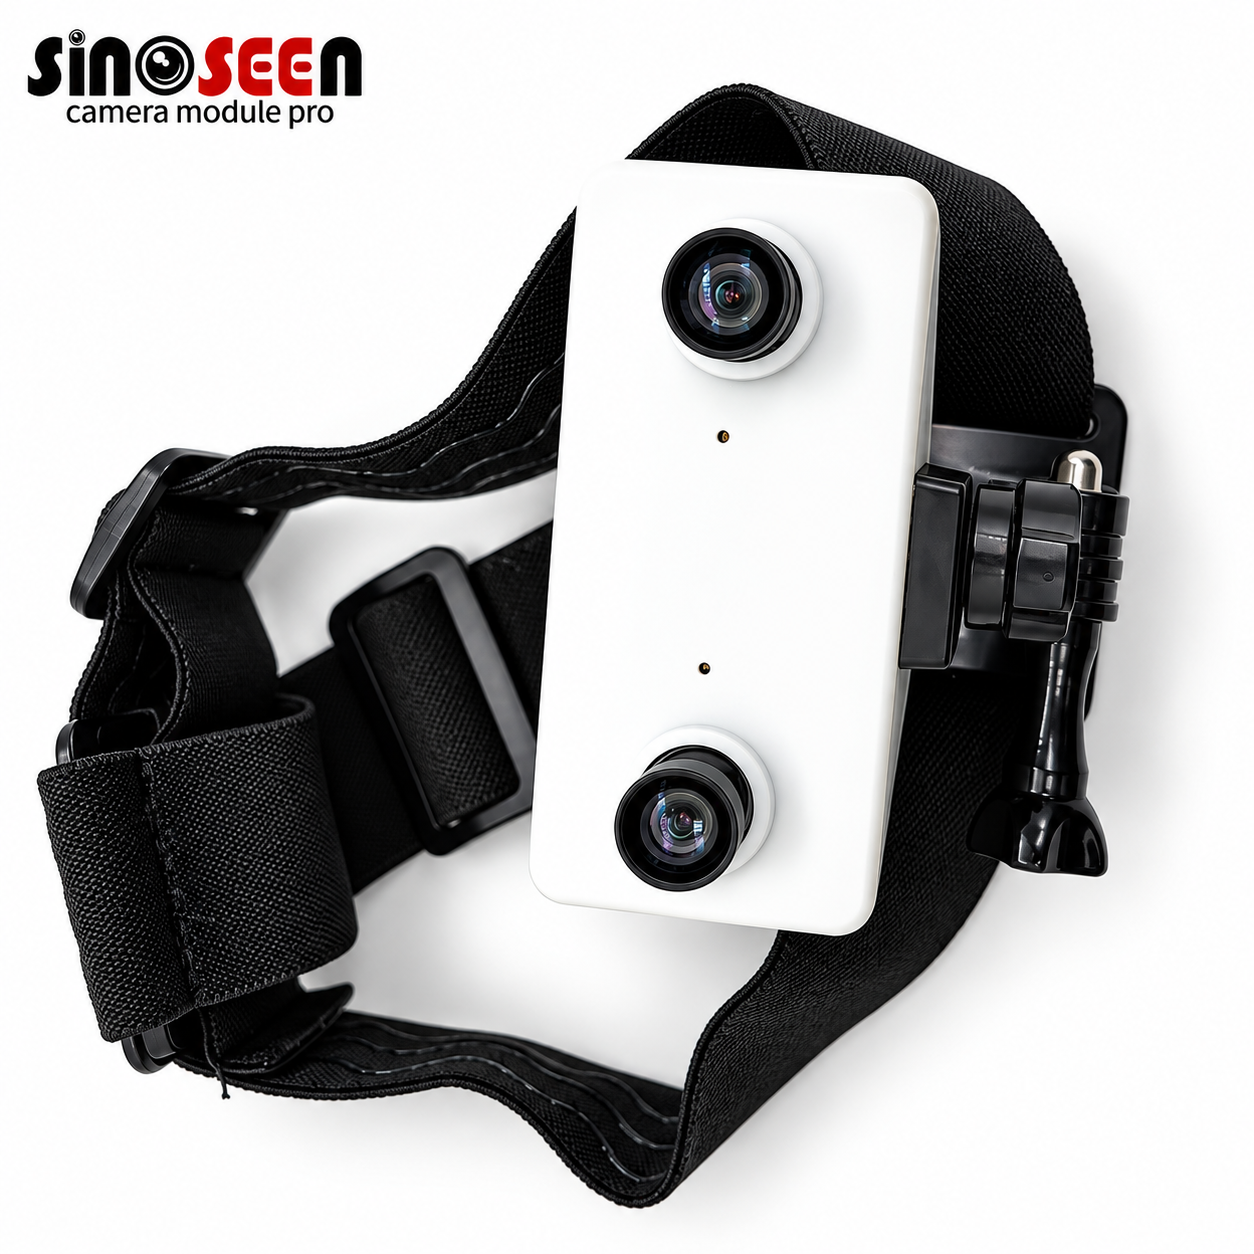
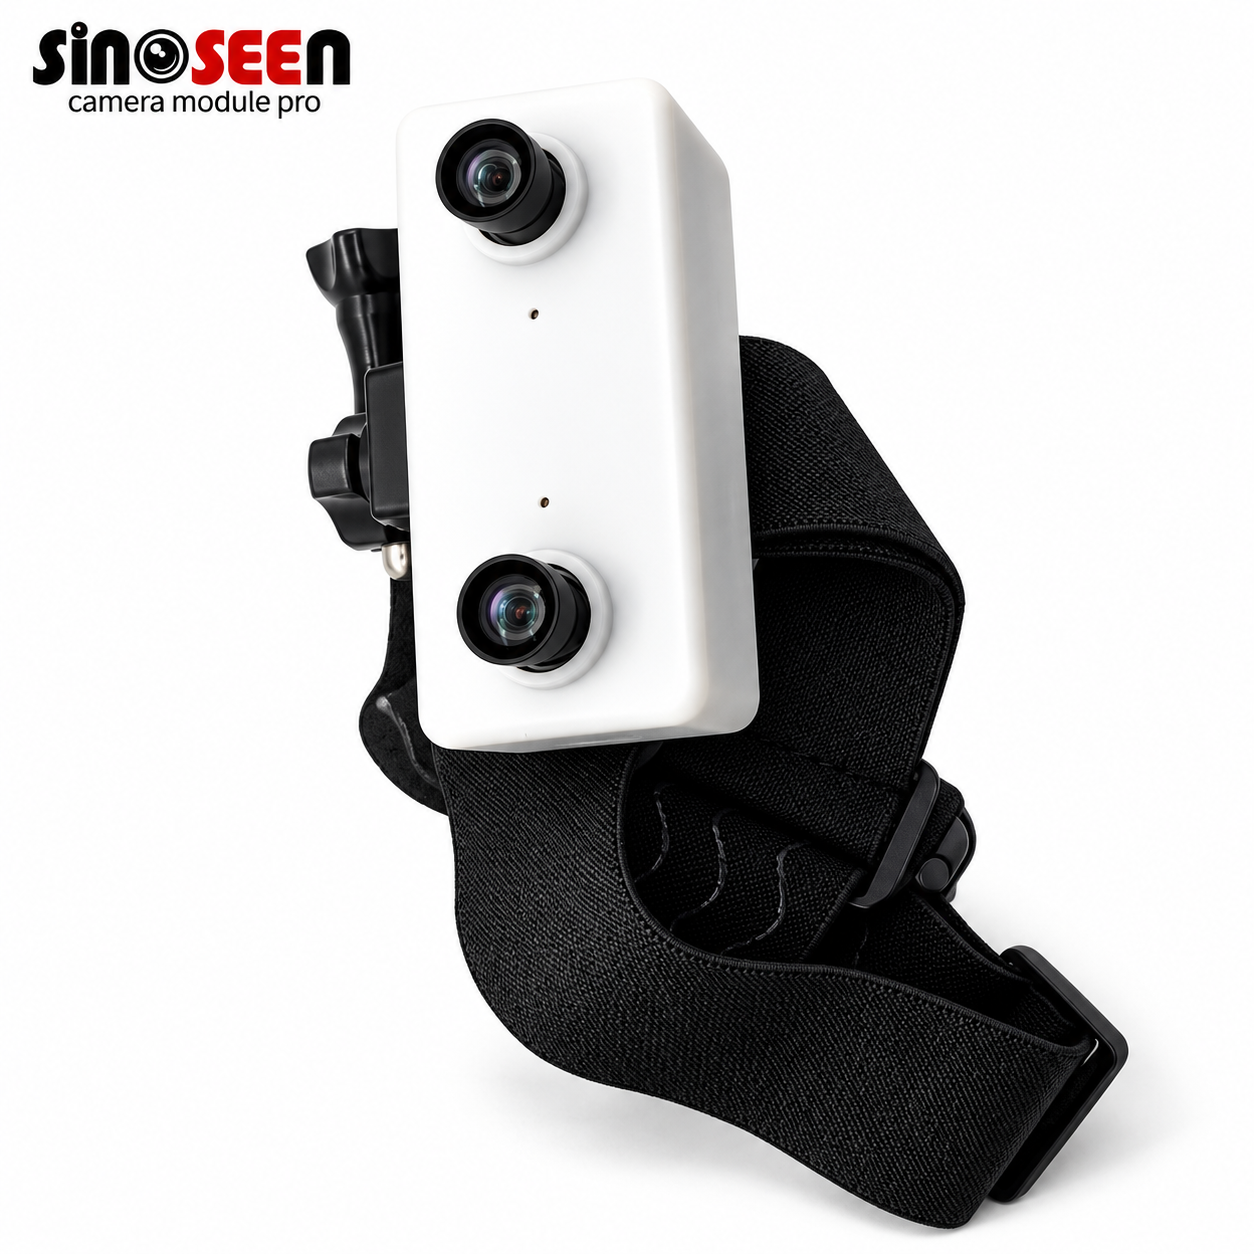
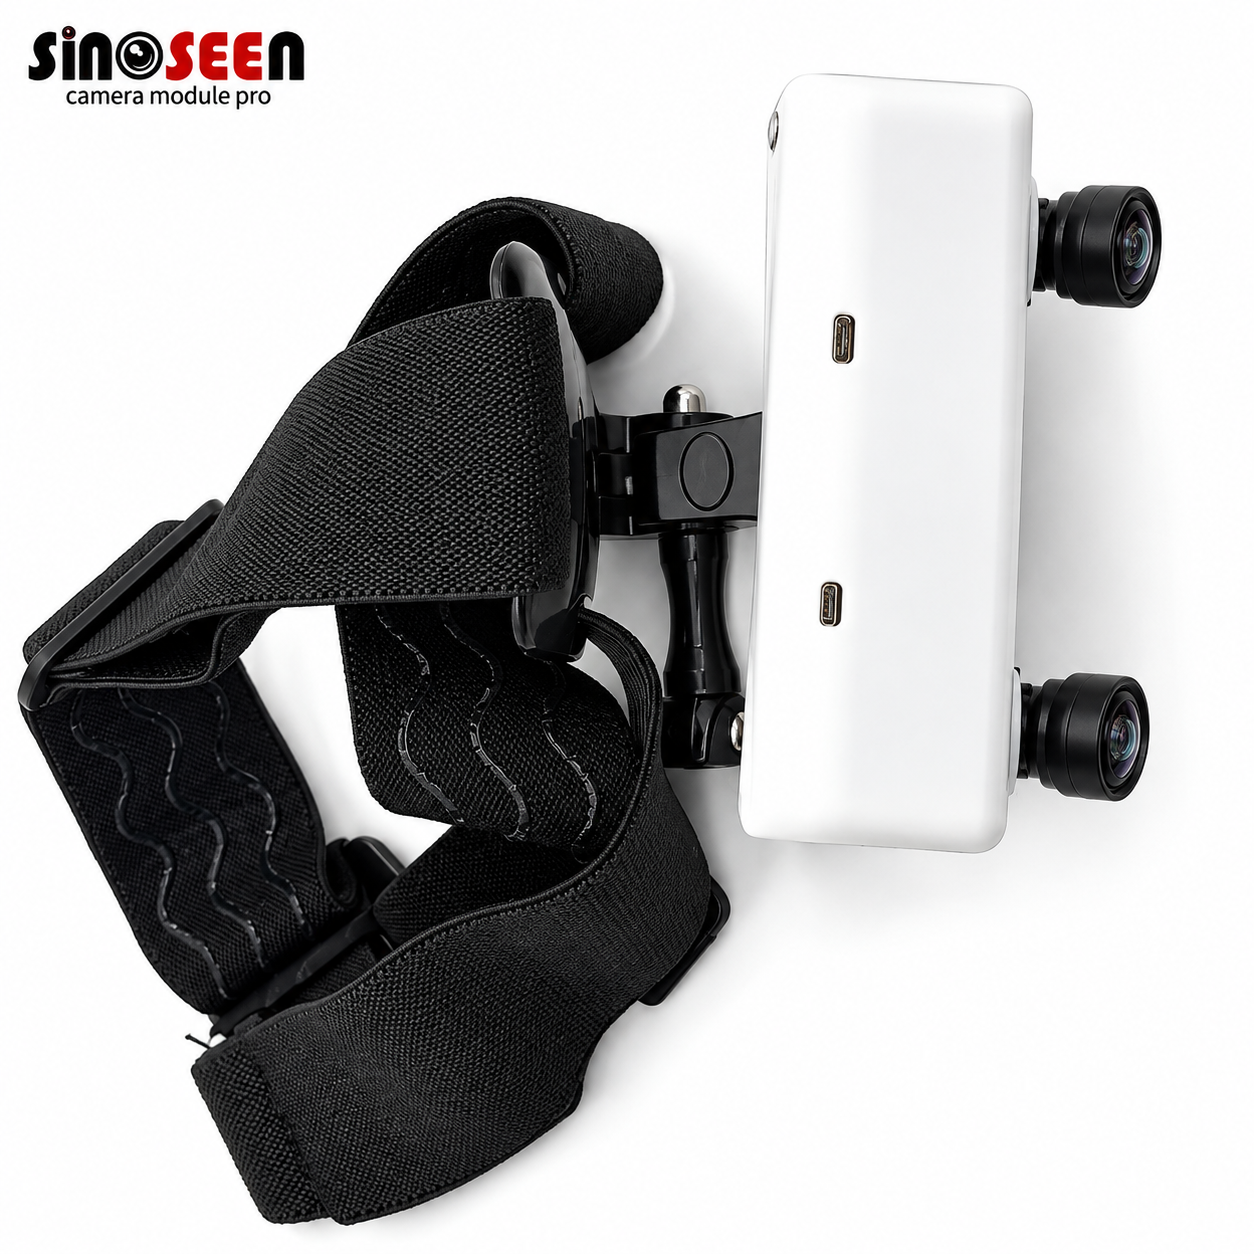
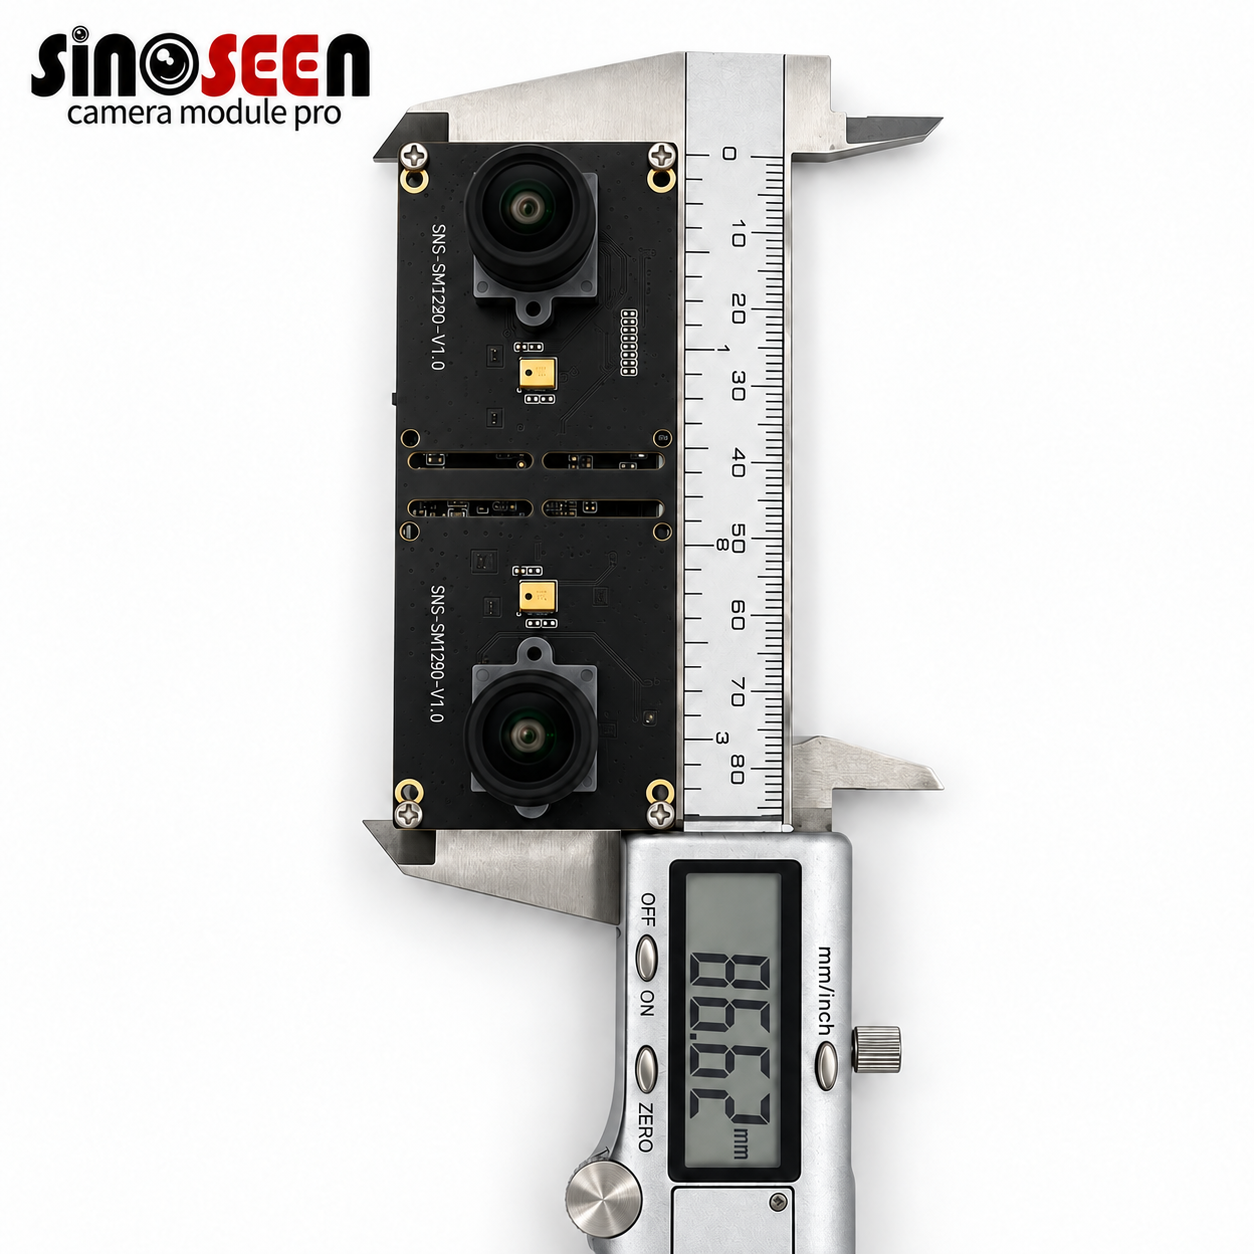
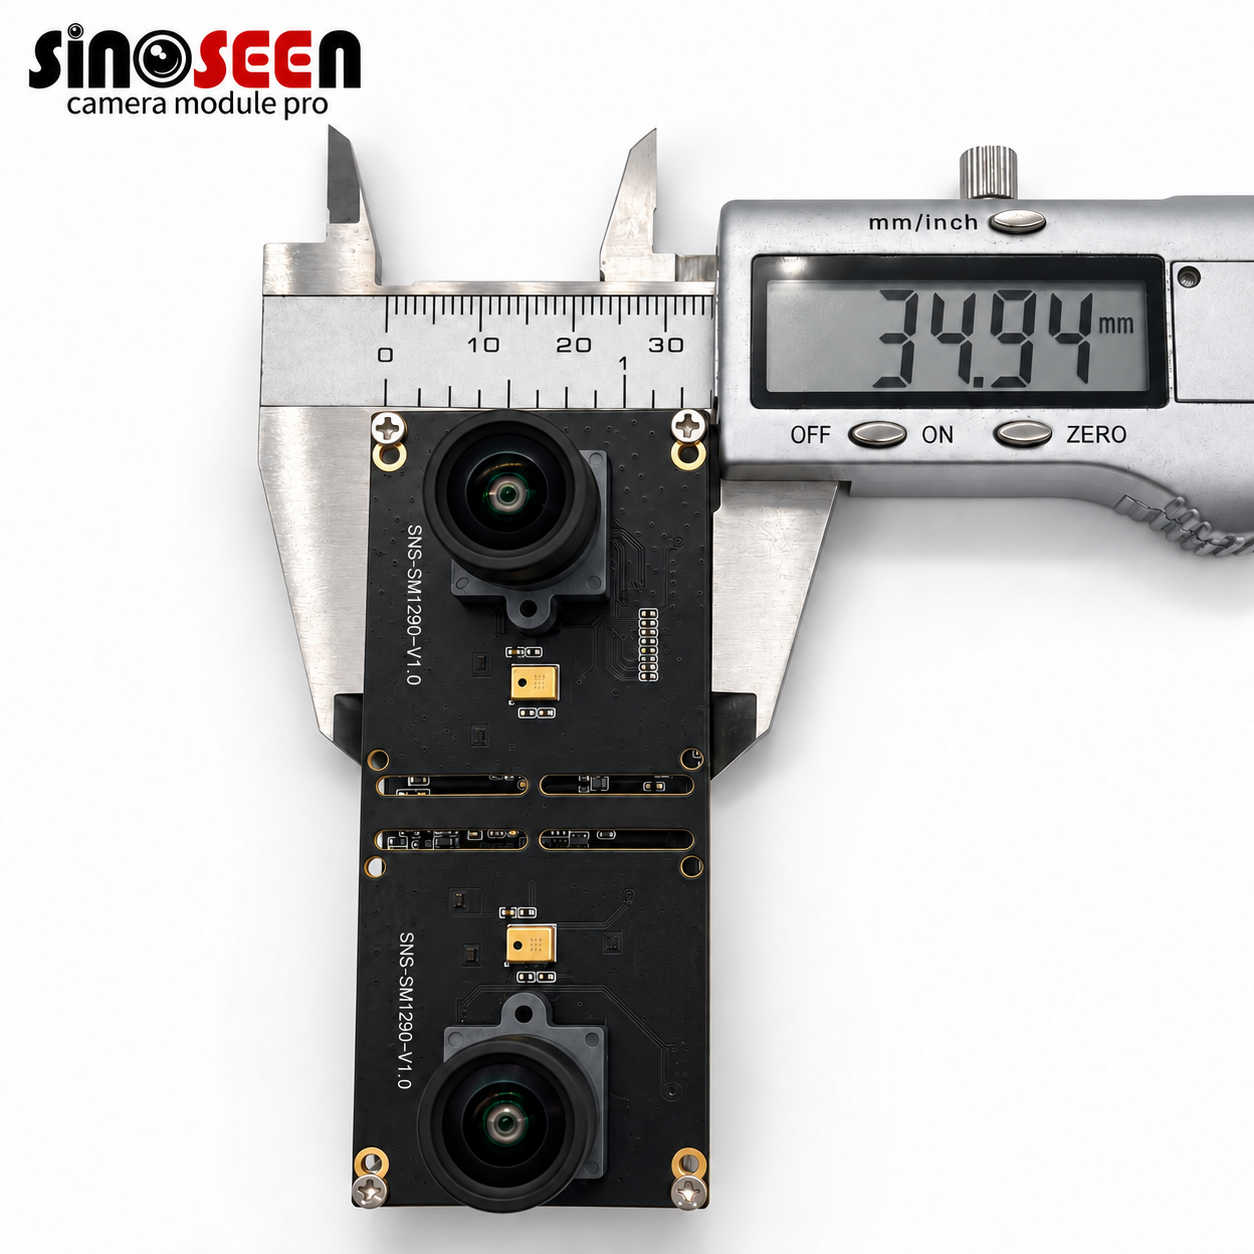
دوربین دو عدسی سینوسین جهانی با شاتر USB 3.0 و واحد اندازهگیری بدن (IMU) برای آموزش رباتها و جمعآوری دادههای حرکتی
جزئیات محصول:
مکان مبدأ: |
شنتن، چین |
نام برند: |
Sinoseen |
گواهینامه: |
RoHS CE/RED FCC ISO |
شماره مدل: |
SNS-SM1290-V1.0 |
شرایط پرداخت و حمل:
کمترین مقدار سفارش: |
1 |
قیمت: |
قابل مذاکره |
جزئیات بستهبندی: |
لیوان+کیسه ضد استاتیک در جعبه کارتون |
زمان تحویل: |
۲ تا ۳ هفته |
شرایط پرداخت: |
تیتی |
توانایی تأمین: |
۵۰۰۰۰۰ قطعه در ماه |
- پارامتر
- محصولات مرتبط
- درخواست اطلاعات
خلاصه ی محصول
ماژول دوربین دو عدسی Sinoseen SNS-SM1290-V1.0، با استاندارد USB 3.0 ساخته شده و بر پایهٔ دو سنسور تصویری با شاتر جهانی onsemi AR0234 طراحی شده است. این ماژول با ترکیب تصویربرداری زاویهٔ وسیع و واحد اندازهگیری بدنی (IMU) درونی، زیرساخت سختافزاری لازم را برای توسعهٔ رباتیک، تحلیل حرکت و بینایی تعبیهشده فراهم میکند.
هر سنسور دارای فرمت نوری ۱/۲٫۶ اینچ، ۱۹۲۰ × ۱۲۰۰ پیکسل فعال و اندازهٔ پیکسل ۳٫۰ میکرومتر است. ثبت تصویر با شاتر جهانی به کاهش اعوجاج هندسی ناشی از خواندن شاتر غلتان (rolling shutter) هنگام تصویربرداری از اشیاء متحرک یا کارکرد روی یک پلتفرم متحرک کمک میکند.
این ماژول از ویدئوی MJPEG با حداکثر ۶۰ فریم در ثانیه و ویدئوی YUY2 با حداکثر ۳۰ فریم در ثانیه در حالتهای خروجی مشخصشده پشتیبانی میکند. اتصال USB 3.0 نوع-C هم ویدئو را منتقل میکند و هم تغذیهٔ الکتریکی را تأمین مینماید؛ در عین حال، عدسیهای زاویهٔ وسیع با فوکوس ثابت، دید مورب مشخصشدهای معادل ۲۰۰ درجه ارائه میدهند.
طراحی سطح برد آن امکان ادغام در پوششهای سفارشی و سیستمهای نمونهسازی را فراهم میکند. کاربردهایی که نیازمند عمق استریو، ردیابی بصری-اینرسی یا تصحیح تصویر هستند، نرمافزار میزبان سازگون و کالیبراسیون مناسبی را میطلبد.
ویژگیهای کلیدی
دو سنسور شاتر جهانی AR0234
دو سنسور AR0234 دیدهای نوری جداگانهای را برای پروژههای تصویربرداری با دوربین دوگانه فراهم میکنند. قابلیت نورگیری با شاتر جهانی به حفظ هندسه اشیاء در حین حرکت کمک میکند و این ماژول را برای ارزیابی صحنههای متحرک و کاربردهای بینایی پویا مناسب میسازد.
تصویر متحرک MJPEG تا ۶۰ فریم در ثانیه
خروجی MJPEG امکان نرخ فریم تا ۶۰ فریم در ثانیه را فراهم میکند، در حالی که خروجی YUY2 تا ۳۰ فریم در ثانیه را پشتیبانی میکند. وضوحها و نرخهای فریم موجود بستگی به حالت فرمافزار انتخابشده، قالب خروجی و پیکربندی میزبان دارد.
اپتیک زاویهوسیع با فوکوس ثابت
پیکربندی عدسی مشخصشده، دید مورب ۲۰۰ درجهای ارائه میدهد و به ثبت صحنهای گسترده از محیط اطراف کمک میکند. طول کانونی ۱٫۸ میلیمتری و دیافراگم F2.0 برای طراحیهای تصویربرداری زاویهوسیع مناسب هستند و محدوده فوکوس مشخصشده از ۶۰ سانتیمتر تا بینهایت است.
تصاویر زاویهوسیع نیازمند کالیبراسیون و اصلاح عدسی هستند، زمانی که برای اندازهگیری هندسی یا پردازش استریو استفاده میشوند.
واحد حسگر جنبشی داخلی (IMU)
IMU ادغامشده، پایه سختافزاری را برای پروژههایی فراهم میکند که از ترکیب حسگری بصری و لرزشی بهره میبرند. دسترسی به دادههای IMU، تنظیمات نمونهبرداری و زمانبندی هماهنگی بین تصویر و IMU باید با پلتفرم نرمافزاری مورد نظر تأیید شود.
اتصال USB 3.0 نوع C
رابط USB 3.0 نوع-C، اتصال به میزبان سازگاندار را ساده میکند. ماژول از طریق USB با ولتاژ ۵ ولت کار میکند و نیاز به اتصال جداگانه برای تأمین برق را کاهش میدهد.
ادغام در سطح برد
تختهی دو عدسی میتواند در یک پوشش سفارشی یا دستگاه تعبیهشده قرار گیرد. پیکربندی استاندارد از نصبکنندههای عدسی با پیچ M12 × P0.5 استفاده میکند. باید انطباق مکانیکی، فاصلهی نوری و الزامات نصب را در برابر نقشهی تأییدشده بررسی کرد.
مشخصات فنی
| پارامتر | مشخصات فنی |
| مدل | SNS-SM1290-V1.0 |
| پیکربندی دوربین | دو عدسی، دو سنسور |
| حسگرهای تصویر | 2 × onsemi AR0234 |
| قالب نوری سنسور | ۱/۲٫۶ اینچ برای هر سنسور |
| ماتریس پیکسل فعال | ۱۹۲۰ × ۱۲۰۰ برای هر سنسور |
| وضوح برای هر سنسور | تقریباً ۲٫۳ مگاپیکسل |
| اندازه پیکسل | ۳٫۰ × ۳٫۰ میکرومتر |
| نوع شاتر | شاتر جهانی |
| نوع فوکوس | فوکوس ثابت |
| قالب داده در سطح سنسور | فرمت خام ۱۰ بیتی بایر |
| قالبهای ویدئویی یواسبی | MJPEG، YUY2 |
| بیشترین نرخ فریم ذکرشده | امجیپگ: تا ۶۰ فریم در ثانیه؛ یو-یو-وای۲: تا ۳۰ فریم در ثانیه |
| رابط میزبان | USB 3.0 |
| کانکتور | USB نوع-C |
| جنبش اسلامی ازبکستان | در برد |
| ولتاژ تغذیه | ۵ ولت ±۵ درصد |
| فاصله کانونی | ۱٫۸ میلیمتر ±۵٪ |
| میدان دید مشخصشده | قطری: ۲۰۰ درجه؛ افقی: ۱۸۱ درجه؛ عمودی: ۱۱۴ درجه؛ تolerانس ذکرشده ±۳ درجه |
حوزههای کاربرد
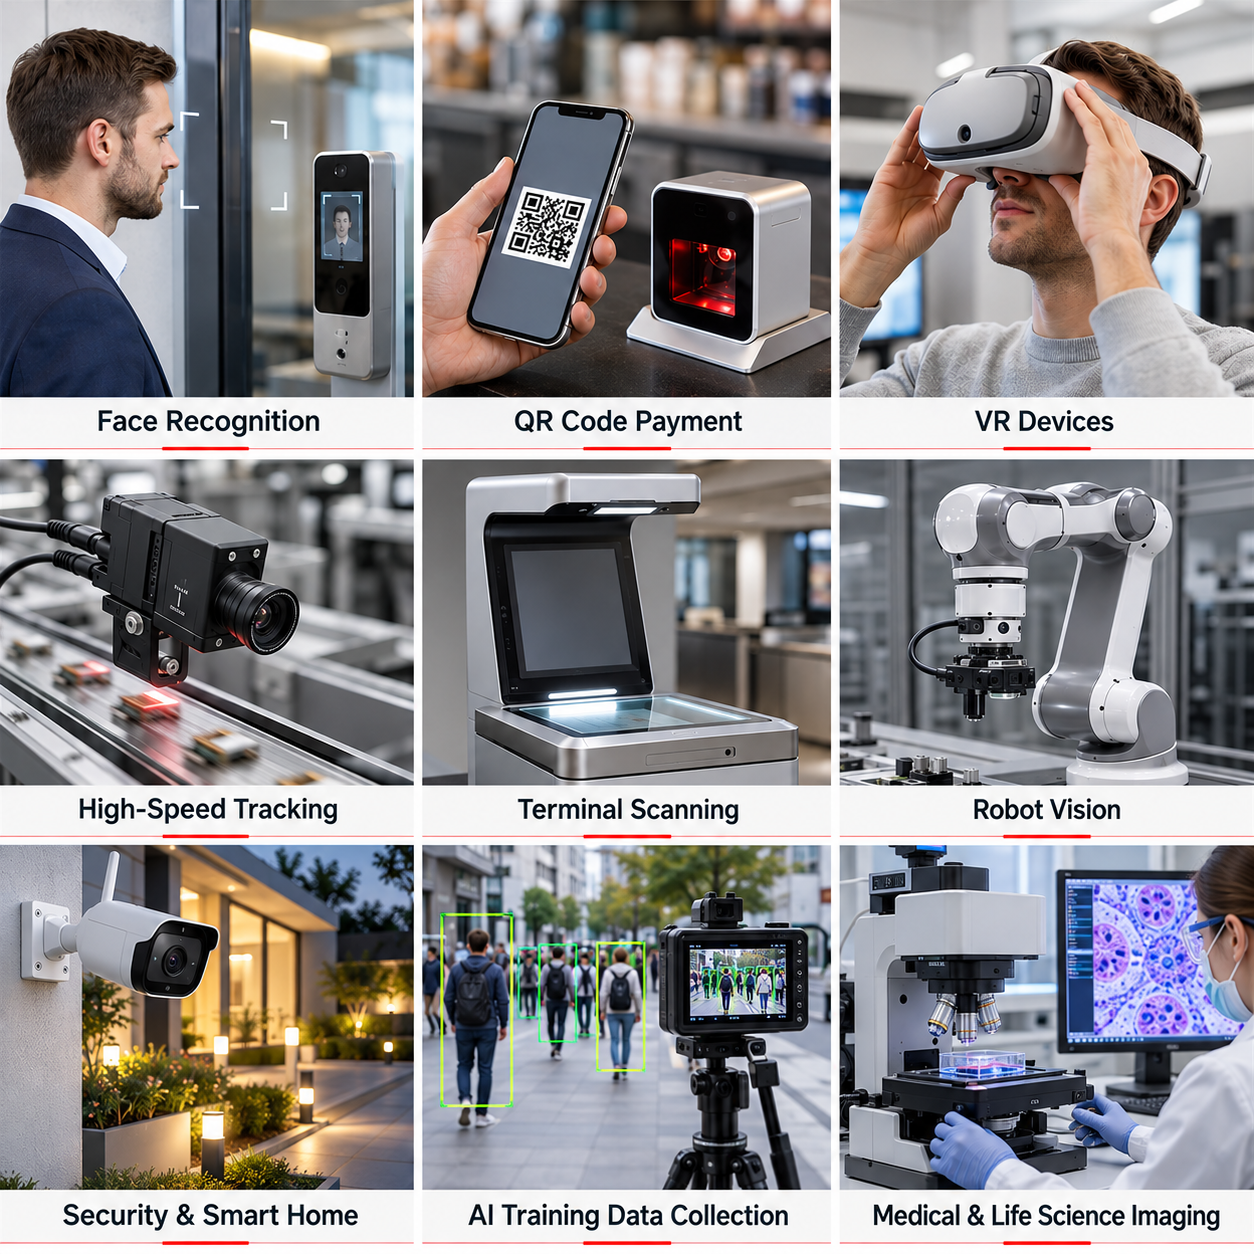
شناسایی چهره ضبط صور چهره برای کنترل دسترسی.
پرداخت با کد QR تصویربرداری از کدها برای رمزگشایی.
دستگاههای واقعیت مجازی ورودی بصری برای ردیابی حرکت.
ردیابی با سرعت بالا ضبط تصویر اشیاء متحرک.
اسکن ترمینال تصویربرداری از اسناد و بارکدها.
بینایی رباتها تصاویر برای تعیین موقعیت و هدایت.
امنیت و خانه هوشمند : نظارت درونسالنی و بیرونسالنی.
جمعآوری دادههای آموزشی هوش مصنوعی : ثبت تصویر برای مجموعهدادههای هوش مصنوعی.
تصویربرداری پزشکی و علوم زیستی : ثبت تصویر برای میکروسکوپی و تحقیقات.
فرآیند سفارشیسازی و توسعه تولیدکننده اصلی تجهیزات (OEM) و تولیدکننده طراحی اصلی (ODM)
دوربین را با نیازمندیهای ادغام خود تطبیق دهید
پیکربندی مناسب دوربین باید هم با وظیفه تصویربرداری و هم با ساختار دستگاه سازگان داشته باشد. شرکت سینوسین خدمات ماژولهای دوربین OEM/ODM ارائه میدهد و میتواند تغییرات در تنظیمات نوری، چیدمان مدار انعطافپذیر، آرایش اتصالات و پیکربندی عملیاتی پشتیبانیشده را ارزیابی کند.
| نیازهای پروژه | حوزههای مورد بررسی مهندسی | اطلاعاتی که باید ارائه شود |
| دوربین در پوسته جای نمیگیرد | محل قرارگیری سر دوربین، طرح مدار انعطافپذیر (FPC) و مسیریابی آن | نقشههای مکانیکی و فضای موجود |
| پوشش صحنه یا فاصله کاری مناسب نیست | انتخاب عدسی، میدان دید و تنظیم فوکوس | ابعاد هدف و فاصله ثبت تصویر |
| اتصال میزبان با طراحی استاندارد متفاوت است | سوکت اتصال، تخصیص پینها و پیکربندی رابط | مشخصات میزبان و نیازمندیهای اتصال |
| اهداف متحرک نیازمند ثبت دقیقتر هستند | نوردهی، روشنایی و حالتهای نرخ فریم پشتیبانیشده | سرعت هدف، نمونههای تصویری و شرایط روشنایی |
| این پروژه نیازمند تصویربرداری مادون قرمز است | مناسببودن فیلتر و لنز | طول موج روشنایی و نیازهای تصویربرداری |
امکان سفارشیسازی، محدوده توسعه، هزینه و زمان تحویل پس از بررسی مهندسی تأیید میشوند.
فرآیند سفارشی سازی
مرحلهٔ ۱ — ارائه نیازمندیهای شما
کاربرد، پلتفرم میزبان، وضوح و نرخ فریم مورد نیاز، فاصله کاری، فضای نصب و تعداد تخمینی را ارائه دهید.
مرحلهٔ ۲ — بررسی پیکربندی
حالت کاری سنسور، رابط، لنز و آرایش مکانیکی را ارزیابی کنید. تغییرات لازم برای دستگاه هدف را شناسایی کنید.
مرحلهٔ ۳ — تأیید نقشهها و معیارهای ارزیابی
پیش از تولید نمونه اولیه، روی پیکربندی، جزئیات اتصال، بازنگری مکانیکی و الزامات پذیرش نمونه توافق حاصل شود.
مرحلهٔ ۴ — ارزیابی نمونهها
کیفیت تصویر، نرخ فریم پایدار، رفتار نوردهی، ادغام با سیستم میزبان و تناسب مکانیکی را در محیط عملیاتی واقعی آزمایش کنید.
مرحلهٔ ۵ — تأیید پیکربندی تولید
پیش از شروع تولید انبوه، نمونهٔ پذیرفتهشده، نقشهها، اجزای نوری و پیکربندی عملیاتی را تأیید کنید.
نقشهها و نیازمندیهای تصویربرداری خود را ارسال کنید.
درباره سینوسین
شرکت شنژن سینوسین فناوری کو.، لمیتد در ژوئن ۲۰۱۶ تأسیس شد و در زمینهٔ طراحی، توسعه، تولید و ارائهٔ خدمات OEM/ODM برای ماژولهای دوربین CMOS تخصص دارد.
محصولات این شرکت شامل ماژولهای دوربین USB، MIPI و DVP است و خدمات آن از مرحلهٔ توسعه تا تولید و پشتیبانی پس از فروش ادامه دارد.
در پروژههای بینایی تعبیهشده، سینوسین با مشتریان همکاری میکند تا وظیفهٔ تصویربرداری را در کنار نیازمندیهای ادغام مکانیکی و الکتریکی ارزیابی کند؛ این امر به تعریف پیکربندی دوربینی کمک میکند که پیش از تأیید تولید، در دستگاه مورد نظر قابل ارزیابی باشد.
گواهینامهها و مالکیت فکری
اسناد سینوسین شامل سوابق مدیریت کیفیت، اسناد انطباق محصول، حق ثبت نرمافزار و اختراعات مدلی است. برای پروژه ماژول دوربین شما، لطفاً اسناد فعلی را که برای مدل و پیکربندی انتخابشده قابل اعمال هستند درخواست دهید، از جمله اسناد مربوط به CE، FCC یا RoHS.
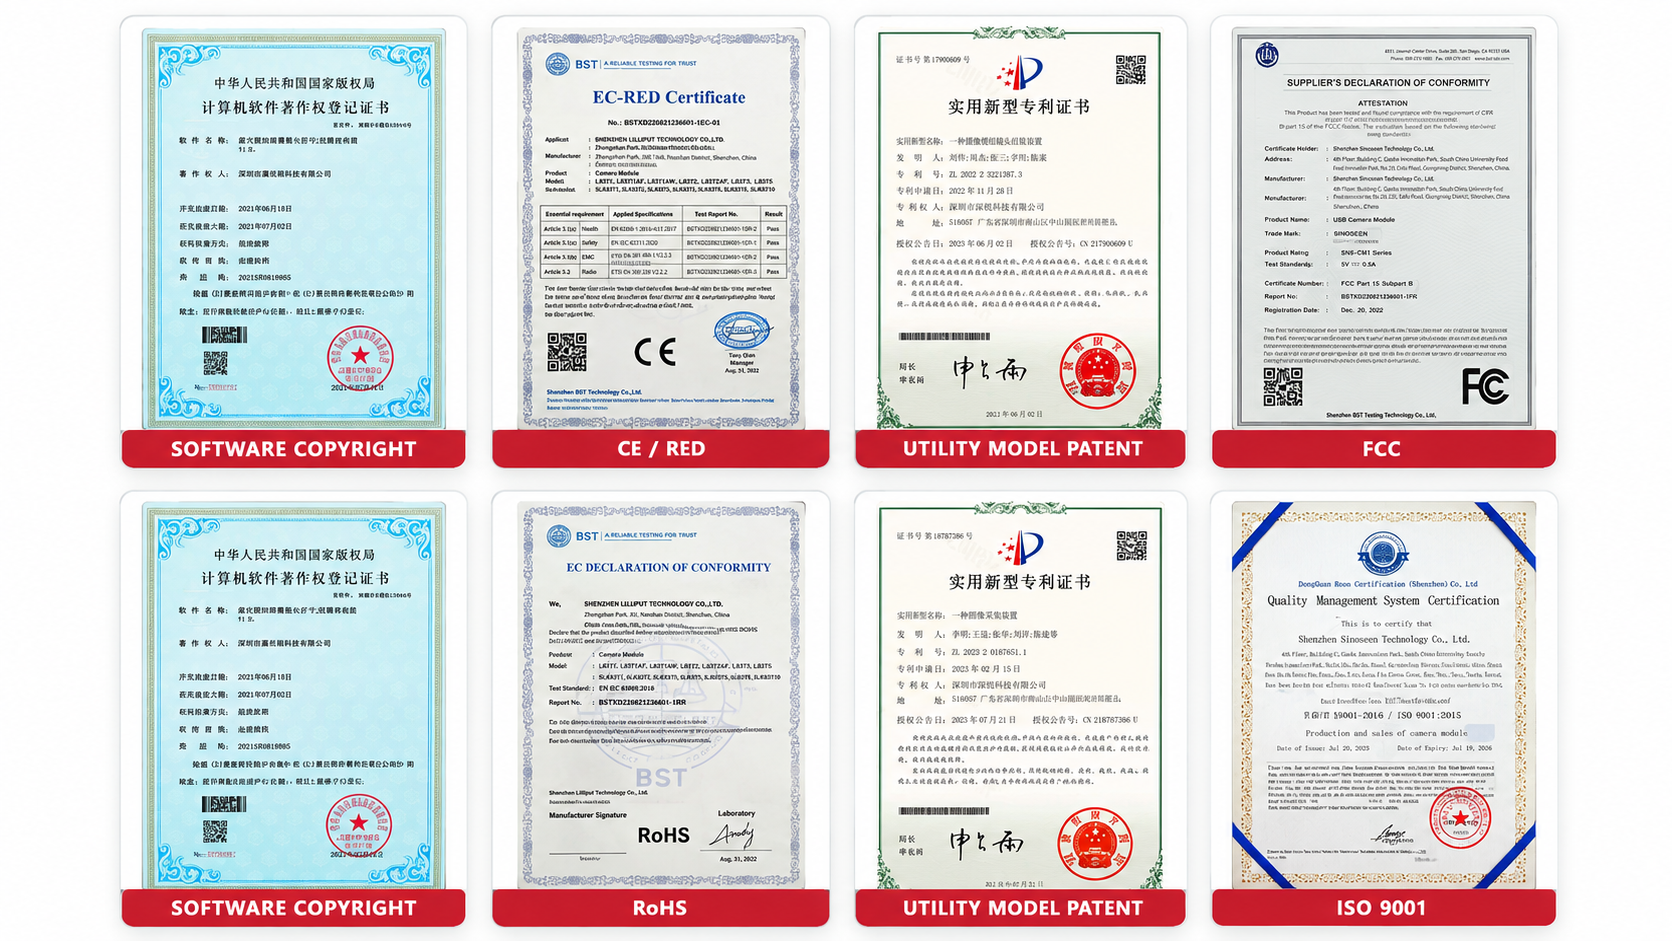
پرسشهای رایج
۱. وضوح این ماژول دوربین چقدر است؟
این ماژول از دو سنسور اِیآر۰۲۳۴ استفاده میکند که هر کدام دارای آرایهای از پیکسلهای فعال ۱۹۲۰ × ۱۲۰۰ هستند، یعنی حدود ۲٫۳ مگاپیکسل. ابعاد ویدئویی قابلمشاهده توسط میزبان بستگی به حالت خروجی دو دوربینی تنظیمشده دارد. لطفاً جدول فعلی حالتهای خروجی را برای فرم웨ر انتخابشده درخواست کنید.
۲. مزیت شاتر جهانی چیست؟
شاتر جهانی تمام پیکسلهای تصویر را همزمان نوری میکند و این امر به کاهش انحراف و تغییر شکل ناشی از خواندن شاتر غلتان کمک میکند. با این حال، این شاتر تاری حرکتی را از بین نمیبرد؛ بنابراین همچنان نوردهی مناسب و تنظیمات زمان نوردهی ضروری هستند.
۳. آیا این ماژول از نرخ فریم ۶۰ فریم در ثانیه در تمام فرمتهای ویدئویی پشتیبانی میکند؟
خیر. در مشخصات ارائهشده، حداکثر نرخ فریم برای MJPEG برابر با ۶۰ فریم در ثانیه و برای YUY2 برابر با ۳۰ فریم در ثانیه ذکر شده است. نرخ فریم واقعی به وضوح انتخابشده، حالت فرمافِر (firmware)، تنظیمات نوردهی و عملکرد سیستم میزبان بستگی دارد.
۴. آیا این ماژول نقشههای عمق یا SLAM داخلی ارائه میدهد؟
خروجی نقشه عمق و SLAM رویبرد در مشخصات تعریف نشده است. کاربردهای عمق استریو و ردیابی نیازمند کالیبراسیون مناسب، زمانبندی تأییدشده دوربینها و پردازش در سمت سیستم میزبان هستند.
۵. آیا این دو دوربین از نظر سختافزاری همگامسازی شدهاند؟
روش همگامسازی در مشخصات موجود تعریف نشده است. لطفاً قبل از انتخاب این ماژول برای اندازهگیری استریو یا ردیابی، همگامسازی نوردهی و رفتار برچسب زمانی را تأیید کنید.