 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

ماژولهای دوربین برای قفلهای هوشمند و سیستمهای بارگیری خودکار
ماژولهای دوربین مورد استفاده در قفلهای هوشمند اغلب تنها چند ثانیه فرصت دارند تا تصویری را ضبط کنند. پس از باز شدن در و قرار دادن یا خارج کردن بسته، سیستم تصویری از جعبهٔ مربوطه ذخیره میکند. این تصویر میتواند به تأیید این موضوع که بسته در جعبهٔ صحیح قرار گرفته است، پشتیبانی از بررسیهای پشتیبانی مشتریان و ارائهٔ ورودی برای نرمافزار تشخیص حضور بسته کمک کند.
این فرآیند ساده به نظر میرسد، اما دوربین درون یک جعبهٔ فلزی بسته کار میکند. نورپردازی الئیدی ممکن است نامتعادل باشد، بستهبندی پلاستیکی ممکن است نور را منعکس کند و بستهها از نظر اندازه تفاوتهای زیادی دارند. همچنین تغییر موقعیت دوربین پس از نصب بسیار دشوار است. ماژولی که در تماسهای ویدئویی چهرههای واضحی تولید میکند، ممکن است برای ثبت برچسب حملونقل در پشت یک جعبه با مشکل مواجه شود. بنابراین، انتخاب یک دوربین مناسب نیازمند بررسی جعبهٔ محافظ، نحوهٔ قرارگیری نور، ترتیب ثبت تصویر و همچنین مشخصات سنسور است.
تعیین اینکه تصویر باید چه چیزی را نشان دهد
آیا سیستم باید تشخیص دهد که آیا جعبه خالی است یا خیر، یا اینکه به کارکنان پشتیبانی مشتری اجازه دهد وضعیت بسته را بررسی کنند، یا اینکه شمارهٔ ردیابی را بخواند؟ هر یک از این وظایف نیازمندیهای متفاوتی از لنز و وضوح تصویر دارد. تشخیص حضور در برابر یک پسزمینهٔ ثابت ممکن است به جزئیات کمی نیاز داشته باشد، در حالی که خواندن یک برچسب کوچک نیازمند جزئیات بسیار بیشتری است.
استفاده از یک دوربین برای ثبت هم کاربر و هم کل فضای قفسه معمولاً نیازمند دید گستردهای است که تعداد پیکسلهای اختصاصیافته به برچسب را کاهش میدهد. برخی طراحیها از دو دوربین استفاده میکنند: یکی درون فضای قفسه و دیگری در نزدیکی صفحه لمسی برای ضبط تصویر کاربر. این مقاله بر روی دوربین داخل فضای قفسه تمرکز دارد.
طراحی حول فضای قفسه
دوربینی که در بالای فضای قفسه نصب شده باشد، ممکن است یک جعبه بزرگ را بهوضوح ثبت کند، اما نقطهای کور را دقیقاً زیر محل نصب آن ایجاد کند. عدسی گستردهدید بخش بیشتری از فضای قفسه را پوشش میدهد، اما جزئیات کوچک—بهویژه در نزدیکی لبهها—قابل تشخیصتر نخواهند بود. همچنین نور محیطی هنگام باز شدن درِ قفسه تغییر میکند.
قبل از انتخاب ماژول دوربین عدسی اندازهگیری فاصله نزدیکترین موقعیت بستهبندی ممکن، فاصله تا دیوار عقب و کل سطحی که باید قابل مشاهده باشد. درخواست عدسی گستردهدید از تأمینکننده بهتنهایی نمیتواند تعیین کند که آیا برچسبی در فاصله ۶۰ سانتیمتری قابل خواندن خواهد بود یا خیر.
دیودهای ساطعکننده نور را در موقعیتهای تولیدی مورد نظرشان با استفاده از کیسههای پستی سفید، بستهبندی پلاستیکی بازتابنده و جعبههای تیره آزمایش کنید. درخششی که برای چشم انسان جزئی به نظر میرسد، ممکن است چندین نویسهٔ حیاتی را در تصویر ثبتشده پنهان کند.
وضوح را با پوشش مورد نیاز هماهنگ کنید
تصویر ۵ مگاپیکسلی فضایی برای برش دادن فراهم میکند، اما معیار مفیدتر، تعداد پیکسلهای موجود برای کوچکترین ویژگیای است که سیستم باید تشخیص دهد. ماژول را در ارتفاع مورد نظر نصب کنید، یک برچسب نمونهٔ حملونقل را در پشت قسمت قرار دهید و تصویر اصلی خروجی دوربین را — نه تصویربرداری از پیشنمایش — ذخیره کنید. برچسب را با بزرگنمایی ۱۰۰٪ بررسی کنید و از کاهش تیزی در هر چهار گوشه اطمینان حاصل کنید.
مقایسهای مفید، تصویر کامل قسمت را در کنار برشی از برچسب با بزرگنمایی ۱۰۰٪ نشان میدهد و فاصلهٔ کاری و شرایط نوری را ذکر میکند. یک جفت تصویر بهخوبی مستند، اطلاعات بیشتری نسبت به مجموعهای بزرگ از تصاویر نمونه ارائه میدهد.
برای فاصلهٔ کاری قابلپیشبینی از فوکوس ثابت استفاده کنید
بخشهای قفلشونده معمولاً عمق مشخصی دارند. دوربین با فوکوس ثابت از جستجوی فوکوس جلوگیری میکند و همچنان که هر بار بستهای را تحویل یا دریافت میکند، تنظیم فوکوس را بدون تغییر نگه میدارد. با این حال، عمق میدان قابل استفادهٔ آن باید تمام موقعیتهای احتمالی بستهها را پوشش دهد، نه صرفاً یک موقعیت مناسب روی نمونهآزمایشی.
یک جعبهٔ بزرگ ممکن است برچسب خود را نزدیک به لنز قرار دهد، درحالیکه یک بستهٔ کوچک ممکن است در پشت بخش قفلشونده قرار گیرد. فاصلهٔ کاری نزدیکترین و دورترین نقطه را آزمایش کنید. اگر یک تنظیم فوکوس نتواند هر دو ناحیه را بهاندازهٔ کافی تیز نگه دارد، موقعیت دوربین، لنز یا دیافراگم را تنظیم کنید.
هنگام روشن شدن اولیهٔ چراغها، تنظیم خودکار نوردهی و تعادل سفید ممکن است برای پایدار شدن به چندین فریم نیاز داشته باشد. ذخیرهٔ فریم اول میتواند منجر به ناهمگونی روشنایی بین گرفتنهای متوالی شود. ترتیب عملی این است که پس از وقوع رویداد درب، روشنایی را فعال کنید، اجازه دهید نوردهی و تعادل سفید پایدار شوند، سپس تصویر را همراه با سوابق مربوط به تحویل یا دریافت ثبت و ذخیره کنید. مدت تأخیر لازم را روی پلتفرم میزبان تولید اندازهگیری کنید. شکستهای ثبت را بهصورت صریح در سیستم ثبت کنید و بهجای آنها تصویر قدیمیای از بافر جایگزین نکنید.
جایگاه ماژول دوربین USB OV5640
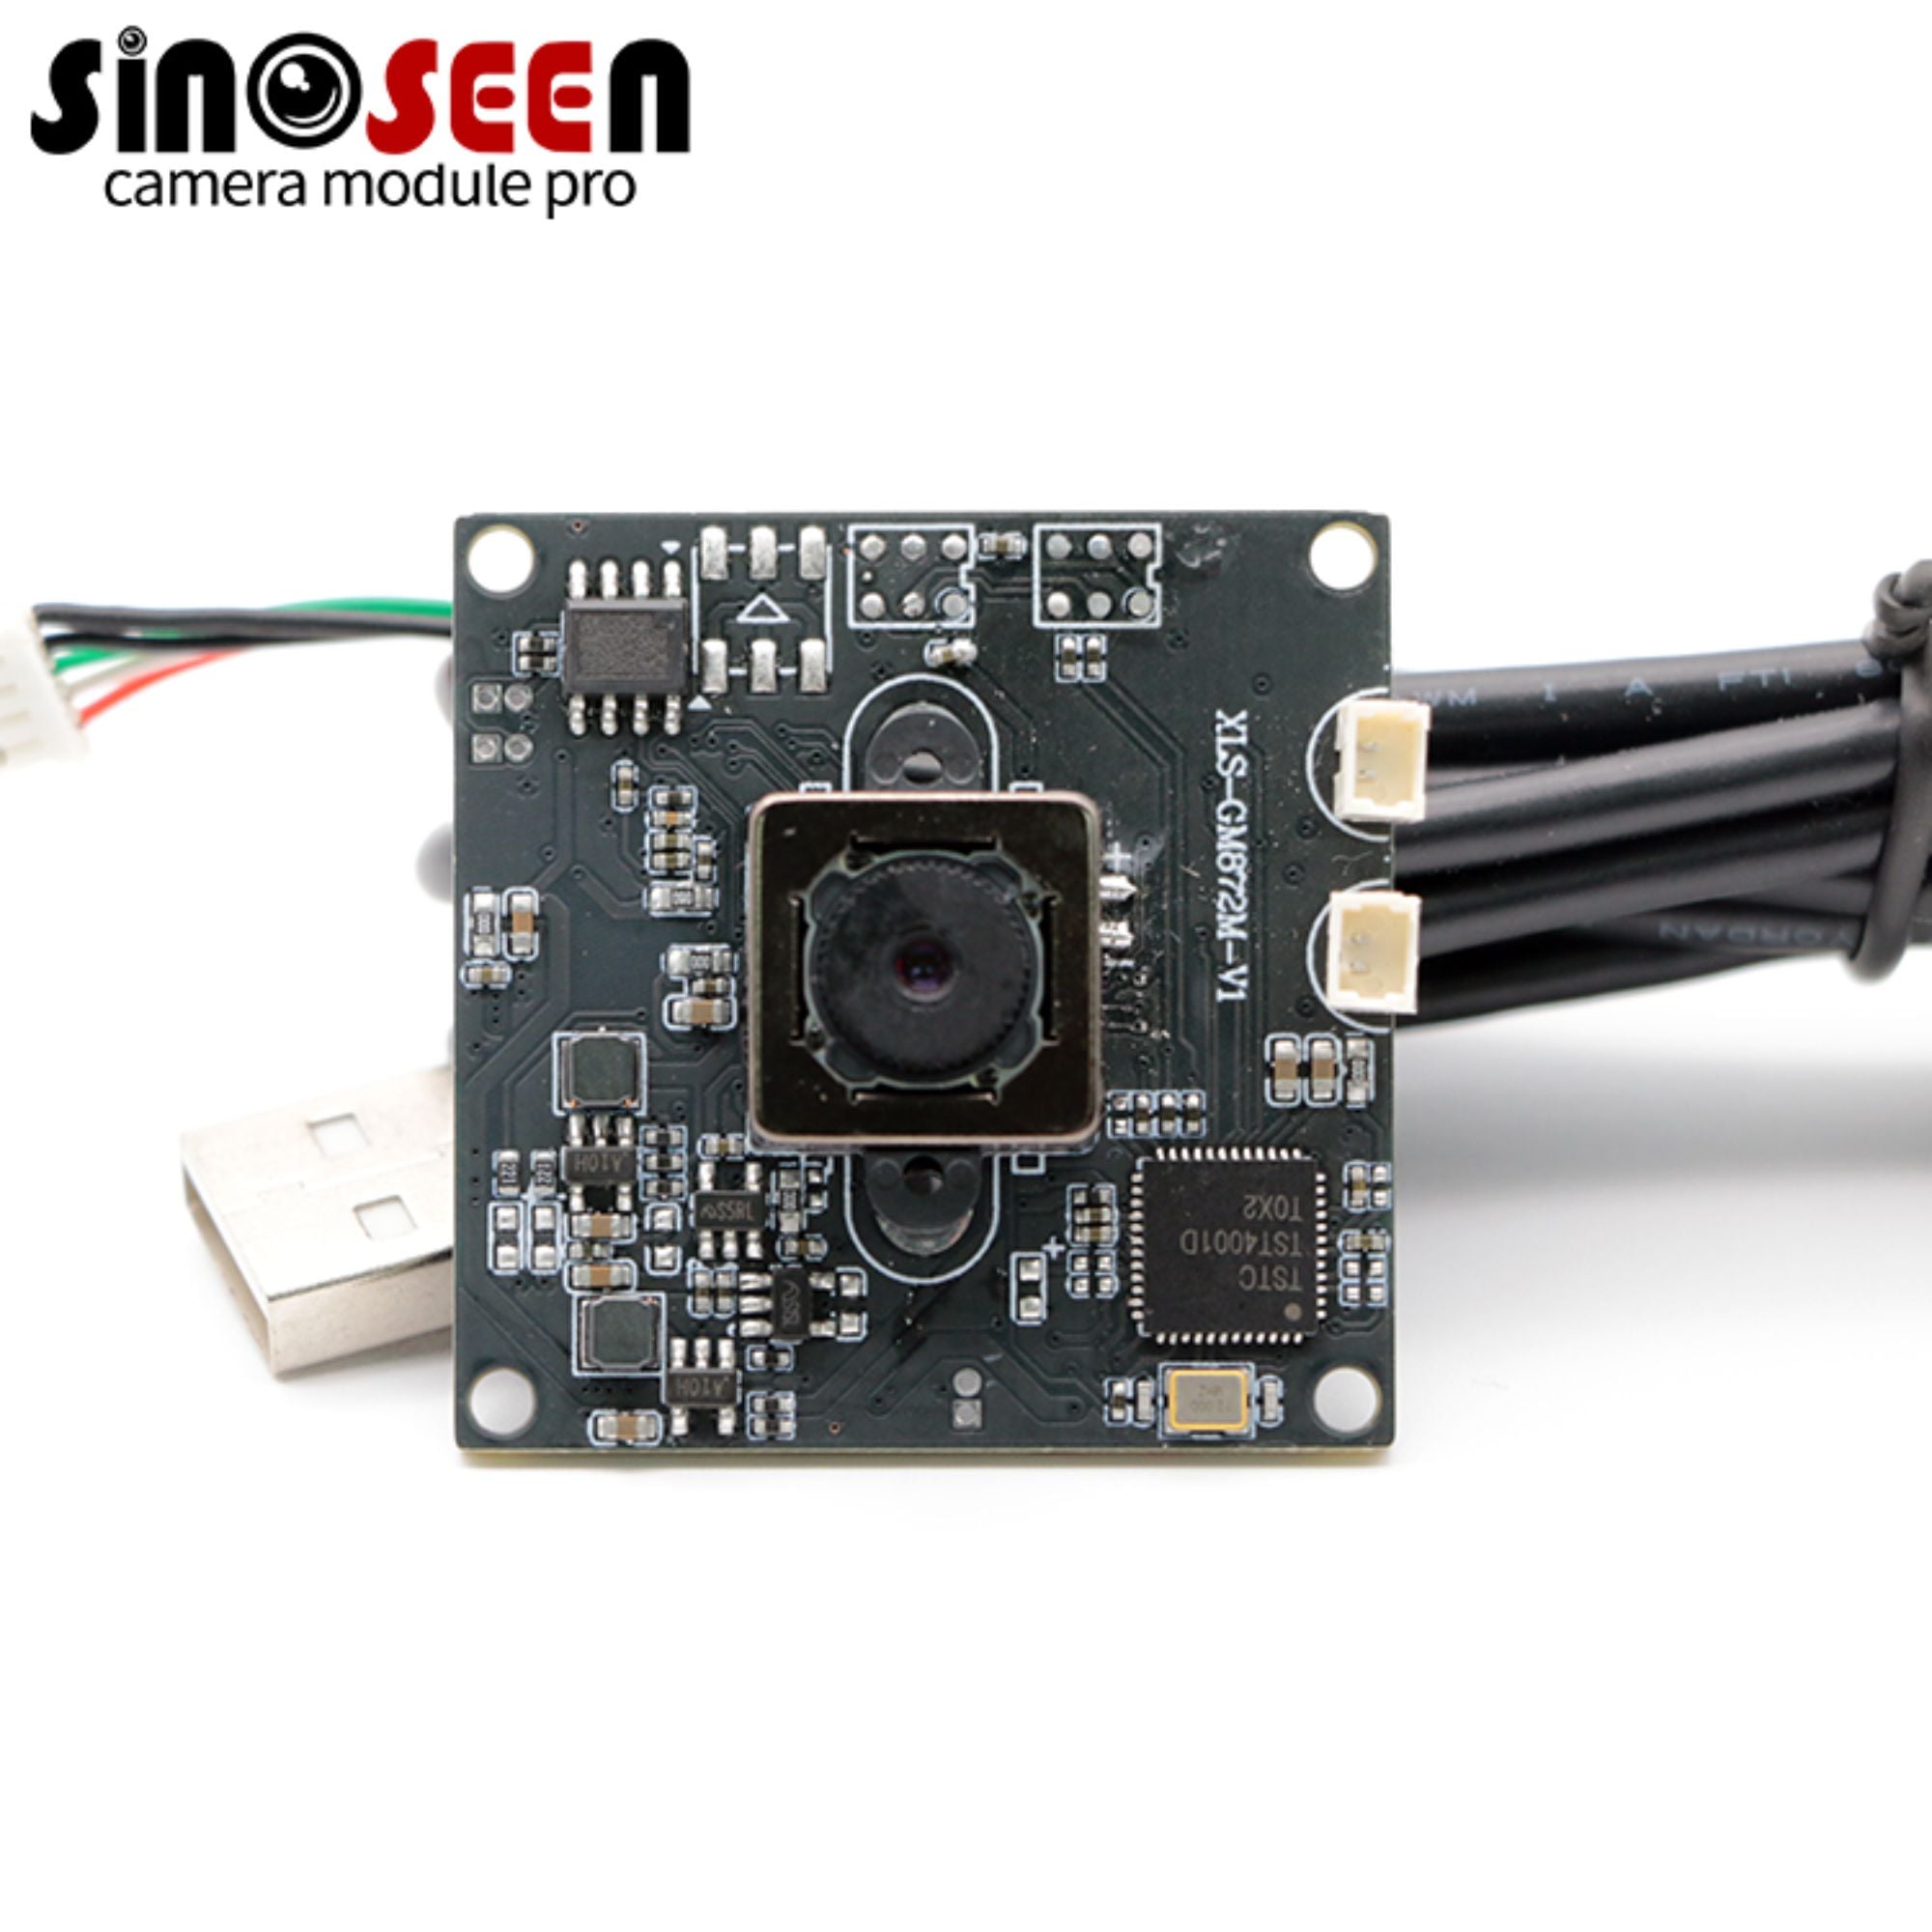
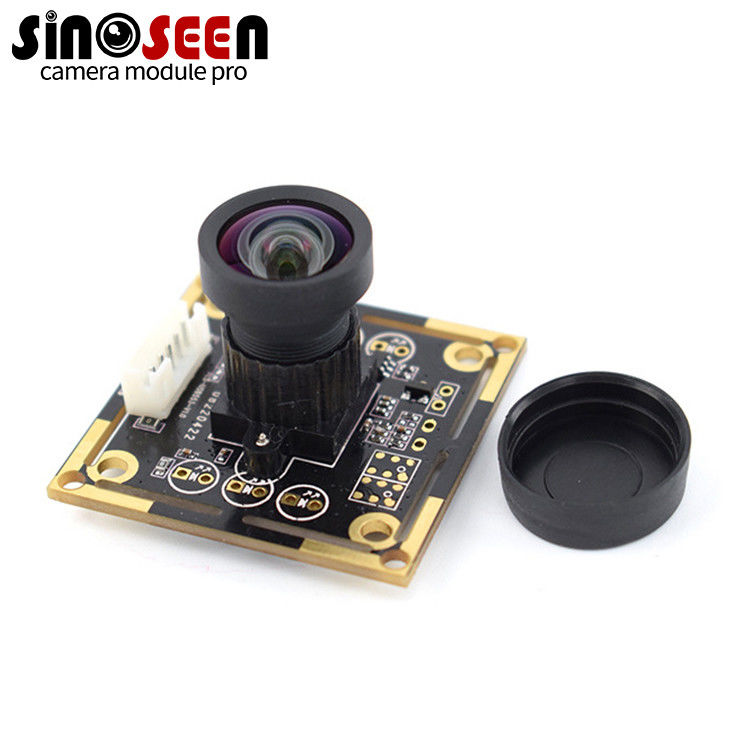
سینوسین ماژول دوربین USB ۵ مگاپیکسلی OV5640 یکی از گزینههای مناسب برای تصویربرداری درون جعبهٔ قفلشونده است. پیکربندی ذکرشده شامل USB ۲٫۰، فوکوس ثابت، برد مدار چاپی نواری به ابعاد ۶۲ × ۹ میلیمتر، حداکثر وضوح ۲۵۹۲ × ۱۹۴۴ و زاویهٔ دید اختیاری ۶۰ درجه است. برد مدار باریک آن میتواند در امتداد میلهٔ عرضی بالایی یا پشت پنل جلویی باریک جای گیرد، جایی که یک برد مربعی ممکن است با قفلها، سیمکشی یا مکانیزم درب تداخل داشته باشد.
OV5640 حسگر رنگی پنج مگاپیکسلی است که دارای فرمت نوری یکچهارم اینچ و پیکسلهای ۱٫۴ میکرومتری است. این حسگر فشردهسازی JPEG، تنظیم خودکار نوردهی و تعادل سفید خودکار را در بر میگیرد.
وضوحها، نرخهای نمایش فریم، فرمتهای فشردهسازی و کنترلهای تصویری در دسترس میزبان، بستگی به تراشه پل USB و فرمافزار بهکاررفته در ماژول دارد. این قابلیتها را با نمونه فیزیکی تأیید کنید. مشخصات اصلی حسگر بهتنهایی تعیینکننده قابلیتهای محصول نهایی نیستند. ماژول دوربین USB میتواند انجام دهد.
این پیکربندی برای بستههای نسبتاً ساکن مناسبتر از اجسام متحرک سریع است. مزایای اصلی آن برای کابینتهای هوشمند، انعطافپذیری در نصب برد مدار باریک و جزئیات کافی برای برش برچسب در وضوح ۵ مگاپیکسلی است. اگر برد استاندارد در جای خود قرار نگیرد، میتوانید از یک ماژول دوربین سفارشی .
تصاویر را بخشی از سوابق تراکنش قرار دهید
تیم طراحی باید زمان ثبت هر تصویر، مربوطبودن آن به کدام رکورد تحویل یا دریافت، مدت زمان نگهداری آن و افرادی که مجاز به دسترسی به آن هستند را تعیین کند. معمولاً رکورد بسته نیازی به شاملکردن راهروی خارج از قفسه ندارد.
محدودکردن میدان دید به داخل جعبه، اطلاعات غیرمرتبط را کاهش داده و پیکسلهای بیشتری از تصویر را به بسته اختصاص میدهد. همچنین برنامه باید بین شکست در ثبت تصویر و خالیبودن جعبه تمایز قائل شود، زیرا این دو حالت نیازمند روشهای برخورد متفاوتی هستند.
آزمون کامل فرآیند دریافت بسته
آزمون نمونهای باید شرایط عملیاتی مورد نظر را تا حد امکان دقیق بازتولید کند. از میزبان تولیدی، سیستم عامل، کابل USB، هاب داخلی USB، روشنایی LED، پوشش محافظ و برنامه استفاده کنید. بستههایی با ارتفاعها، رنگها و مواد سطحی متفاوت را آزمون کنید. درب را بهطور مکرر باز و بسته کنید و پس از راهاندازی مجدد میزبان، اتصال خودکار دوربین را تأیید کنید.
نرخ موفقیت راهاندازی، زمان تا اولین تصویر قابل استفاده، محدودهای که در آن برچسبها خوانا باقی میمانند، تفاوتهای تیزی بین مرکز و گوشهها، و ثبات نوردهی در تصاویر تکرارشونده را ثبت کنید. این اندازهگیریها از چند نمونهٔ انتخابشدهٔ دقیق تصویر مفیدتر هستند.
پیش از تولید انبوه، ترکیب سنسور و پل USB، ابعاد برد مدار چاپی (PCB)، جهت اتصالدهنده، لنز، نسخهٔ فرمافِر، شناسههای دستگاه USB و تنظیمات پیشفرض تصویر را ثابت کنید. تغییر در هر یک از این موارد ممکن است عملکرد را تحت تأثیر قرار دهد، حتی اگر نام محصول بدون تغییر باقی بماند.
پرسشهای رایج
آیا هر قفل هوشمند به دوربین ۵ مگاپیکسلی نیاز دارد؟
خیر. وضوح پایینتر ممکن است در صورتی کافی باشد که سیستم تنها نیاز به تشخیص حضور بسته یا ذخیرهٔ یک تصویر کلی از آن داشته باشد. وضوح بالاتر زمانی مفید میشود که کاربرد نیاز به برش برچسبها یا حفظ جزئیات شناساییکنندهٔ کوچکتر داشته باشد.
آیا میدان دید ۶۰ درجه به اندازهٔ کافی گسترده است؟
این بستگی به فاصلهٔ نصب دوربین و ابعاد جعبه دارد. یک نمونهٔ ساده را تست کنید تا بررسی شود که لنز هر دو گوشهٔ نزدیکترین نقطه و دیوار عقب را پوشش میدهد یا خیر.
آیا ماژول دوربین USB OV5640 میتواند بارکدها را بخواند؟
این ماژول تصاویر را به نرمافزار رمزگشایی بارکد تأمین میکند. موفقیت در رمزگشایی همچنین به اندازهٔ برچسب، فوکوس، روشنایی، حرکت، فرمت فشردهسازی و خود رمزگشا بستگی دارد. کوچکترین برچسب مورد انتظار را در دورترین فاصلهٔ کاری تست کنید.
برای تأمینکنندهٔ ماژول دوربین چه اطلاعاتی باید ارائه دهم؟
ابعاد جعبه، موقعیت نصب، محدودهٔ فاصلهٔ کاری، کوچکترین ویژگی قابل تشخیص، شرایط روشنایی، پلتفرم میزبان، فرمت خروجی مورد نیاز، طول کابل، دمای کاری و حجم سالانهٔ مورد انتظار را ارائه دهید. اشتراکگذاری این جزئیات با تیم ماژول دوربین سینوسین به تأمینکننده کمک میکند تا پیکربندی مناسبی را با تعداد کمتری از بازنگریها پیشنهاد دهد.