 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

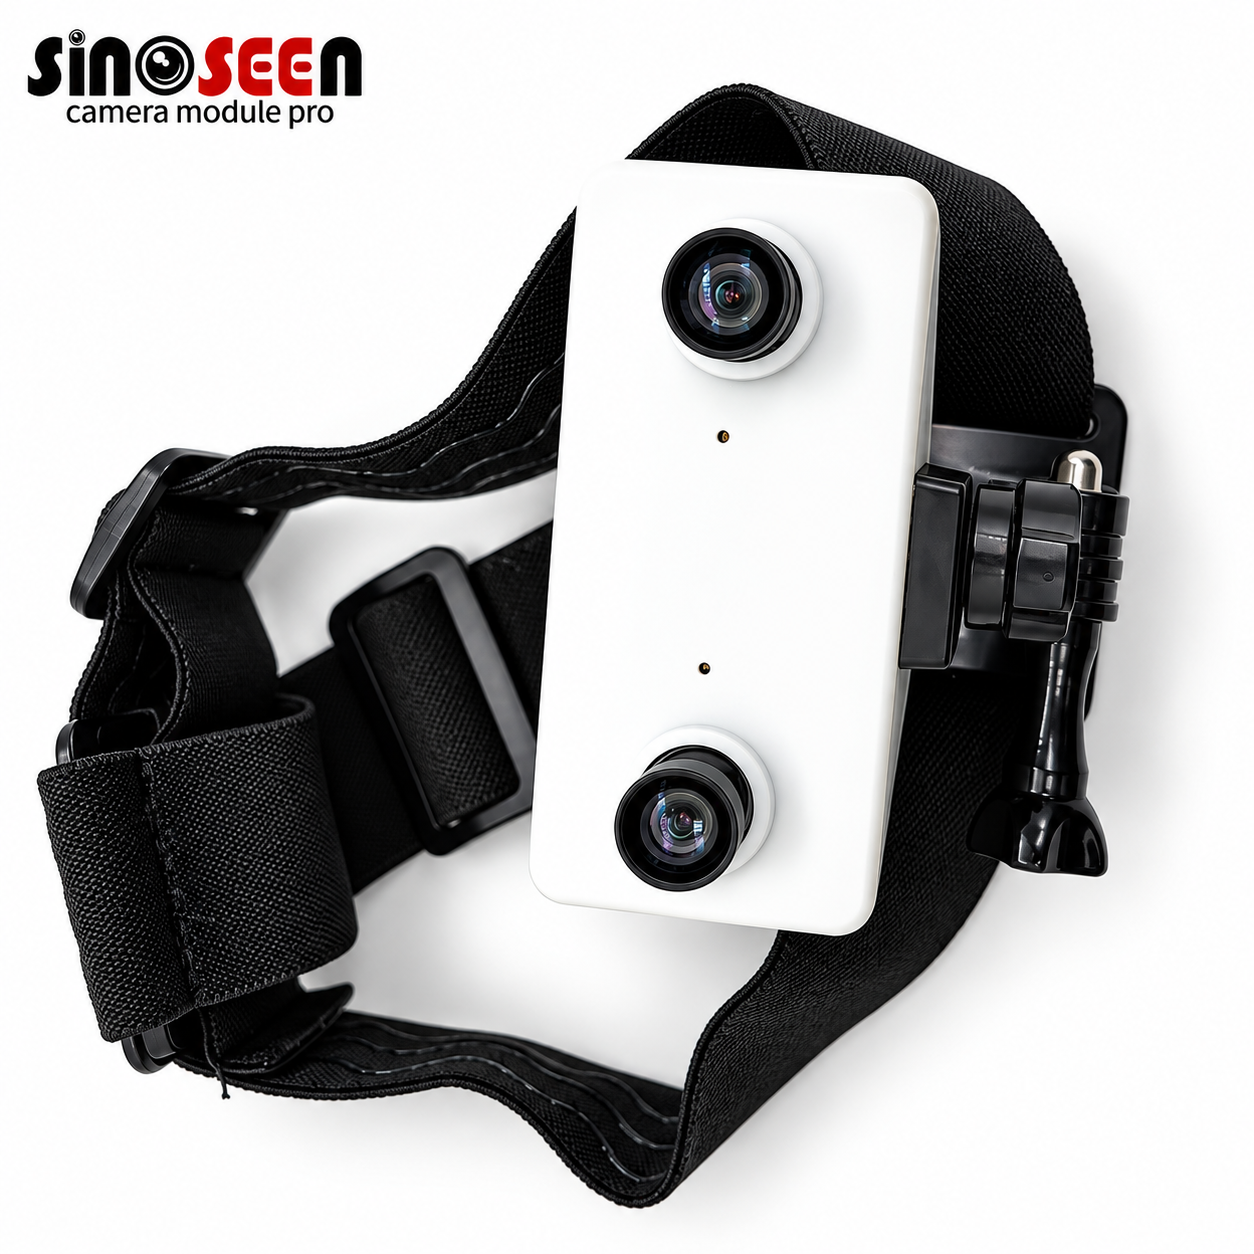
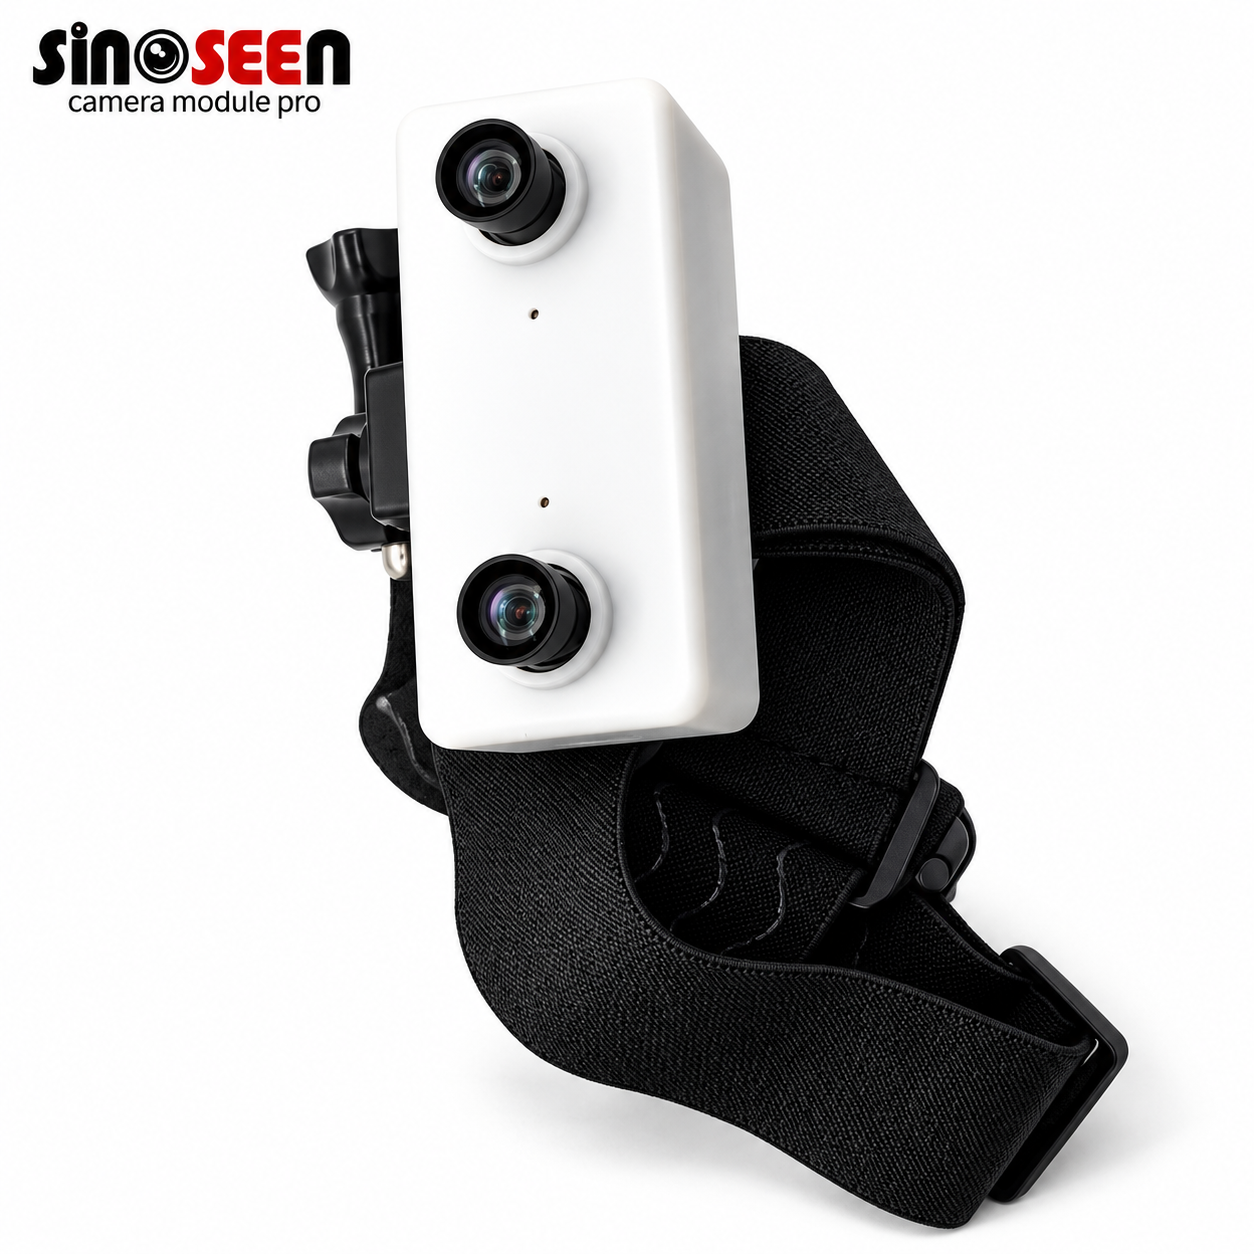
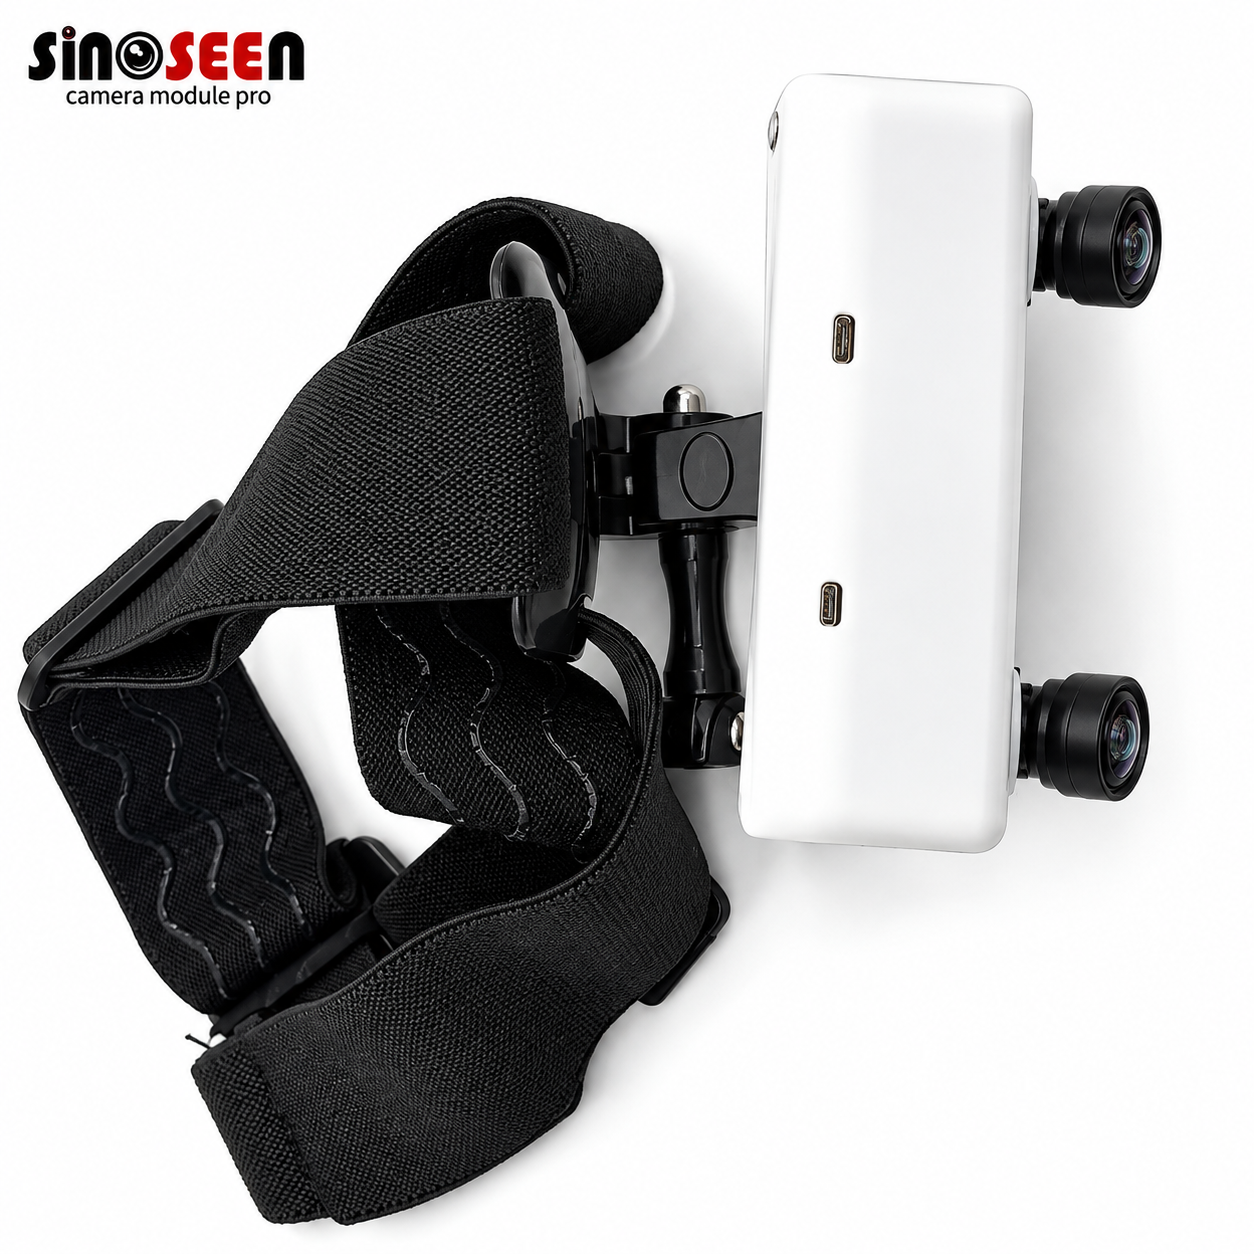
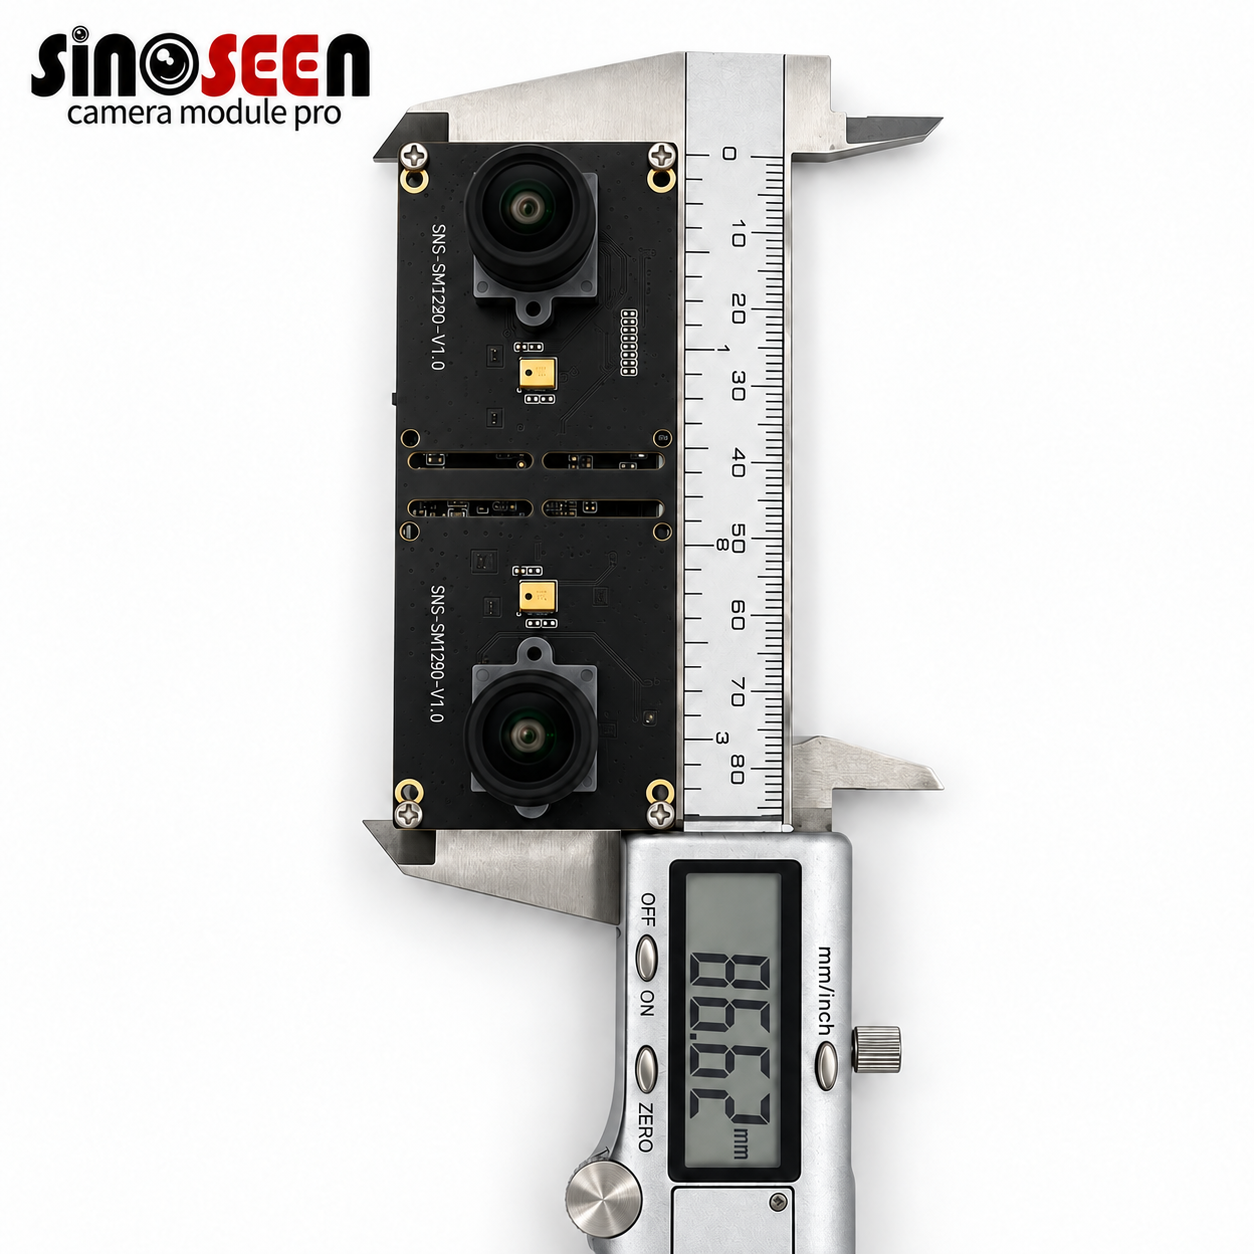
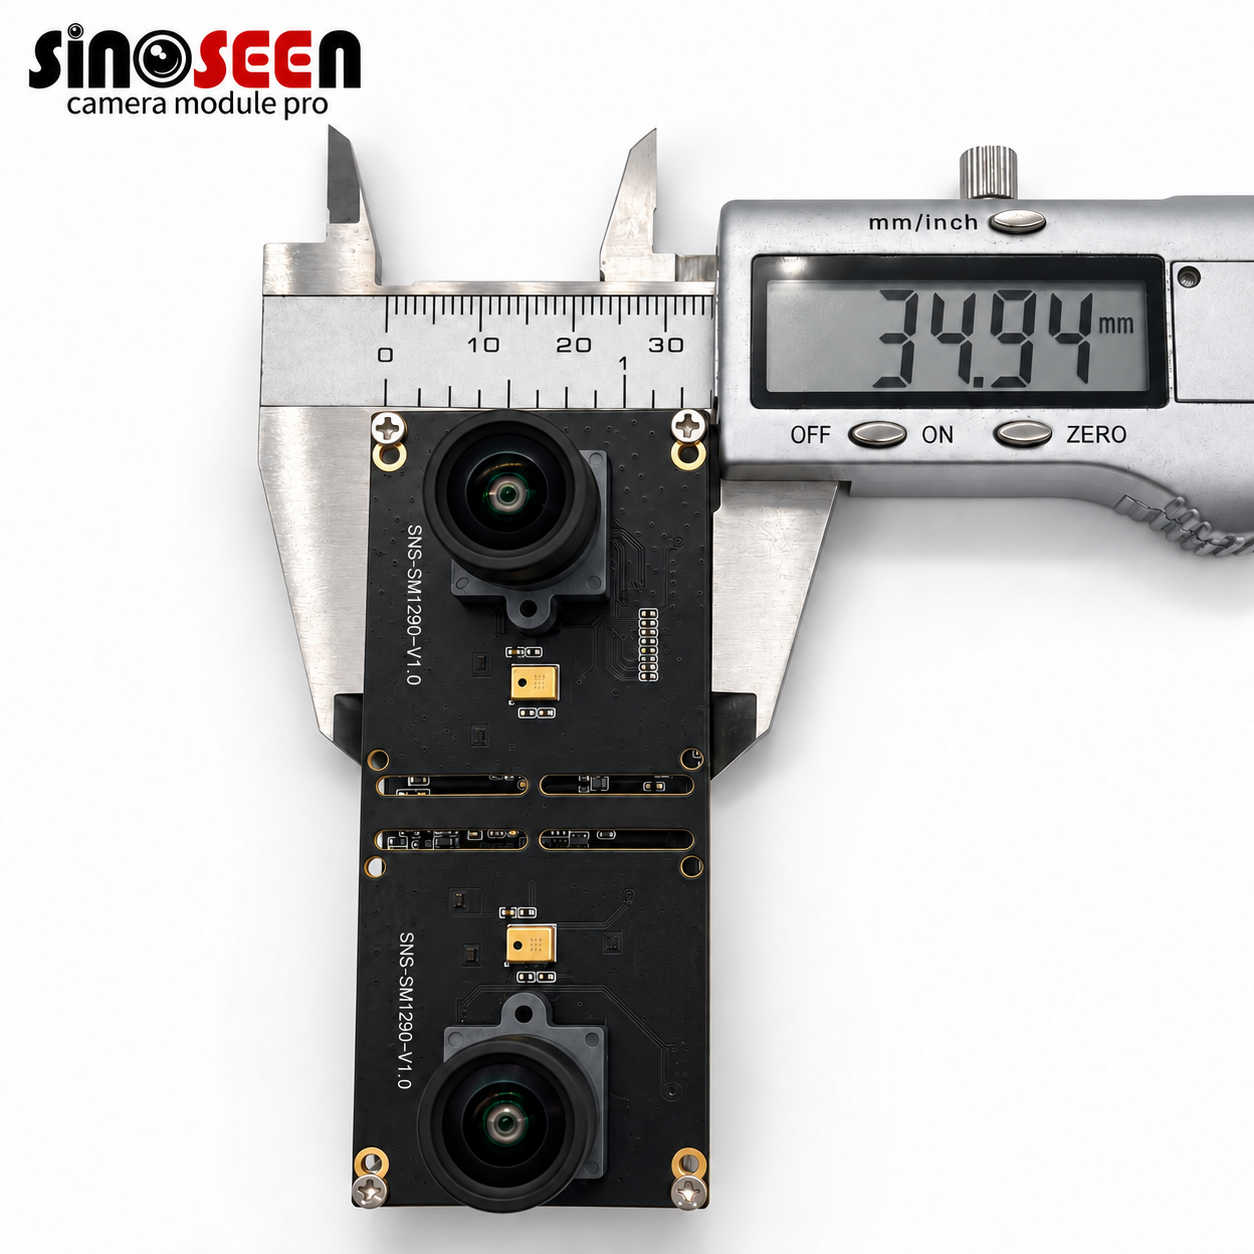
Kamera Sinoseen z globalnym migotaniem, interfejs USB 3.0, dwie soczewki oraz jednostka pomiarowa ruchu (IMU) do szkolenia robotów i zbierania danych ruchowych
Szczegóły produktu:
Kraj pochodzenia: |
Shenzhen, Chiny |
Nazwa marki: |
Wątek |
Certyfikat: |
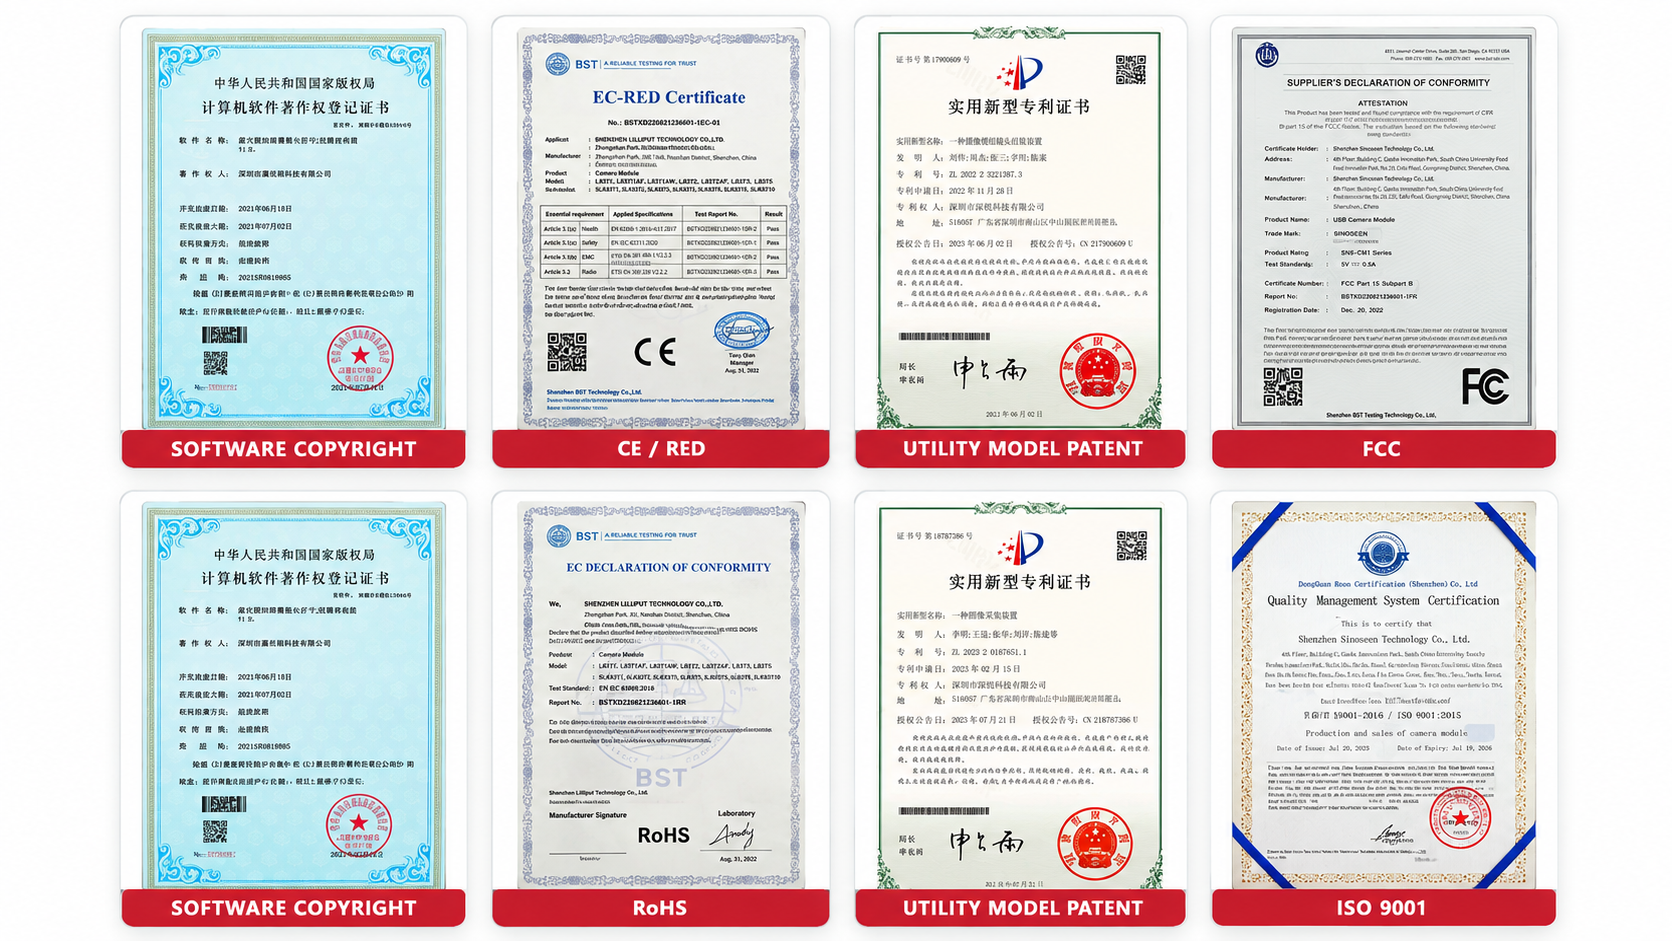
RoHS CE/RED FCC ISO |
Numer modelu: |
SNS-SM1290-V1.0 |
Warunki płatności i wysyłki:
Minimalna ilość zamówienia: |
1 |
Cena: |
negocjowalne |
Szczegóły opakowania: |
Tacka+pakuch antystatyczny w kartonie |
Czas dostawy: |
2-3 tygodnie |
Warunki płatności: |
Przelew telegraficzny (T/T) |
Możliwości dostaw: |
500000 sztuk/miesiąc |
- Parametr
- Powiązane produkty
- Zapytanie
Przegląd produktu
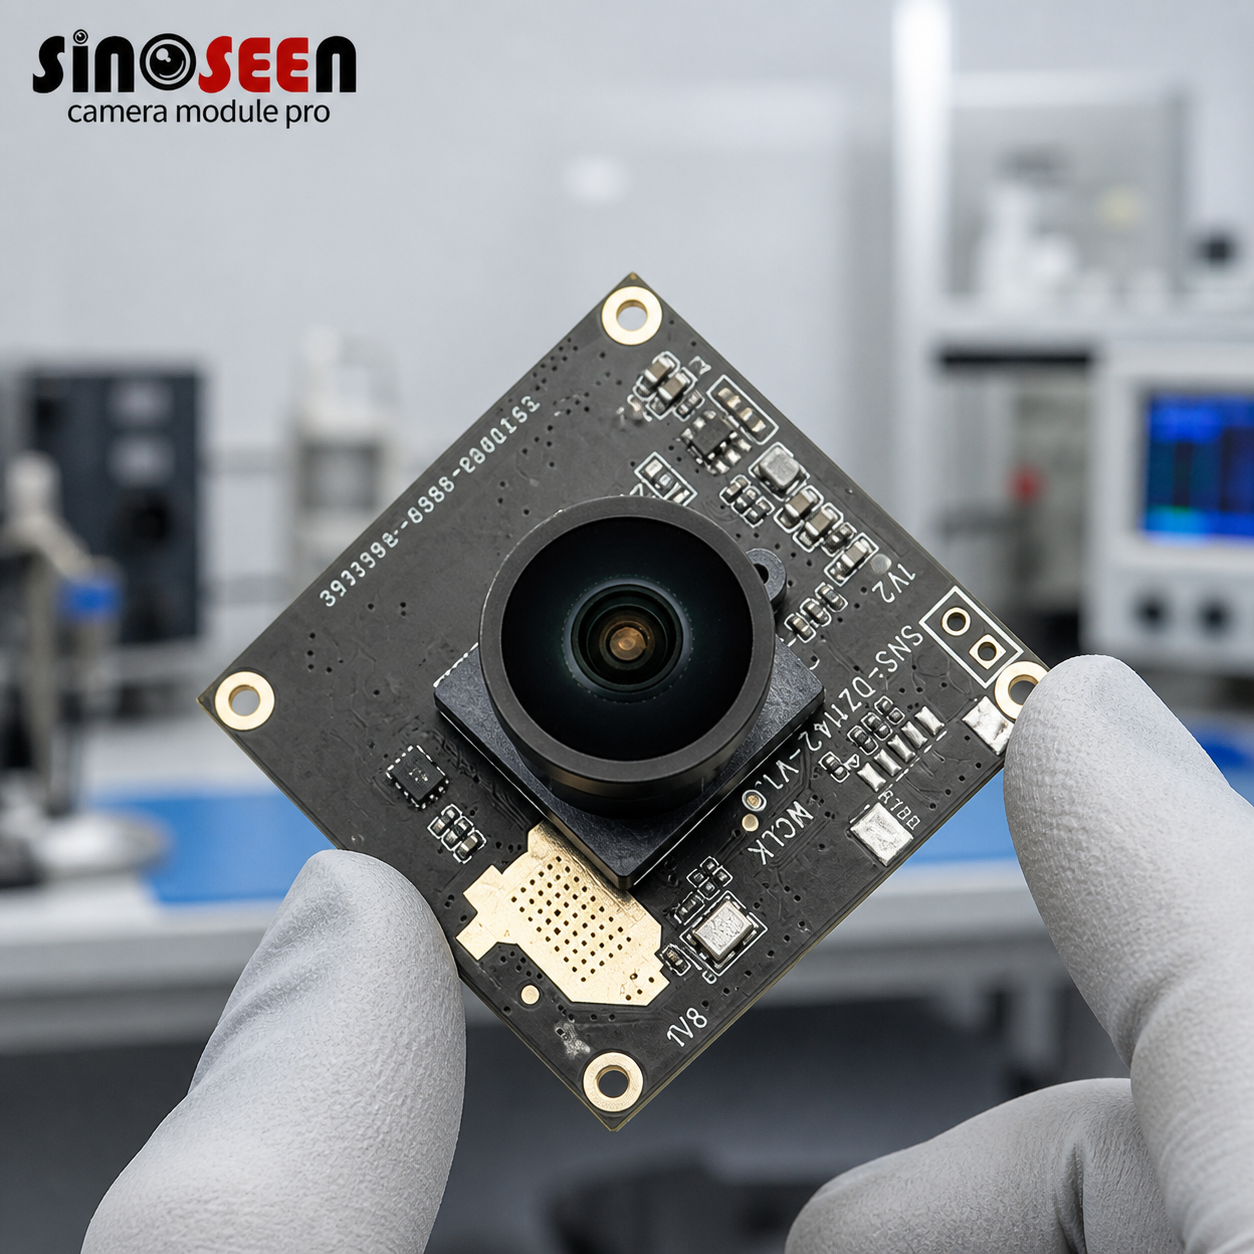
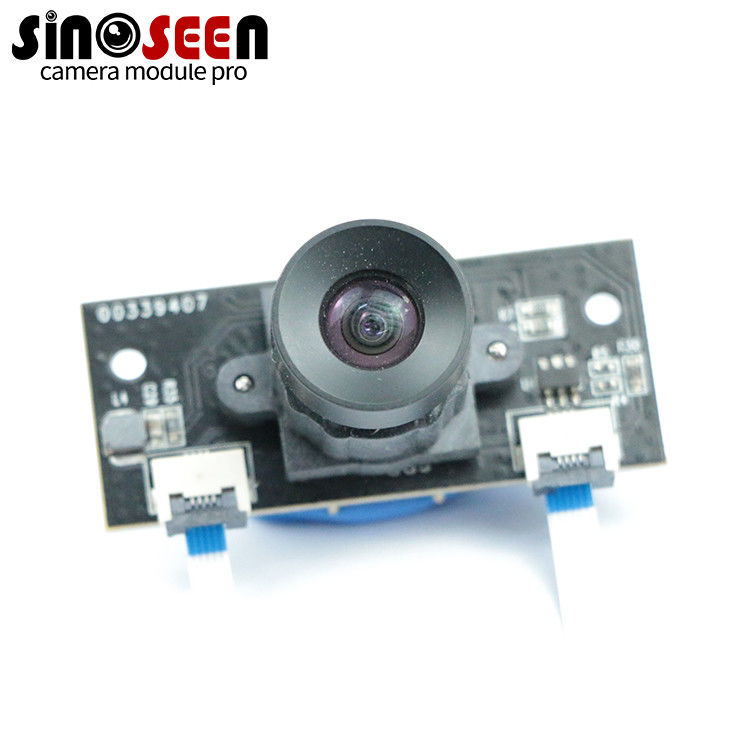
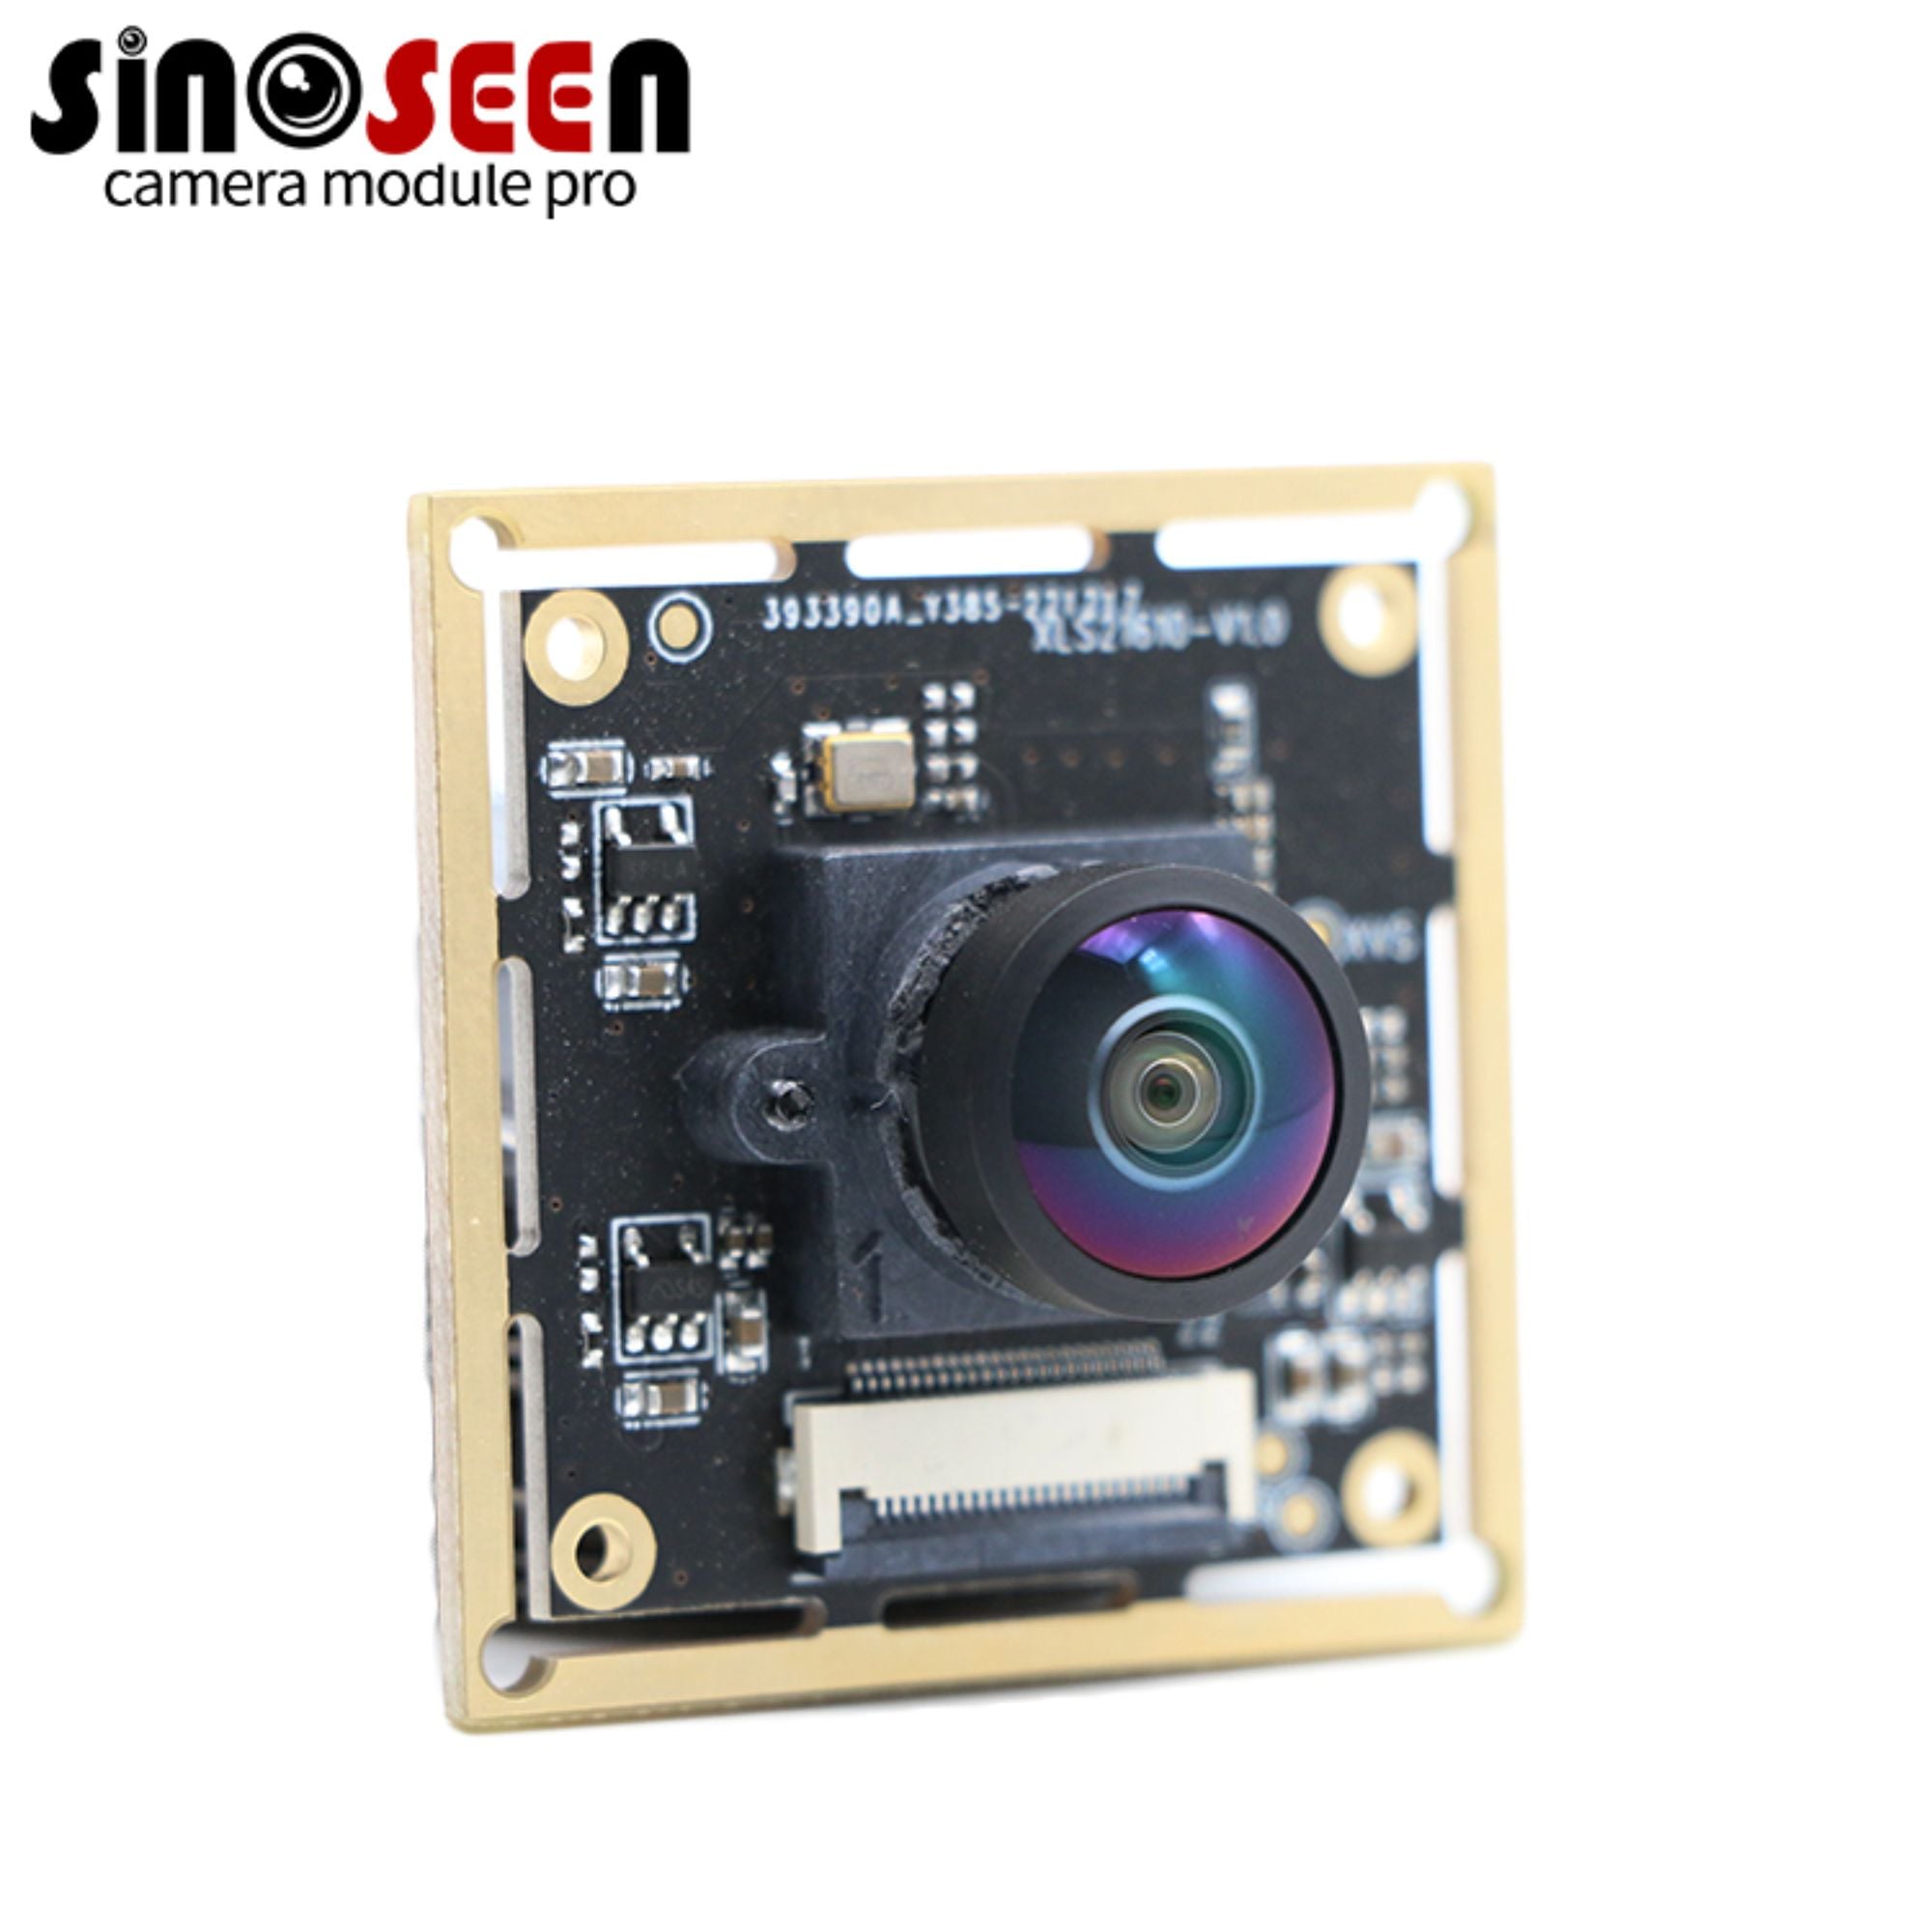
Moduł kamery USB 3.0 Sinoseen SNS-SM1290-V1.0 z dwiema soczewkami oparty jest na dwóch globalnych migawkach obrazowych onsemi AR0234. Łącząc szerokokątne obrazowanie z wbudowanym IMU, zapewnia sprzętową podstawę do rozwoju robotyki, analizy ruchu oraz wizji wbudowanej.
Każdy czujnik charakteryzuje się formatem optycznym 1/2,6 cala, aktywnymi pikselami o rozdzielczości 1920 × 1200 oraz rozmiarem piksela wynoszącym 3,0 μm. Przechwytywanie obrazu z globalną migawką pomaga zmniejszyć zniekształcenia geometryczne związane z odczytem typu rolling shutter podczas obrazowania poruszających się obiektów lub pracy na poruszającej się platformie.
Moduł obsługuje wideo MJPEG z prędkością do 60 klatek na sekundę oraz wideo YUY2 z prędkością do 30 klatek na sekundę w określonych trybach wyjściowych. Połączenie USB 3.0 typu C przesyła dane wideo i zasila moduł, podczas gdy soczewki szerokokątne z ustaloną ogniskową zapewniają określony przekątny kąt widzenia wynoszący 200°.
Projekt na poziomie płytki umożliwia integrację z niestandardowymi obudowami i systemami prototypowymi. Aplikacje wymagające głębi stereo, śledzenia wizualno-bezładowego lub prostowania obrazu wymagają kompatybilnego oprogramowania hosta oraz odpowiedniej kalibracji.
Główne cechy
Podwójne czujniki globalnego migotania AR0234
Dwa czujniki AR0234 zapewniają oddzielne punkty widzenia optycznego do projektów obrazowania dwukamerowego. Ekspozycja z globalnym migotaniem pomaga zachować geometrię obiektów podczas ruchu, dzięki czemu moduł nadaje się do oceny scen ruchomych oraz aplikacji dynamicznego widzenia.
Wideo MJPEG z prędkością do 60 klatek na sekundę
Wyjście MJPEG obsługuje prędkości klatek do 60 fps, natomiast wyjście YUY2 obsługuje prędkości do 30 fps. Dostępne rozdzielczości i prędkości klatek zależą od wybranego trybu firmware'u, formatu wyjścia oraz konfiguracji hosta.
Szerokokątowa optyka o stałej ostrości
Wybrana konfiguracja soczewki zapewnia przekątny kąt widzenia 200°, umożliwiając rejestrowanie szerokiego otoczenia. Ogniskowa 1,8 mm i przysłona F2,0 są odpowiednie do projektów obrazowania szerokokątnego z zakresem ostrości od 60 cm do nieskończoności.
Obrazy szerokokątne wymagają kalibracji i korekcji soczewek w przypadku zastosowania do pomiarów geometrycznych lub przetwarzania stereoskopowego.
Wbudowany IMU
Zintegrowany czujnik IMU zapewnia podstawę sprzętową dla projektów łączących czucie wizualne i bezwładnościowe. Dla wybranej platformy oprogramowania należy potwierdzić dostęp do danych IMU, ustawienia próbkowania oraz synchronizację czasową obrazów z danymi IMU.
Połączenie USB 3.0 typu C
Interfejs USB 3.0 typu C upraszcza połączenie z kompatybilnym hostem. Moduł jest zasilany napięciem 5 V przez port USB, co eliminuje potrzebę osobnego połączenia zasilania.
Integracja na poziomie płytki
Płytkę z podwójną soczewką można zintegrować z niestandardową obudową lub urządzeniem wbudowanym. Standardowa konfiguracja wykorzystuje gniazda obiektywów M12 × P0.5. Dopasowanie mechaniczne, luz optyczny oraz wymagania montażowe należy zweryfikować na podstawie zatwierdzonego rysunku.
Specyfikacje techniczne
| Parametr | Specyfikacja |
| Model | SNS-SM1290-V1.0 |
| Konfiguracja kamery | Podwójna soczewka, podwójny czujnik |
| Czujniki obrazu | 2 × onsemi AR0234 |
| Format optyczny czujnika | 1/2,6 cala na czujnik |
| Aktywny tabor pikseli | 1920 × 1200 na czujnik |
| Rozdzielczość na czujnik | Około 2,3 MP |
| Rozmiar piksela | 3,0 × 3,0 μm |
| Rodzaj rolety | Światowa roleta |
| Typ fokusu | Ustawiona ostrość |
| Format danych na poziomie czujnika | 10-bitowy RAW Bayer |
| Formaty wideo USB | MJPEG, YUY2 |
| Maksymalna podana częstotliwość klatek | MJPEG: do 60 klatek na sekundę; YUY2: do 30 klatek na sekundę |
| Interfejs hosta | USB 3.0 |
| Złącze | USB typu C |
| IMU | Na pokładzie |
| Napięcie zasilania | 5 V ±5% |
| Ogniskowa | 1,8 mm ±5% |
| Określony kąt widzenia | Przekątna: 200°; pozioma: 181°; pionowa: 114°; podana tolerancja ±3° |
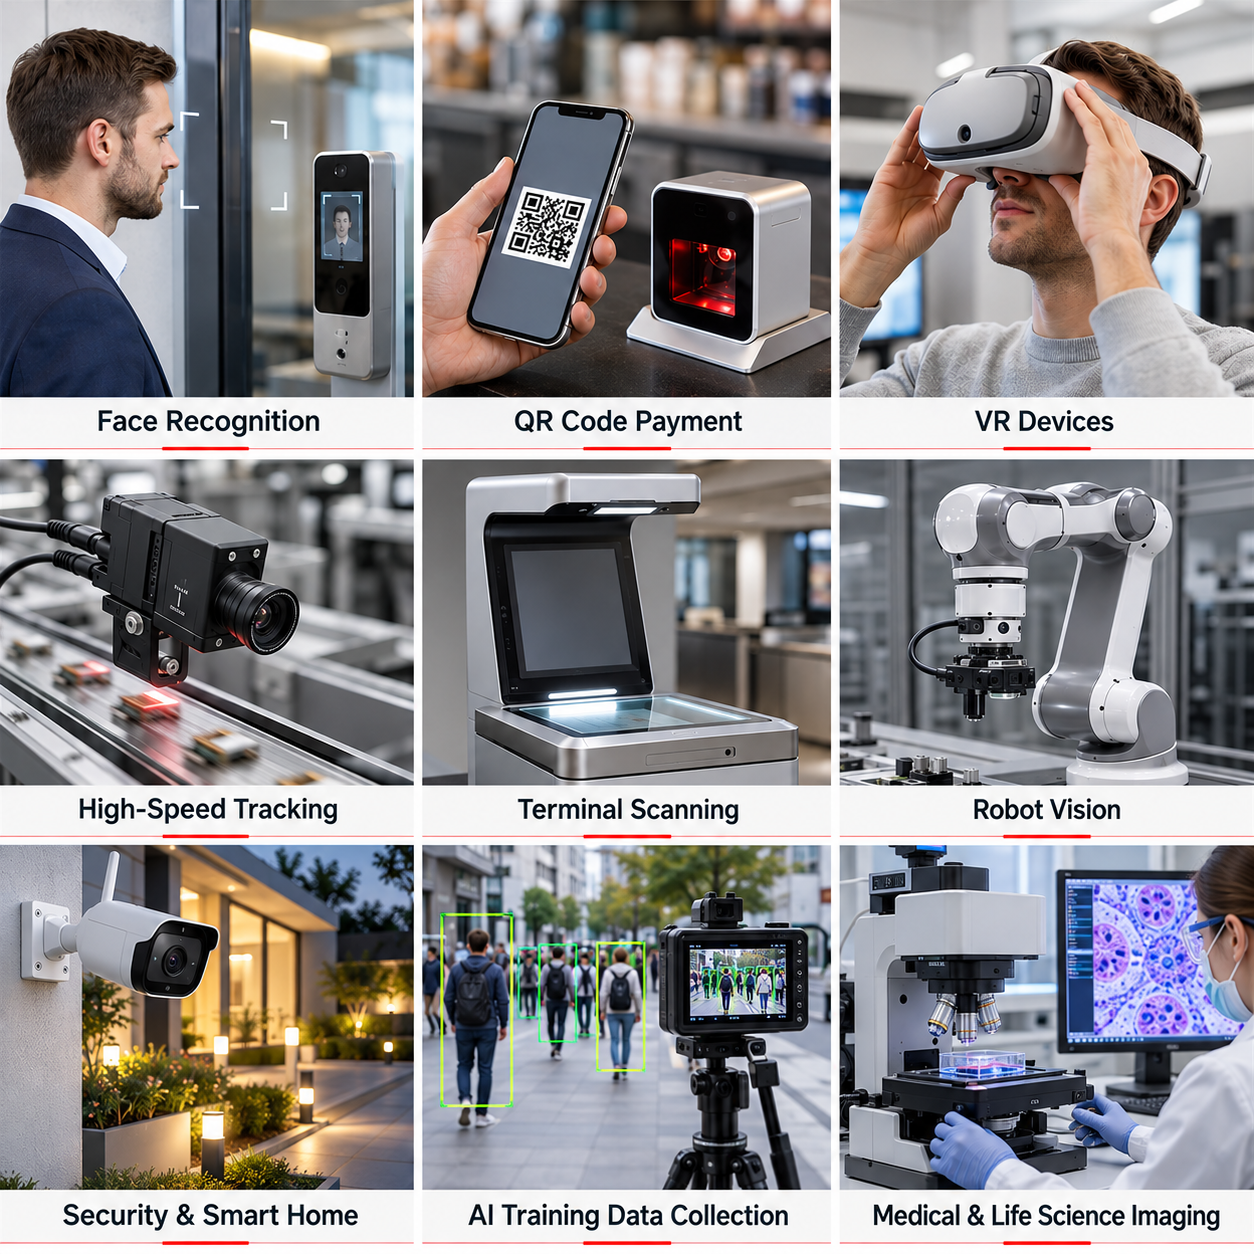
Obszary zastosowania
Rozpoznawanie twarzy : Przechwytywanie twarzy do kontroli dostępu.
Płatność kodem QR : Obrazowanie kodów do dekodowania.
Urządzenia VR : Wejście wizualne do śledzenia ruchu.
Śledzenie z wysoką prędkością : Przechwytywanie obrazów poruszających się obiektów.
Skanowanie terminalowe : Obrazowanie dokumentów i kodów kreskowych.
Wizja robotów : Obrazy do pozycjonowania i nawigacji.
Bezpieczeństwo i inteligentny dom : Monitorowanie wewnątrz i na zewnątrz budynków.
Zbieranie danych treningowych dla sztucznej inteligencji : Przechwytywanie obrazów do zestawów danych AI.
Obrazowanie medyczne i naukowe : Przechwytywanie obrazów do mikroskopii i badań.
Proces dostosowywania i rozwoju OEM/ODM
Dobór kamery do wymagań integracji
Odpowiednia konfiguracja kamery musi spełniać zarówno zadania obrazowania, jak i ograniczenia konstrukcyjne urządzenia. Sinoseen oferuje usługi modułów kamer OEM/ODM oraz może ocenić zmiany w układzie optycznym, układzie płytki elastycznej (FPC), rozmieszczeniu połączeń oraz obsługiwanej konfiguracji działania.
| Wymagania projektu | Obszary wymagające przeglądu inżynierskiego | Informacje do podania |
| Kamera nie mieści się w obudowie | Położenie głowicy kamery, kontur płytki elastycznej (FPC) oraz trasy połączeń | Rysunki mechaniczne i dostępna przestrzeń |
| zakres ceny lub odległość robocza są nieodpowiednie | Wybór obiektywu, pole widzenia i ustawienie ostrości | Wymiary obiektu i odległość przechwytywania |
| Połączenie z hostem różni się od standardowego projektu | Złącze, przydział pinów i konfiguracja interfejsu | Specyfikacje hosta i wymagania dotyczące połączenia |
| Poruszające się obiekty wymagają ostrzejszego przechwytywania | Ekspozycja, oświetlenie i obsługiwane tryby częstotliwości klatek | prędkość obiektu, przykładowe obrazy i warunki oświetlenia |
| projekt wymaga obrazowania w podczerwieni | Zgodność filtra i soczewki | Długość fali oświetlenia oraz wymagania dotyczące obrazowania |
Możliwość dostosowania, zakres prac rozwojowych, koszty i czas realizacji są potwierdzane po przeglądnie inżynieryjnym.
Proces personalizacji
Krok 1 — Podziel się swoimi wymaganiami
Podaj zastosowanie, platformę macierzystą, wymaganą rozdzielczość i szybkość klatek, odległość roboczą, przestrzeń montażową oraz szacowaną ilość.
Krok 2 — Przejrzyj konfigurację
Oceń tryb pracy czujnika, interfejs, soczewkę oraz układ mechaniczny. Zidentyfikuj wszelkie zmiany wymagane dla docelowego urządzenia.
Krok 3 — Potwierdź rysunki i kryteria oceny
Ustal konfigurację, szczegóły połączeń, zmiany mechaniczne oraz wymagania dotyczące akceptacji próbek przed produkcją prototypów.
Krok 4 — Ocena próbek
Przetestuj jakość obrazu, stałą szybkość klatek, zachowanie ekspozycji, integrację z hostem oraz dopasowanie mechaniczne w rzeczywistym środowisku roboczym.
Krok 5 — Zatwierdzenie konfiguracji produkcyjnej
Potwierdź zaakceptowaną próbkę, rysunki, komponenty optyczne oraz konfigurację roboczą przed przejściem do produkcji seryjnej.
Wyślij swoje rysunki i wymagania dotyczące obrazowania
O firmie Sinoseen
Shenzhen Sinoseen Technology Co., Ltd. została założona w czerwcu 2016 roku i specjalizuje się w projektowaniu, rozwoju, produkcji oraz usługach OEM/ODM modułów kamer CMOS.
Portfel jej produktów obejmuje moduły kamer USB, MIPI i DVP, a usługi obejmują cały cykl od rozwoju przez produkcję po wsparcie posprzedażowe.
W przypadku projektów wizji wbudowanej firma Sinoseen współpracuje z klientami w celu oceny zadania obrazowania w połączeniu z wymaganiami dotyczącymi integracji mechanicznej i elektrycznej. Dzięki temu można zdefiniować konfigurację kamery, którą można ocenić w zamierzonym urządzeniu jeszcze przed zatwierdzeniem produkcji.
Certyfikaty i własność intelektualna
Dokumentacja firmy Sinoseen obejmuje zapisy zarządzania jakością, dokumenty zgodności produktu, prawa autorskie oprogramowania oraz patenty na rozwiązania użytkowe. W przypadku projektu modułu kamery prosimy o żądanie aktualnych dokumentów dotyczących wybranego modelu i konfiguracji, w tym odpowiednich dokumentów CE, FCC lub RoHS.
Najczęściej zadawane pytania
1. Jaka jest rozdzielczość tego modułu kamery?
Moduł wykorzystuje dwa czujniki AR0234, z których każdy ma macierz aktywnych pikseli o wymiarach 1920 × 1200, czyli około 2,3 MP. Wymiary wideo widoczne przez hosta zależą od skonfigurowanego trybu wyjściowego dla dwóch kamer. Aby uzyskać aktualną tabelę trybów wyjściowych dla wybranego oprogramowania układowego, należy ją zażądać.
2. Jakie są korzyści wynikające z zastosowania migawki globalnej?
Migawka globalna ujawnia piksele obrazu w tym samym czasie, co pomaga zmniejszyć zniekształcenia i przesunięcia spowodowane odczytem typu rolling shutter. Nie eliminuje jednak rozmycia ruchu; nadal wymagane są odpowiednie oświetlenie oraz ustawienia ekspozycji.
3. Czy moduł obsługuje 60 klatek na sekundę we wszystkich formatach wideo?
Nie. W dostarczonych specyfikacjach podano maksymalnie 60 klatek na sekundę dla MJPEG oraz maksymalnie 30 klatek na sekundę dla YUY2. Rzeczywiste szybkości klatek zależą od wybranej rozdzielczości, trybu oprogramowania układowego, ustawień ekspozycji oraz wydajności hosta.
4. Czy moduł generuje mapy głębokości lub posiada wbudowany system SLAM?
Wyjście map głębokości oraz wbudowany system SLAM nie są określone w specyfikacji. Aplikacje wykorzystujące stereo głębokość i śledzenie wymagają odpowiedniej kalibracji, zweryfikowanego czasowania kamer oraz przetwarzania po stronie hosta.
5. Czy obie kamery są zsynchronizowane sprzętowo?
Dostępna specyfikacja nie określa metody synchronizacji. Przed zastosowaniem modułu w pomiarach stereoskopowych lub śledzeniu należy potwierdzić synchronizację ekspozycji oraz zachowanie znaczników czasu.