 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

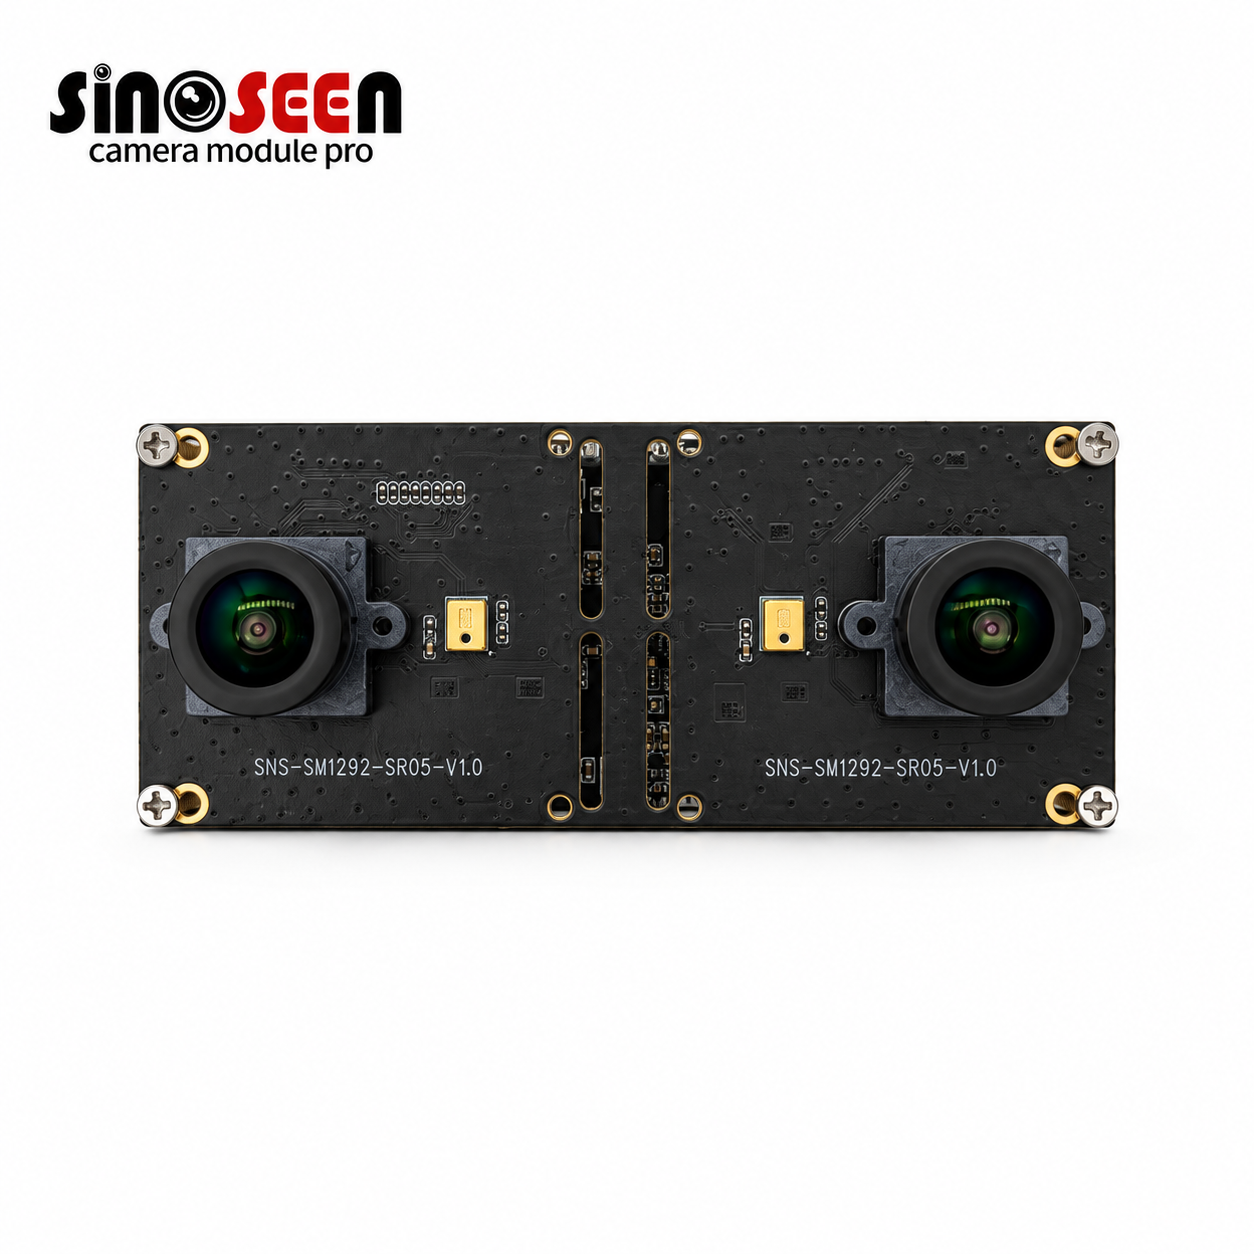
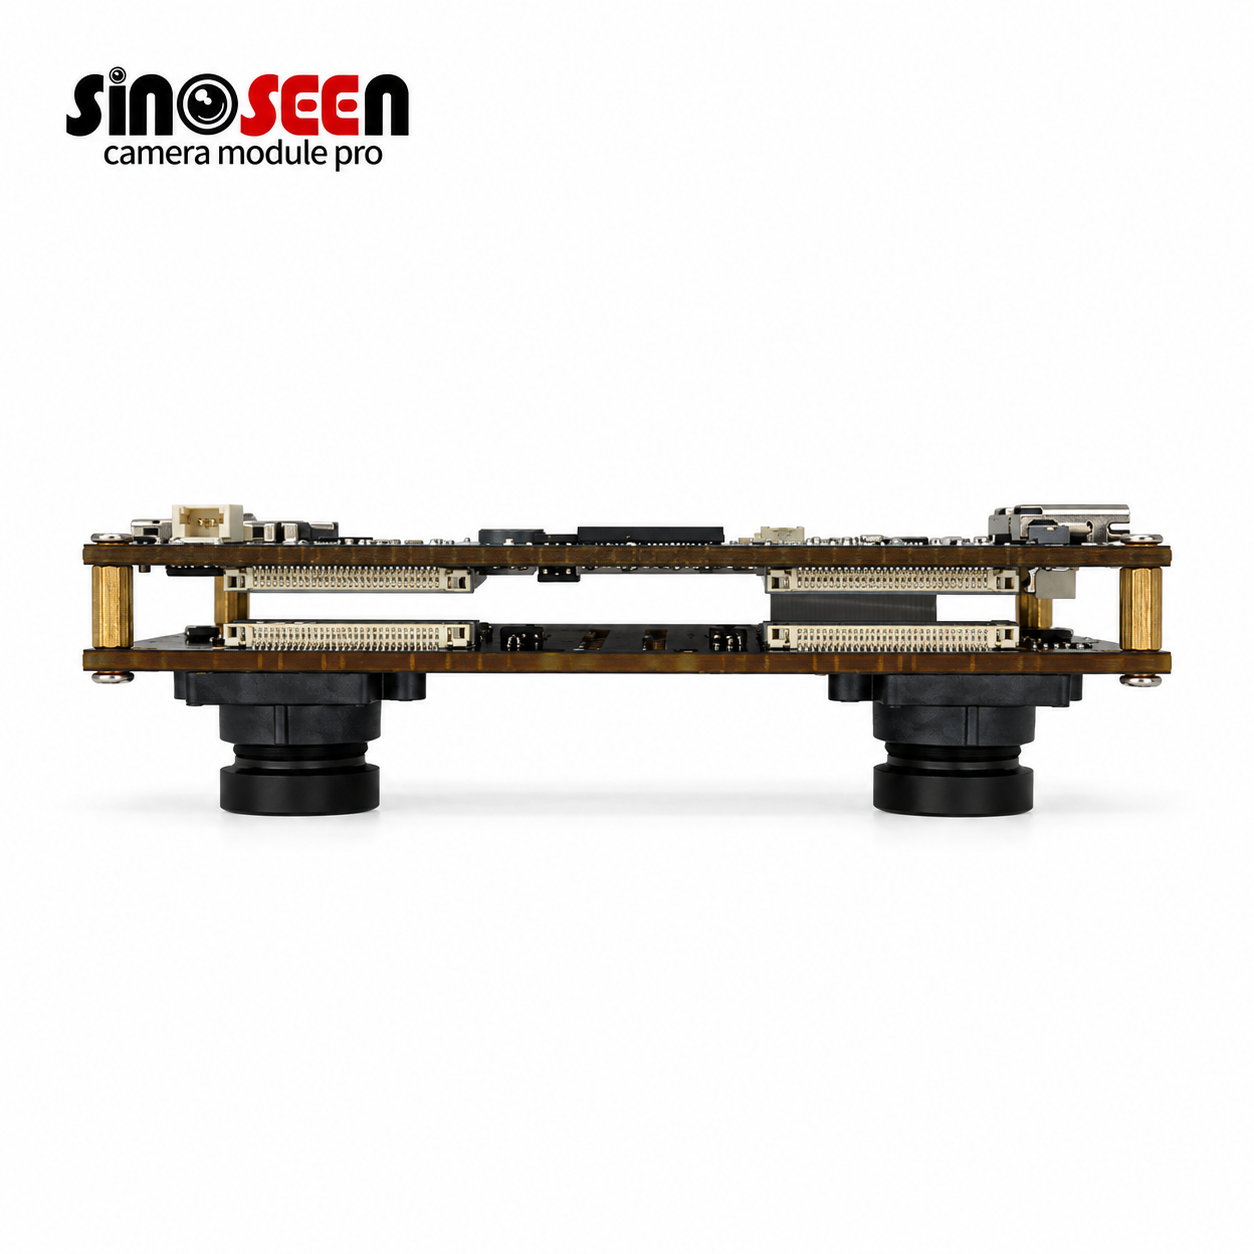
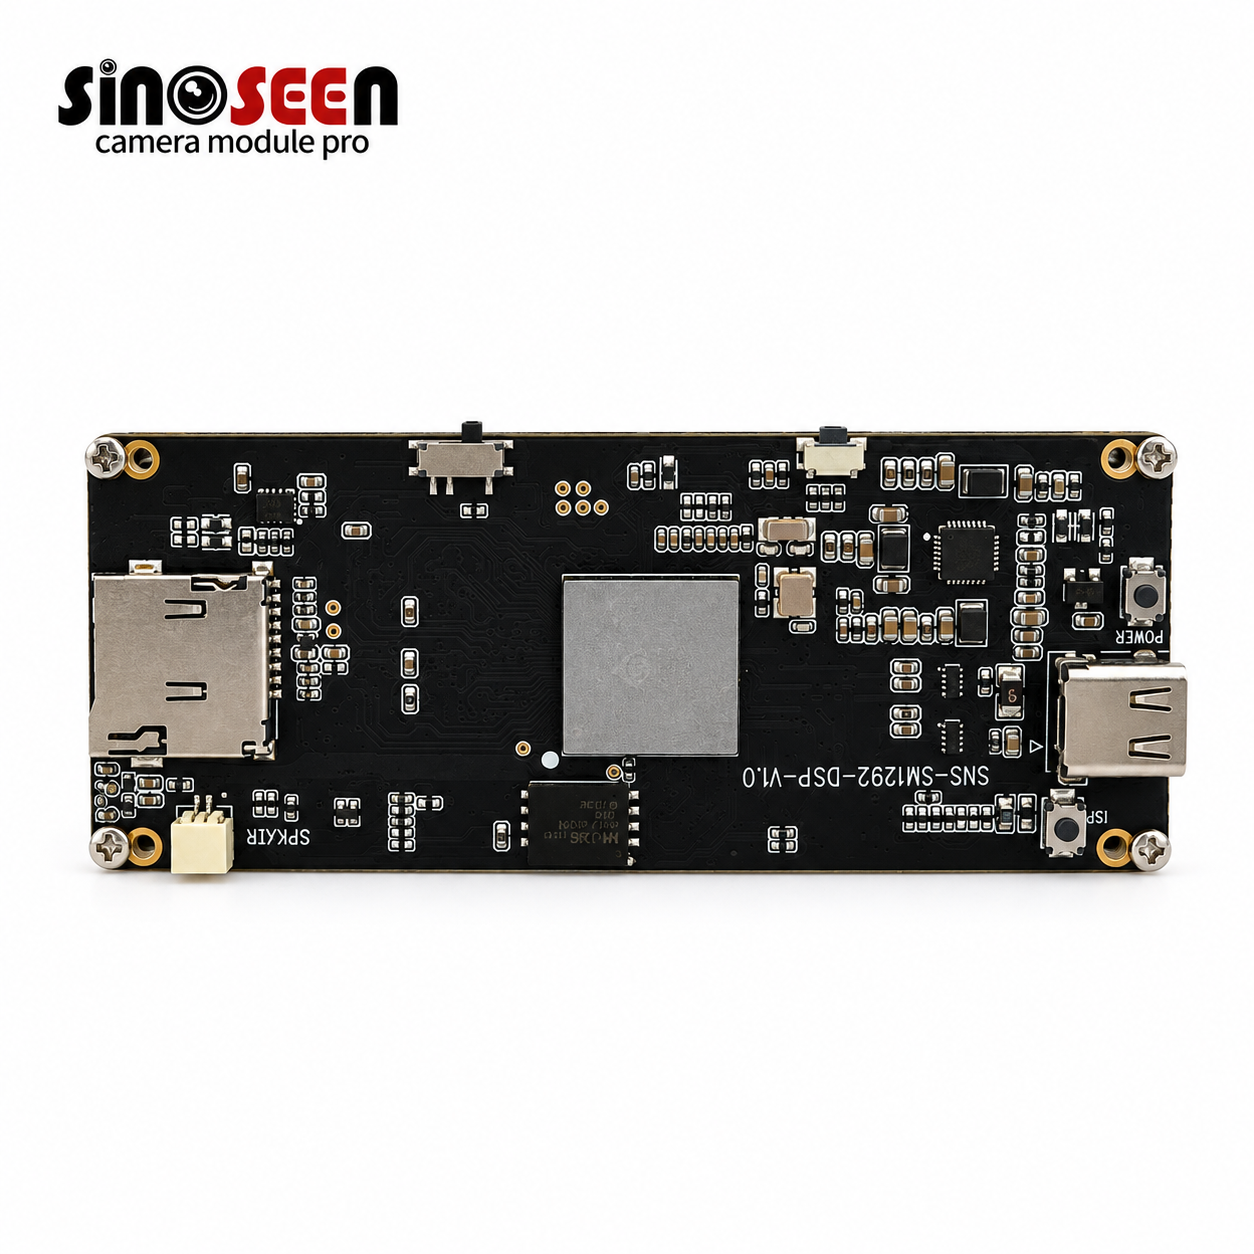
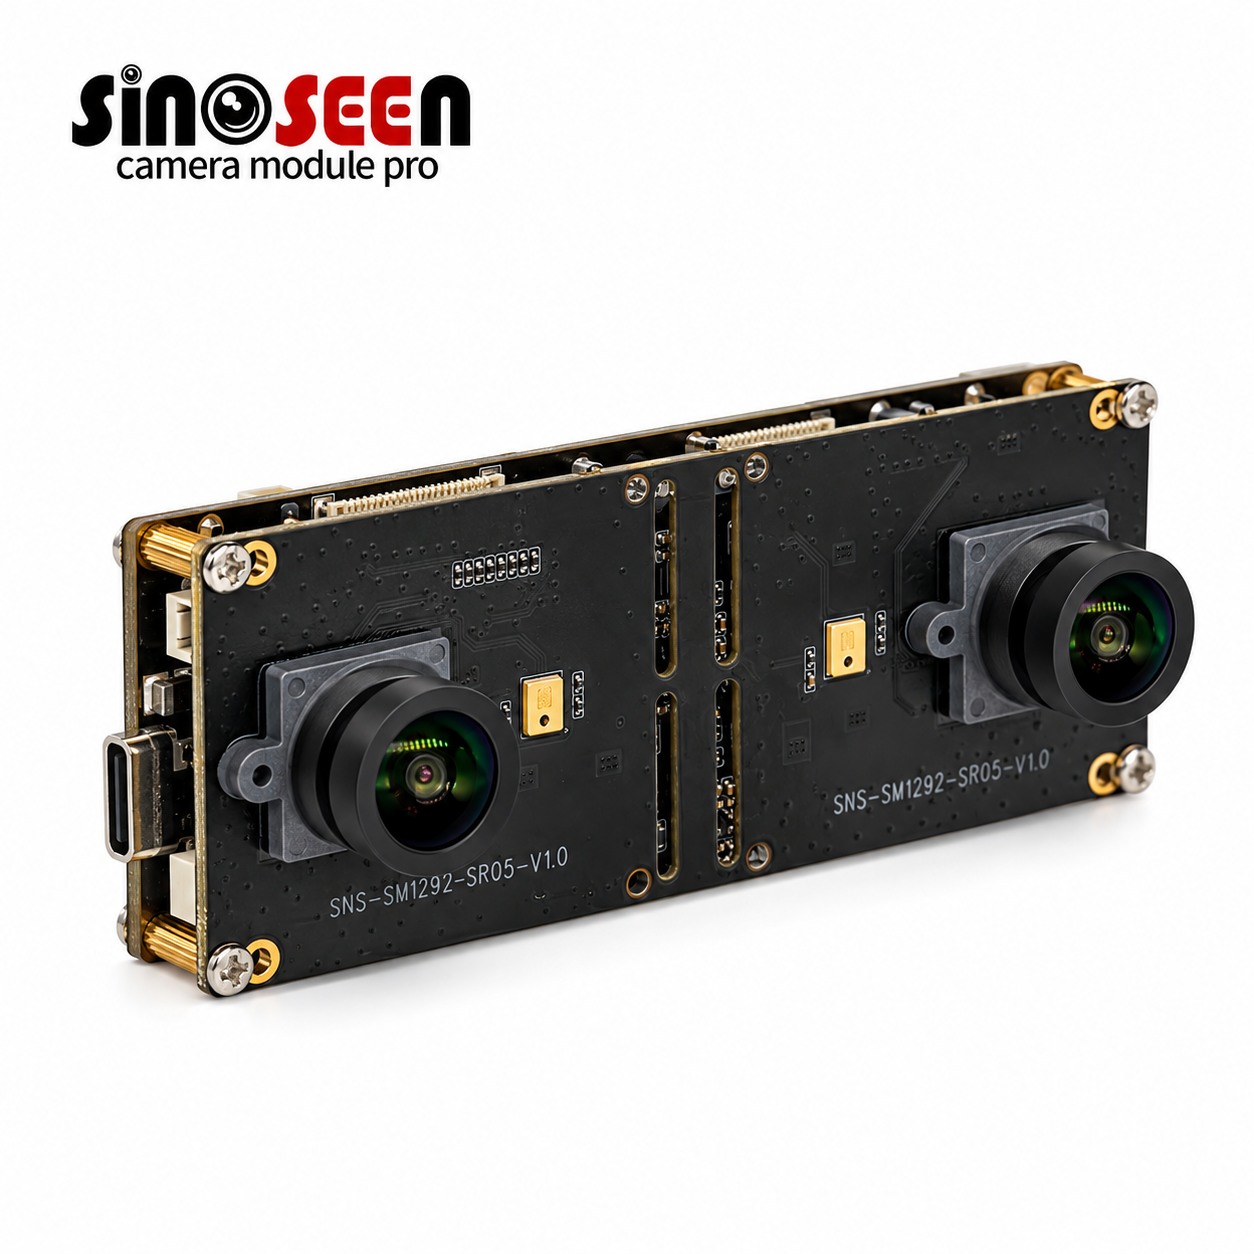
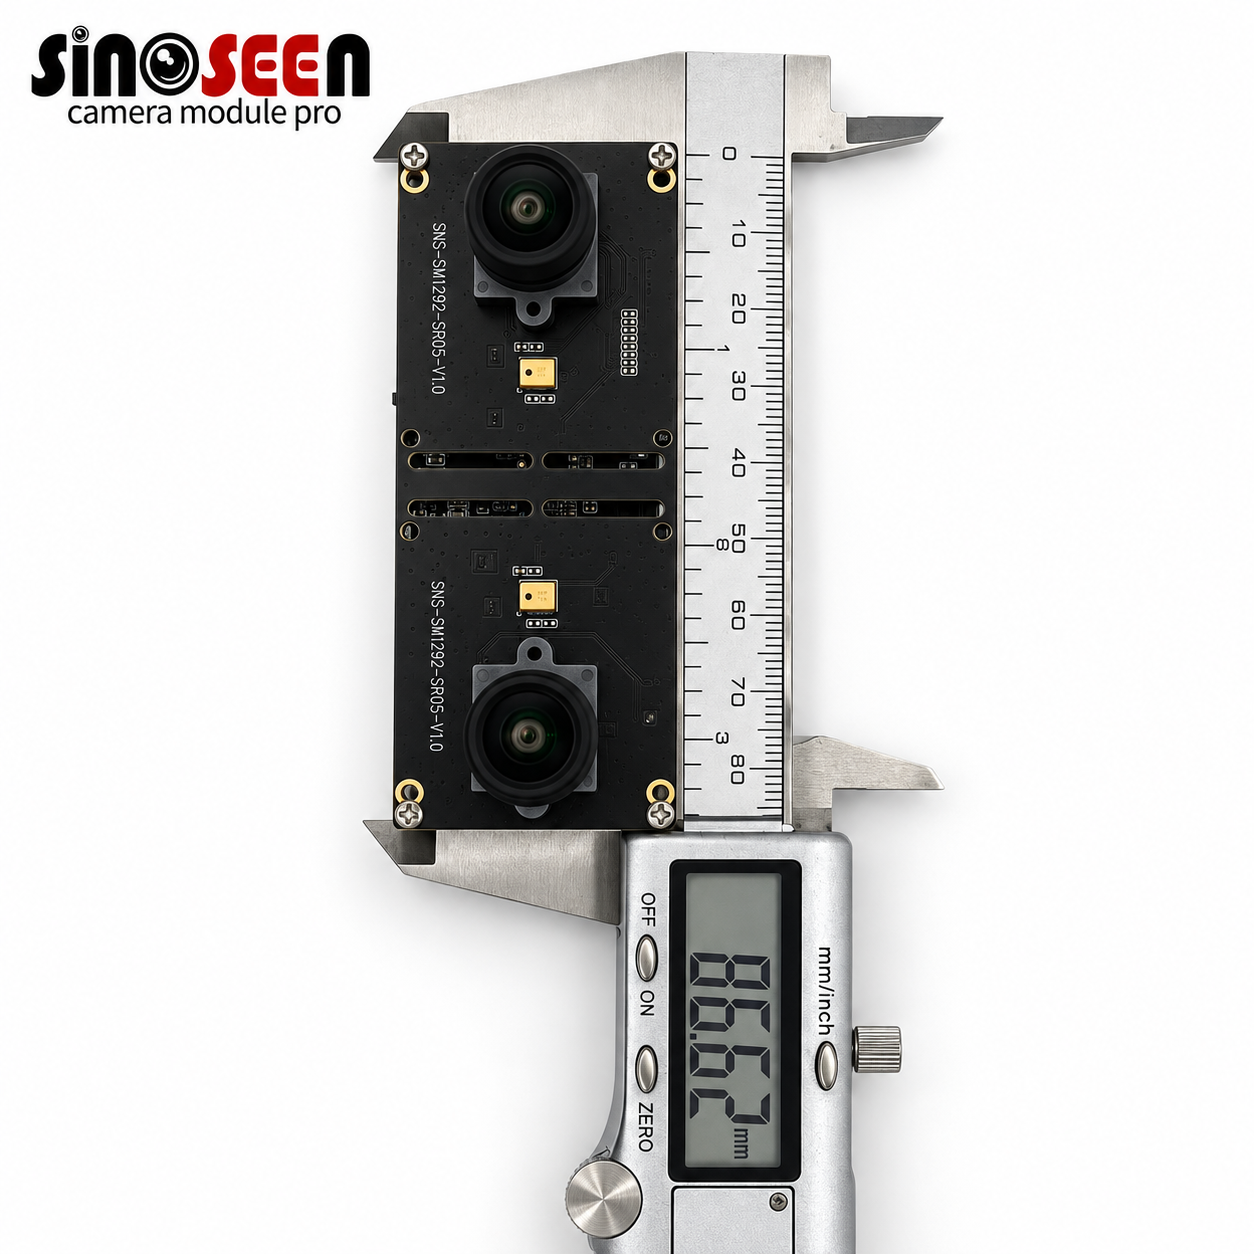
Sinoseen Global Shutter USB 3.0 -stereokamera 6-akselisella IMU:lla robottien koulutukseen ja tekoälydatan keruuseen
Tuotteen tiedot:
Alkuperämaa: |
Shenzhen, Kiina |
Merkkinimi: |
Sinoseen |
Sertifiointi: |
RoHS CE/RED FCC ISO |
Mallinumero: |
SNS-SM1292-V1.0 |
Maksu- ja toimitusehdot:
Vähimmäistilattava määrä: |
3 |
Hinta: |
neuvottelukykyinen |
Pakkaustiedot: |
Lauta + Elektroniikkakorjaus tasku kartonkipakassa |
Toimitusaika: |
2-3viikkoa |
Maksuehdot: |
T/T |
Toimituskyky: |
500000 kappaletta\/kuukausi |
- Parametri
- Liittyvät tuotteet
- Pyyntö
Tuotekuvaus
Sinoseen SNS-SM1292-V1.0 -stereokamera yhdistää globaalin sulkimen kuvauksen, sisäänrakennetun 6-akselisen IMU:n ja SD-korttitallennuksen robottien koulutukseen ja tekoälytiedon keräämiseen. Siinä on 5120 × 1440 -lähtötila 30 FPS:n nopeudella ja USB 3.0 Type-C -liitäntä, joten se tarjoaa visuaalisen kaappauksen ja liiketunnistuslaitteiston ihmisten esittelyjen tallentamiseen, egosentrisiin tietojoukkoihin ja näköalgoritmien kehittämiseen.
SNS-SM1292-V1.0 on suunniteltu projekteihin, joissa on tallennettava visuaalisia havaintoja kameran liikkeen rinnalla. Sen stereokuvantamisarkkitehtuuri tarjoaa kaksi näkökulmaa näkymästä, ja integroitu 6-akselinen IMU tarjoaa kiihtyvyys- ja kulmanopeusmittauksia jatkokäsittelyä varten.
Globaali suljinvalotus auttaa säilyttämään kohteen geometrian kameran tai kohteen liikkeen aikana. Laajakulmaoptiikka tallentaa suuremman osan ympäröivästä työtilasta, joten kamera sopii hyvin käden ja kohteen vuorovaikutuksen, tehtävien esittelyjen ja toiminnan tallentamiseen esimerkiksi varastoissa ja ravintoloissa.
USB 3.0 -liitäntä tukee isäntälaitteeseen kytkettyä tiedonkeruua, kun taas SD-korttitallennus tarjoaa paikallisen tallennusvaihtoehdon. Kameraa voidaan arvioida päähän kiinnitettävän tai kiinteän asennuksen kannalta kiinnitys-, virransyöttö- ja tallennusvaatimusten mukaan. Stereosyvyyden arviointi ja visuaalinen inertiaalinen käsittely riippuvat valitusta kalibroinnista, ajoituksesta ja ohjelmistototeutuksesta.
Tuotteen yleiskatsaus ja ominaisuudet
Stereokuvantaminen tekoälyaineistojen keräämiseen
Määritetty 5120 × 1440 -lähtötila 30 FPS:n nopeudella tukee stereovideon tallennusta tehtävien esittelyjä, kohtausten havainnointia ja algoritmien arviointia varten.
Globaali suljin liikkuville kohtauksille
Globaali suljinvalotus vähentää pyörivän sulkimen kuvaukseen liittyvää geometrista vääristymää ja auttaa säilyttämään kohteiden muodot liikkeen aikana. Valotusaika tulisi silti sovittaa liikkeenopeuteen epäterävyyden hallitsemiseksi.
Sisäänrakennettu 6-akselinen IMU
Integroitu kiihtyvyysanturi ja gyroskooppi tarjoavat liikemittauksia visuaaliseen inertiatutkimukseen, kameran liikkeen analysointiin ja tietojoukkojen kehittämiseen.
Laajakulmainen kuvausalue
Määritetty objektiivi tarjoaa 174° diagonaalisen, 146° vaakasuunnassa ja 118° pystysuunnassa kuvakentän ±3° toleranssilla. Tämä laaja kuvakenttä auttaa tallentamaan ympäröiviä kohteita ja vuorovaikutusta työtilassa.
USB 3.0 Type-C -liitäntä
USB 3.0 -liitäntä tukee jopa 5 Gbps:n teoreettista tiedonsiirtonopeutta. Type-C-liitäntä tarjoaa käytännöllisen rajapinnan integrointiin yhteensopivien tiedonkeruulaitteiden kanssa.
SD-kortin tallennus
SD-korttipaikka tukee paikallisia videotallennustyönkulkuja. Kortin yhteensopivuus, tallennusasetukset ja käyttö USB-suoratoiston rinnalla tulee valita aiotun käyttöönoton mukaan.
Useita videoformaatteja
Listattuja videomuotoja ovat MJPEG, H.264 ja H.265, jotka tarjoavat vaihtoehtoja kuvanlaadun, tallennusvaatimusten ja isäntäprosessoinnin tasapainottamiseen. Käytettävissä olevat resoluutio- ja kuvataajuusyhdistelmät riippuvat valitusta muodosta ja laiteohjelmistosta.
Tekniset tiedot
| Mallisarja | SNS-SM1292-V1.0 |
| Kamerakonfiguraatio | Stereokamera |
| Lumenna tyyppi | Global Shutter |
| Sensorin optinen muoto | 1/2,53 tuumaa |
| Anturin teholliset pikselit | 2592 × 1944 |
| Pikselin koko | 2,2 μm × 2,2 μm |
| Videolähtötila | 5120 × 1440, 30 kuvaa sekunnissa |
| Videon lähtömuodot | MJPEG, H.264, H.265 |
| Anturin datamuoto | 10-bittinen RAW Bayer |
| IMU | Sisäänrakennettu 6-akselinen IMU; listattu malli: TDK-42688P |
| Käyttöliittymä | USB 3.0 Type-C |
| Rajapinnan signalointinopeus | Jopa 5 Gbps |
| Virtalähde | 5 V ±5 % |
| Paikallinen tallennus | SD-korttipaikka; paikallinen tallennus tuettu |
| Linssin kiinnitys | M12 × P0,5 |
Tallennustyönkulun mukauttaminen
Sinoseen tarjoaa OEM/ODM-kameroiden kehitystukea, jotta se auttaa sovittamaan kuvantamislaitteiston sovellukseesi. Tämän stereoalustan osalta räätälöintipyyntöjä voidaan arvioida optiikan, mekaanisen integroinnin, liitettävyyden ja tiedonkeruun vaatimusten osalta.
Mukautusvaihtoehdot
Optiikka: Objektiivin valinta, kuvausalue ja työskentelyetäisyys kohdetilanteen mukaan.
Mekaaninen integrointi: Asennusjärjestelyt, kotelointivaatimukset ja stereogeometrian muutokset voivat vaihdella teknisen tarkastuksen mukaan.
Yhteysmahdollisuudet: Isäntäjärjestelmän kaapelin pituus, kaapelien reititys ja liittimien järjestelyt.
Tietojen työnkulku: Tarkista tulostusmuodot, kuvan säätimet, IMU:n käyttöoikeudet ja tallennusvaatimukset käytettävissä olevien laiteohjelmistojen ominaisuuksiin verrattuna.
Mukauttamisprosessi
Vaihe 1 — Jaa hakemuksesi
Ilmoita kohdetehtävä, työskentelyetäisyys, valaistusolosuhteet, isäntäalusta, asennusrajoitukset ja vaaditut tietotyypit.
Vaihe 2 — Tarkista tekninen kokoonpano
Arvioi optiikka, kuvan ulostulo, stereoajoitus, IMU-vaatimukset ja tallennusvaihtoehdot. Sovi laajuudesta ja hyväksymiskriteereistä.
Vaihe 3 — Näytteiden arviointi
Testaa näyteyksiköitä aiotussa ympäristössä tarkistamalla kuvanlaatu, isäntälaitteiden yhteensopivuus, tallennuksen vakaus ja datan käytettävyys.
Vaihe 4 — Viimeistele suunnittelu
Vahvista hyväksytty laitteisto, laiteohjelmiston kokoonpano, mekaaniset piirustukset ja tarkastusvaatimukset.
Vaihe 5 — Tuotanto- ja integraatiotuki
Jatka tuotantoa hyväksytyn spesifikaation mukaisesti ja tarjoa tukea käyttöönottoon ja integrointiin liittyvissä kysymyksissä.
Soitto toimeen
Kerro meille, mitä haluat tallentaa, mitä isäntälaitetta käytät ja miten kamera asennetaan. Ota yhteyttä Sinoseeniin keskustellaksesi esimerkeistä ja sopivasta stereokamerakokoonpanosta.
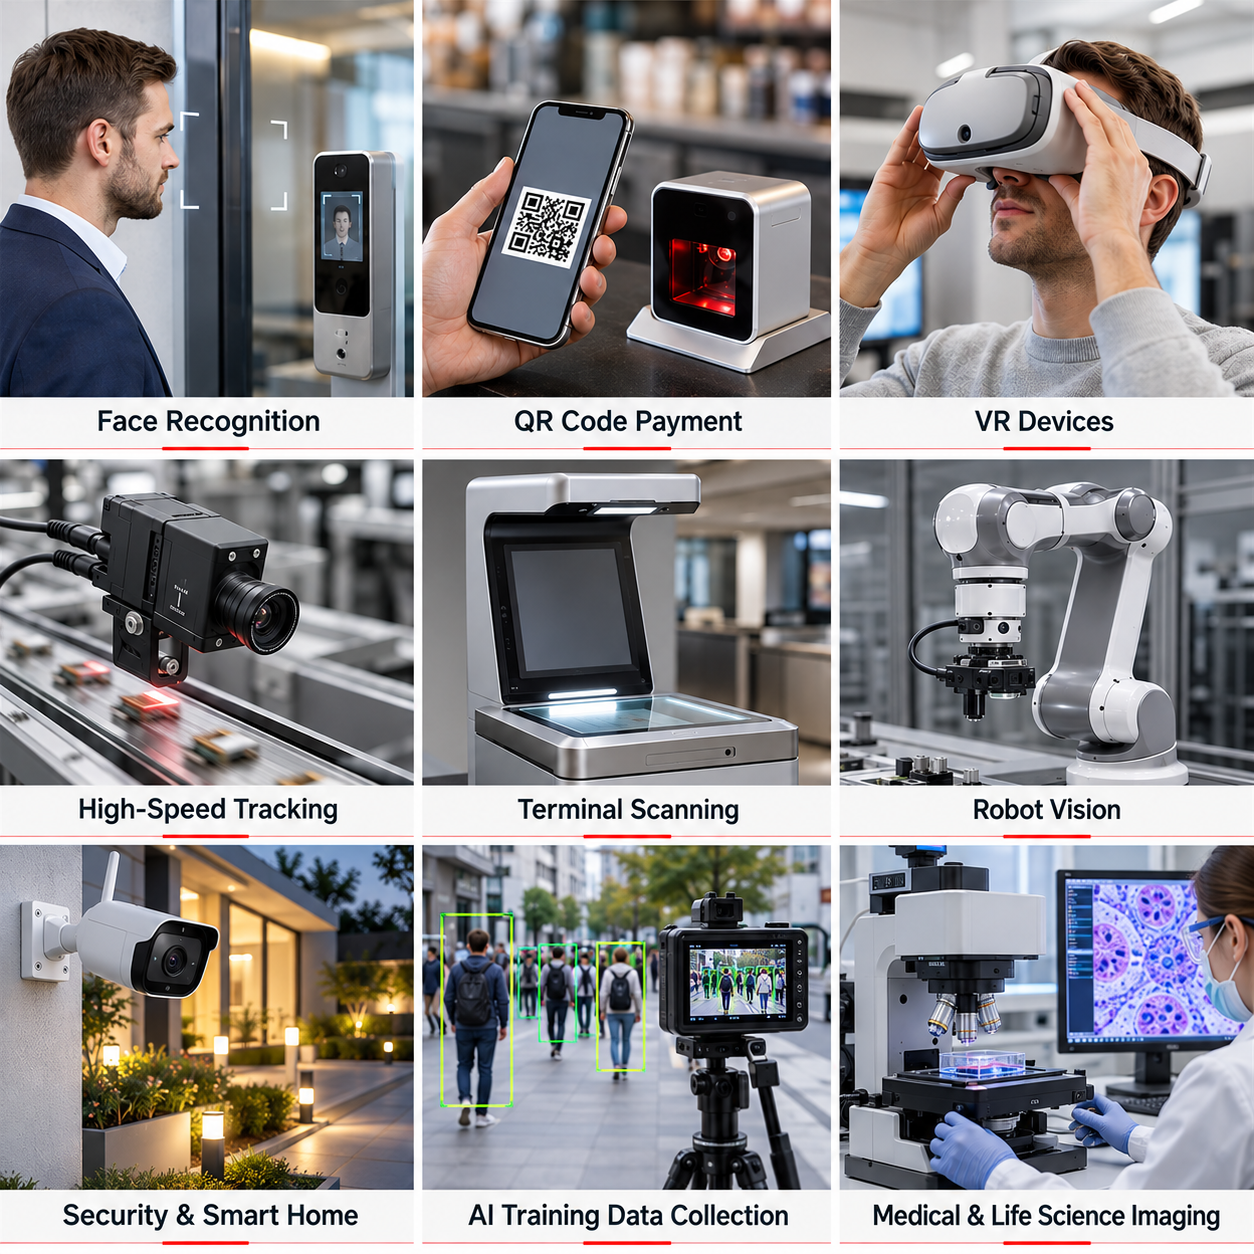
Sovellusalueet
Kasvojen tunnistaminen : Kasvojen tallentaminen pääsynvalvontaa varten.
QR-koodimaksu : Koodien kuvantaminen dekoodausta varten.
VR-laitteet : Visuaalinen syöte liikkeen seurantaa varten.
Korkean nopeuden seuranta : Liikkuvien kohteiden kuvien ottaminen.
Päätepisteen skannaus : Asiakirjojen ja viivakoodien kuvantaminen.
Robotin näköjärjestelmä : Kuvat sijainnin määrittämiseen ja ohjaamiseen.
Turvallisuus ja älykäs koti : Sisä- ja ulkoseuranta.
Tekoälyn koulutusdatan keruu : Kuvien ottaminen tekoälyaineistoihin.
Lääketieteellinen ja elintieteellinen kuvantaminen : Kuvien ottaminen mikroskopiassa ja tutkimuksessa.
Tietoa Sinoseenista
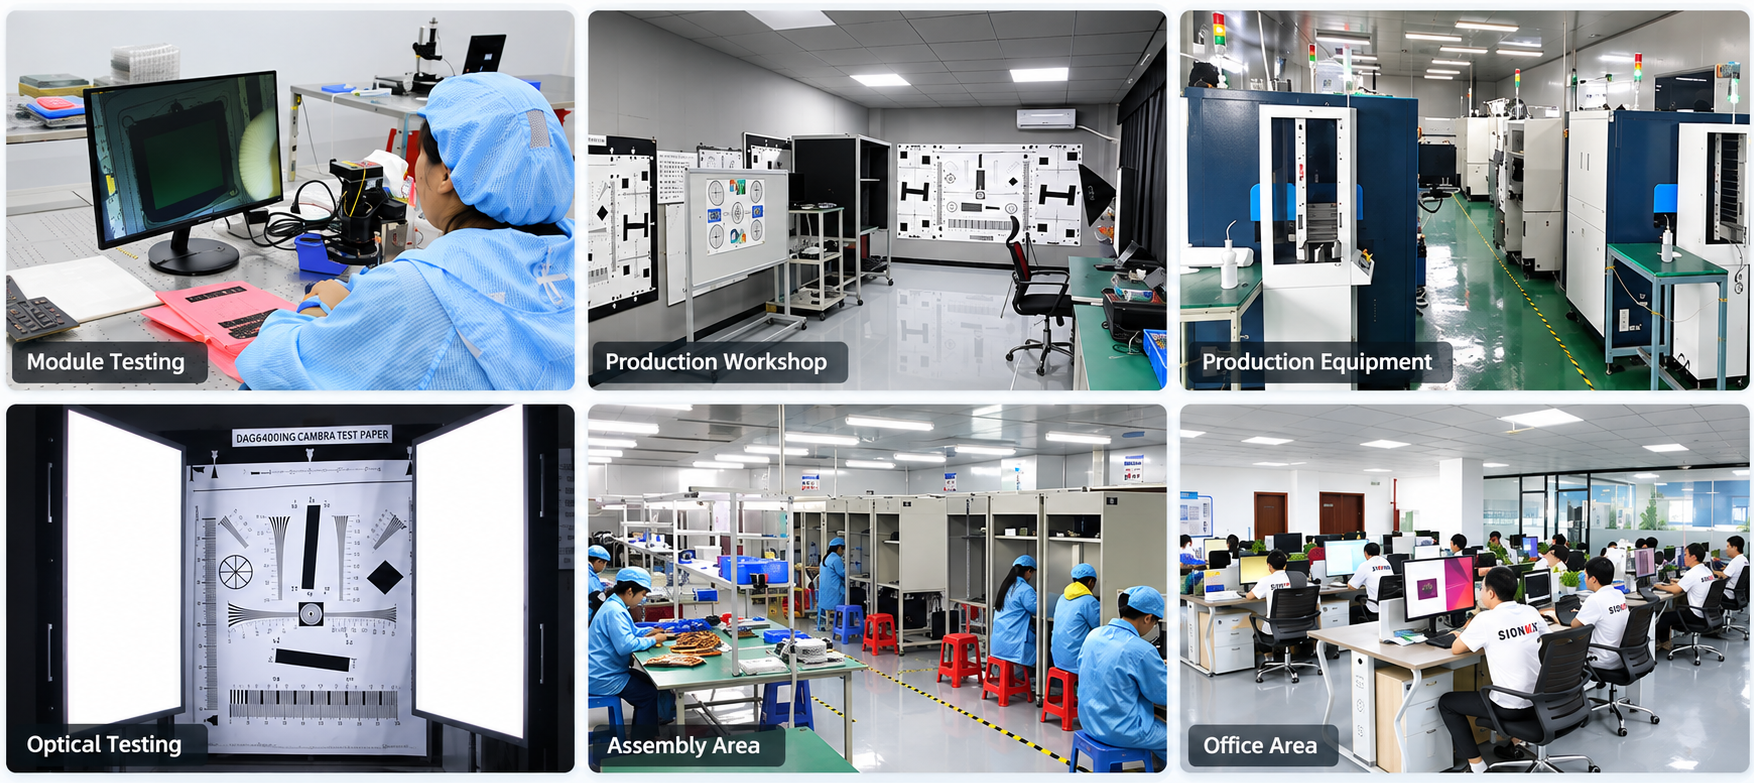
Vuonna 2016 perustettu Shenzhen Sinoseen Technology Co., Ltd. on erikoistunut CMOS-kameramoduuleihin ja OEM/ODM-kuvantamisratkaisuihin. Tuotevalikoimaamme kuuluvat USB-, MIPI- ja DVP-kameramoduulit, ja palveluihimme kuuluvat suunnittelu, kehitys, valmistus ja jälkimarkkinointituki.
Työskentelemme asiakkaiden kanssa sovellusvaatimusten muuntamiseksi kameraspesifikaatioiksi ja tuemme projekteja alustavasta arvioinnista tuotantoon.
Sertifioinnit ja immateriaalioikeudet
Sinoseenin dokumentaatio sisältää laatujohtamistiedot, tuotteen vaatimustenmukaisuusasiakirjat, ohjelmistojen tekijänoikeudet ja hyödyllisyysmallipatentit. Kameramoduuliprojektianne varten pyytäkää nykyisiä asiakirjoja, jotka koskevat valittua mallia ja konfiguraatiota, mukaan lukien asiaankuuluvat CE-, FCC- tai RoHS-asiakirjat.
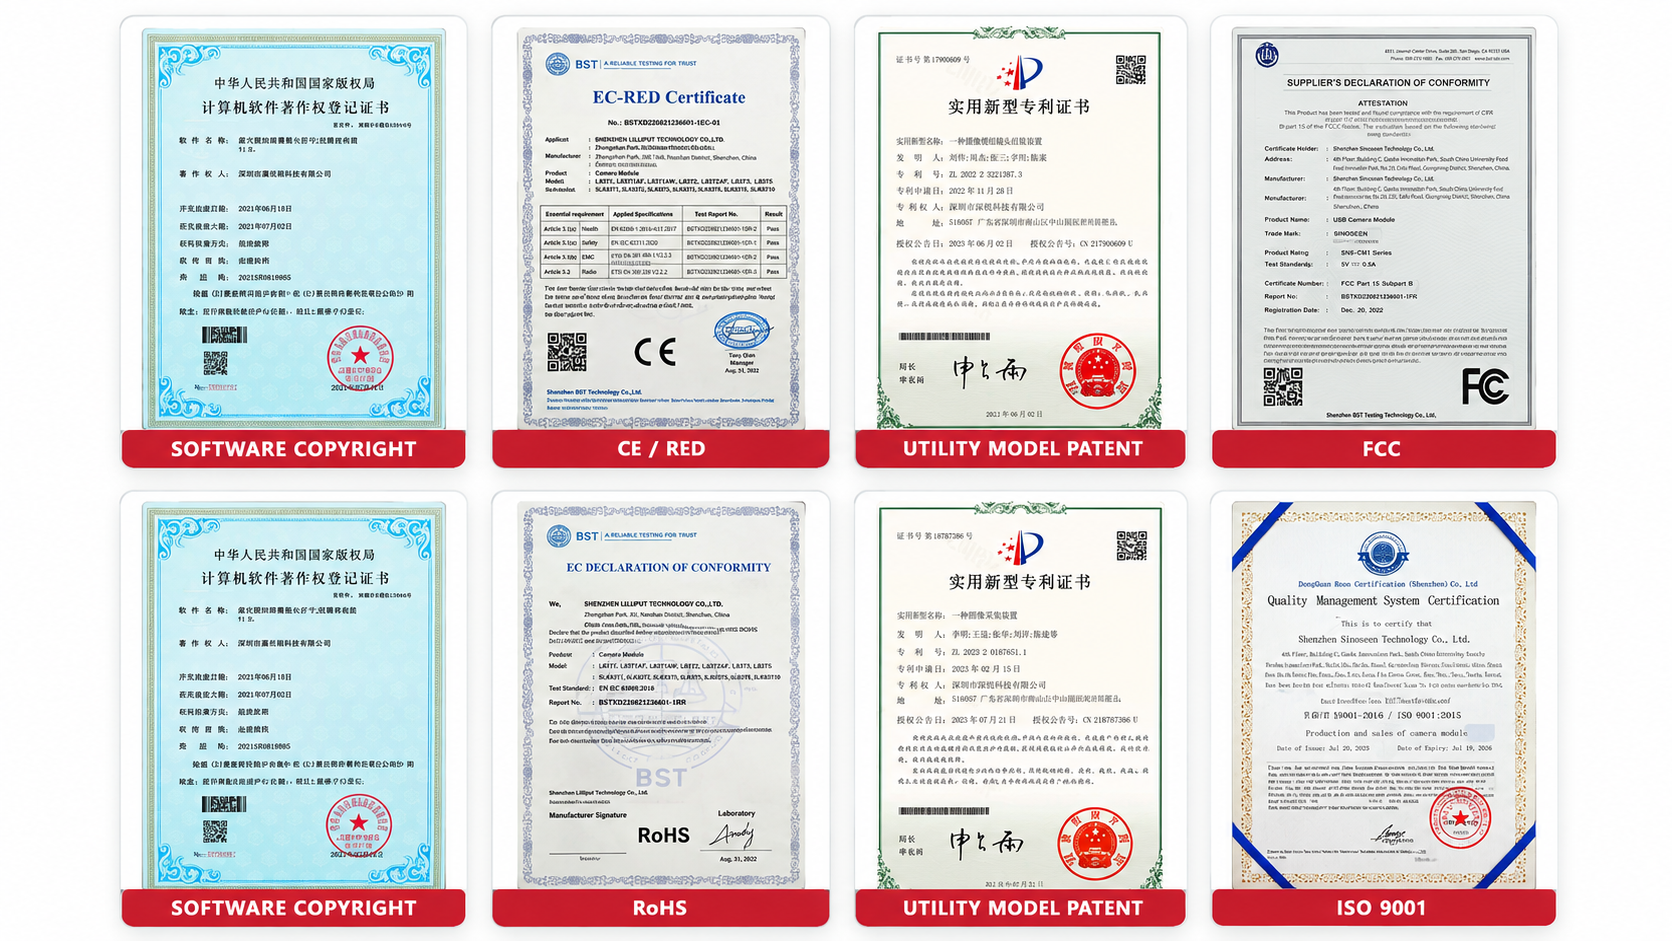
Usein kysytyt kysymykset
K1: Mihin sovelluksiin tämä stereokamera on suunniteltu?
Se on suunniteltu robottien koulutukseen, tekoälytiedon keräämiseen ja konenäköalgoritmien kehittämiseen. Mahdollisia käyttökohteita ovat ihmisen tekemä demonstraatiotallennus, päähän kiinnitettävä egokeskeinen tallennus ja kiinteiden paikkojen tarkkailu varastoissa tai ravintoloissa.
K2: Mitä resoluutiota ja kuvataajuutta se tukee?
Teknisissä tiedoissa luetellaan 5120 × 1440 -resoluution lähtötila 30 FPS:n nopeudella. Vahvista vasen/oikea-kuvan järjestely ja valitun videomuodon käytettävissä olevat tilat ennen integrointia.
K3: Tuottaako kamera suoraan syvyyskarttoja vai pistepilviä?
Stereonäkymät voivat tarjota kuvia syvyyden arviointiin. Sisäänrakennettua syvyysprosessointia, pistepilvitulostusta ja mittaustarkkuutta ei ole määritelty. Näitä toimintoja vaativien projektien tulee vahvistaa kalibrointitiedot, stereoajoitus ja ohjelmistotuki.
K4: Mitä sisäänrakennettu IMU tarjoaa?
Kuusiakselinen IMU mittaa kiihtyvyyttä ja kulmanopeutta. Käyttötavat, näytteenottotaajuudet ja kohdistus kuvan aikaleimoihin tulee varmistaa visuaalista inertiaalista prosessointia tai synkronoitua datasetin keräämistä varten.
K5: Voiko kamera tallentaa SD-kortille ilman tietokonetta?
Paikallinen SD-korttitallennus on kuvattu tuotetiedoissa. Erilliset tallennuksen säätimet, tuetut korttikapasiteetit ja samanaikainen USB-suoratoisto on vahvistettava toimitetulle laiteohjelmistolle. Sopiva virtalähde vaaditaan edelleen.