 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

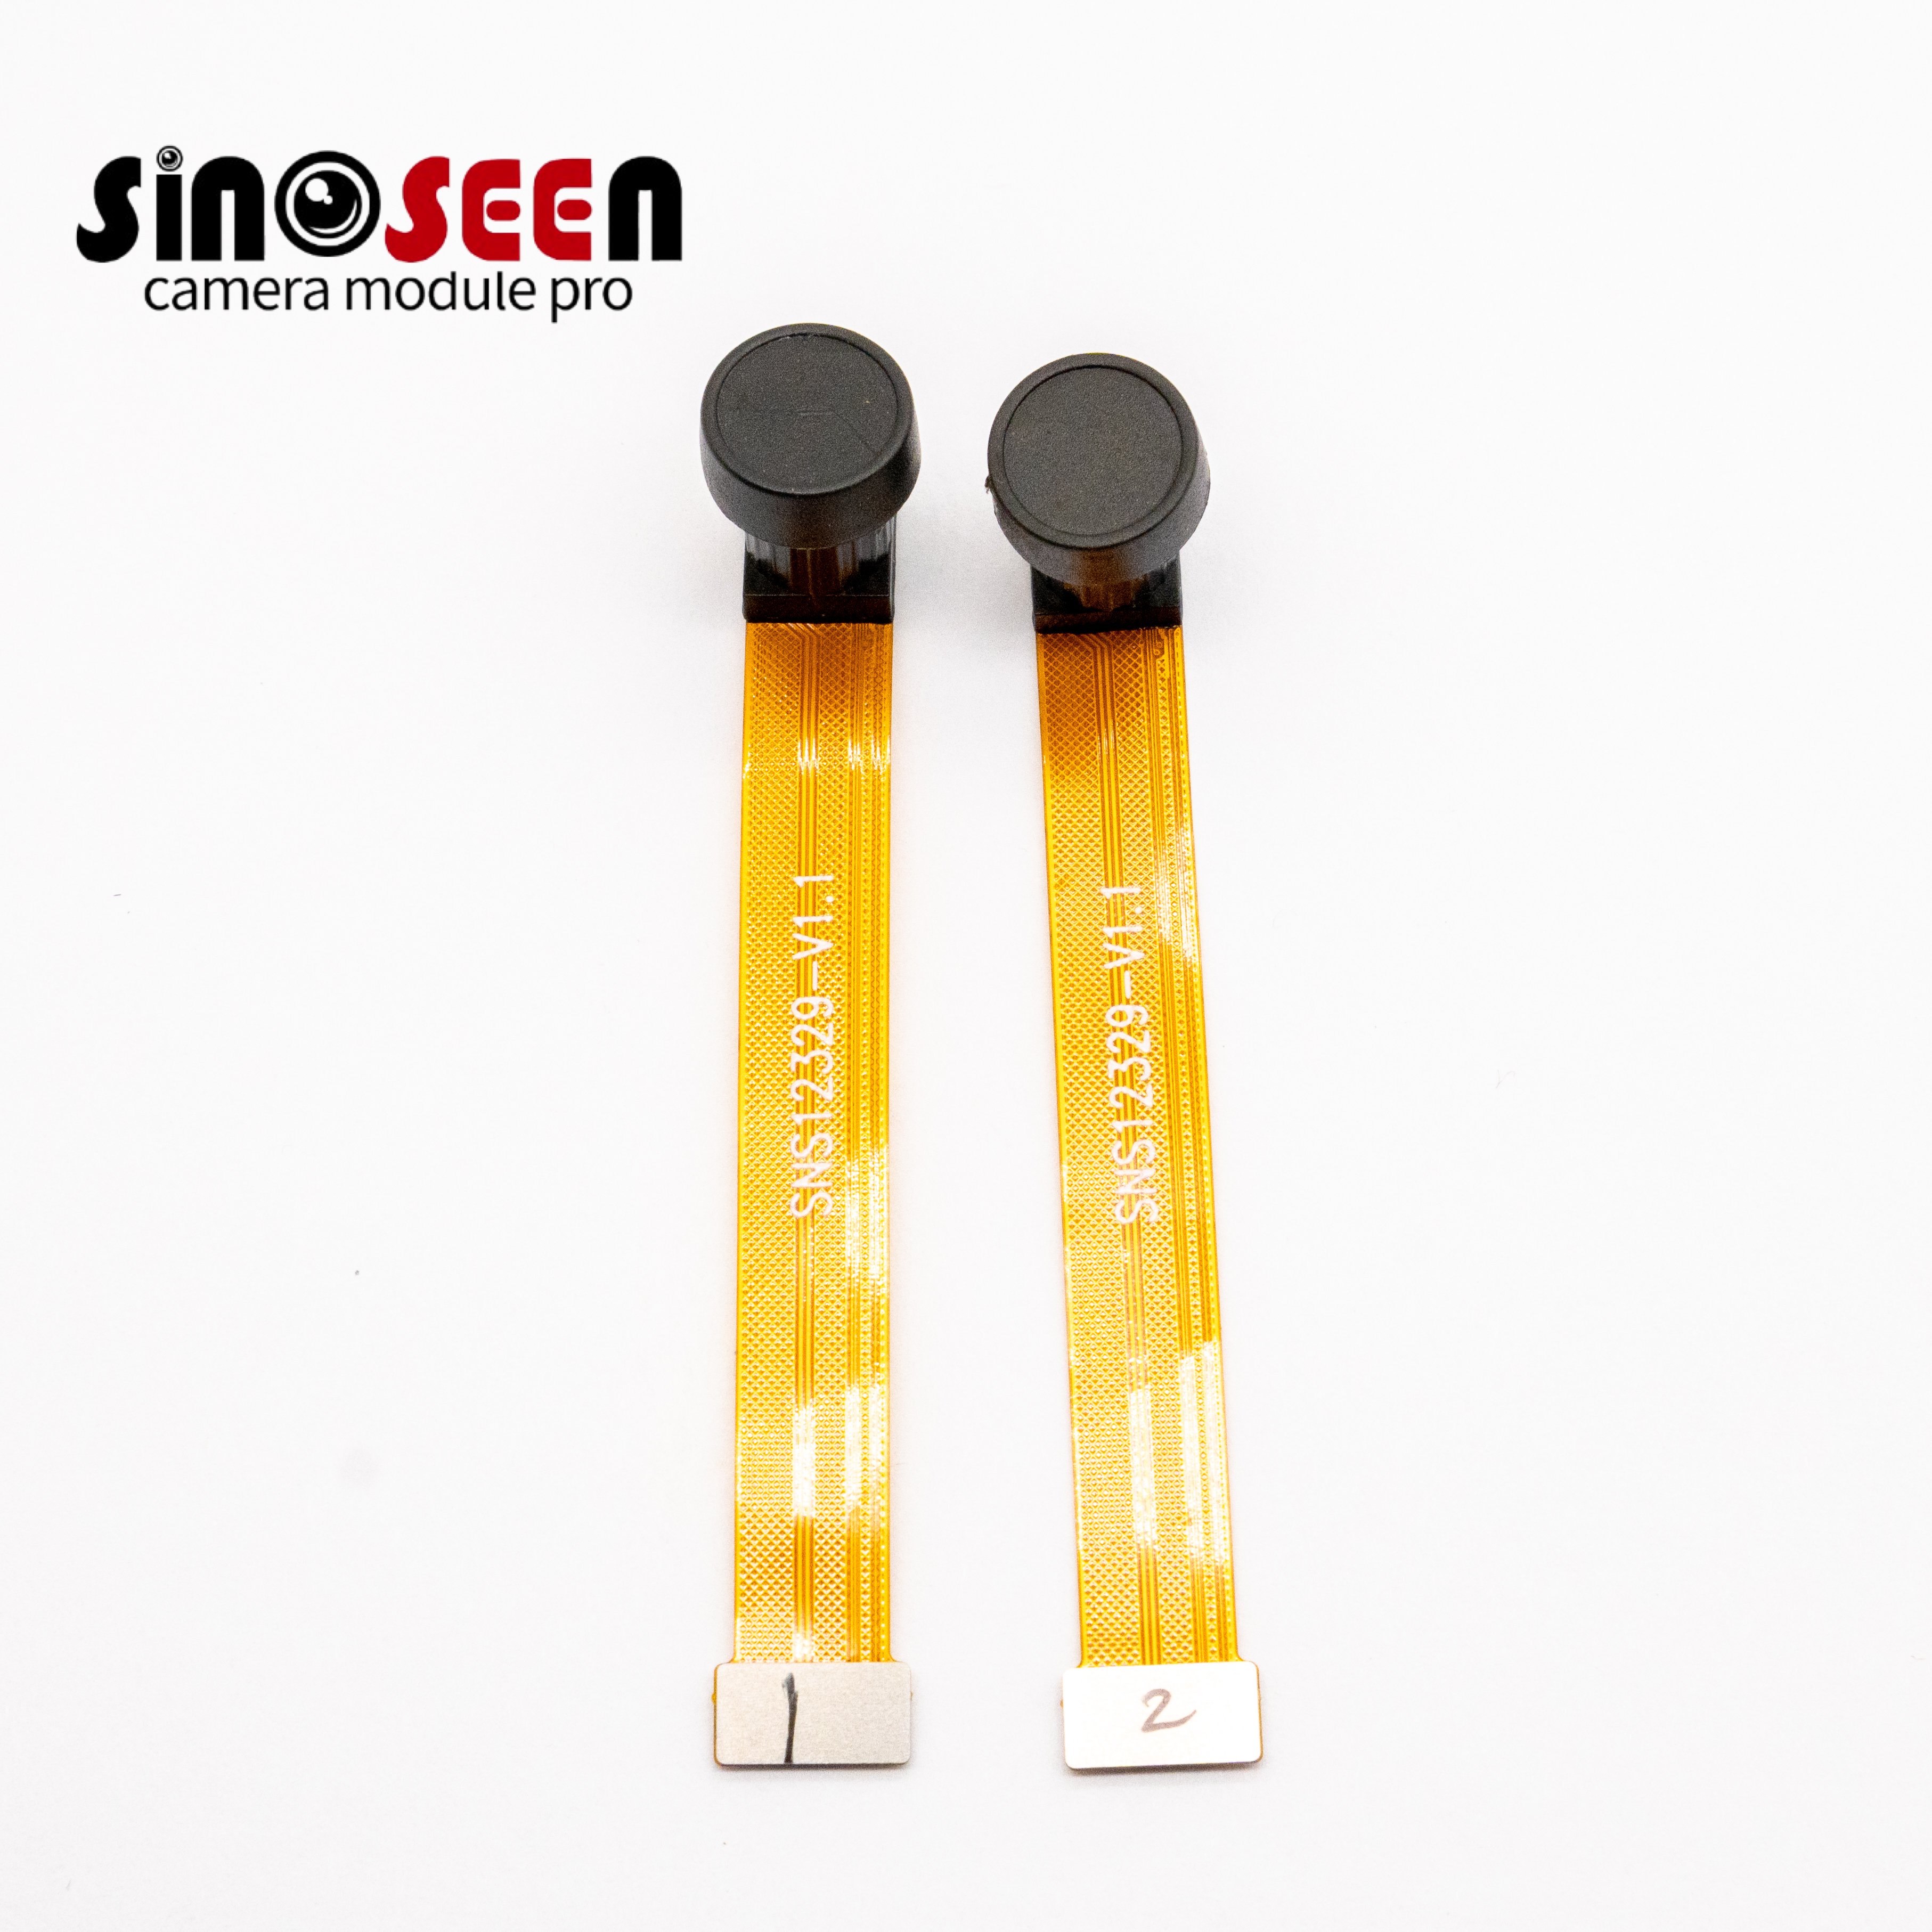
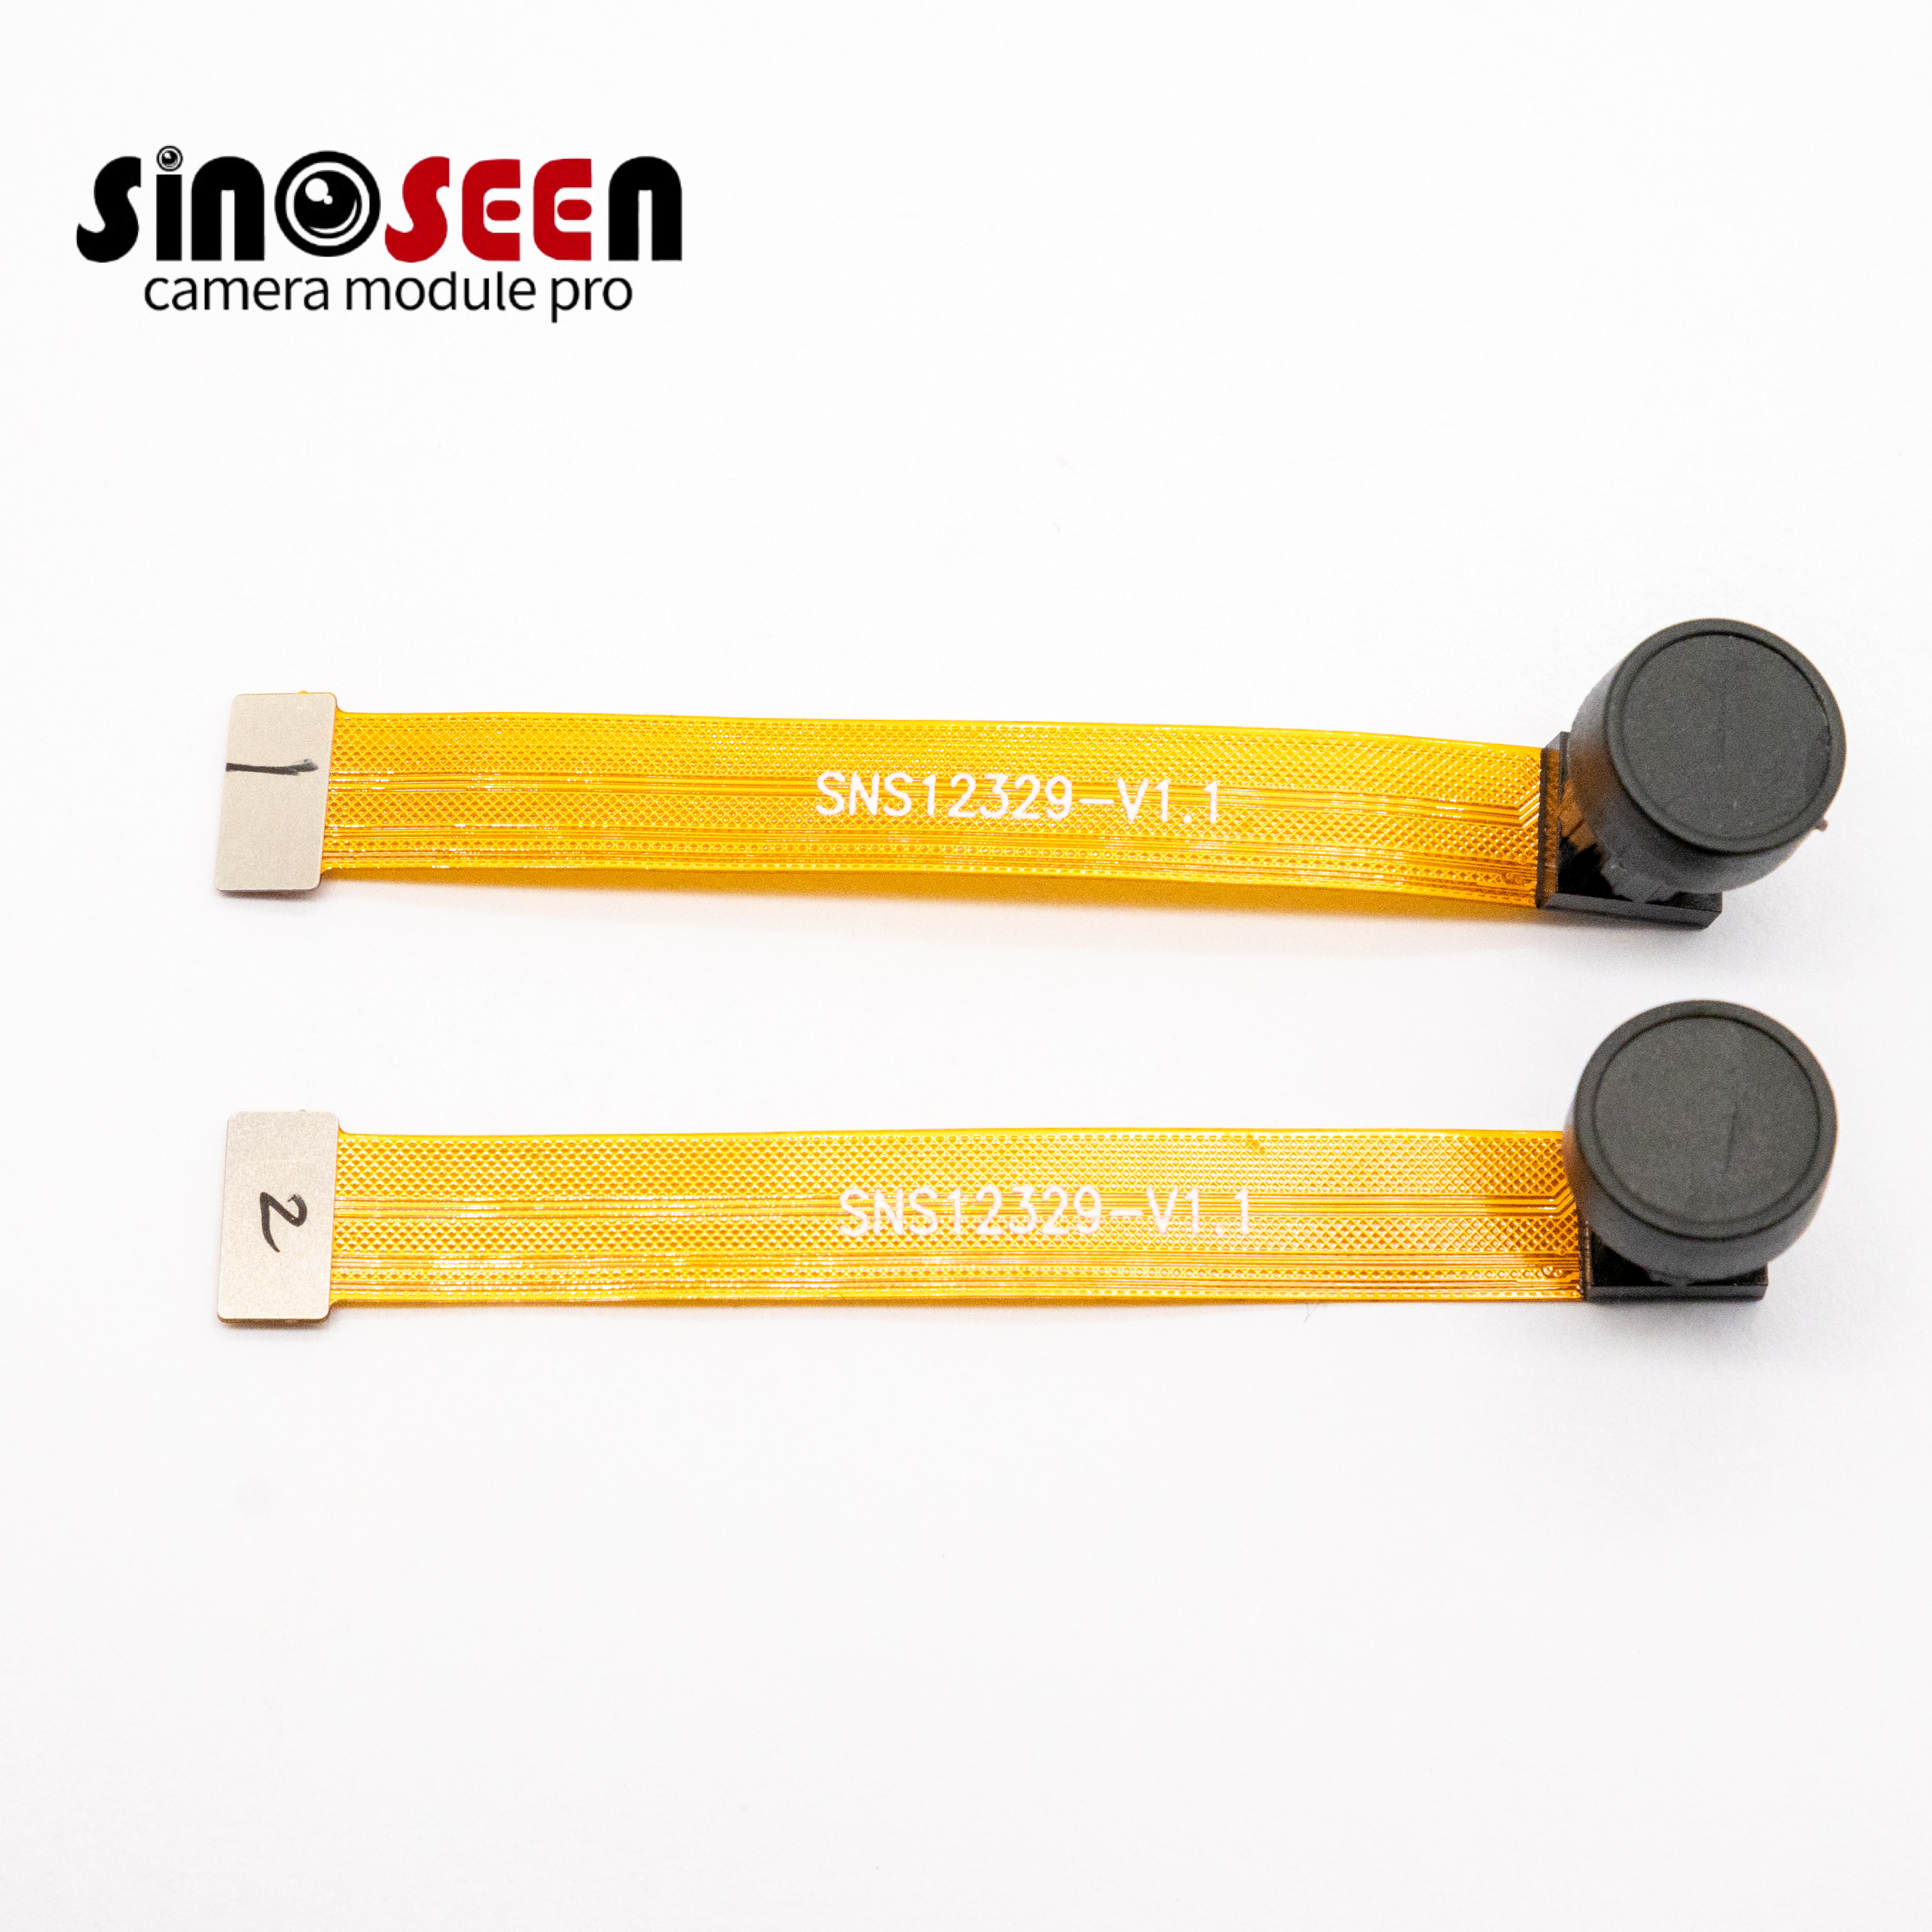
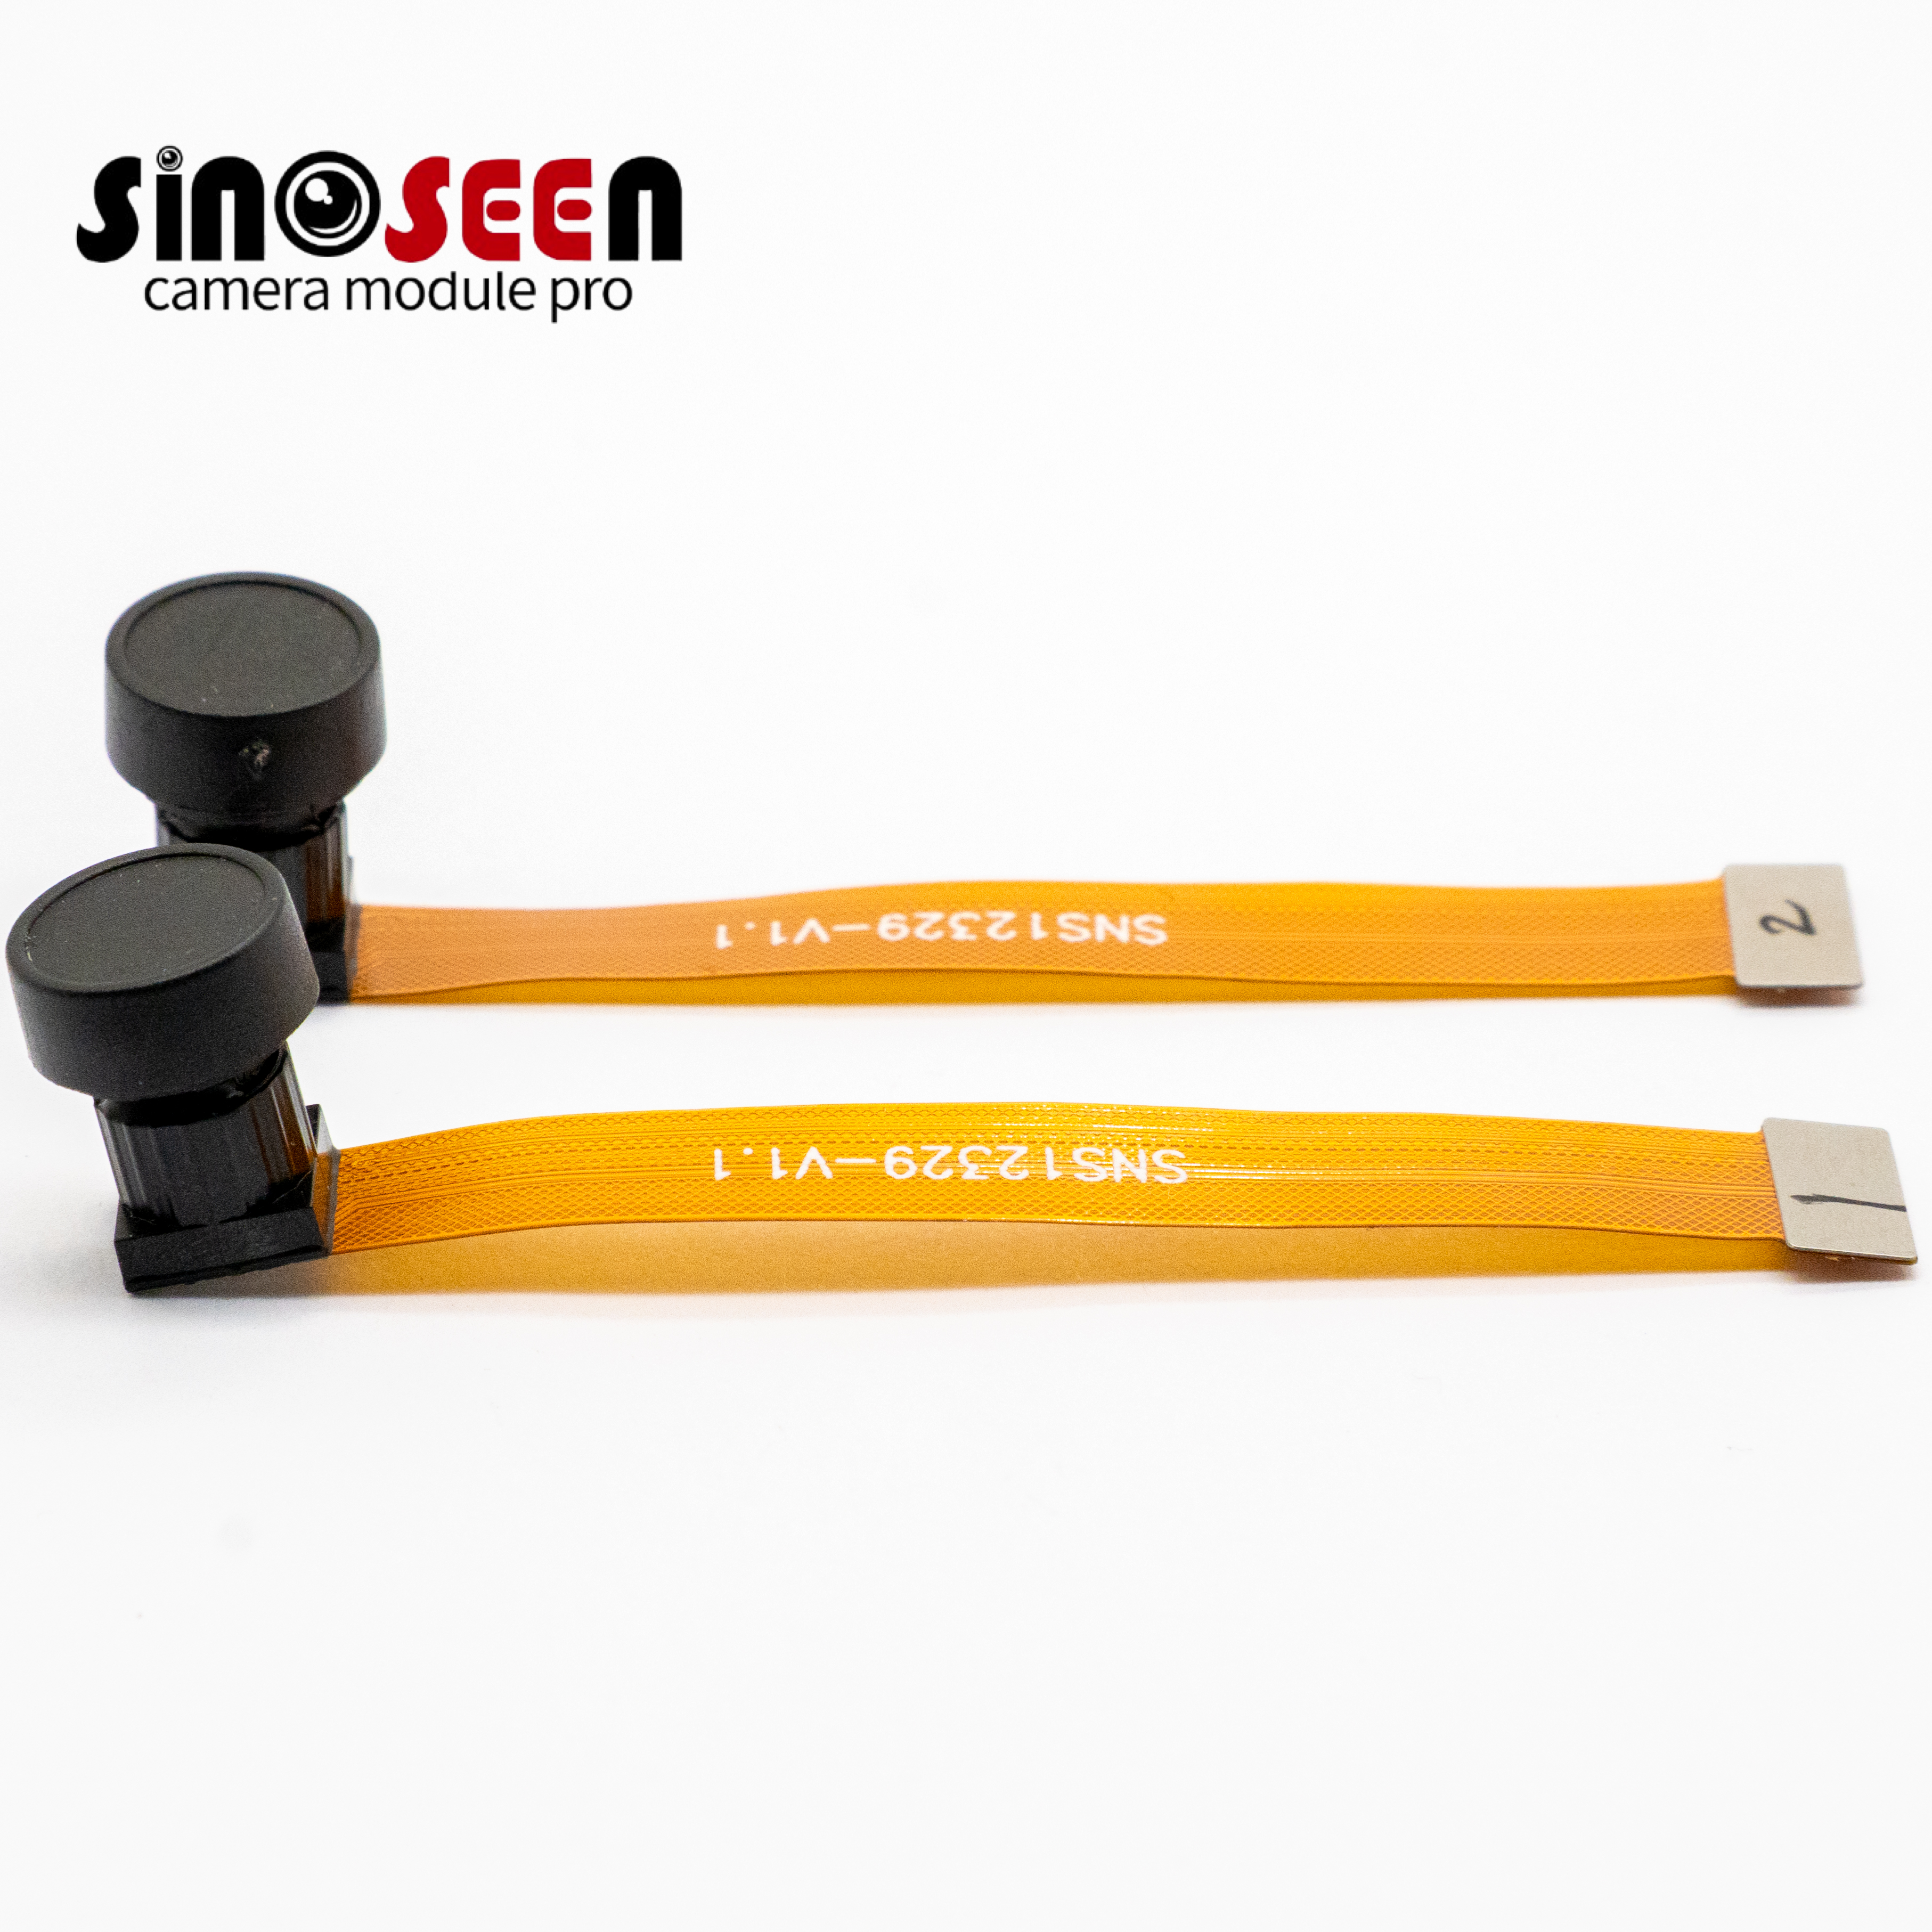
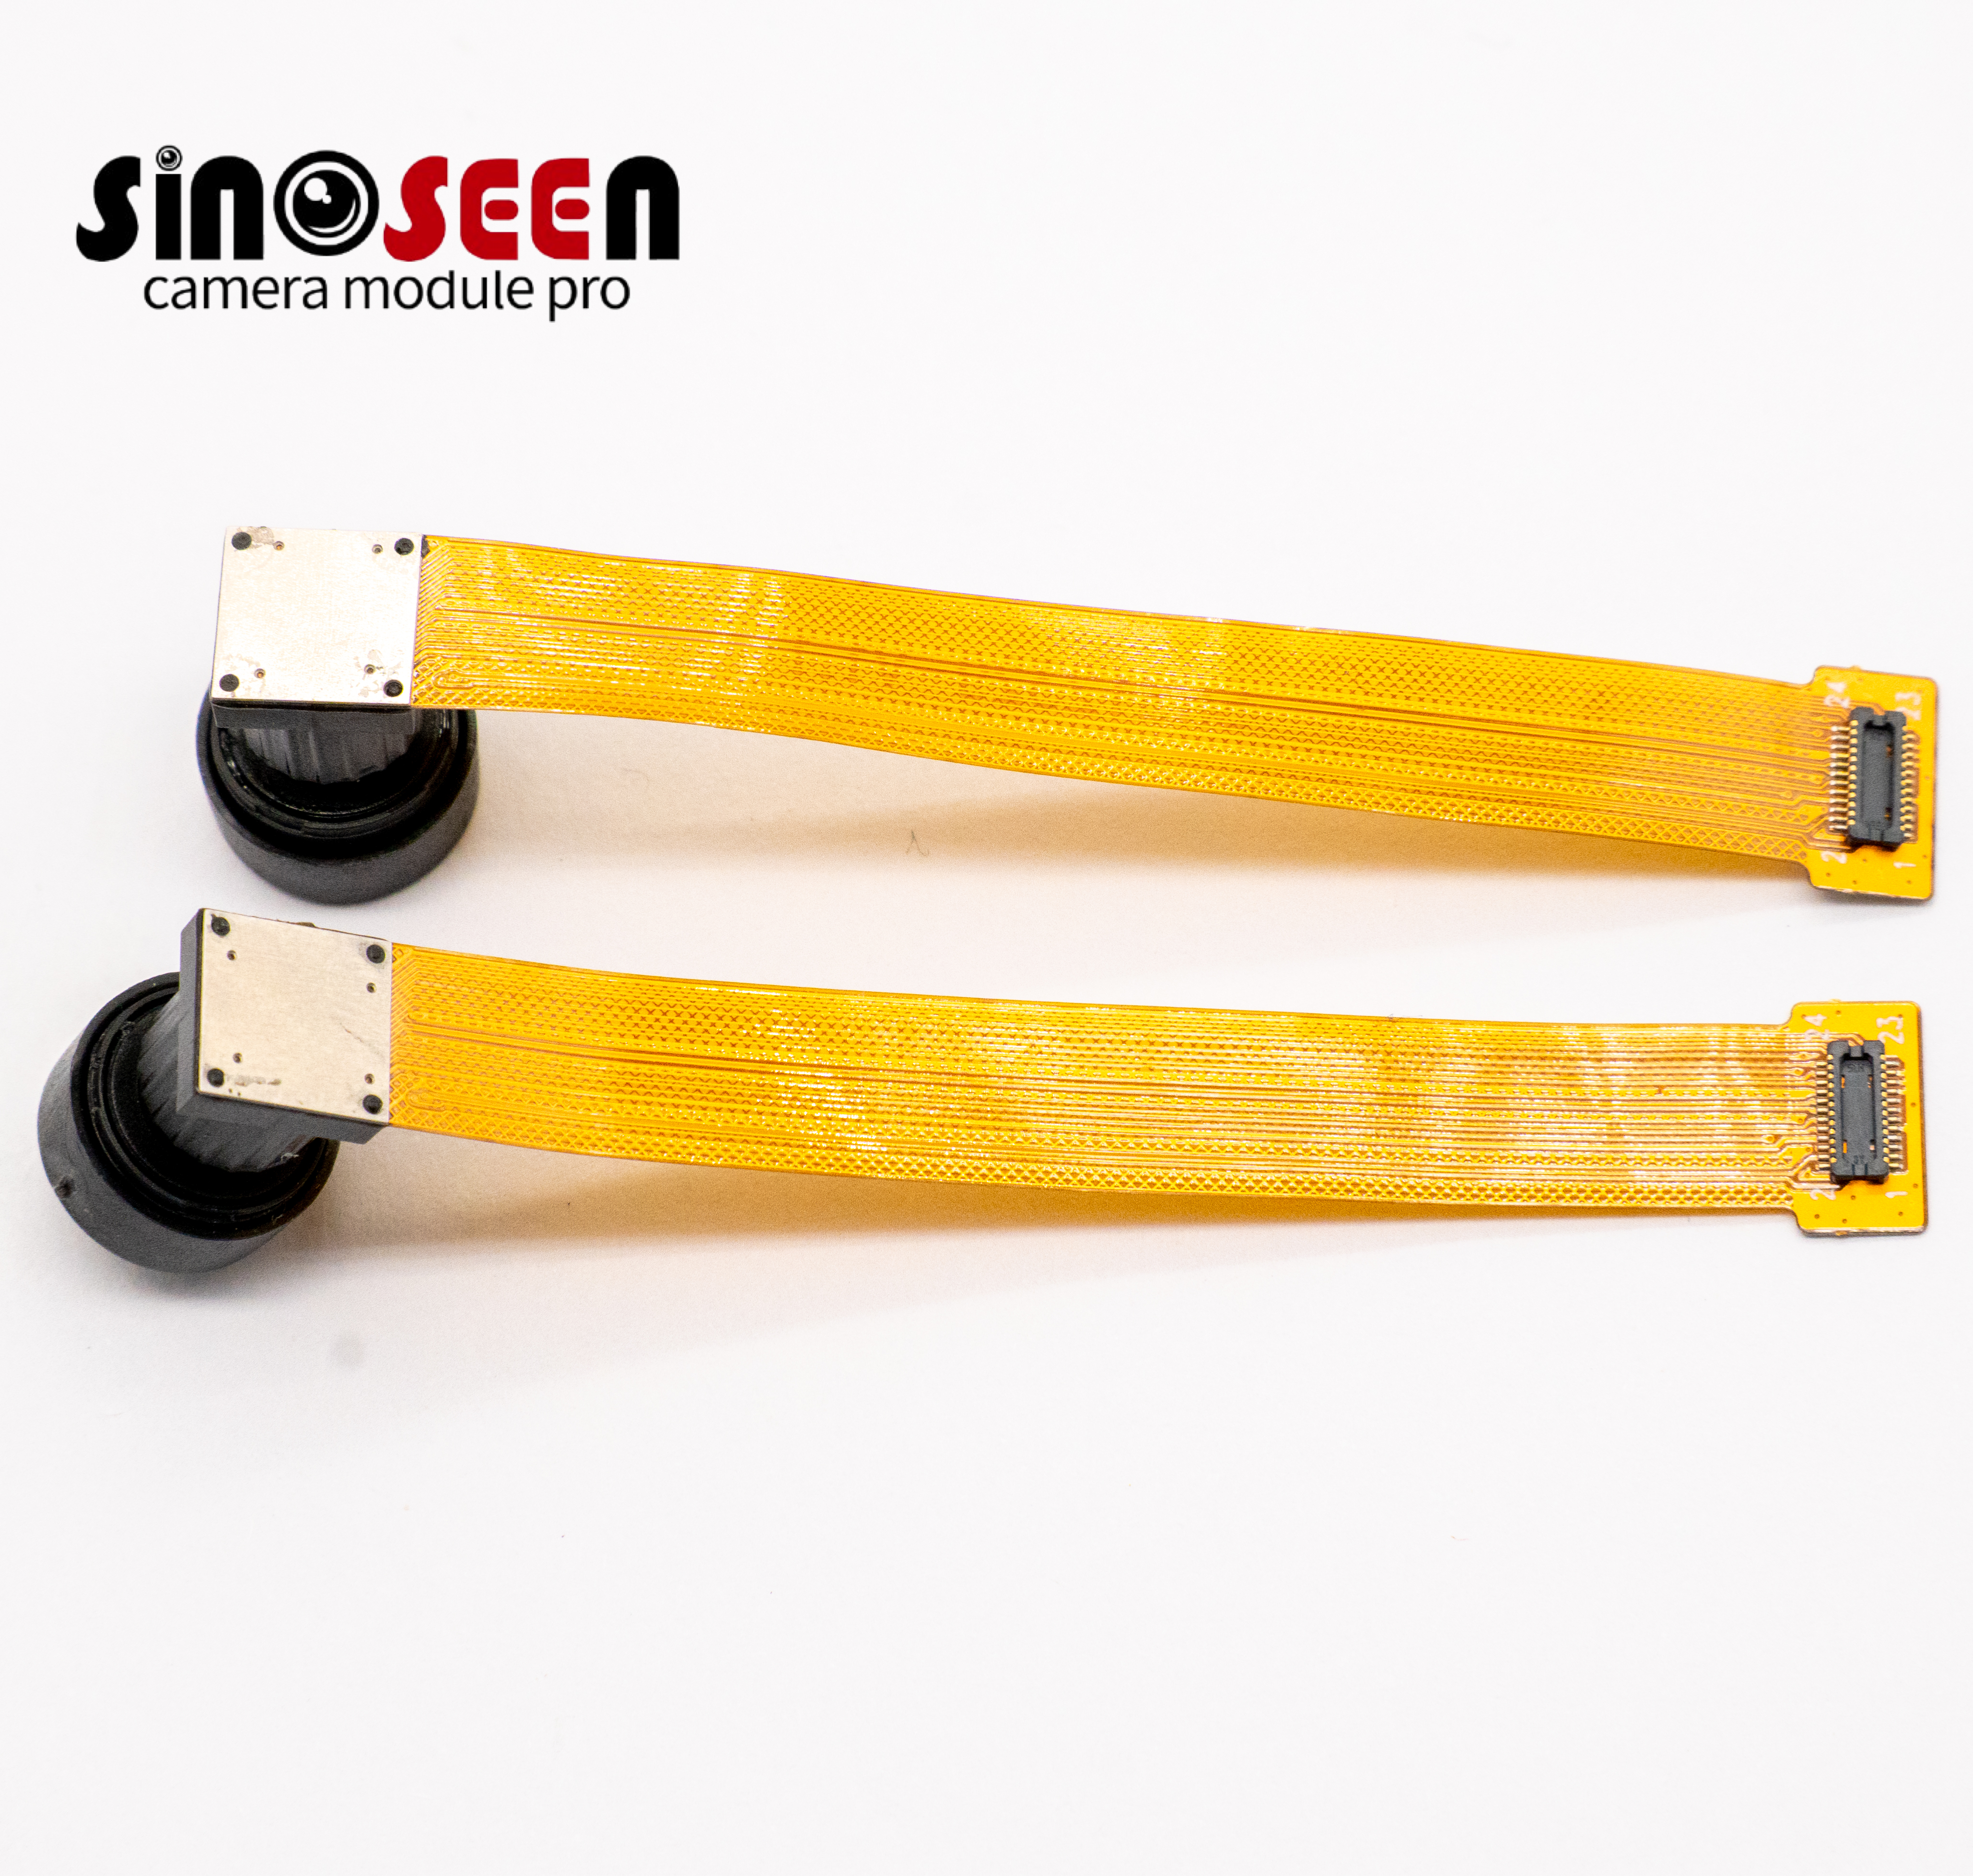
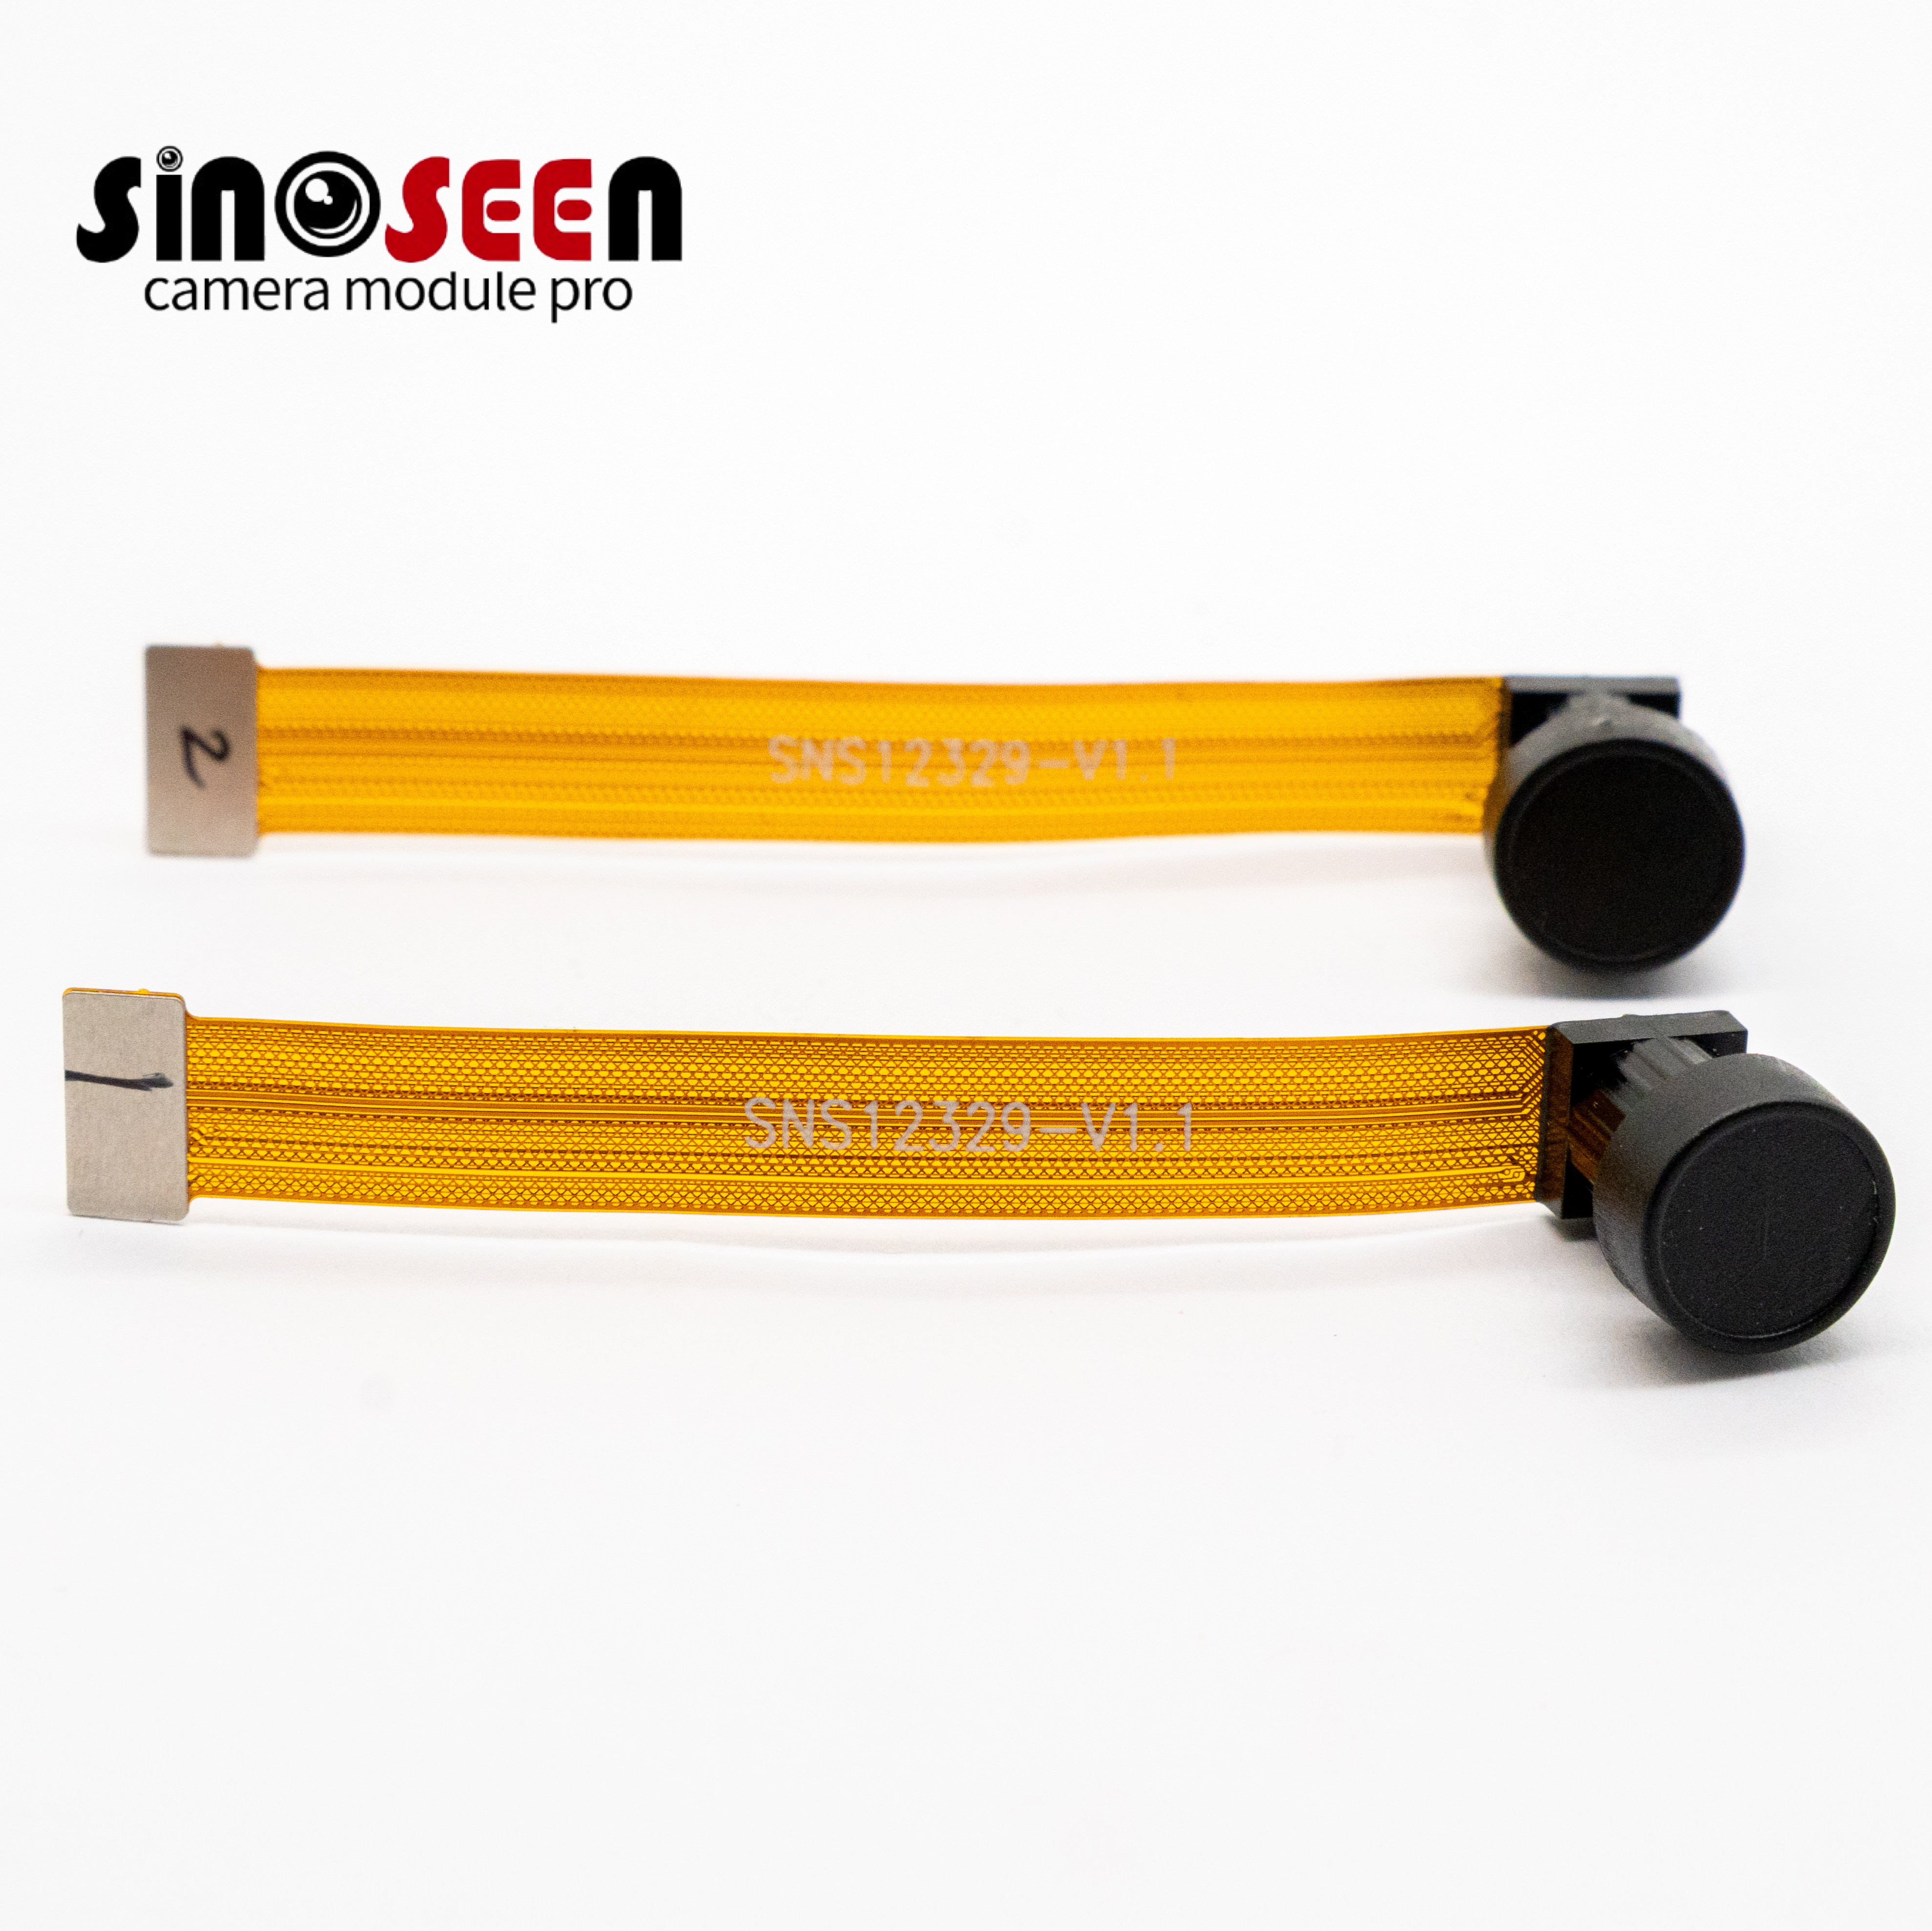
โมดูลกล้องแบบมอนอกโรมของ Sinoseen ความละเอียด 1 ล้านพิกเซล รุ่น OV9281 พร้อมระบบ global shutter และอินเทอร์เฟซ MIPI/DVP สำหรับการมองเห็นของเครื่องจักร
รายละเอียดสินค้า:
|
สถานที่ผลิต: |
เชนเซ็น, จีน |
|
ชื่อแบรนด์: |
ซีโนเซียน |
|
ใบรับรอง: |
RoHS CE/RED FCC ISO |
|
หมายเลขรุ่น: |
SNS11595-V1.0 |
หลักการจ่ายและการจัดส่ง:
|
ปริมาณการสั่งซื้อขั้นต่ำ: |
3 |
|
ราคา: |
ปรับปรุง |
|
รายละเอียดการบรรจุภัณฑ์: |
กระเป๋า+ถุงกันสแตตติกในกล่องกระดาษ |
|
ระยะเวลาจัดส่ง: |
2-3 สัปดาห์ |
|
เงื่อนไขการชำระเงิน: |
T/T |
|
ความสามารถในการจัดหาสินค้า: |
500000 ชิ้น/เดือน |

- พารามิเตอร์
- ผลิตภัณฑ์ที่เกี่ยวข้อง
- สอบถามข้อมูล
คำอธิบายผลิตภัณฑ์
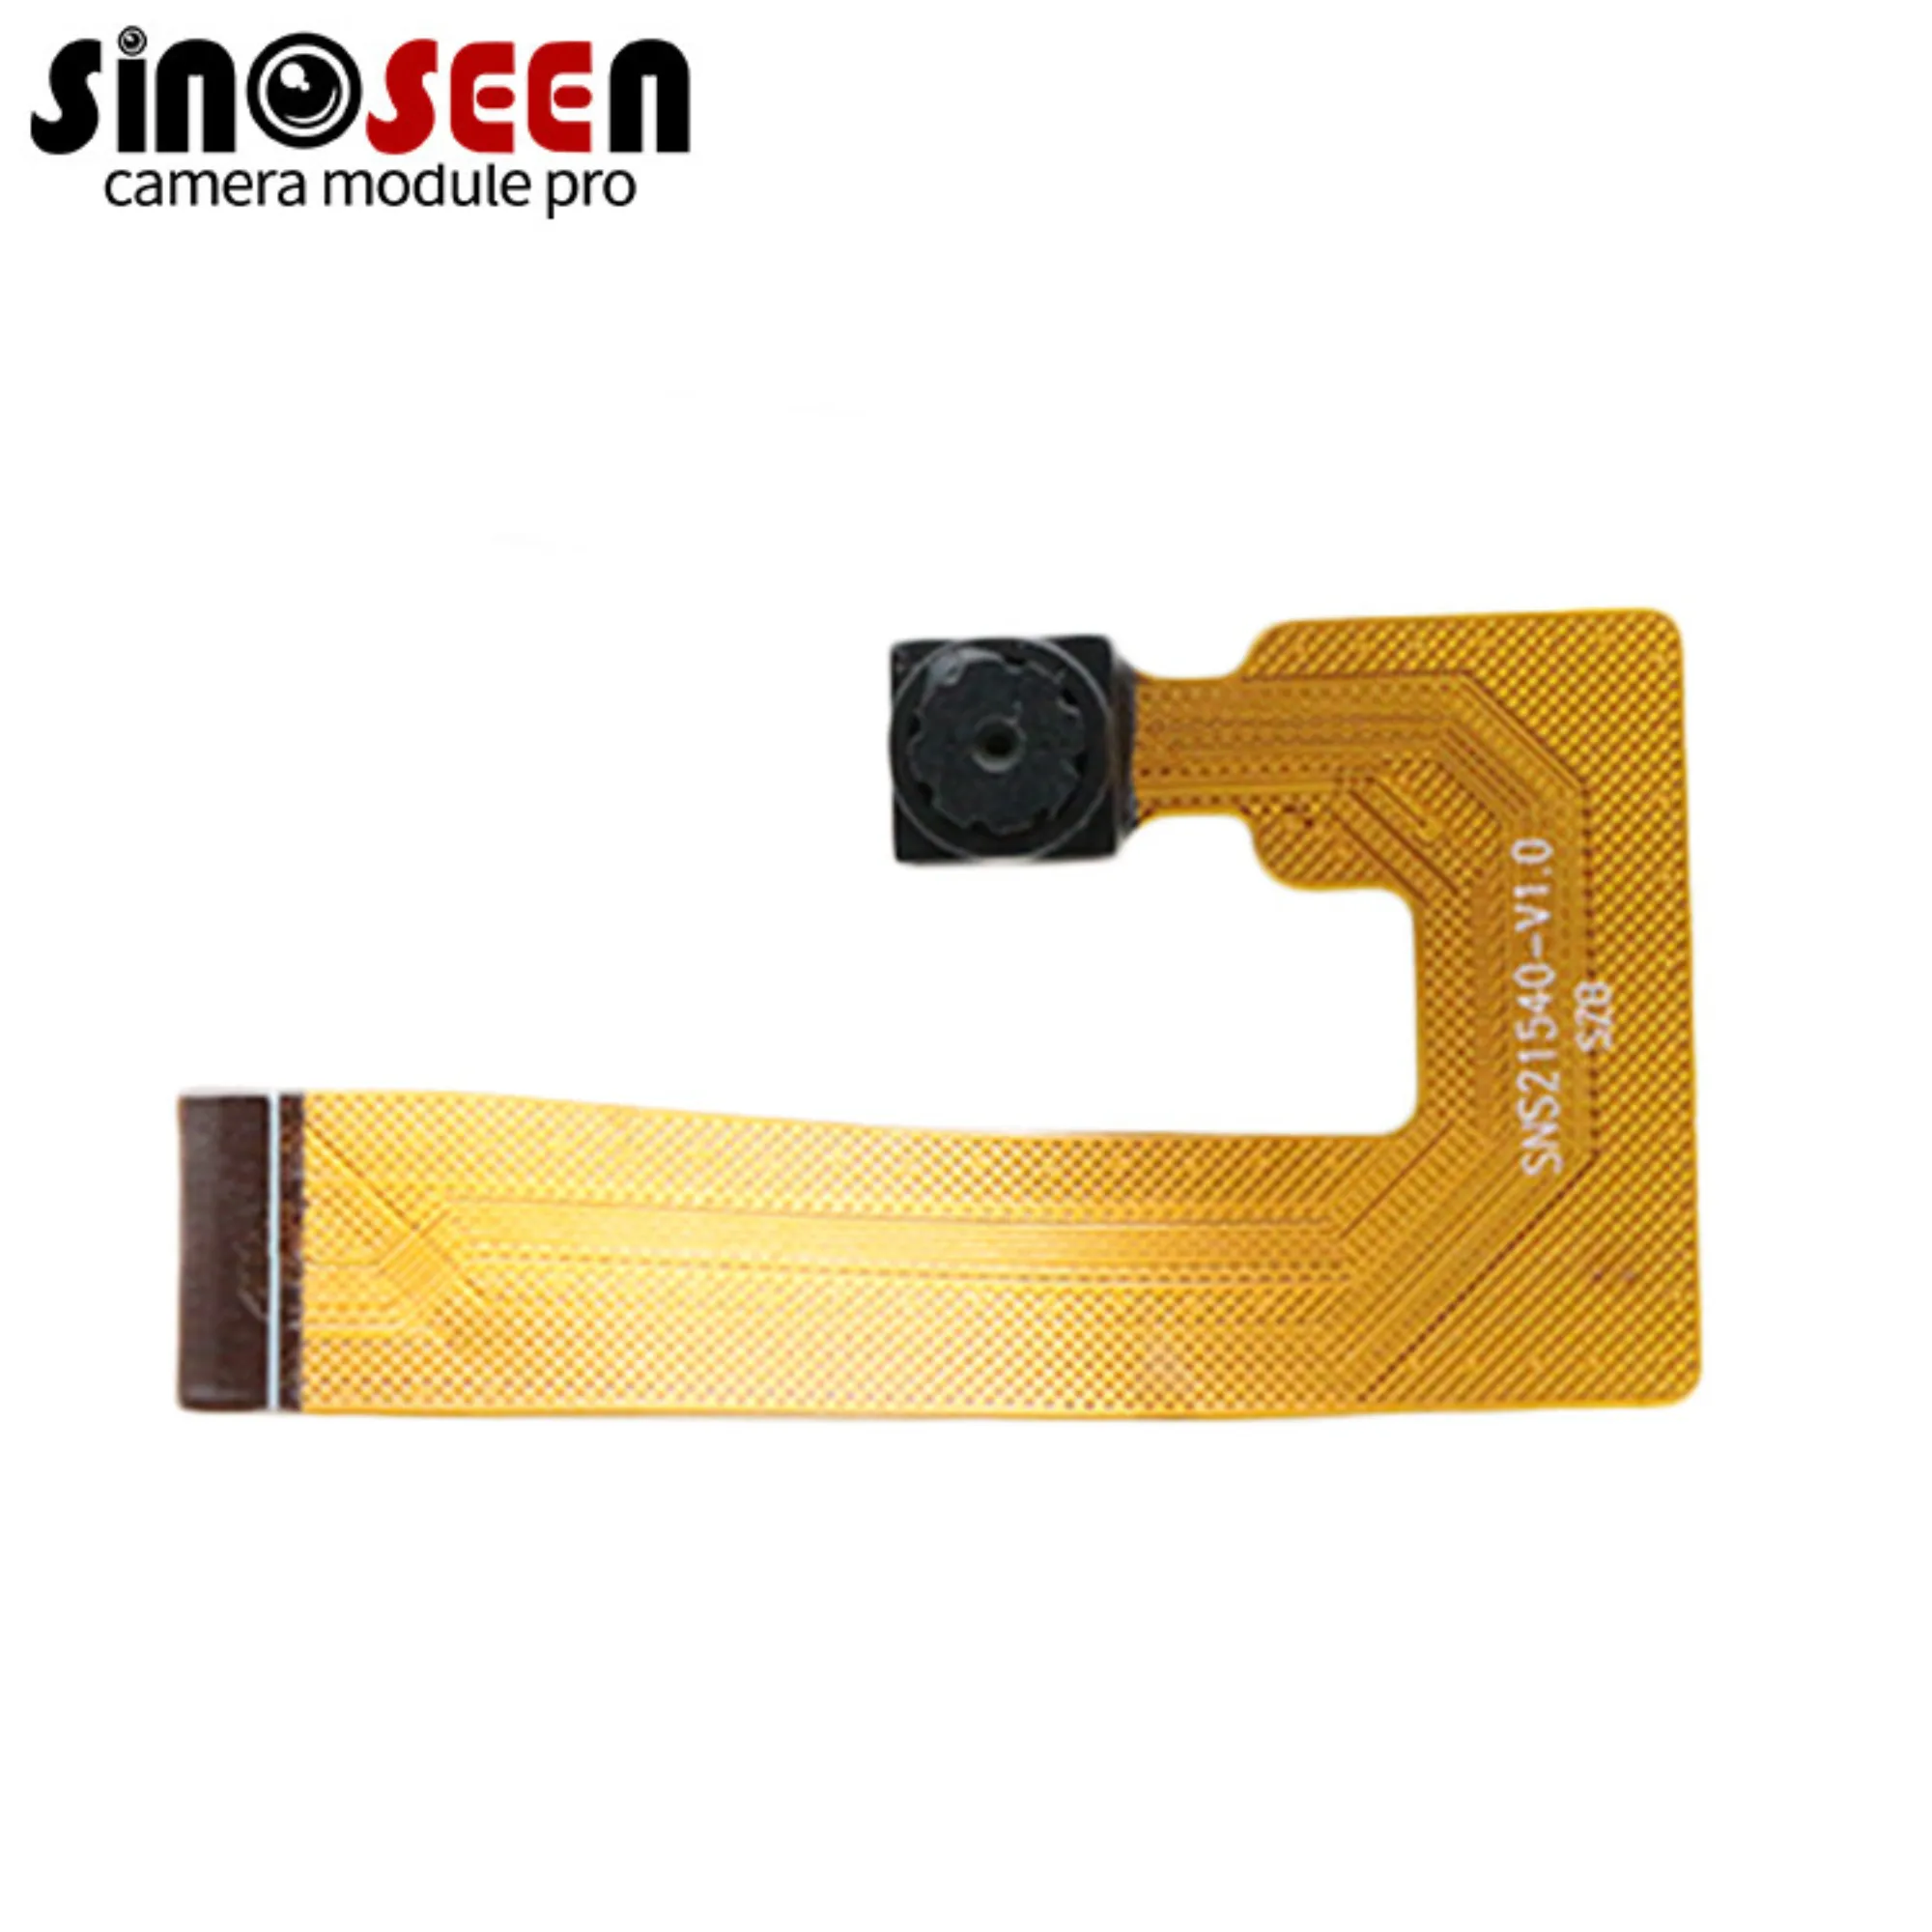
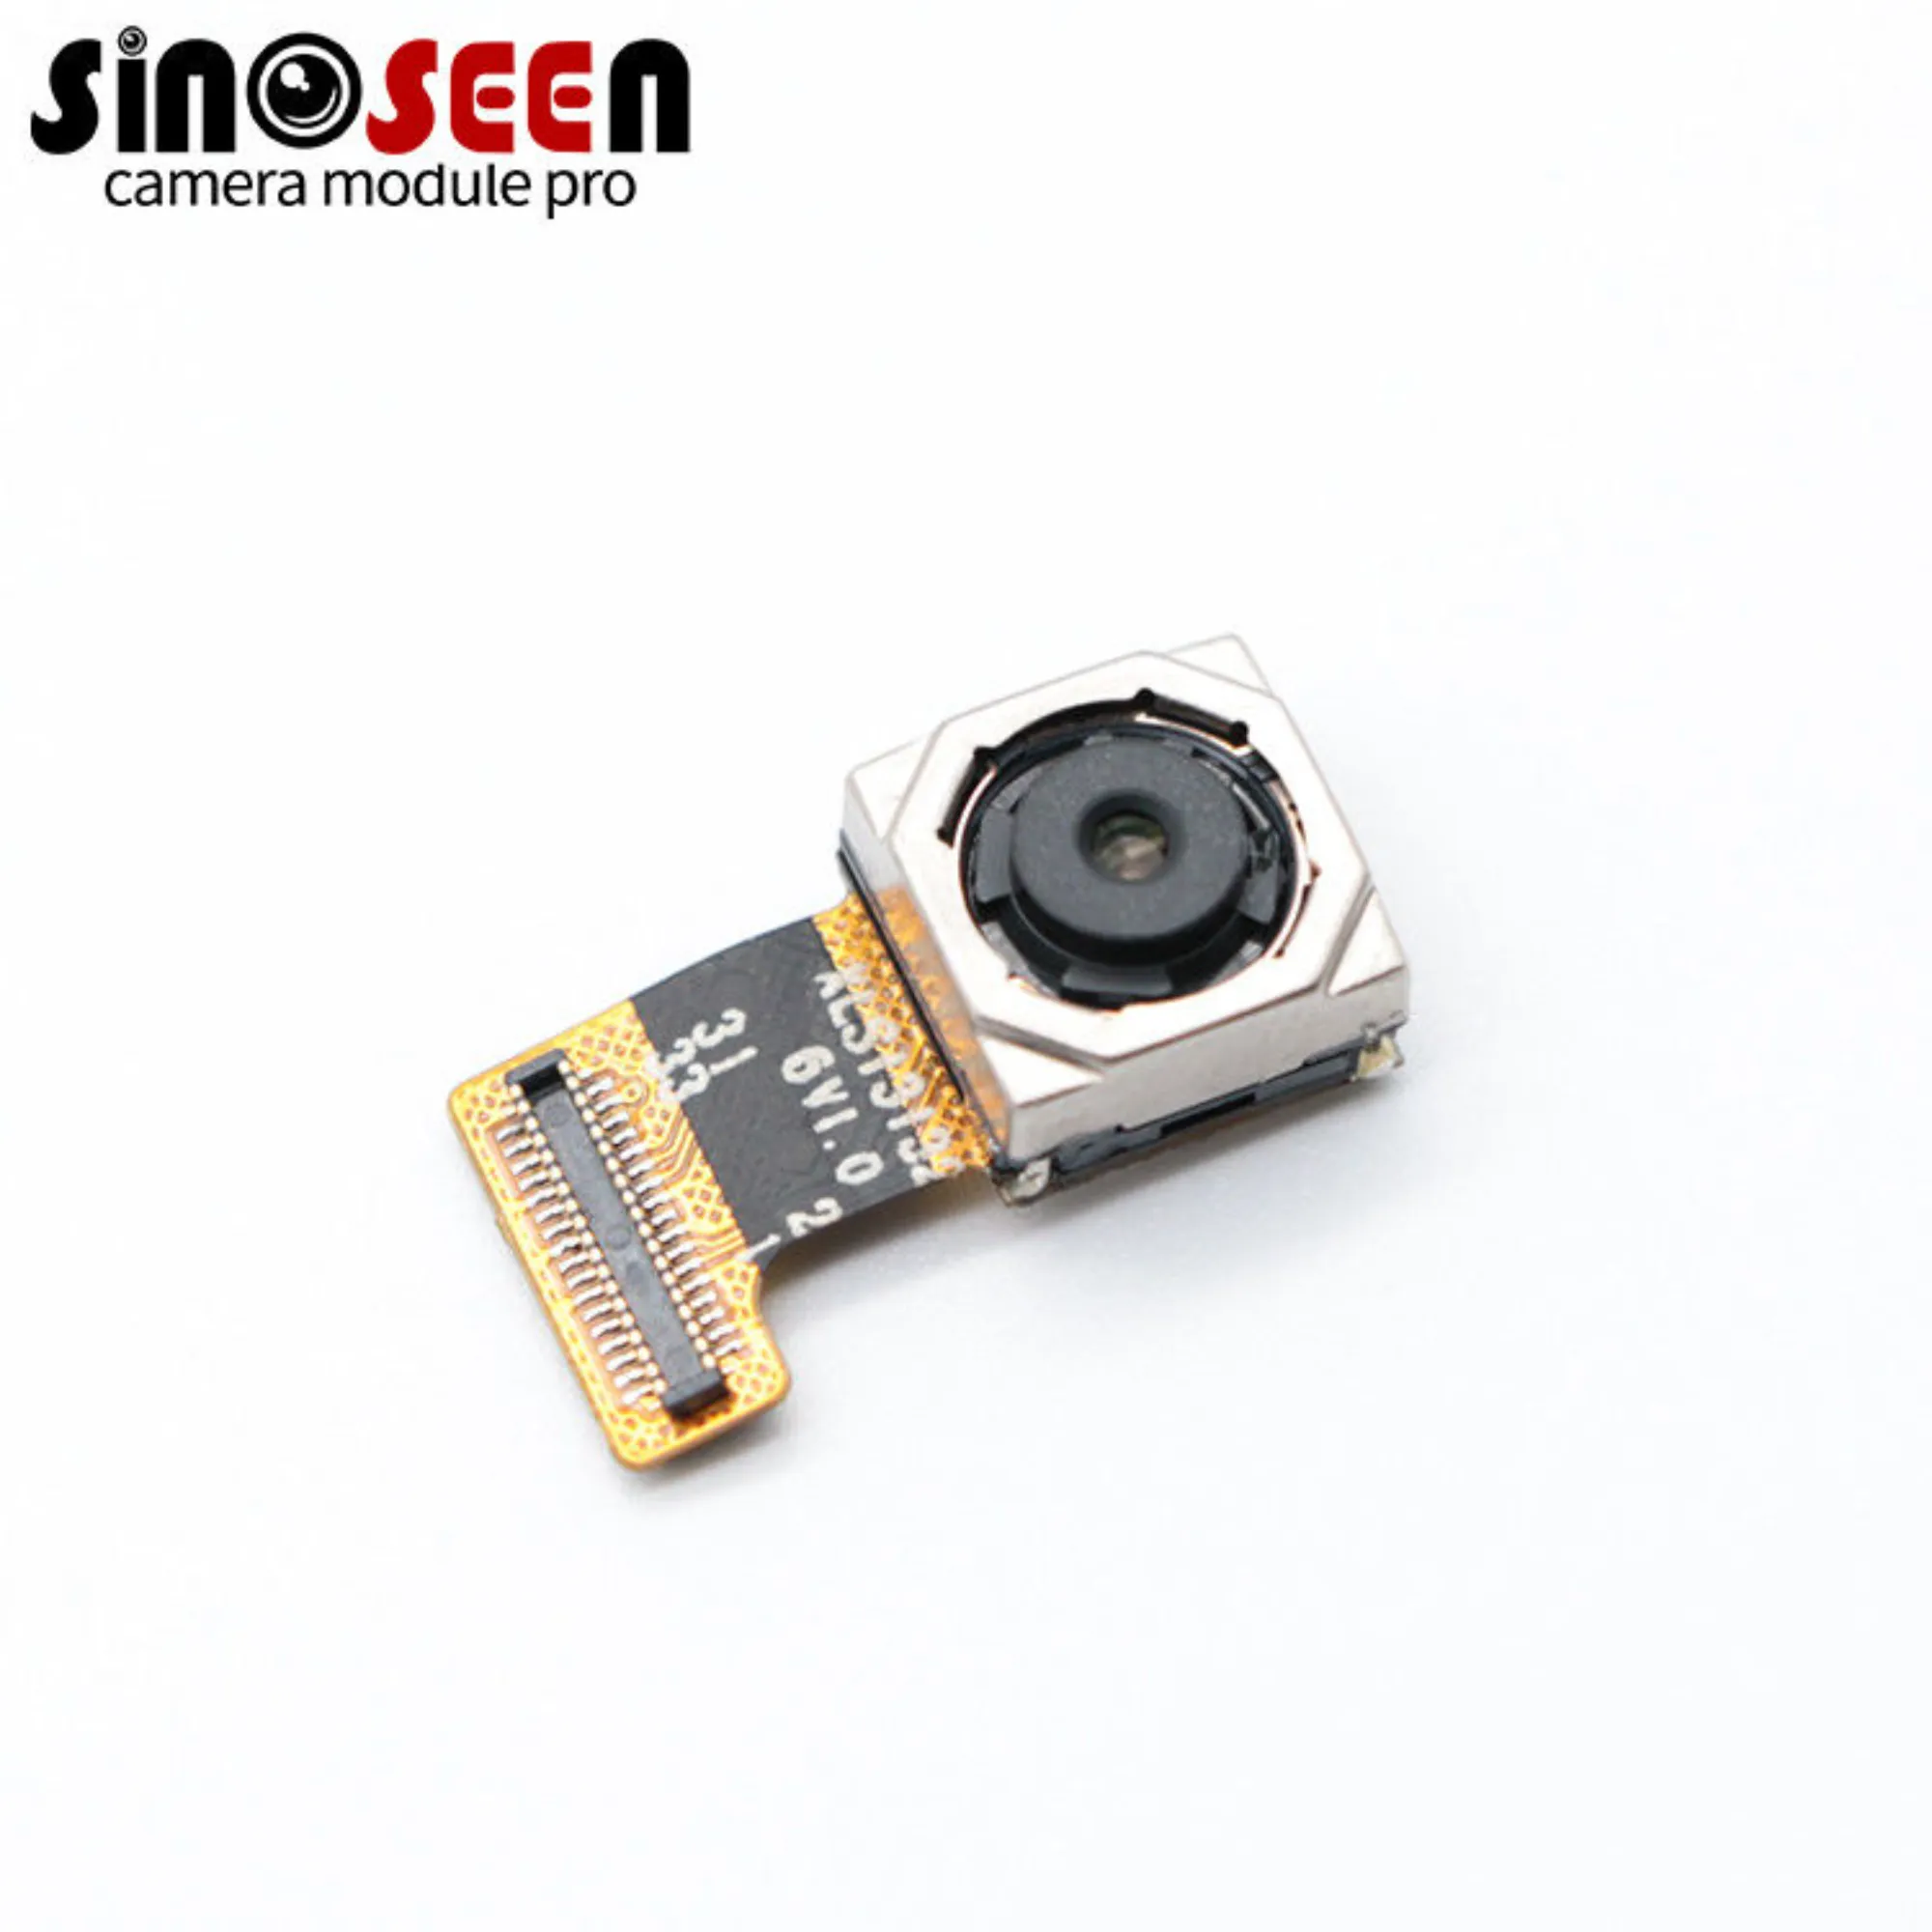
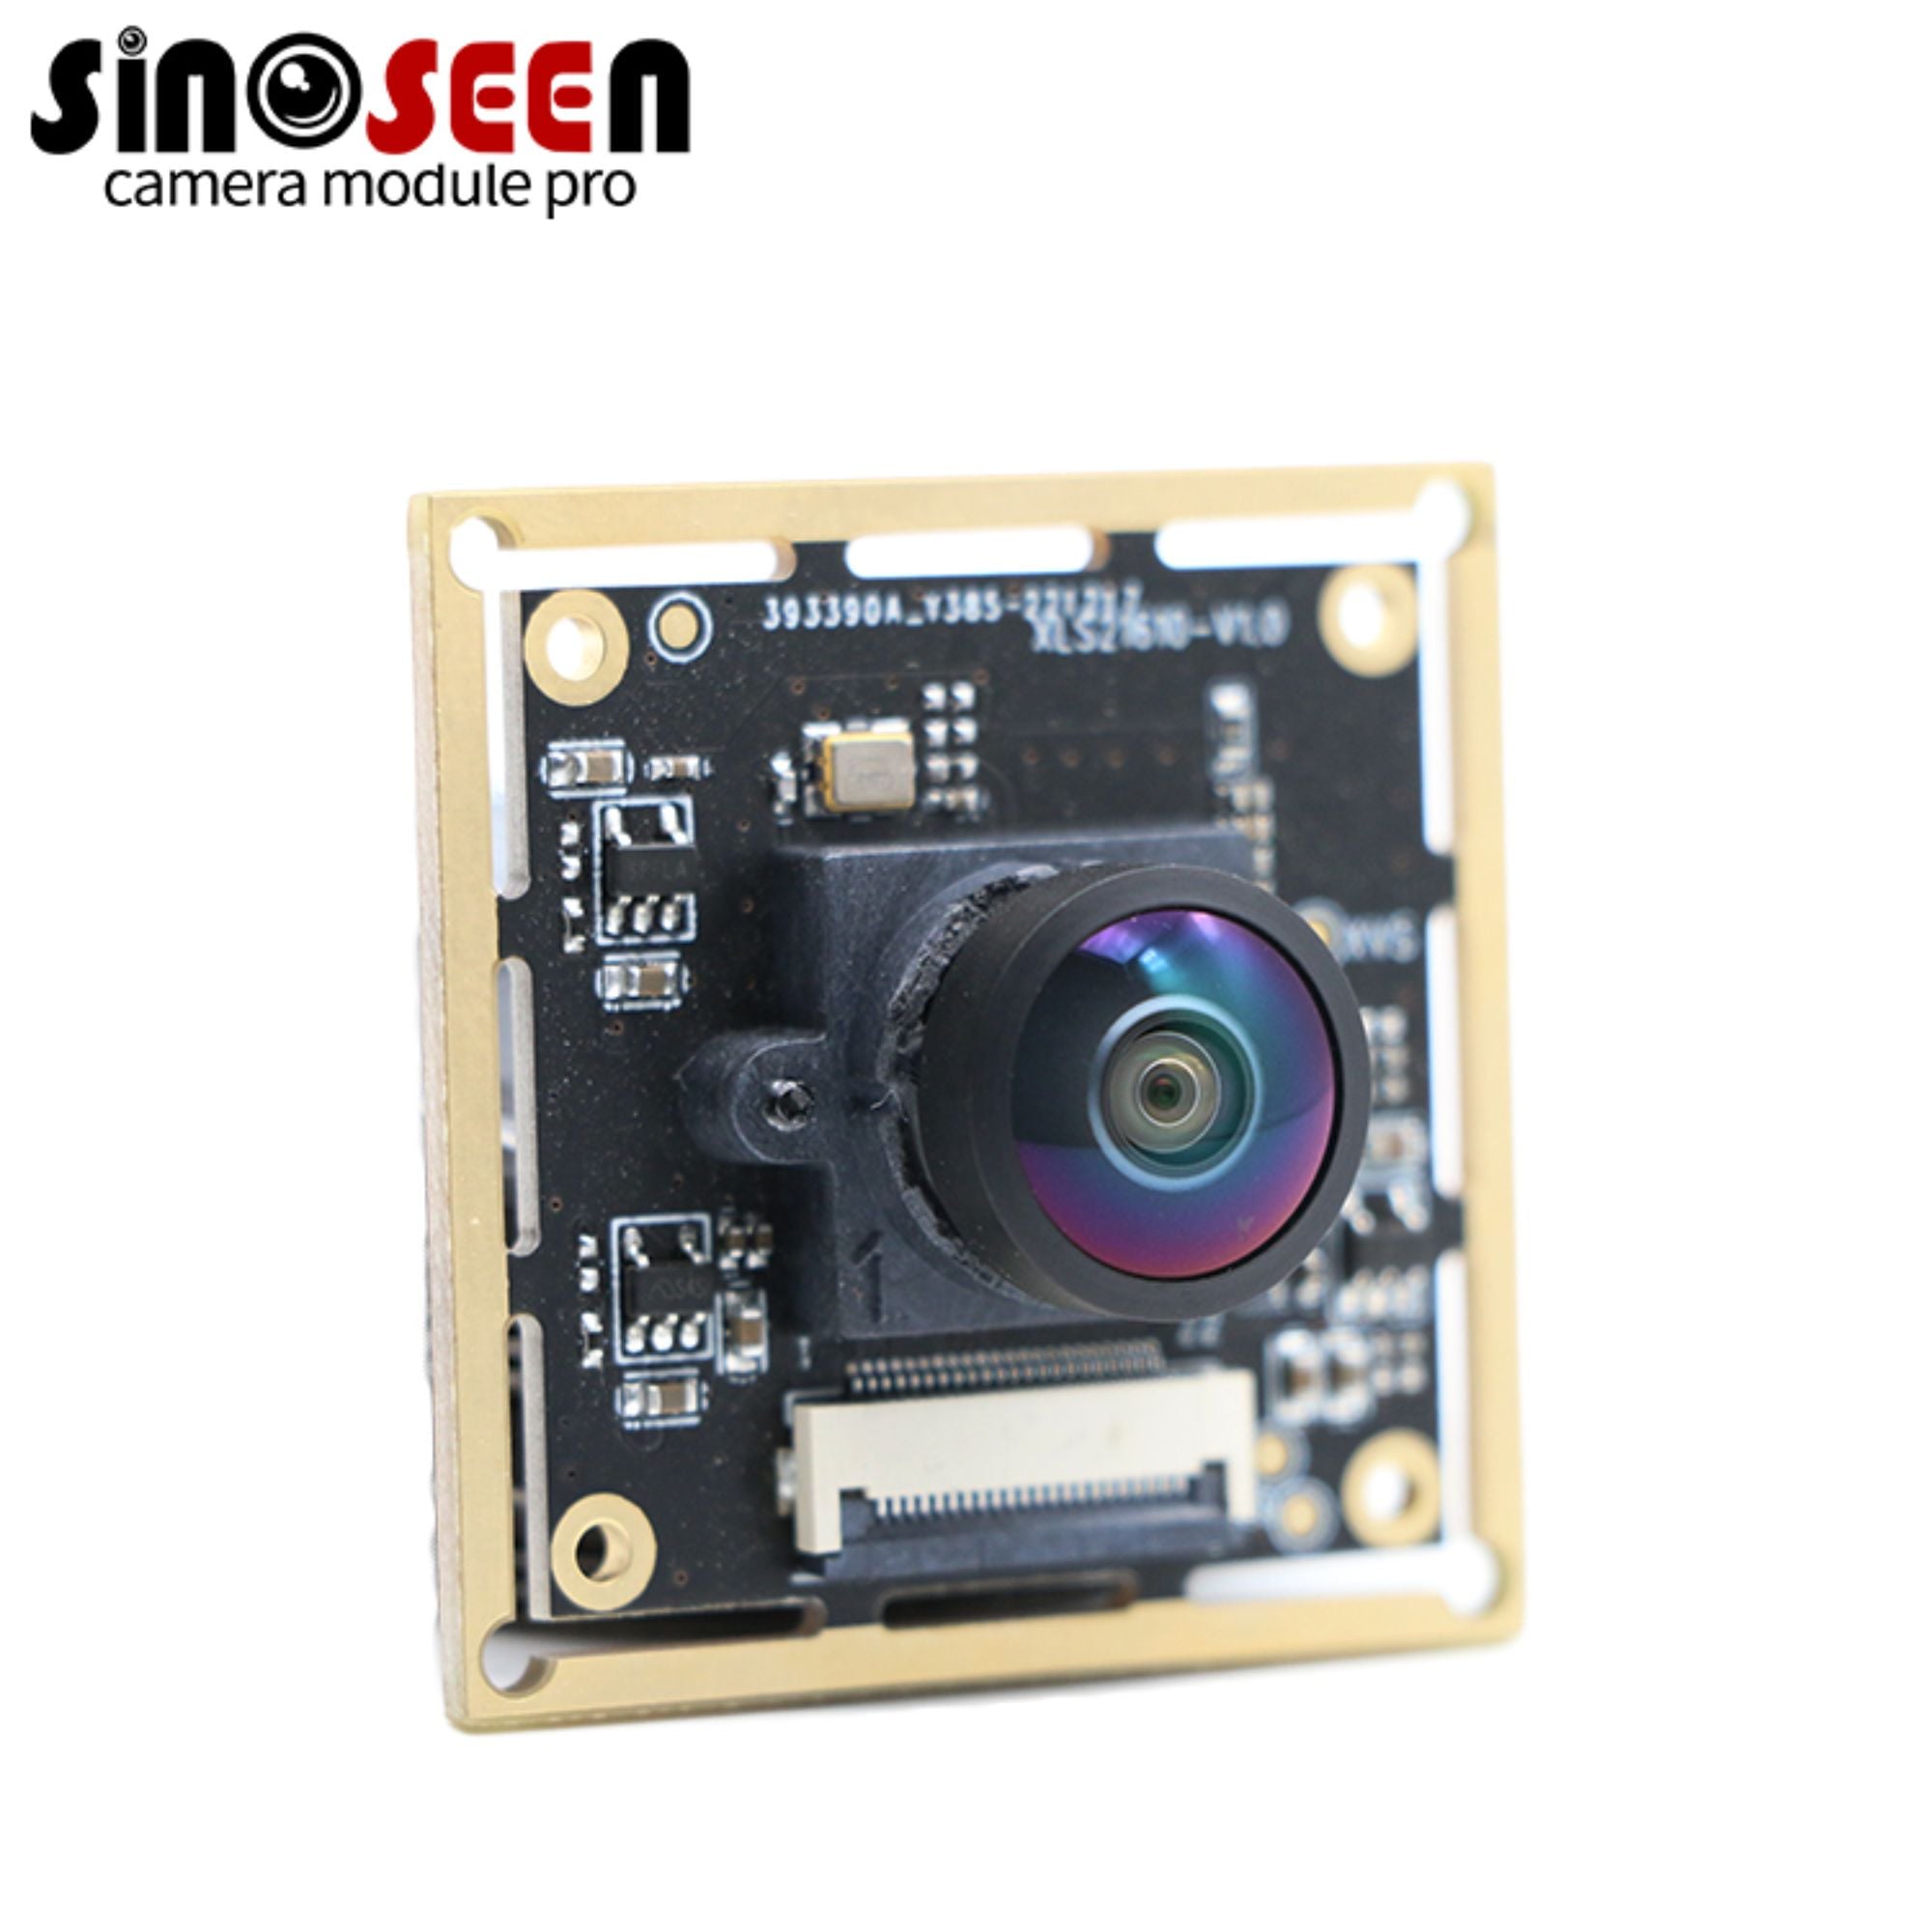
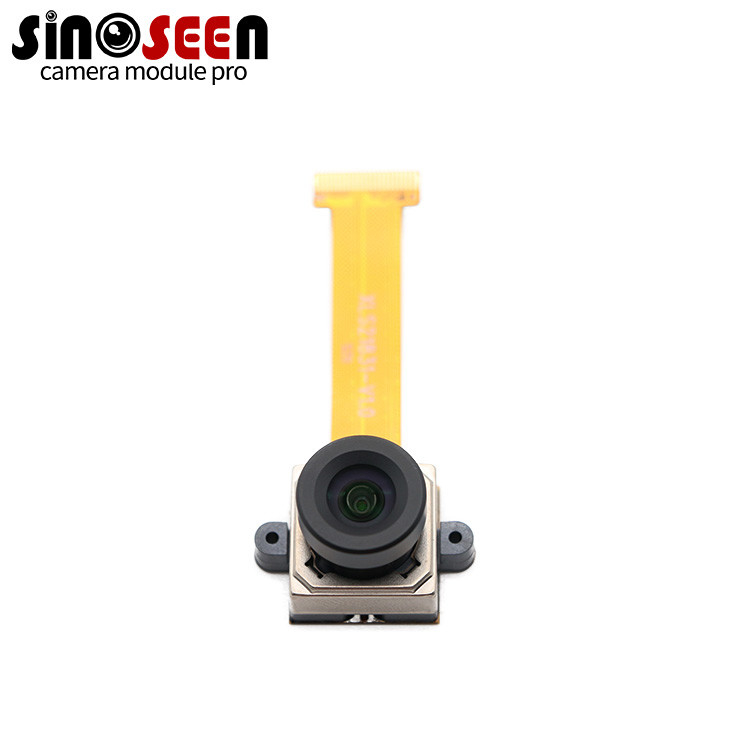
โมดูลกล้องมอนอกโรมรุ่น SNS12329 ของ Sinoseen ใช้เซนเซอร์ภาพแบบชัตเตอร์ทั่วโลก OV9281 เป็นหัวใจหลัก ให้ความสามารถในการถ่ายภาพที่ความละเอียด 1280 × 800 ในโครงสร้างวงจรยืดหยุ่น เหมาะสำหรับการรวมเข้ากับระบบการมองเห็นแบบฝังตัว
การจับภาพด้วยชัตเตอร์ทั่วโลกช่วยรักษาเรขาคณิตของวัตถุที่เคลื่อนไหวได้อย่างแม่นยำ โดยการเปิดรับแสงทั้งภาพพร้อมกัน จึงหลีกเลี่ยงปรากฏการณ์ภาพเอียง (skew) ที่เกิดจากการเปิดรับแสงแบบลำดับ (rolling shutter) เซนเซอร์ OV9281 รองรับอัตราเฟรมสูงสุด 120 เฟรมต่อวินาที ที่ความละเอียด 1280 × 800 อย่างไรก็ตาม ประสิทธิภาพจริงของโมดูลจะขึ้นอยู่กับอินเทอร์เฟซที่เลือก การตั้งค่าเซนเซอร์ และแพลตฟอร์มโฮสต์
สำหรับโครงการด้านการมองเห็นของเครื่องจักร การสแกน และการวิเคราะห์การเคลื่อนไหว Sinoseen สามารถพิจารณาความต้องการด้านออปติก กลไก และอินเทอร์เฟซของท่าน เพื่อกำหนดโครงสร้างตัวอย่างที่เหมาะสม
ภาพรวมผลิตภัณฑ์และคุณสมบัติ
ชัตเตอร์แบบโกลบอลสำหรับวัตถุที่เคลื่อนที่
เมื่อกล้องหรือเป้าหมายเคลื่อนที่ระหว่างการจับภาพ การอ่านแบบโรลลิงชัตเตอร์อาจทำให้ขอบตรงดูเอียงหรือวัตถุดูยืดออก โกลบอลชัตเตอร์ช่วยหลีกเลี่ยงการบิดเบือนเชิงเวลาแบบนี้ จึงเหมาะสำหรับการตรวจสอบชิ้นส่วนที่เคลื่อนที่และการติดตามด้วยภาพ
ภาพพร่ามัวจากความเร็วของวัตถุยังคงขึ้นอยู่กับระยะเวลาการรับแสง ความเร็วของเป้าหมาย และระดับความสว่าง ดังนั้นการใช้เวลาการรับแสงสั้นและให้แสงเพียงพอจึงยังคงสำคัญต่อการได้ภาพที่คมชัด
การถ่ายภาพแบบขาวดำเพื่อวิเคราะห์รูปร่างและคอนทราสต์
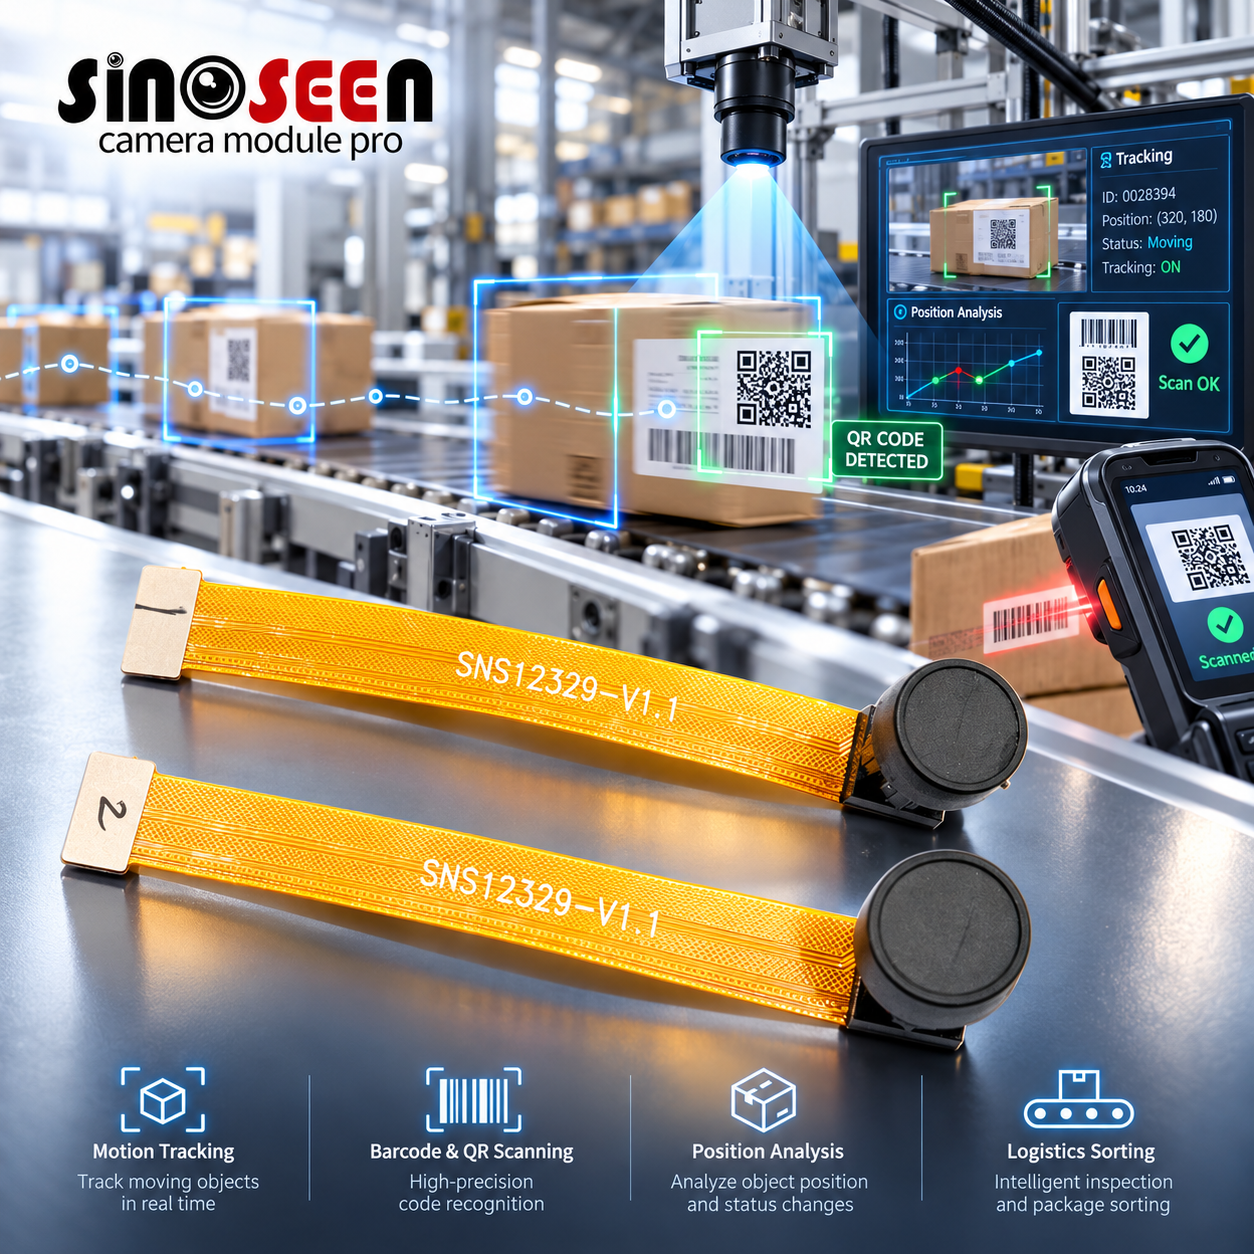
เซ็นเซอร์ OV9281 สร้างภาพขาวดำสำหรับงานที่พึ่งพาขอบ ลวดลาย และความแตกต่างของความสว่าง มากกว่าสี โดยสามารถนำไปใช้ได้ เช่น การอ่านบาร์โค้ด การจัดตำแหน่งชิ้นส่วน และการวัดโดยอาศัยภาพ
แอปพลิเคชันที่ต้องระบุสีจำเป็นต้องใช้การจัดวางระบบภาพแบบอื่น
ความสามารถของเซ็นเซอร์ในการถ่ายภาพเฟรมต่อวินาทีสูง
เซ็นเซอร์รองรับอัตราเฟรมสูงสุด 120 เฟรมต่อวินาทีที่ความละเอียด 1280 × 800 ซึ่งเป็นพื้นฐานที่เหมาะสมสำหรับโครงการที่ต้องสังเกตวัตถุที่เคลื่อนที่บ่อยครั้ง
อัตราเฟรมที่ส่งมอบต้องได้รับการยืนยันบนโฮสต์ที่ตั้งใจใช้งาน การแบนด์วิดท์ของอินเทอร์เฟซ การตั้งค่าการเปิดรับแสง การกำหนดค่าไดรเวอร์ และความสามารถในการประมวลผลล้วนมีผลต่อการจับภาพอย่างต่อเนื่อง
การรวมอินเทอร์เฟซ MIPI / DVP
เอกสารที่จัดให้มาระบุการรองรับอินเทอร์เฟซ MIPI และ DVP โปรดเลือกและยืนยันอินเทอร์เฟซที่ต้องการก่อนสั่งซื้อ รวมถึงการจัดสรรพิน ระบบจ่ายคล็อก เส้นทางจ่ายไฟ และข้อกำหนดของไดรเวอร์
โมดูลกล้องชนิดฝังตัวนี้ไม่ใช่กล้องแบบปลั๊กแอนด์เพลย์ผ่าน USB โฮสต์จะต้องรองรับอินเทอร์เฟซกล้องที่เลือกและช่องทางการประมวลผลภาพดิบ (RAW image pipeline)
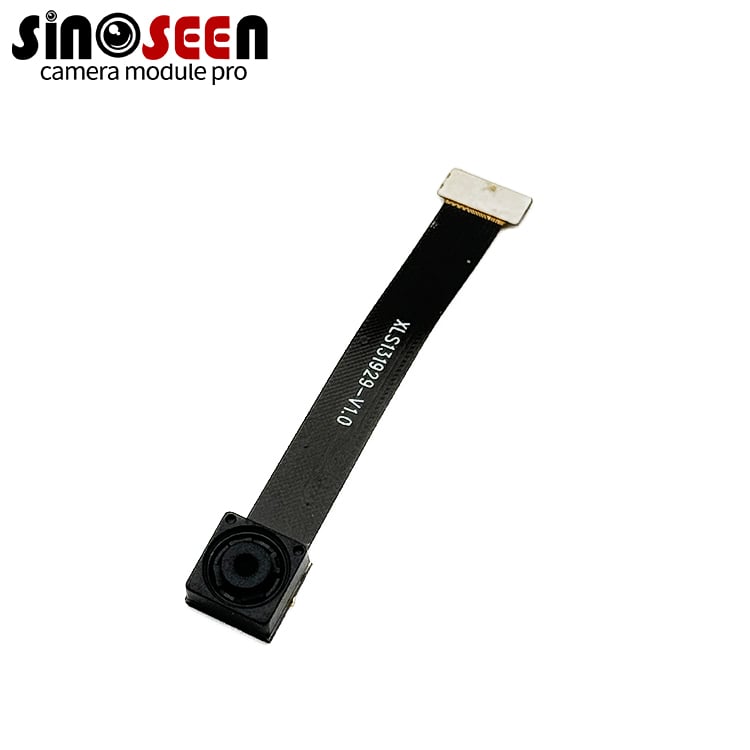
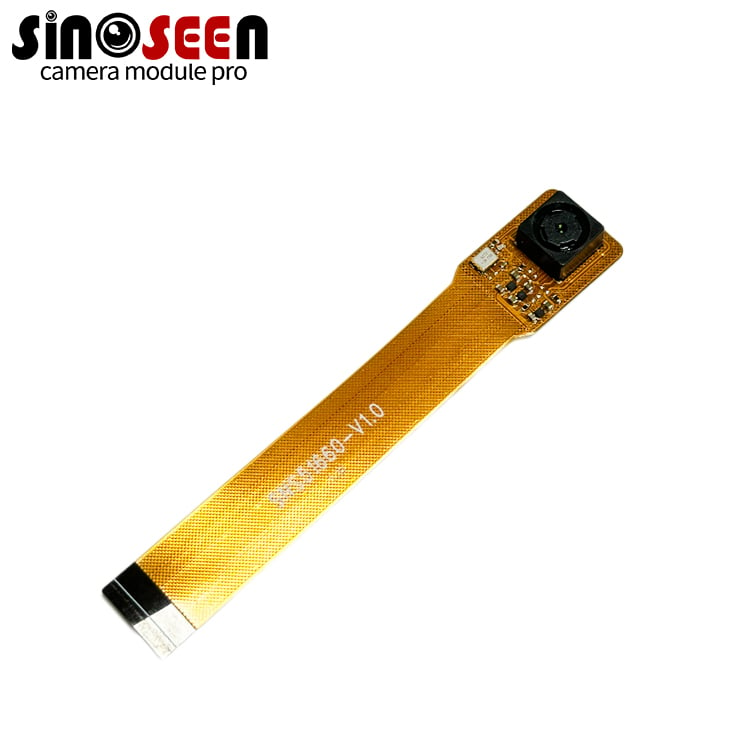
การประกอบสายยืดหยุ่น (FPC)
การประกอบสายยืดหยุ่น (FPC) ทำให้สามารถจัดวางหัวกล้องแยกจากจุดเชื่อมต่อกับโฮสต์ได้ ซึ่งช่วยให้ปรับเข้ากับรูปแบบของเปลือกหุ้มได้อย่างเหมาะสม
การรวมทางกลควรพิจารณาองค์ประกอบต่าง ๆ ได้แก่ หัวกล้อง การฉายภาพของเลนส์ ทิศทางของตัวเชื่อมต่อ และเส้นทางการเดินสาย FPC ที่ยอมรับได้ โปรดขอแบบแปลนที่สอดคล้องกับฉบับผลิตที่ได้รับการอนุมัติก่อนสรุปการออกแบบเปลือกหุ้ม
ข้อมูลจำเพาะ
| รุ่นชุด | SNS-12329 |
| เครื่องตรวจจับภาพ | OMNIVISION OV9281 |
| ประเภทภาพ | โมโนครอม |
| ประเภทชัตเตอร์ | โครงการปิด |
| รูปแบบแสงของเซนเซอร์ | 1/4 นิ้ว |
| ความละเอียดของภาพ | 1280 × 800 |
| ขนาดพิกเซล | 3 ไมโครเมตร × 3 ไมโครเมตร |
| ความสามารถของอัตราเฟรมเซนเซอร์ | สูงสุด 120 เฟรมต่อวินาที ที่ความละเอียด 1280 × 800; ประสิทธิภาพของโมดูลต้องผ่านการตรวจสอบการตั้งค่า |
| อินเทอร์เฟซที่ระบุไว้ | MIPI / DVP; โปรดยืนยันการตั้งค่าอินเทอร์เฟซที่จัดให้ |
| รูปแบบเอาต์พุตที่มีเอกสารรองรับ | ข้อมูลดิบ 10 บิต; โปรดยืนยันโหมดที่เลือกใช้ |
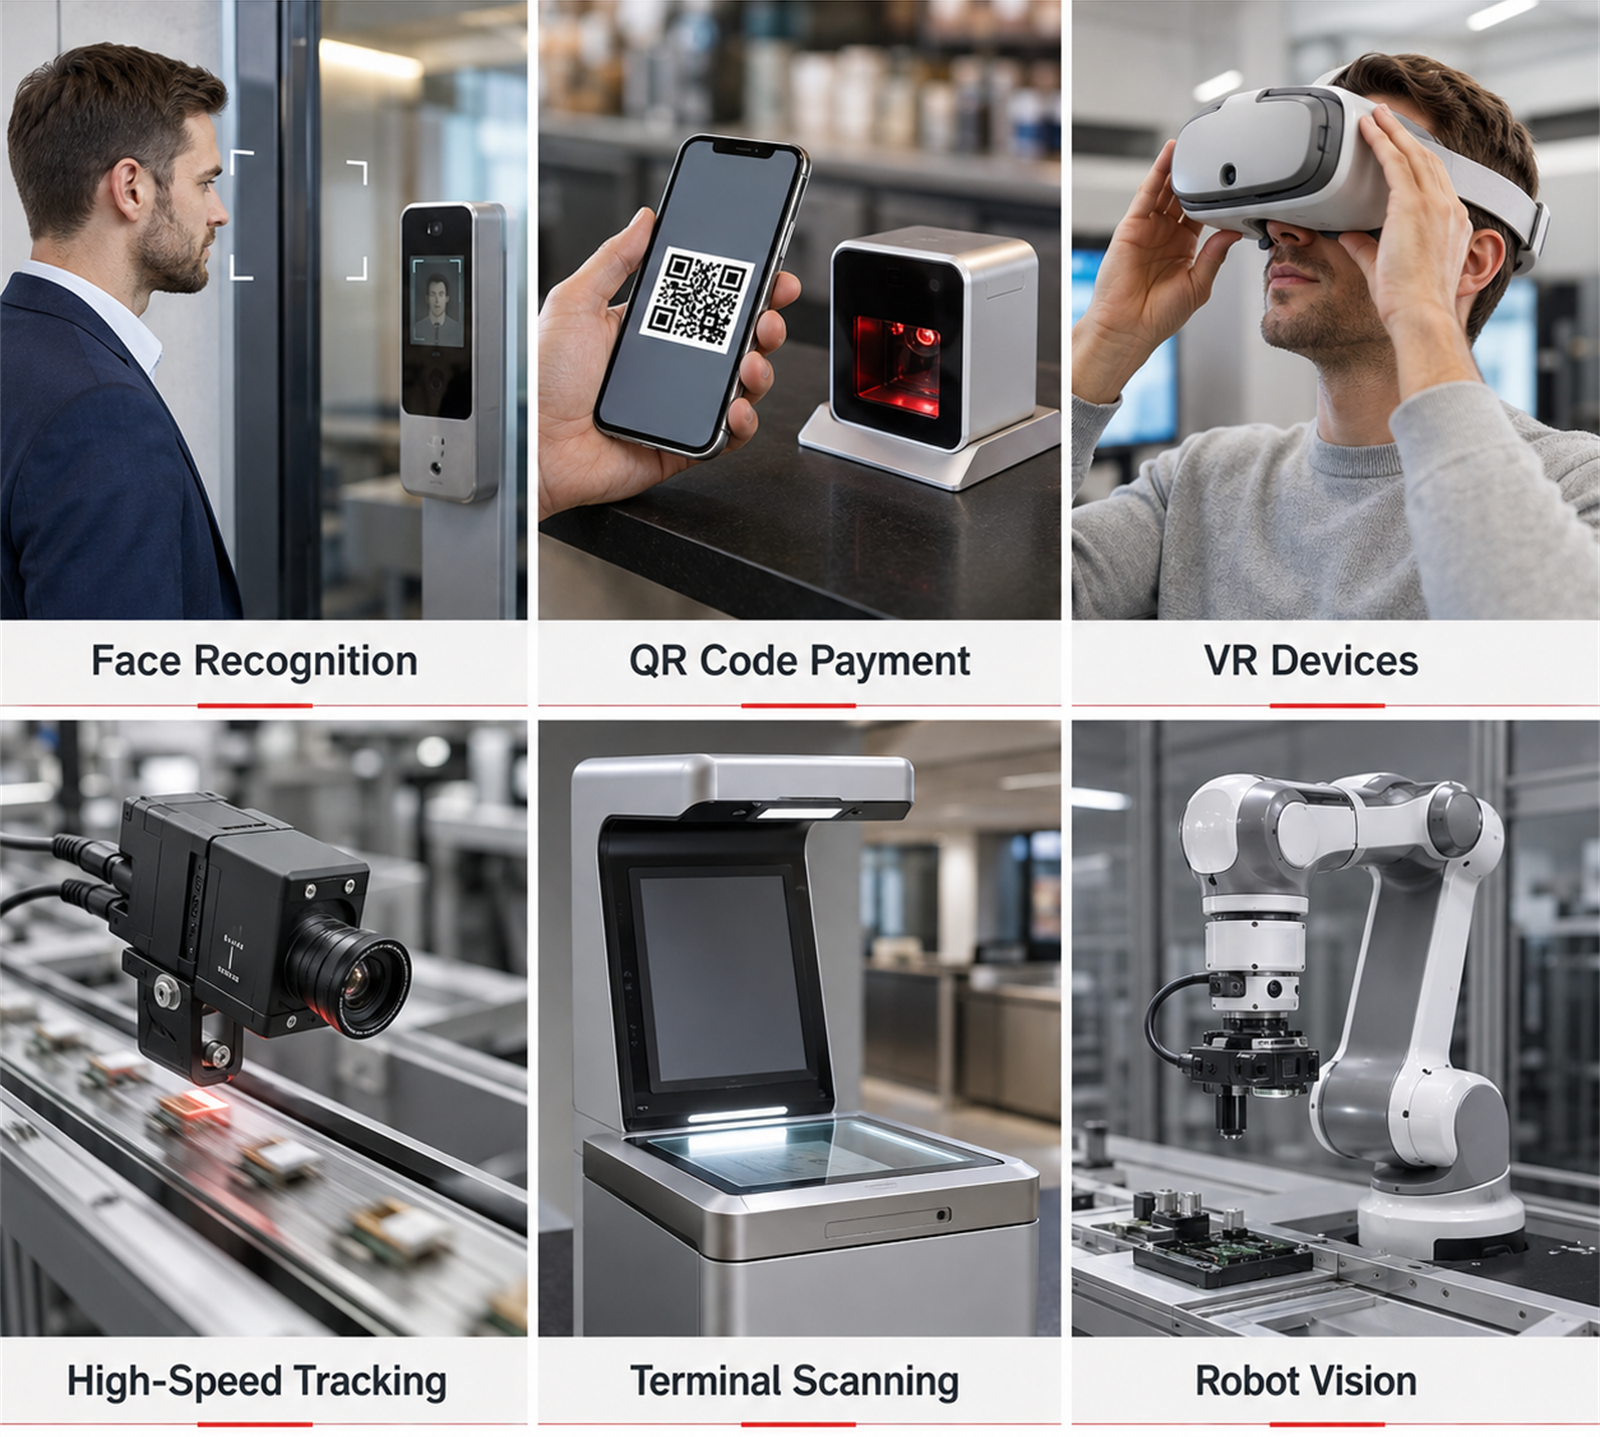
พื้นที่การใช้งาน
การตรวจสอบทางอุตสาหกรรม: การจับภาพแบบขาวดำเพื่อตรวจสอบตำแหน่งชิ้นส่วน ขอบรูปร่าง และลักษณะเด่นที่มองเห็นได้ โดยปรับเวลาเปิดรับแสงให้สอดคล้องกับการเคลื่อนที่ของเป้าหมาย
การสแกนบาร์โค้ดและเทอร์มินัล: การรับภาพสำหรับการถอดรหัสโดยโฮสต์ โดยการเลือกเลนส์ขึ้นอยู่กับขนาดของบาร์โค้ดและระยะห่างในการทำงาน
การมองเห็นด้วยหุ่นยนต์: เป็นตัวเลือกหนึ่งสำหรับการระบุตำแหน่งด้วยภาพและการสังเกตการเคลื่อนไหว ซึ่งขึ้นอยู่กับความเข้ากันได้กับอุปกรณ์หลักและข้อกำหนดด้านเวลา
การติดตามการเคลื่อนไหว: การจับภาพแบบ global shutter ช่วยรักษาโครงร่างของวัตถุที่เคลื่อนไหวไว้ได้; ประสิทธิภาพการติดตามยังขึ้นอยู่กับอัตราเฟรม ระดับแสง และซอฟต์แวร์
กระบวนการปรับแต่งและพัฒนาแบบ OEM/ODM
เลือกกล้องให้ตรงกับความต้องการในการรวมระบบของคุณ
การตั้งค่ากล้องที่เหมาะสมต้องสอดคล้องกับทั้งภาระงานด้านการถ่ายภาพและโครงสร้างของอุปกรณ์ Sinoseen ให้บริการโมดูลกล้องแบบ OEM/ODM และสามารถประเมินการเปลี่ยนแปลงในส่วนของการจัดวางเลนส์ การออกแบบแผงวงจรยืดหยุ่น (FPC) การจัดเรียงการเชื่อมต่อ และการตั้งค่าการใช้งานที่รองรับ
| ความต้องการของโครงการ | ประเด็นที่ต้องตรวจสอบทางวิศวกรรม | ข้อมูลที่ต้องให้ |
| กล้องไม่สามารถติดตั้งลงในเคสได้ | ตำแหน่งหัวกล้อง รูปทรงและเส้นทางเดินของ FPC | แบบร่างเชิงกลและพื้นที่ที่มีอยู่ |
| ระยะการครอบคลุมของภาพหรือระยะการทำงานไม่เหมาะสม | การเลือกเลนส์ มุมมองของภาพ และการตั้งค่าโฟกัส | ขนาดของเป้าหมายและระยะถ่ายภาพ |
| การเชื่อมต่อกับโฮสต์แตกต่างจากแบบมาตรฐาน | ขั้วต่อ การจัดลำดับขา (pin assignment) และการกำหนดค่าอินเทอร์เฟซ | ข้อกำหนดของโฮสต์และความต้องการในการเชื่อมต่อ |
| เป้าหมายที่เคลื่อนที่ต้องใช้การจับภาพที่คมชัดยิ่งขึ้น | การเปิดรับแสง การให้แสง และโหมดอัตราเฟรมที่รองรับ | ความเร็วของเป้าหมาย ตัวอย่างภาพ และสภาวะการให้แสง |
| โครงการนี้ต้องการการถ่ายภาพด้วยแสงอินฟราเรด | ความเหมาะสมของตัวกรองและเลนส์ | ความยาวคลื่นของแหล่งกำเนิดแสงและการกำหนดข้อกำหนดสำหรับการถ่ายภาพ |
ความเป็นไปได้ในการปรับแต่ง ขอบเขตของการพัฒนา ต้นทุน และระยะเวลาจัดส่ง จะได้รับการยืนยันหลังจากการทบทวนเชิงวิศวกรรม
กระบวนการปรับแต่ง
ขั้นตอนที่ 1 — แจ้งความต้องการของท่าน
โปรดระบุการใช้งาน แพลตฟอร์มที่รองรับ ความละเอียดและอัตราเฟรมที่ต้องการ ระยะการทำงาน พื้นที่สำหรับติดตั้ง และจำนวนโดยประมาณ
ขั้นตอนที่ 2 — ตรวจสอบการจัดวางระบบ
ประเมินโหมดการทำงานของเซนเซอร์ อินเทอร์เฟซ เลนส์ และการจัดวางเชิงกล รวมทั้งระบุการเปลี่ยนแปลงที่จำเป็นสำหรับอุปกรณ์เป้าหมาย
ขั้นตอนที่ 3 — ยืนยันแบบแปลนและเกณฑ์การประเมิน
ตกลงร่วมกันเกี่ยวกับการจัดวางระบบ รายละเอียดการเชื่อมต่อ การปรับปรุงด้านกลไก และข้อกำหนดสำหรับการรับรองตัวอย่าง ก่อนเริ่มผลิตต้นแบบ
ขั้นตอนที่ 4 — ประเมินตัวอย่าง
ทดสอบคุณภาพภาพ อัตราเฟรมที่คงที่ พฤติกรรมการรับแสง การผสานเข้ากับโฮสต์ และความพอดีเชิงกลในสภาพแวดล้อมการใช้งานจริง
ขั้นตอนที่ 5 — อนุมัติการกำหนดค่าสำหรับการผลิต
ยืนยันตัวอย่างที่ได้รับการยอมรับ แบบแปลน ส่วนประกอบออปติก และการกำหนดค่าการใช้งาน ก่อนเริ่มการผลิตจำนวนมาก
ส่งแบบแปลนและข้อกำหนดด้านการจับภาพของท่านมาให้เรา
เกี่ยวกับซินโอซีน
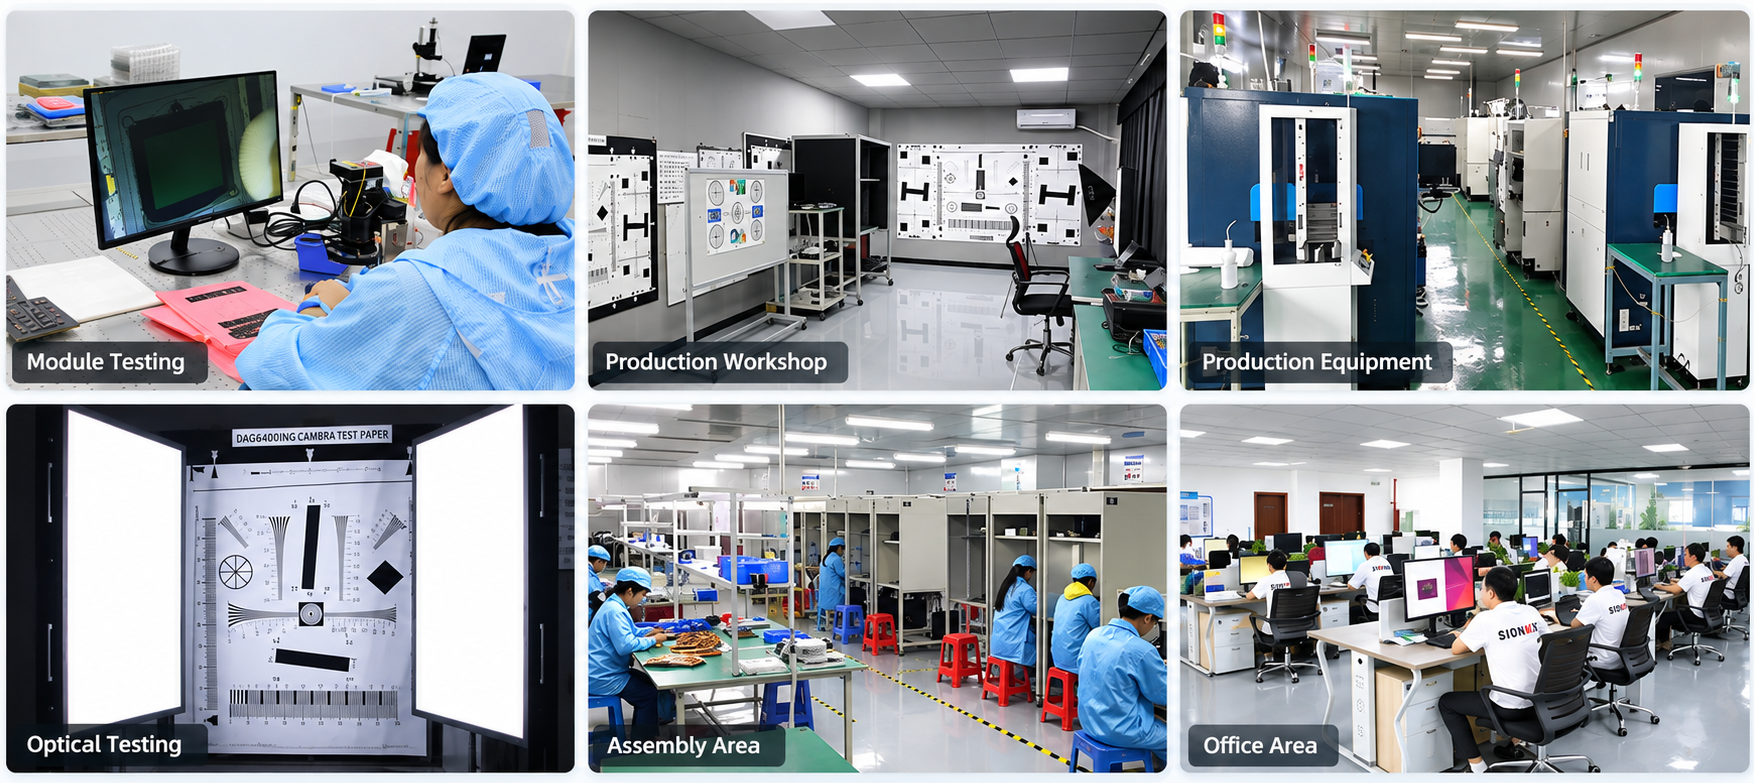
บริษัท เซินเจิ้น ซิโนเซ็น เทคโนโลยี จำกัด ก่อตั้งขึ้นในเดือนมิถุนายน ค.ศ. 2016 และเชี่ยวชาญด้านการออกแบบ พัฒนา การผลิต และบริการ OEM/ODM สำหรับโมดูลกล้อง CMOS
ผลิตภัณฑ์ของบริษัทครอบคลุมโมดูลกล้องแบบ USB MIPI และ DVP โดยให้บริการตั้งแต่ขั้นตอนการพัฒนา ไปจนถึงการผลิตและการสนับสนุนหลังการขาย
สำหรับโครงการวิชันแบบฝังตัว (embedded vision) ซิโนเซ็นทำงานร่วมกับลูกค้าเพื่อประเมินภาระงานด้านการจับภาพควบคู่ไปกับข้อกำหนดด้านการผสานรวมเชิงกลและไฟฟ้า ซึ่งจะช่วยกำหนดค่ากล้องที่สามารถประเมินได้ภายในอุปกรณ์เป้าหมายก่อนการอนุมัติสำหรับการผลิต
ใบรับรองและทรัพย์สินทางปัญญา
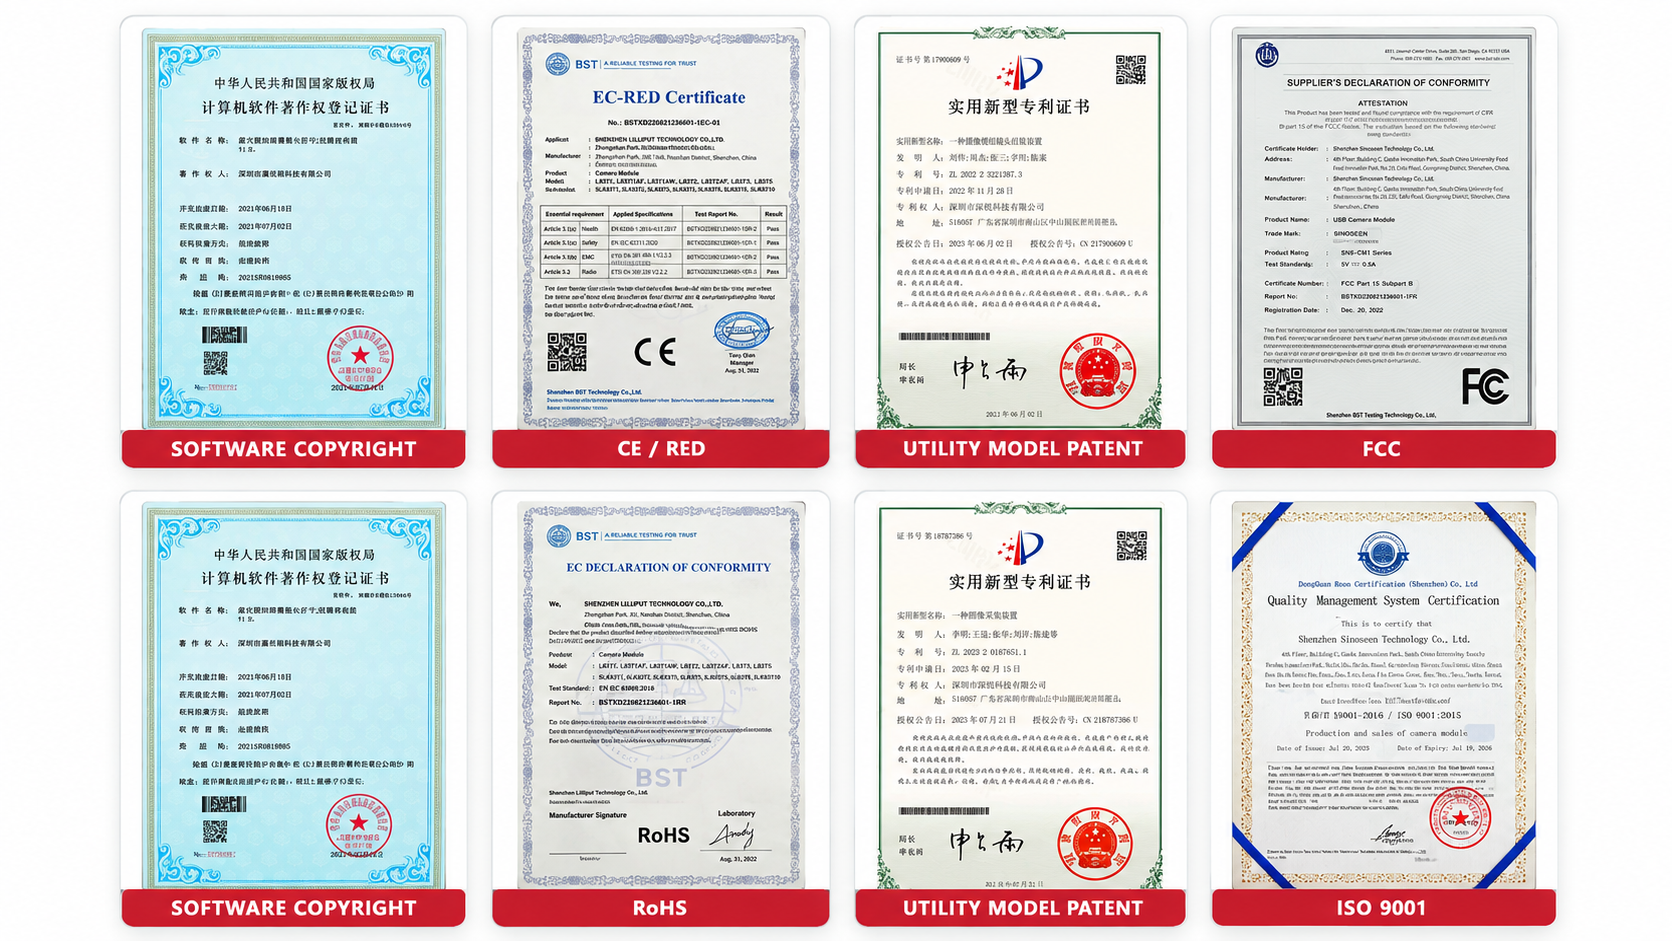
เอกสารของซิโนเซนรวมถึงบันทึกการจัดการคุณภาพ เอกสารรับรองความสอดคล้องของผลิตภัณฑ์ ลิขสิทธิ์ซอฟต์แวร์ และสิทธิบัตรแบบยูทิลิตี้โมเดล สำหรับโครงการโมดูลกล้องของท่าน กรุณาขอเอกสารปัจจุบันที่ใช้ได้กับรุ่นและโครงสร้างที่ท่านเลือก รวมถึงเอกสารรับรอง CE, FCC หรือ RoHS ที่เกี่ยวข้อง
คำถามที่พบบ่อย
โมดูลนี้สามารถสร้างภาพสีได้หรือไม่
ไม่ได้ โครงสร้างนี้ใช้เซ็นเซอร์โอวี9281 แบบมอนอโครม ซึ่งออกแบบมาเพื่อใช้งานที่อาศัยข้อมูลความสว่าง ความคมชัด รูปร่าง และลวดลาย มากกว่าข้อมูลสี
ระบบโกลบอลชัตเตอร์สามารถกำจัดภาพเบลอจากการเคลื่อนไหวได้หรือไม่
ระบบโกลบอลชัตเตอร์หลีกเลี่ยงปรากฏการณ์สเกว (skew) ที่เกิดจากแถวต่าง ๆ ของภาพที่รับแสงในเวลาที่ต่างกัน อย่างไรก็ตาม ภาพเบลอจากการเคลื่อนไหวยังอาจเกิดขึ้นได้หากเวลาเปิดรับแสงยาวเกินไปเมื่อเทียบกับความเร็วของวัตถุเป้าหมาย ดังนั้น จึงจำเป็นต้องเลือกการตั้งค่าแสงและเวลาเปิดรับแสงให้เหมาะสมกับการใช้งาน
โมดูลนี้สามารถส่งออกภาพความละเอียด 1280 × 800 ที่อัตราเฟรม 120 เฟรมต่อวินาทีได้หรือไม่
เซนเซอร์ OV9281 รองรับความสามารถในการทำงานนี้ การส่งออกอย่างต่อเนื่องจากโมดูลทั้งหมดจำเป็นต้องได้รับการยืนยันกับอินเทอร์เฟซ ไดรเวอร์ การตั้งค่าการรับแสง และแพลตฟอร์มโฮสต์ที่เลือก
ฉันสามารถเชื่อมต่อกับพอร์ต USB โดยตรงได้หรือไม่
การกำหนดค่าชุดนี้ไม่มีอินเทอร์เฟซ USB โดยตรงระบุไว้ การรวมเข้ากับระบบต้องใช้โฮสต์ที่รองรับ MIPI หรือ DVP พร้อมแหล่งจ่ายไฟที่เหมาะสมและการสนับสนุนซอฟต์แวร์ หากจำเป็นต้องใช้ USB โปรดขอให้ Sinoseen ประเมินทางเลือกอื่นที่เหมาะสม หรือการออกแบบแบบใช้บริดจ์
โมดูลนี้รองรับการถ่ายภาพอินฟราเรดหรือไม่
ความเหมาะสมสำหรับอินฟราเรดขึ้นอยู่กับตัวกรองแสงและเลนส์ที่ติดตั้งมา ข้อกำหนดที่จัดให้มาระบุตัวกรองแบบ “650 IR” ดังนั้นจึงควรยืนยันความเข้ากันได้กับความยาวคลื่นของแหล่งกำเนิดแสงอินฟราเรดก่อนสั่งซื้อ
สามารถปรับแต่งเลนส์ สาย FPC หรือคอนเนกเตอร์ได้หรือไม่
การเปลี่ยนแปลงเหล่านี้สามารถส่งเพื่อให้วิศวกรทบทวนได้ โปรดระบุแบบร่างของตัวเรือน ระยะห่างในการใช้งาน มุมมองที่ต้องการ และรายละเอียดการเชื่อมต่อกับอุปกรณ์หลัก เพื่อประเมินขอบเขตและความเป็นไปได้
ต้องดำเนินการอย่างไรบ้างเพื่อร้องขอตัวอย่าง
โปรดระบุการใช้งานที่ตั้งใจ แพลตฟอร์มอุปกรณ์หลัก อินเทอร์เฟซที่เลือก อัตราเฟรมเป้าหมาย ระยะห่างในการใช้งาน และข้อจำกัดด้านกลไก การกำหนดค่าตัวอย่าง จำนวน ราคา และระยะเวลาจัดส่งจะได้รับการยืนยันสำหรับโครงการนี้