 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

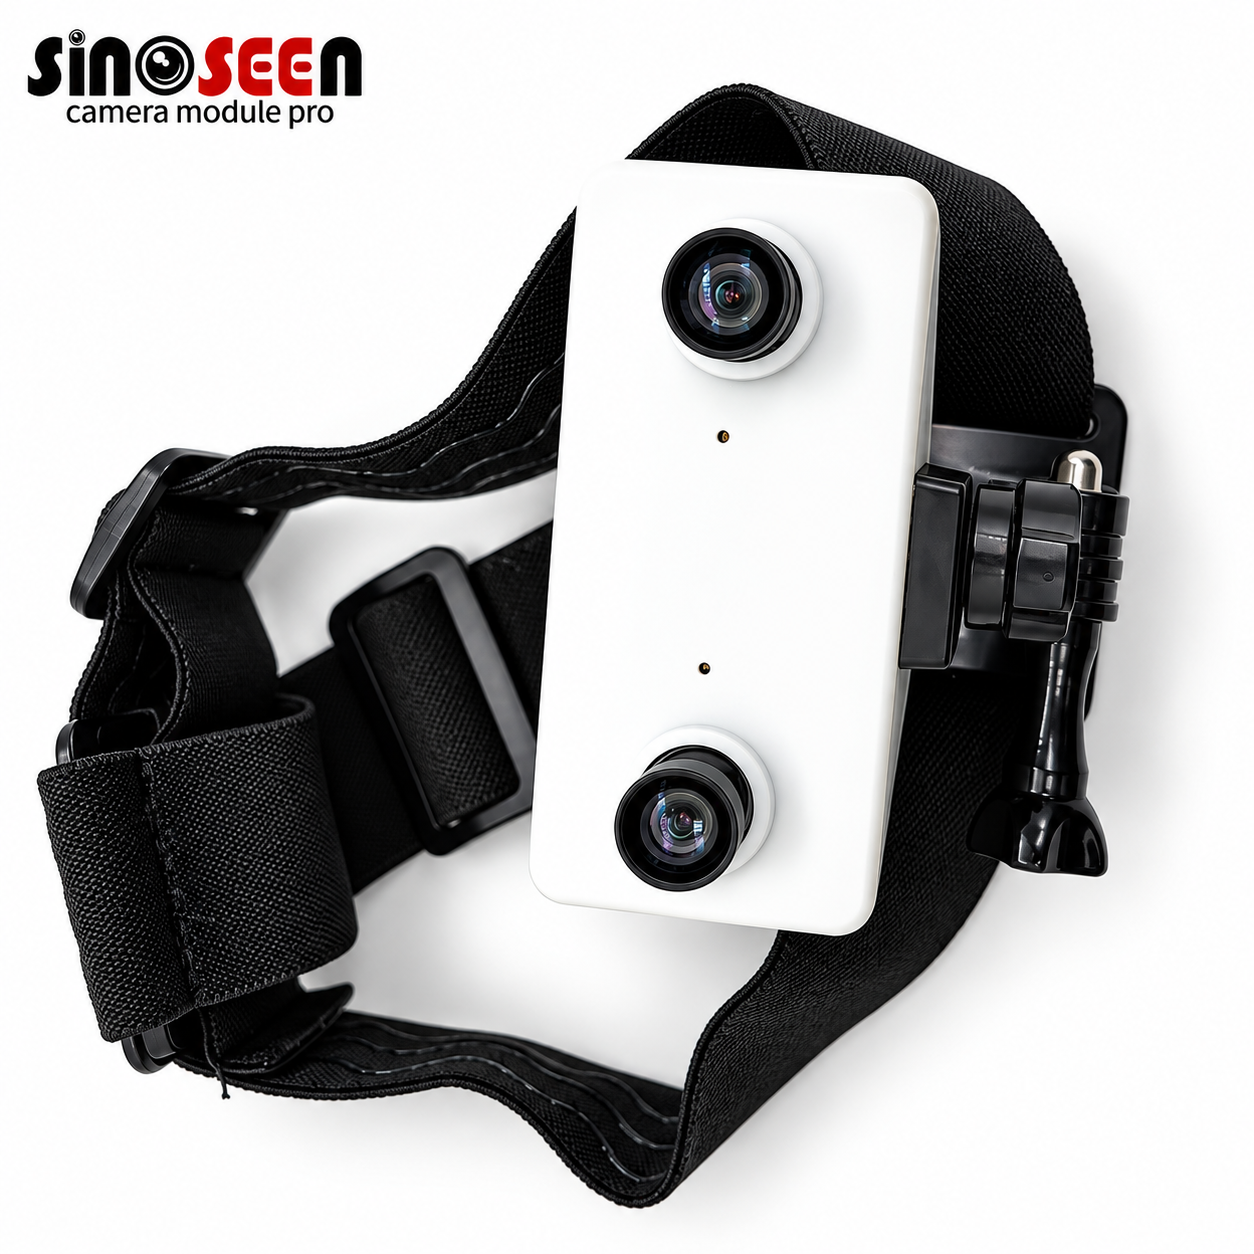
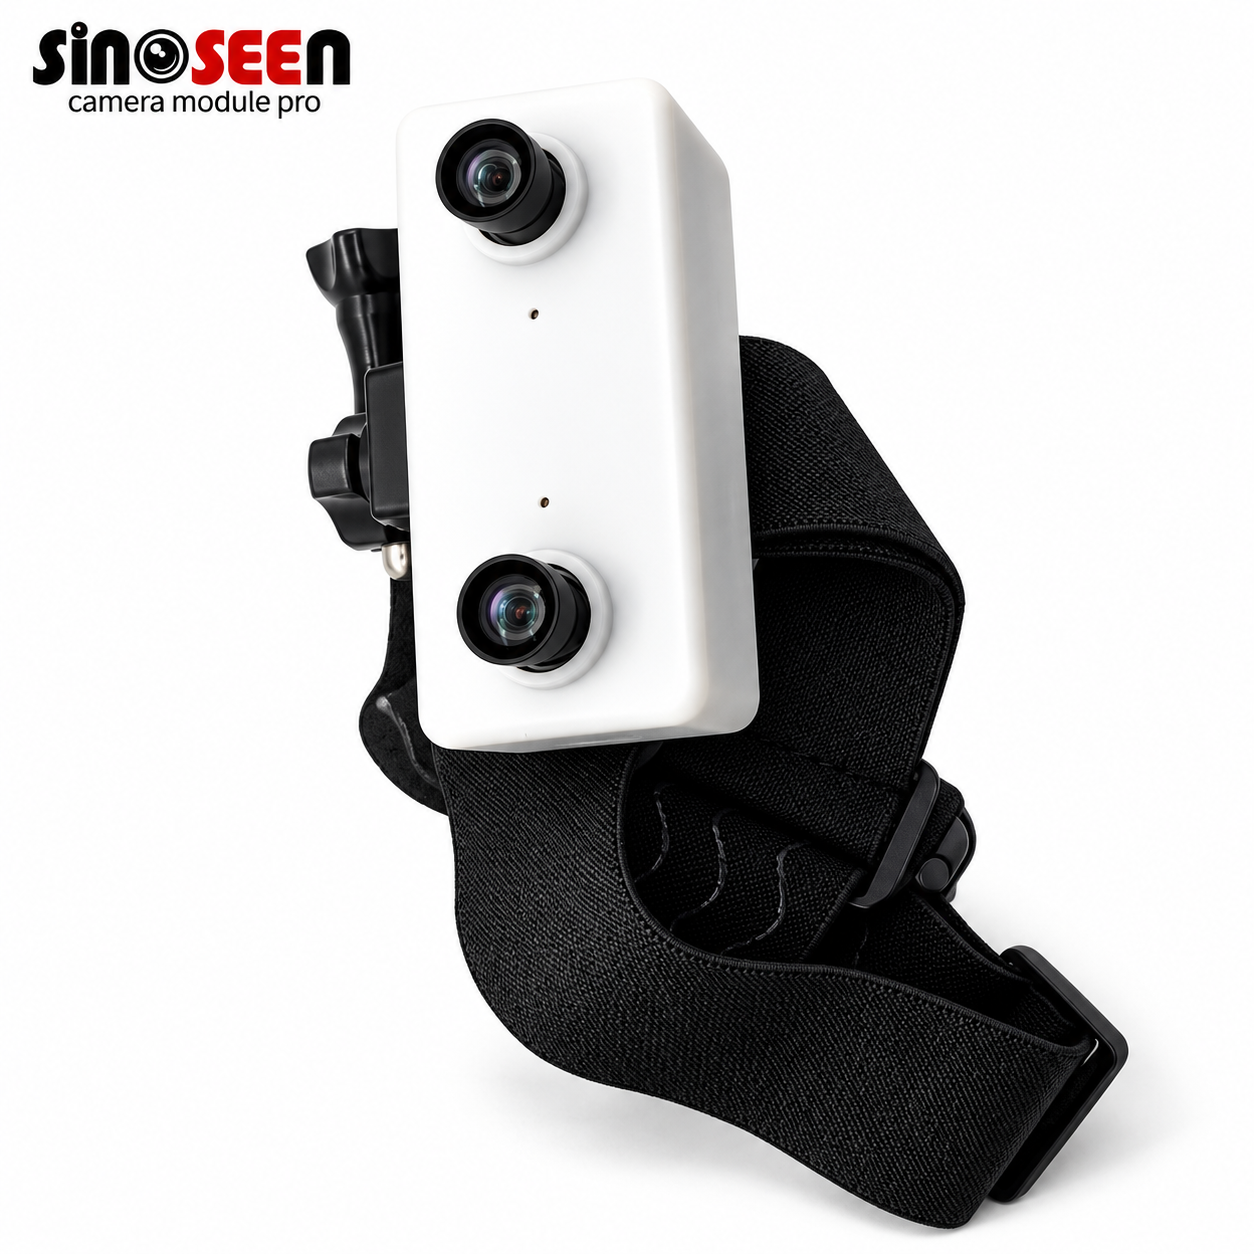
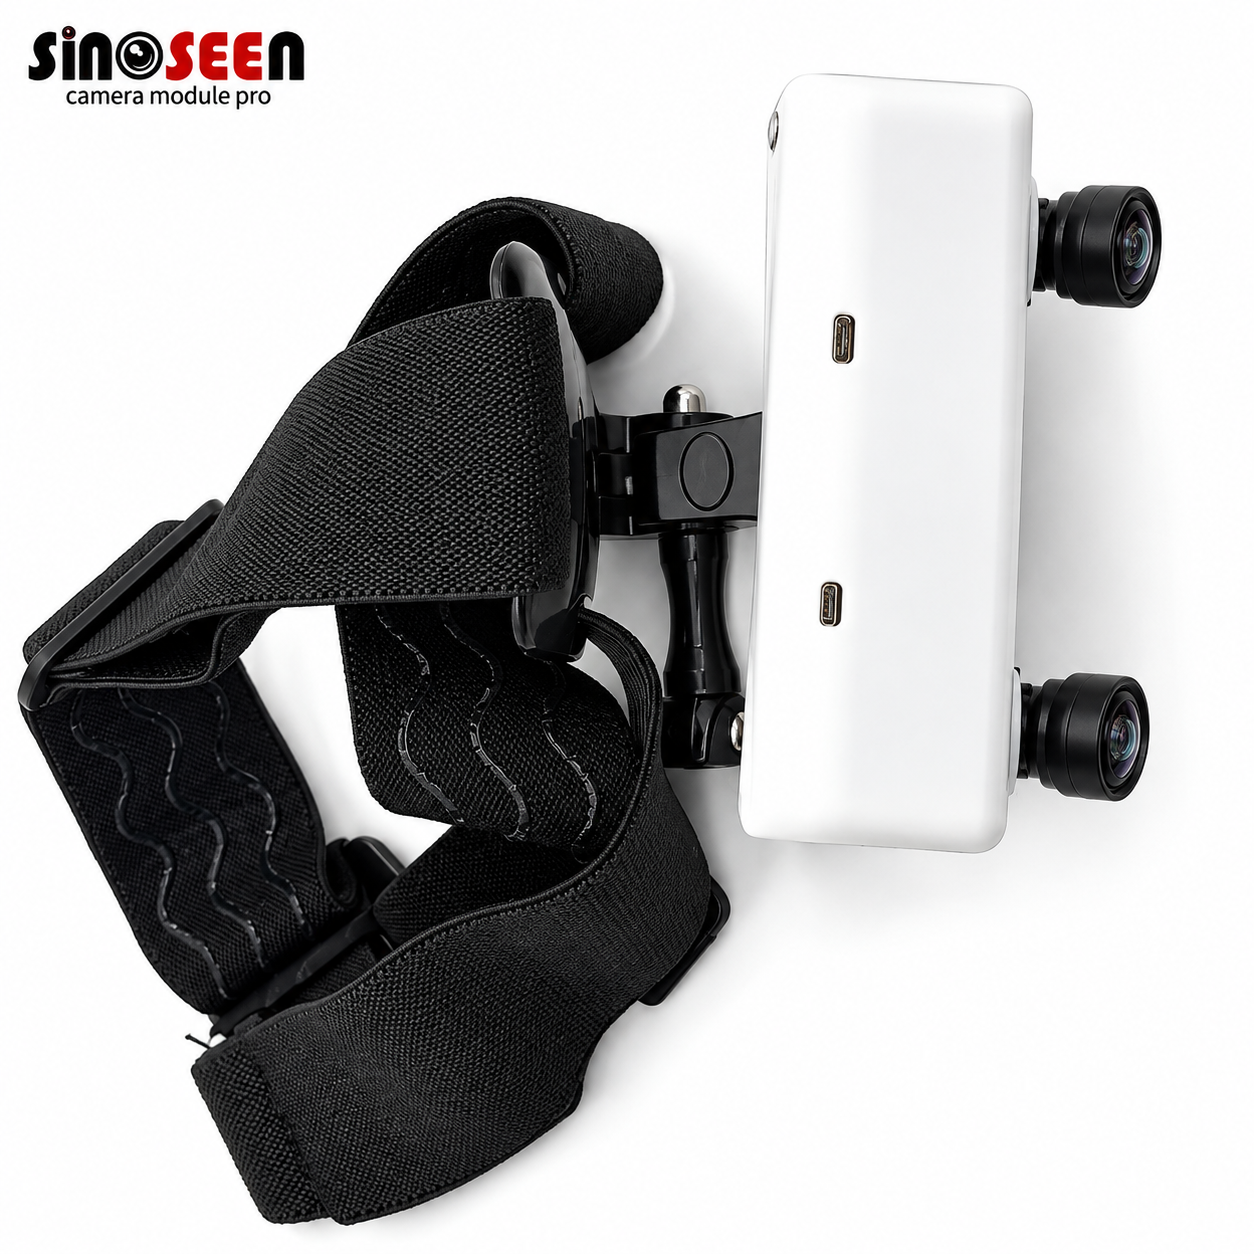
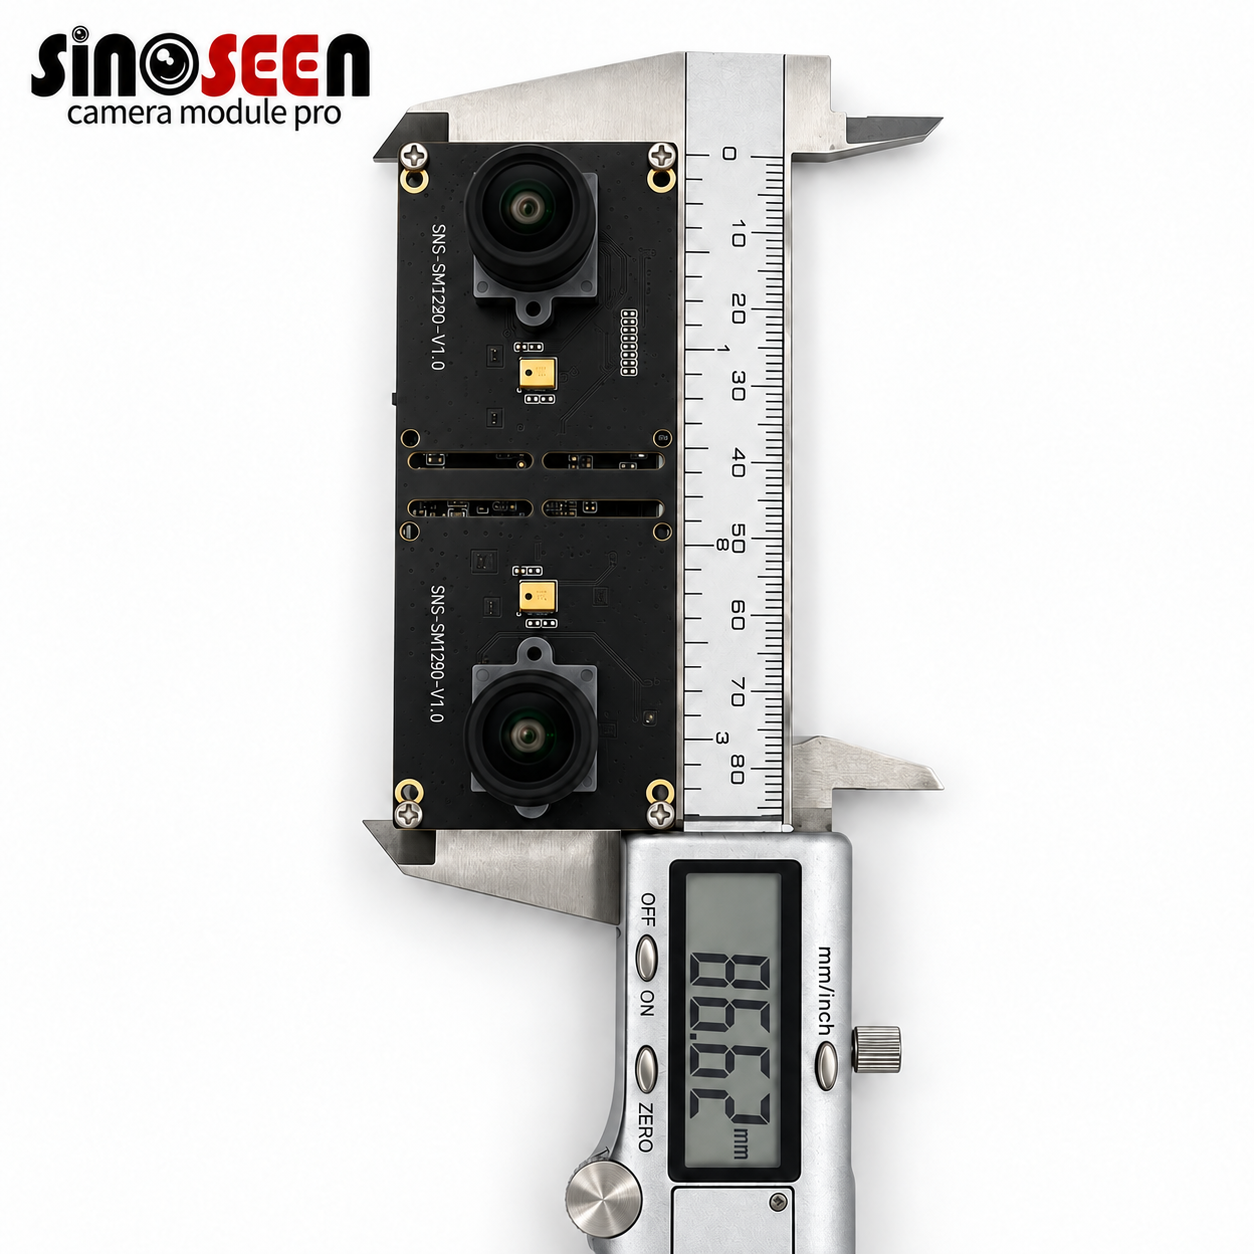
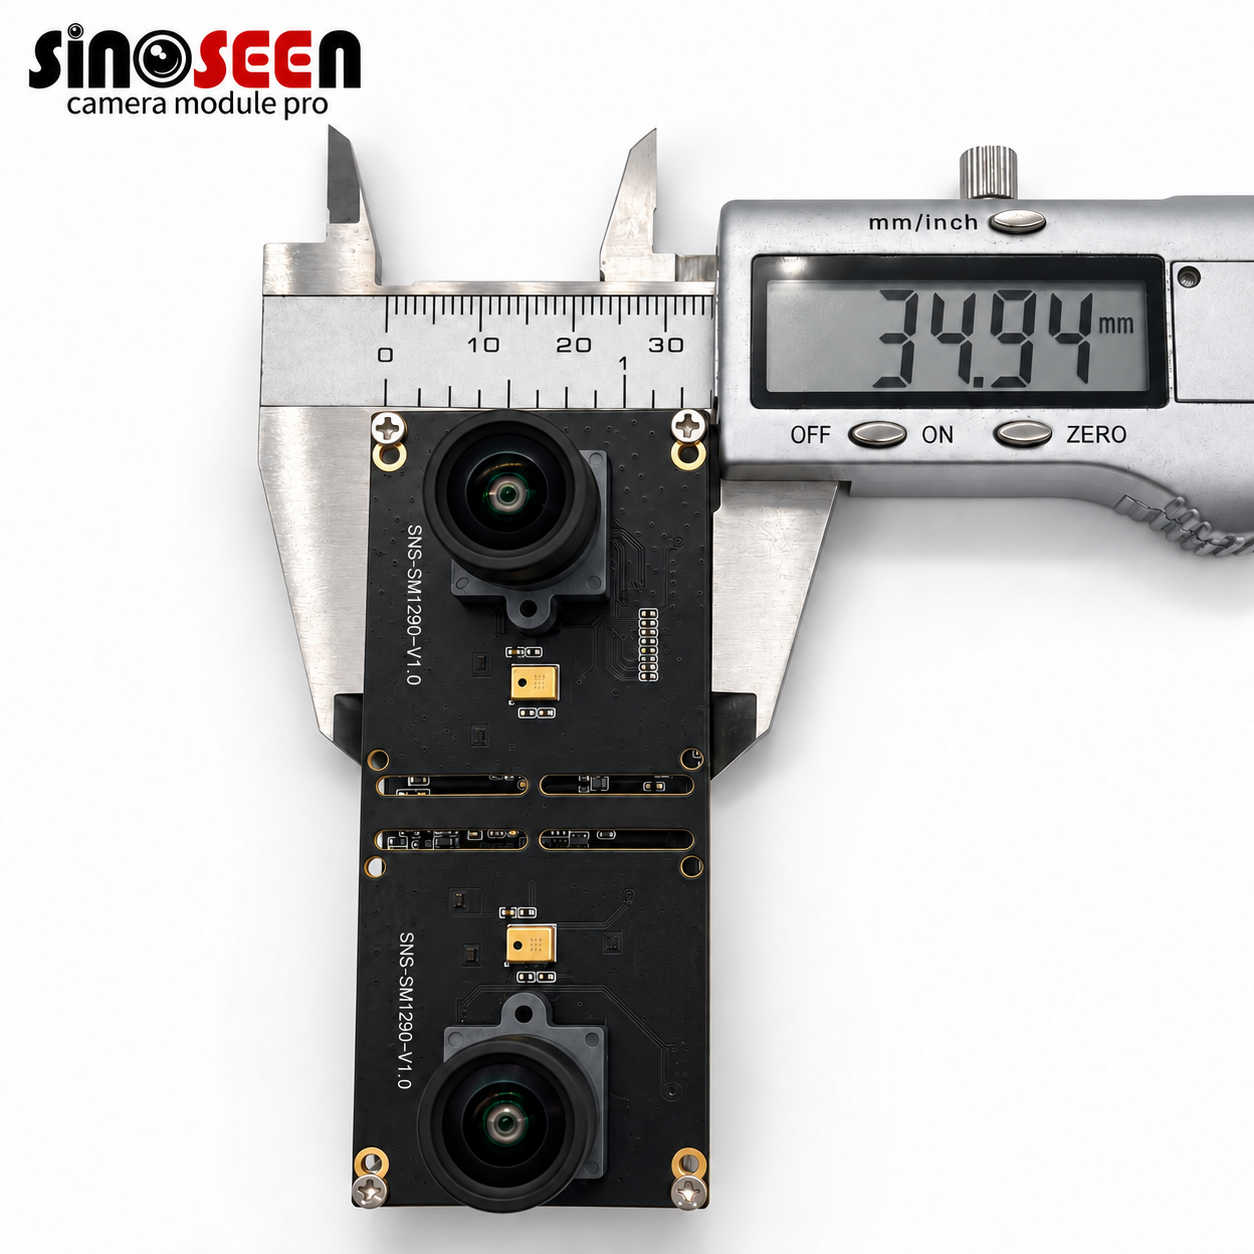
กล้องยูเอสบี 3.0 แบบชัตเตอร์ทั่วโลกของซิโนเซน พร้อมเลนส์คู่และหน่วยวัดการเคลื่อนไหว (IMU) สำหรับการฝึกหุ่นยนต์และการเก็บข้อมูลการเคลื่อนไหว
รายละเอียดสินค้า:
สถานที่ผลิต: |
เชนเซ็น, จีน |
ชื่อแบรนด์: |
ซีโนเซียน |
ใบรับรอง: |
RoHS CE/RED FCC ISO |
หมายเลขรุ่น: |
SNS-SM1290-V1.0 |
หลักการจ่ายและการจัดส่ง:
ปริมาณการสั่งซื้อขั้นต่ำ: |
1 |
ราคา: |
ปรับปรุง |
รายละเอียดการบรรจุภัณฑ์: |
กระเป๋า+ถุงกันสแตตติกในกล่องกระดาษ |
ระยะเวลาจัดส่ง: |
2-3 สัปดาห์ |
เงื่อนไขการชำระเงิน: |
T/T |
ความสามารถในการจัดหาสินค้า: |
500000 ชิ้น/เดือน |
- พารามิเตอร์
- ผลิตภัณฑ์ที่เกี่ยวข้อง
- สอบถามข้อมูล
ภาพรวมสินค้า
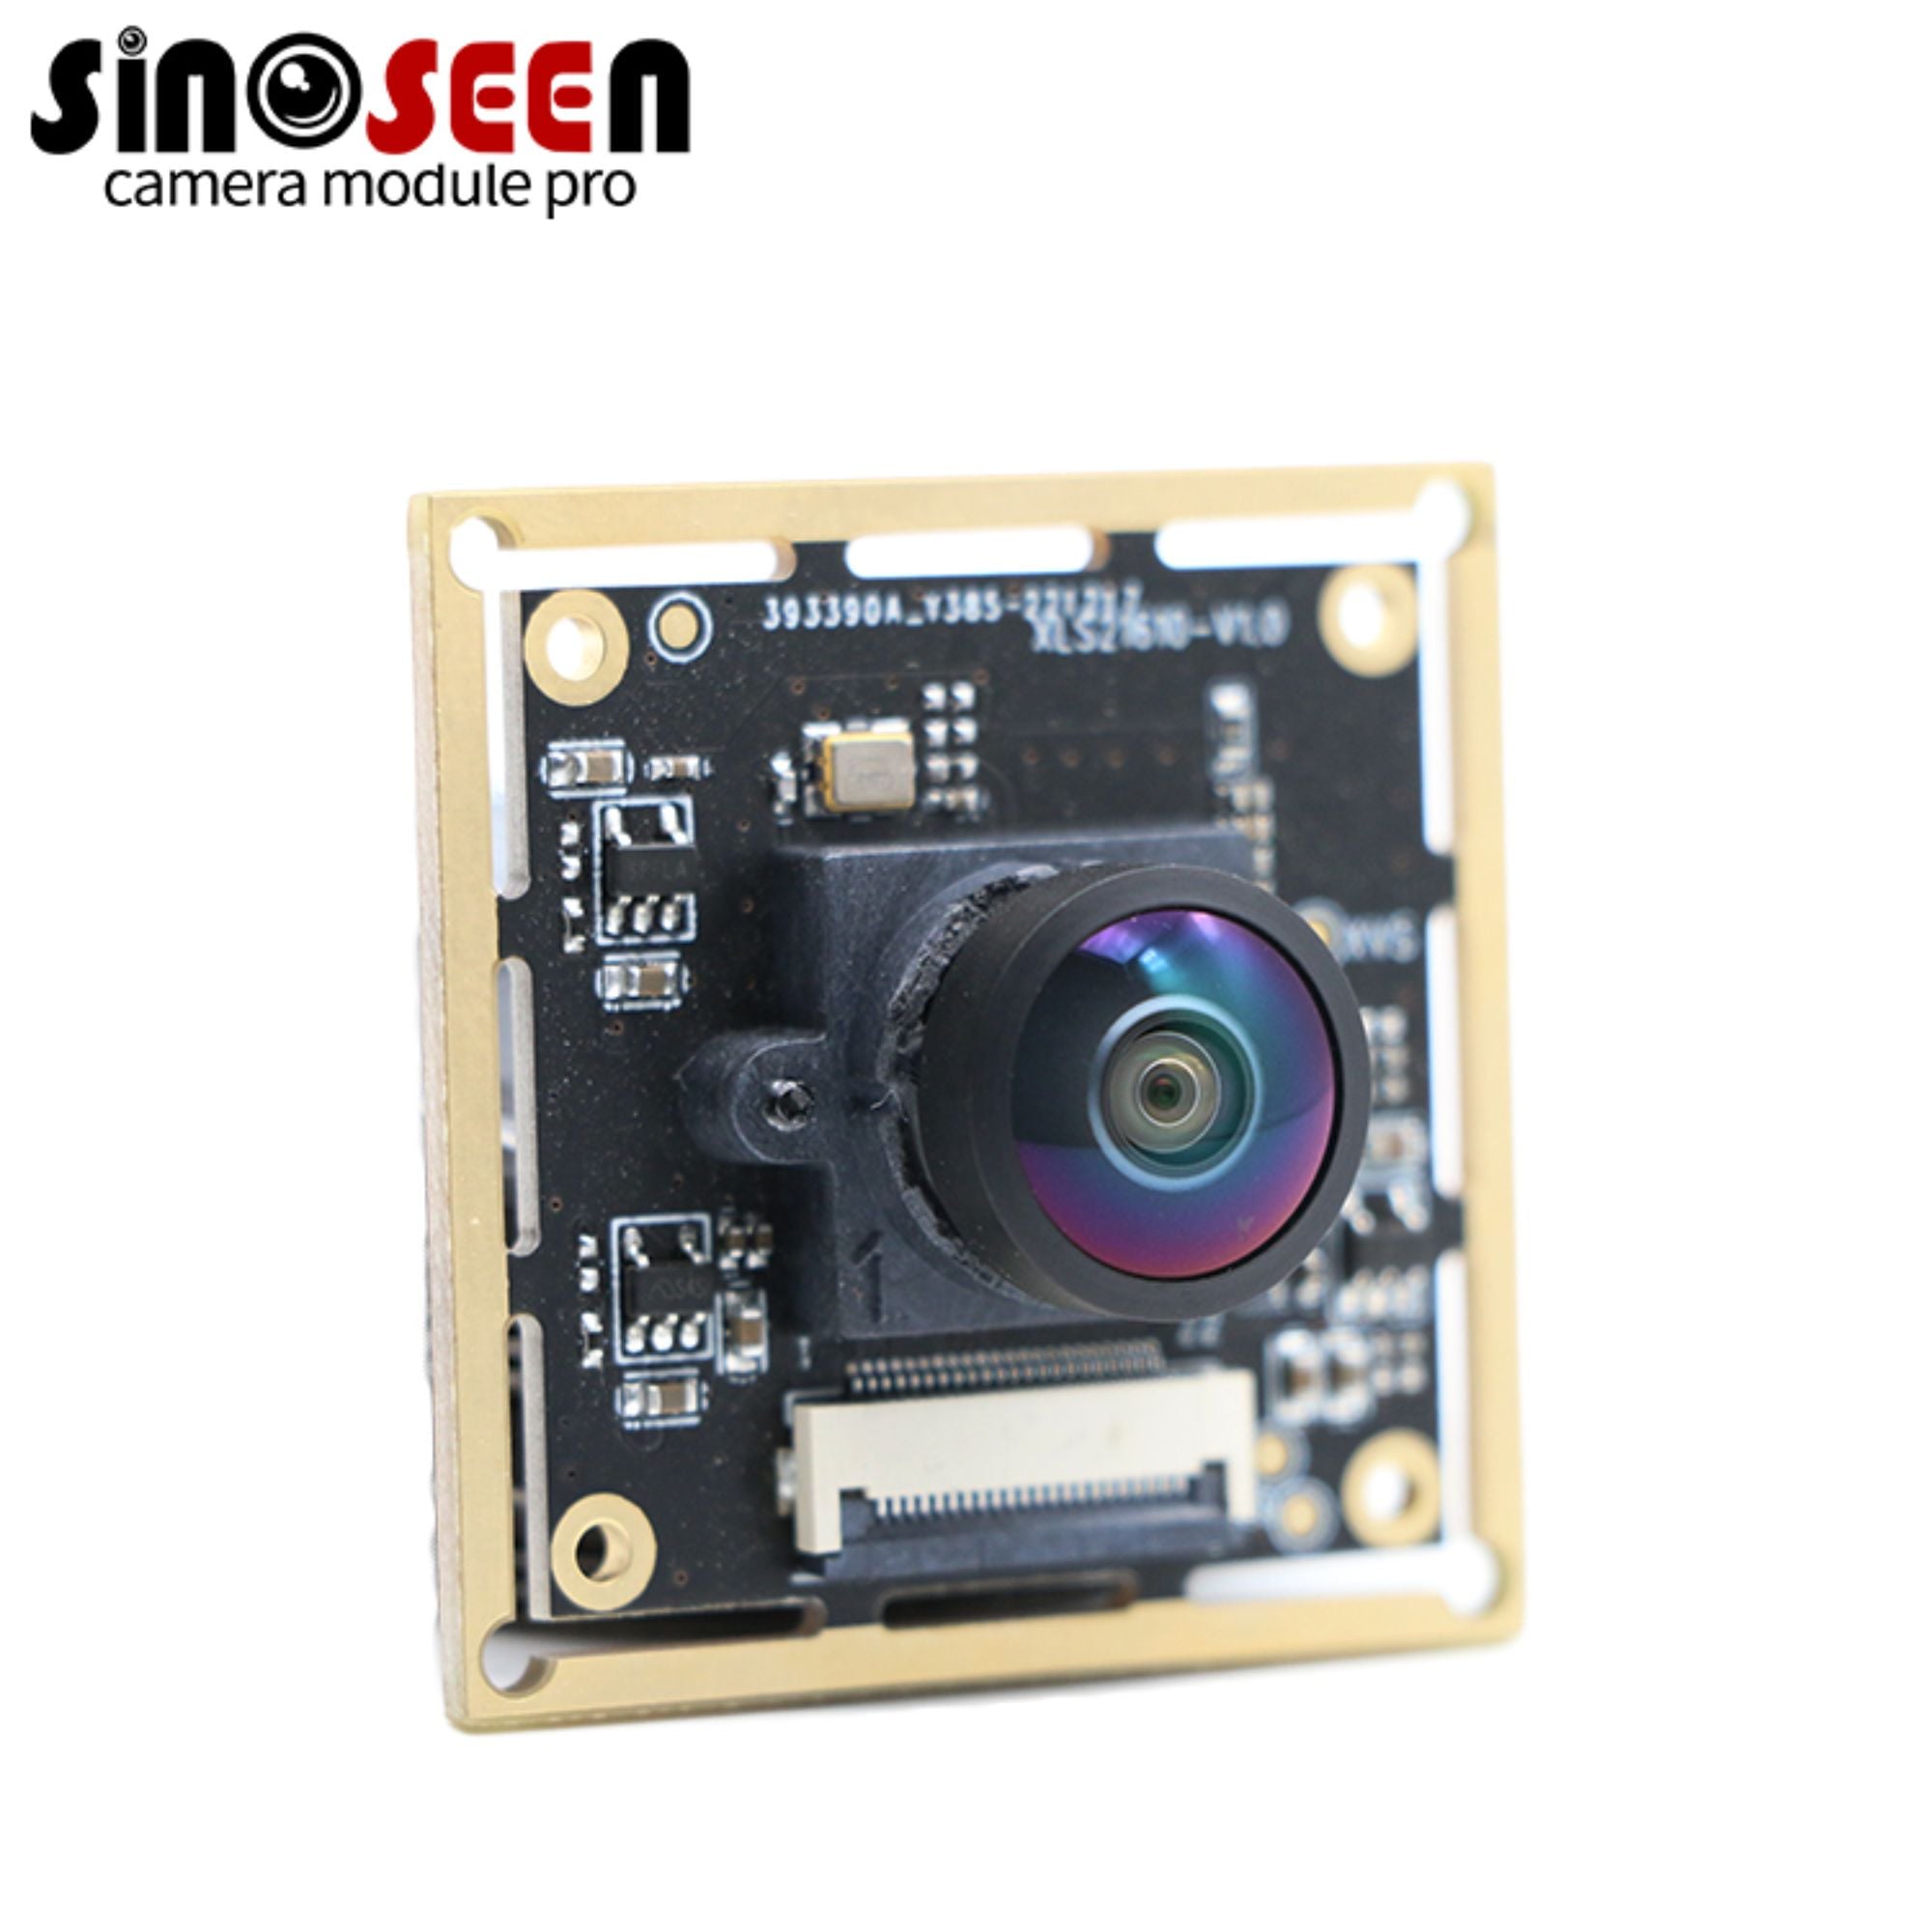
โมดูลกล้องยูเอสบี 3.0 แบบเลนส์คู่รุ่น Sinoseen SNS-SM1290-V1.0 ใช้เซ็นเซอร์ภาพแบบ global shutter รุ่น onsemi AR0234 จำนวนสองตัว ซึ่งรวมการถ่ายภาพมุมกว้างเข้ากับหน่วยวัดการเคลื่อนไหว (IMU) ภายในตัว เพื่อสร้างพื้นฐานฮาร์ดแวร์สำหรับงานหุ่นยนต์ การวิเคราะห์การเคลื่อนไหว และการพัฒนาเทคโนโลยีวิชันแบบฝังตัว
แต่ละเซ็นเซอร์มีรูปแบบออปติกขนาด 1/2.6 นิ้ว มีพิกเซลที่ใช้งานได้ 1920 × 1200 พิกเซล และขนาดพิกเซล 3.0 ไมโครเมตร การจับภาพแบบ global shutter ช่วยลดการบิดเบือนเชิงเรขาคณิตที่เกิดขึ้นจากการอ่านภาพแบบ rolling shutter เมื่อถ่ายภาพวัตถุที่เคลื่อนที่ หรือเมื่อใช้งานบนแพลตฟอร์มที่เคลื่อนที่
โมดูลนี้รองรับวิดีโอรูปแบบ MJPEG ได้สูงสุด 60 เฟรมต่อวินาที และวิดีโอรูปแบบ YUY2 ได้สูงสุด 30 เฟรมต่อวินาที ในโหมดเอาต์พุตที่ระบุไว้ การเชื่อมต่อผ่านยูเอสบี 3.0 แบบ Type-C ทำหน้าที่ส่งสัญญาณวิดีโอและจ่ายพลังงานพร้อมกัน ส่วนเลนส์มุมกว้างแบบโฟกัสคงที่ให้มุมมองแนวทแยงที่ระบุไว้เท่ากับ 200°
การออกแบบระดับบอร์ดช่วยให้สามารถติดตั้งเข้ากับเคสที่ออกแบบเองและระบบต้นแบบได้ แอปพลิเคชันที่ต้องการความลึกแบบสเตอริโอ การติดตามภาพร่วมกับไจโรสโคป หรือการปรับภาพให้ตรงต้องใช้ซอฟต์แวร์โฮสต์ที่รองรับและกระบวนการคาลิเบรตที่เหมาะสม
คุณสมบัติหลัก
เซนเซอร์ AR0234 แบบกล้องสองตัวพร้อมโหมดเปิด-ปิดชัตเตอร์แบบโกลบอล
เซนเซอร์ AR0234 จำนวนสองตัวให้มุมมองแสงที่แยกจากกัน ซึ่งเหมาะสำหรับโครงการถ่ายภาพด้วยกล้องคู่ โหมดเปิด-ปิดชัตเตอร์แบบโกลบอลช่วยรักษาโครงร่างของวัตถุไว้แม้ขณะเคลื่อนที่ ทำให้โมดูลนี้เหมาะสำหรับประเมินฉากที่เคลื่อนไหวและแอปพลิเคชันด้านวิชันแบบไดนามิก
วิดีโอ MJPEG ความเร็วสูงสุด 60 เฟรมต่อวินาที
เอาต์พุต MJPEG รองรับอัตราเฟรมสูงสุด 60 เฟรมต่อวินาที ในขณะที่เอาต์พุต YUY2 รองรับสูงสุด 30 เฟรมต่อวินาที อัตราเฟรมและค่าความละเอียดที่ใช้งานได้ขึ้นอยู่กับโหมดเฟิร์มแวร์ที่เลือก รูปแบบเอาต์พุต และการตั้งค่าโฮสต์
เลนส์แบบโฟกัสคงที่มุมกว้าง
การจัดเรียงเลนส์ที่ระบุไว้นี้ให้มุมมองแนวทแยง 200° ซึ่งช่วยให้บันทึกฉากโดยรอบได้อย่างกว้างขวาง ความยาวโฟกัส 1.8 มม. และรูรับแสง F2.0 เหมาะสำหรับการออกแบบภาพมุมกว้าง โดยมีระยะโฟกัสที่ระบุไว้ตั้งแต่ 60 ซม. ถึงอนันต์
ภาพมุมกว้างจำเป็นต้องปรับเทียบและแก้ไขเลนส์ก่อนใช้งานสำหรับการวัดเชิงเรขาคณิตหรือการประมวลผลแบบสเตอริโอ
หน่วยวัดการเคลื่อนไหวภายในตัว (IMU) แบบติดตั้งบนตัวเครื่อง
IMU ที่รวมอยู่ภายในให้พื้นฐานด้านฮาร์ดแวร์สำหรับโครงการที่ผสานการรับรู้ด้วยภาพและด้วยแรงเฉื่อย การเข้าถึงข้อมูล IMU การตั้งค่าการสุ่มตัวอย่าง และการประสานเวลาของภาพกับ IMU ควรตรวจสอบให้แน่ใจว่าสอดคล้องกับแพลตฟอร์มซอฟต์แวร์ที่ตั้งใจใช้งาน
การเชื่อมต่อ USB 3.0 Type-C
อินเทอร์เฟซ USB 3.0 แบบ Type-C ทำให้การเชื่อมต่อกับโฮสต์ที่รองรับทำได้ง่ายขึ้น โมดูลทำงานด้วยแหล่งจ่ายไฟ 5 V ผ่านพอร์ต USB จึงลดความจำเป็นในการเชื่อมต่อแหล่งจ่ายไฟแยกต่างหาก
การรวมระดับบอร์ด
แผงเลนส์คู่สามารถติดตั้งลงในเคสที่ออกแบบเองหรืออุปกรณ์แบบฝังได้ การตั้งค่ามาตรฐานใช้ข้อต่อเลนส์แบบ M12 × P0.5 ควรตรวจสอบการพอดีเชิงกล ระยะว่างด้านแสง และข้อกำหนดการยึดติดกับแบบร่างที่ผ่านการอนุมัติแล้ว
ข้อมูลจำเพาะทางเทคนิค
| พารามิเตอร์ | ข้อกำหนด |
| รุ่น | SNS-SM1290-V1.0 |
| การกำหนดค่ากล้อง | เลนส์คู่ เซ็นเซอร์คู่ |
| เครื่องตรวจจับภาพ | 2 × onsemi AR0234 |
| รูปแบบแสงของเซนเซอร์ | 1/2.6 นิ้วต่อเซ็นเซอร์ |
| แอเร่พิกเซลที่ใช้งาน | 1920 × 1200 ต่อเซ็นเซอร์ |
| ความละเอียดต่อเซ็นเซอร์ | ประมาณ 2.3 ล้านพิกเซล |
| ขนาดพิกเซล | 3.0 × 3.0 ไมโครเมตร |
| ประเภทชัตเตอร์ | โครงการปิด |
| ประเภทโฟกัส | การตั้งจุดมุ่งมั่น |
| รูปแบบข้อมูลระดับเซ็นเซอร์ | ไบเออร์ RAW 10 บิต |
| รูปแบบวิดีโอ USB | MJPEG, YUY2 |
| อัตราเฟรมสูงสุดที่ระบุ | MJPEG: สูงสุด 60 เฟรมต่อวินาที; YUY2: สูงสุด 30 เฟรมต่อวินาที |
| อินเทอร์เฟซโฮสต์ | USB 3.0 |
| คอนเนคเตอร์ | USB Type-C |
| ไอเอ็มยู | บนเครื่อง |
| โลตติจ์ไฟฟ้า | 5 โวลต์ ±5% |
| ความยาวจุดประกาย | 1.8 มิลลิเมตร ±5% |
| มุมมองที่ระบุไว้ | แนวทแยง: 200°; แนวนอน: 181°; แนวตั้ง: 114°; ความคลาดเคลื่อนที่ระบุไว้ ±3° |
พื้นที่การใช้งาน
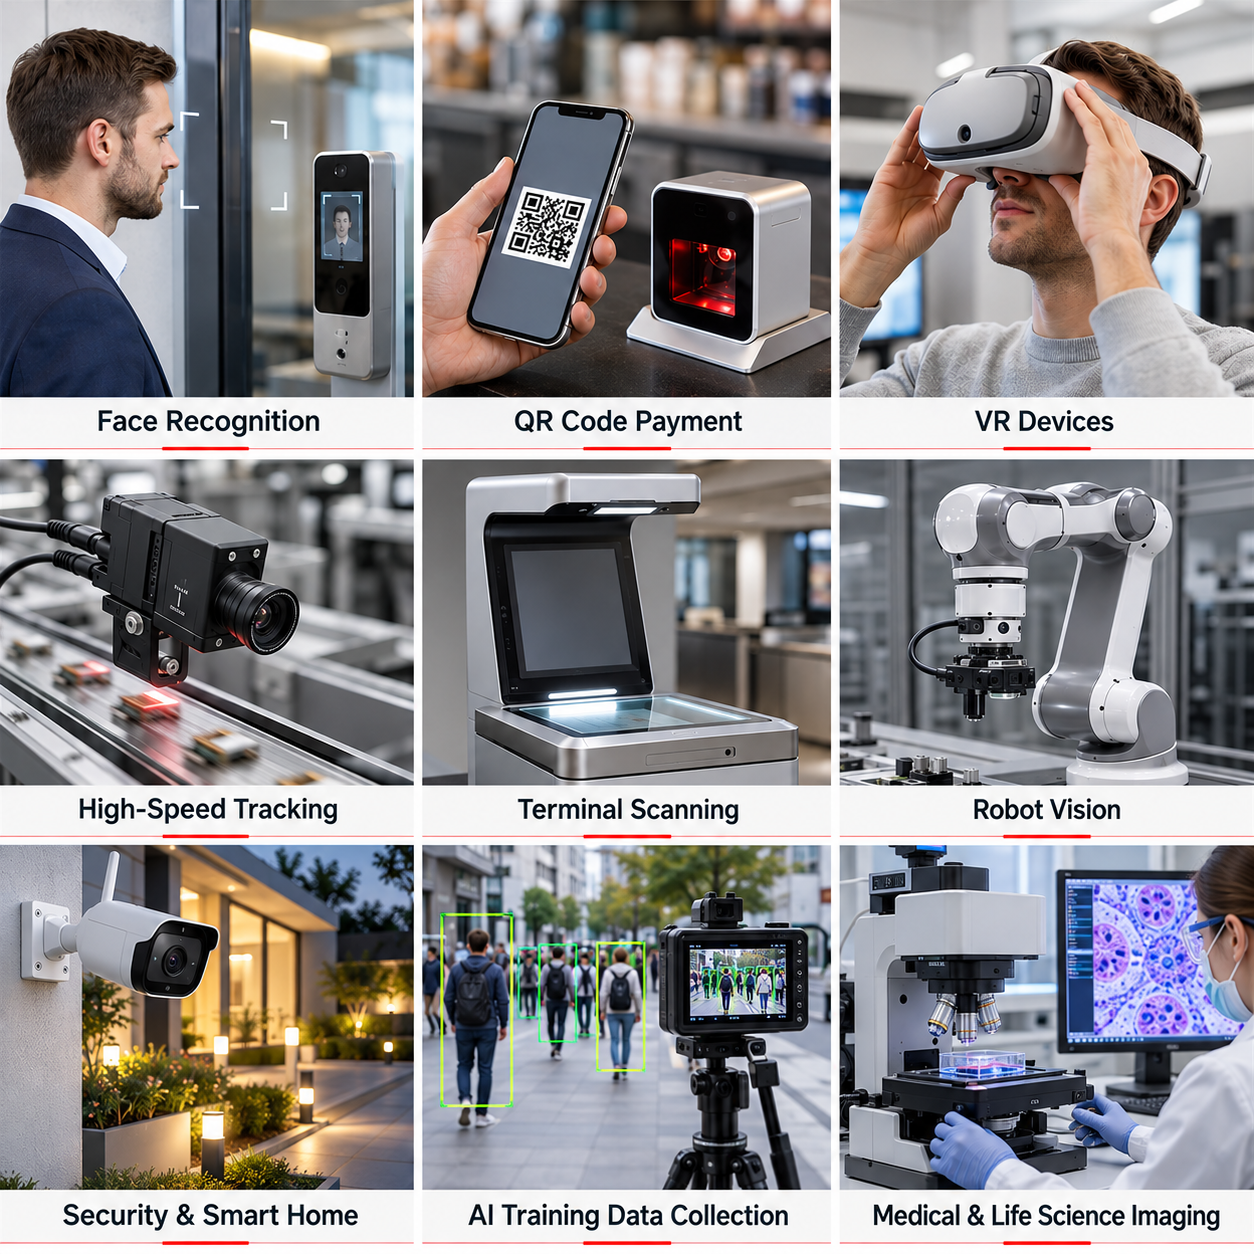
การจําหน่ายใบหน้า : จับภาพใบหน้าเพื่อควบคุมการเข้าถึง
การชำระเงินด้วย QR code : ถ่ายภาพรหัสเพื่อถอดรหัส
อุปกรณ์ความเป็นจริงเสมือน : ป้อนข้อมูลภาพเพื่อติดตามการเคลื่อนไหว
การติดตามความเร็วสูง : ถ่ายภาพวัตถุที่กำลังเคลื่อนที่
การสแกนที่ปลายทาง : ถ่ายภาพเอกสารและบาร์โค้ด
การมองเห็นของหุ่นยนต์ : ภาพสำหรับการระบุตำแหน่งและการนำทาง
ความปลอดภัยและบ้านอัจฉริยะ : การเฝ้าสังเกตภายในและภายนอกอาคาร
การรวบรวมข้อมูลการฝึกอบรม AI : การจับภาพสำหรับชุดข้อมูล AI
การถ่ายภาพทางการแพทย์และวิทยาศาสตร์เพื่อชีวิต : การจับภาพสำหรับกล้องจุลทรรศน์และการวิจัย
กระบวนการปรับแต่งและพัฒนาแบบ OEM/ODM
เลือกกล้องให้ตรงกับความต้องการในการรวมระบบของคุณ
การตั้งค่ากล้องที่เหมาะสมต้องสอดคล้องกับทั้งภาระงานด้านการถ่ายภาพและโครงสร้างของอุปกรณ์ Sinoseen ให้บริการโมดูลกล้องแบบ OEM/ODM และสามารถประเมินการเปลี่ยนแปลงในส่วนของการจัดวางเลนส์ การออกแบบแผงวงจรยืดหยุ่น (FPC) การจัดเรียงการเชื่อมต่อ และการตั้งค่าการใช้งานที่รองรับ
| ความต้องการของโครงการ | ประเด็นที่ต้องตรวจสอบทางวิศวกรรม | ข้อมูลที่ต้องให้ |
| กล้องไม่สามารถติดตั้งลงในเคสได้ | ตำแหน่งหัวกล้อง รูปทรงและเส้นทางเดินของ FPC | แบบร่างเชิงกลและพื้นที่ที่มีอยู่ |
| ระยะการครอบคลุมของภาพหรือระยะการทำงานไม่เหมาะสม | การเลือกเลนส์ มุมมองของภาพ และการตั้งค่าโฟกัส | ขนาดของเป้าหมายและระยะถ่ายภาพ |
| การเชื่อมต่อกับโฮสต์แตกต่างจากแบบมาตรฐาน | ขั้วต่อ การจัดลำดับขา (pin assignment) และการกำหนดค่าอินเทอร์เฟซ | ข้อกำหนดของโฮสต์และความต้องการในการเชื่อมต่อ |
| เป้าหมายที่เคลื่อนที่ต้องใช้การจับภาพที่คมชัดยิ่งขึ้น | การเปิดรับแสง การให้แสง และโหมดอัตราเฟรมที่รองรับ | ความเร็วของเป้าหมาย ตัวอย่างภาพ และสภาวะการให้แสง |
| โครงการนี้ต้องการการถ่ายภาพด้วยแสงอินฟราเรด | ความเหมาะสมของตัวกรองและเลนส์ | ความยาวคลื่นของแหล่งกำเนิดแสงและการกำหนดข้อกำหนดสำหรับการถ่ายภาพ |
ความเป็นไปได้ในการปรับแต่ง ขอบเขตของการพัฒนา ต้นทุน และระยะเวลาจัดส่ง จะได้รับการยืนยันหลังจากการทบทวนเชิงวิศวกรรม
กระบวนการปรับแต่ง
ขั้นตอนที่ 1 — แจ้งความต้องการของท่าน
โปรดระบุการใช้งาน แพลตฟอร์มที่รองรับ ความละเอียดและอัตราเฟรมที่ต้องการ ระยะการทำงาน พื้นที่สำหรับติดตั้ง และจำนวนโดยประมาณ
ขั้นตอนที่ 2 — ตรวจสอบการจัดวางระบบ
ประเมินโหมดการทำงานของเซนเซอร์ อินเทอร์เฟซ เลนส์ และการจัดวางเชิงกล รวมทั้งระบุการเปลี่ยนแปลงที่จำเป็นสำหรับอุปกรณ์เป้าหมาย
ขั้นตอนที่ 3 — ยืนยันแบบแปลนและเกณฑ์การประเมิน
ตกลงร่วมกันเกี่ยวกับการจัดวางระบบ รายละเอียดการเชื่อมต่อ การปรับปรุงด้านกลไก และข้อกำหนดสำหรับการรับรองตัวอย่าง ก่อนเริ่มผลิตต้นแบบ
ขั้นตอนที่ 4 — ประเมินตัวอย่าง
ทดสอบคุณภาพภาพ อัตราเฟรมที่คงที่ พฤติกรรมการรับแสง การผสานเข้ากับโฮสต์ และความพอดีเชิงกลในสภาพแวดล้อมการใช้งานจริง
ขั้นตอนที่ 5 — อนุมัติการกำหนดค่าสำหรับการผลิต
ยืนยันตัวอย่างที่ได้รับการยอมรับ แบบแปลน ส่วนประกอบออปติก และการกำหนดค่าการใช้งาน ก่อนเริ่มการผลิตจำนวนมาก
ส่งแบบแปลนและข้อกำหนดด้านการจับภาพของท่านมาให้เรา
เกี่ยวกับซินโอซีน
บริษัท เซินเจิ้น ซิโนเซ็น เทคโนโลยี จำกัด ก่อตั้งขึ้นในเดือนมิถุนายน ค.ศ. 2016 และเชี่ยวชาญด้านการออกแบบ พัฒนา การผลิต และบริการ OEM/ODM สำหรับโมดูลกล้อง CMOS
ผลิตภัณฑ์ของบริษัทครอบคลุมโมดูลกล้องแบบ USB MIPI และ DVP โดยให้บริการตั้งแต่ขั้นตอนการพัฒนา ไปจนถึงการผลิตและการสนับสนุนหลังการขาย
สำหรับโครงการวิชันแบบฝังตัว (embedded vision) ซิโนเซ็นทำงานร่วมกับลูกค้าเพื่อประเมินภาระงานด้านการจับภาพควบคู่ไปกับข้อกำหนดด้านการผสานรวมเชิงกลและไฟฟ้า ซึ่งจะช่วยกำหนดค่ากล้องที่สามารถประเมินได้ภายในอุปกรณ์เป้าหมายก่อนการอนุมัติสำหรับการผลิต
ใบรับรองและทรัพย์สินทางปัญญา
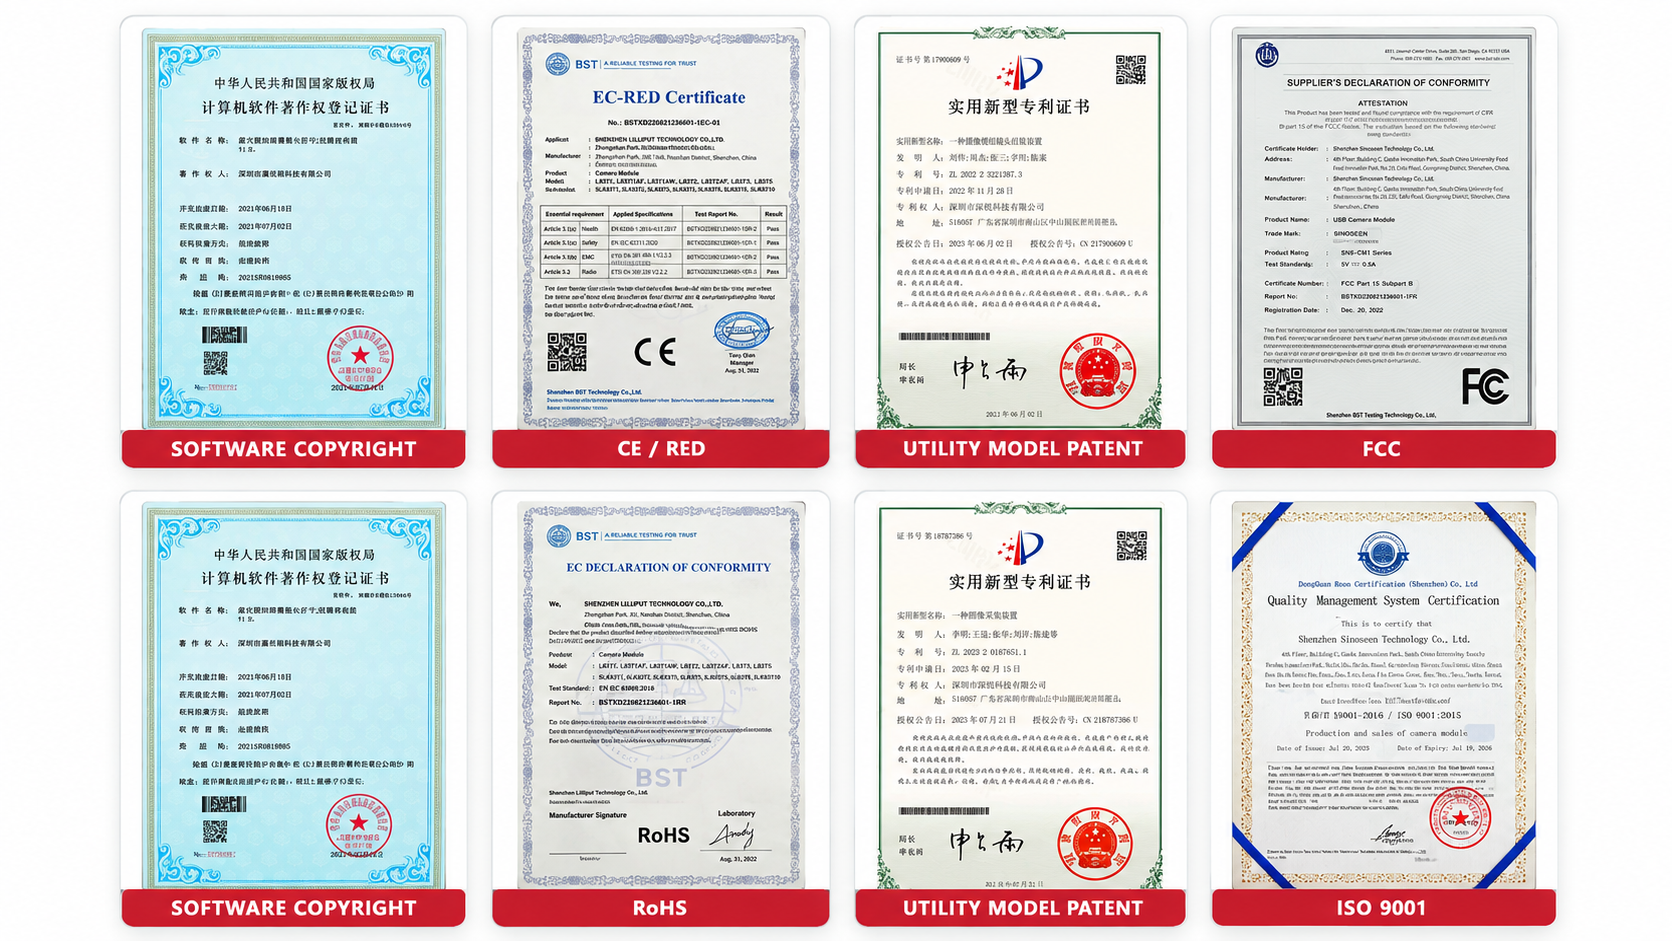
เอกสารของซิโนเซนรวมถึงบันทึกการจัดการคุณภาพ เอกสารรับรองความสอดคล้องของผลิตภัณฑ์ ลิขสิทธิ์ซอฟต์แวร์ และสิทธิบัตรแบบยูทิลิตี้โมเดล สำหรับโครงการโมดูลกล้องของท่าน กรุณาขอเอกสารปัจจุบันที่ใช้ได้กับรุ่นและโครงสร้างที่ท่านเลือก รวมถึงเอกสารรับรอง CE, FCC หรือ RoHS ที่เกี่ยวข้อง
คำถามที่พบบ่อย
ความละเอียดของโมดูลกล้องนี้คือเท่าใด
โมดูลนี้ใช้เซ็นเซอร์ AR0234 สองตัว โดยแต่ละตัวมีอาร์เรย์พิกเซลที่ใช้งานได้ 1920 × 1200 พิกเซล หรือประมาณ 2.3 ล้านพิกเซล ขนาดวิดีโอที่โฮสต์มองเห็นได้ขึ้นอยู่กับโหมดเอาต์พุตแบบกล้องคู่ที่ตั้งค่าไว้ โปรดขอตารางโหมดเอาต์พุตปัจจุบันสำหรับเฟิร์มแวร์ที่เลือก
ข้อดีของการใช้ global shutter คืออะไร
Global shutter จะเปิดรับแสงพิกเซลภาพพร้อมกันทั้งหมด ซึ่งช่วยลดการเบี้ยวและการผิดเพี้ยนที่เกิดจากการอ่านข้อมูลแบบ rolling shutter อย่างไรก็ตาม สิ่งนี้ไม่สามารถกำจัด motion blur ได้โดยสมบูรณ์ จึงยังคงจำเป็นต้องใช้การให้แสงที่เหมาะสมและตั้งค่าเวลาการรับแสงอย่างถูกต้อง
3. โมดูลนี้รองรับอัตราเฟรม 60 เฟรมต่อวินาทีในทุกรูปแบบวิดีโอหรือไม่
ไม่ ข้อมูลจำเพาะที่ให้มาแสดงว่ารองรับสูงสุด 60 เฟรมต่อวินาทีสำหรับ MJPEG และสูงสุด 30 เฟรมต่อวินาทีสำหรับ YUY2 อัตราเฟรมจริงขึ้นอยู่กับความละเอียดที่เลือก โหมดเฟิร์มแวร์ การตั้งค่าการเปิดรับแสง และประสิทธิภาพของโฮสต์
4. โมดูลนี้ให้แผนที่ความลึกหรือระบบ SLAM แบบบูรณาการหรือไม่
การส่งออกแผนที่ความลึกและการประมวลผล SLAM บนบอร์ดไม่ได้ระบุไว้ในข้อมูลจำเพาะ แอปพลิเคชันที่ใช้ความลึกแบบสเตอริโอและการติดตามต้องอาศัยการปรับเทียบอย่างเหมาะสม การตรวจสอบเวลาการทำงานของกล้องอย่างแม่นยำ และการประมวลผลฝั่งโฮสต์
5. กล้องทั้งสองตัวซิงโครไนซ์กันทางฮาร์ดแวร์หรือไม่
ข้อมูลจำเพาะที่มีอยู่ไม่ได้ระบุวิธีการซิงโครไนซ์ โปรดยืนยันพฤติกรรมการซิงโครไนซ์การเปิดรับแสงและการจับเวลา (timestamp) ก่อนเลือกใช้โมดูลนี้สำหรับการวัดแบบสเตอริโอหรือการติดตาม