 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

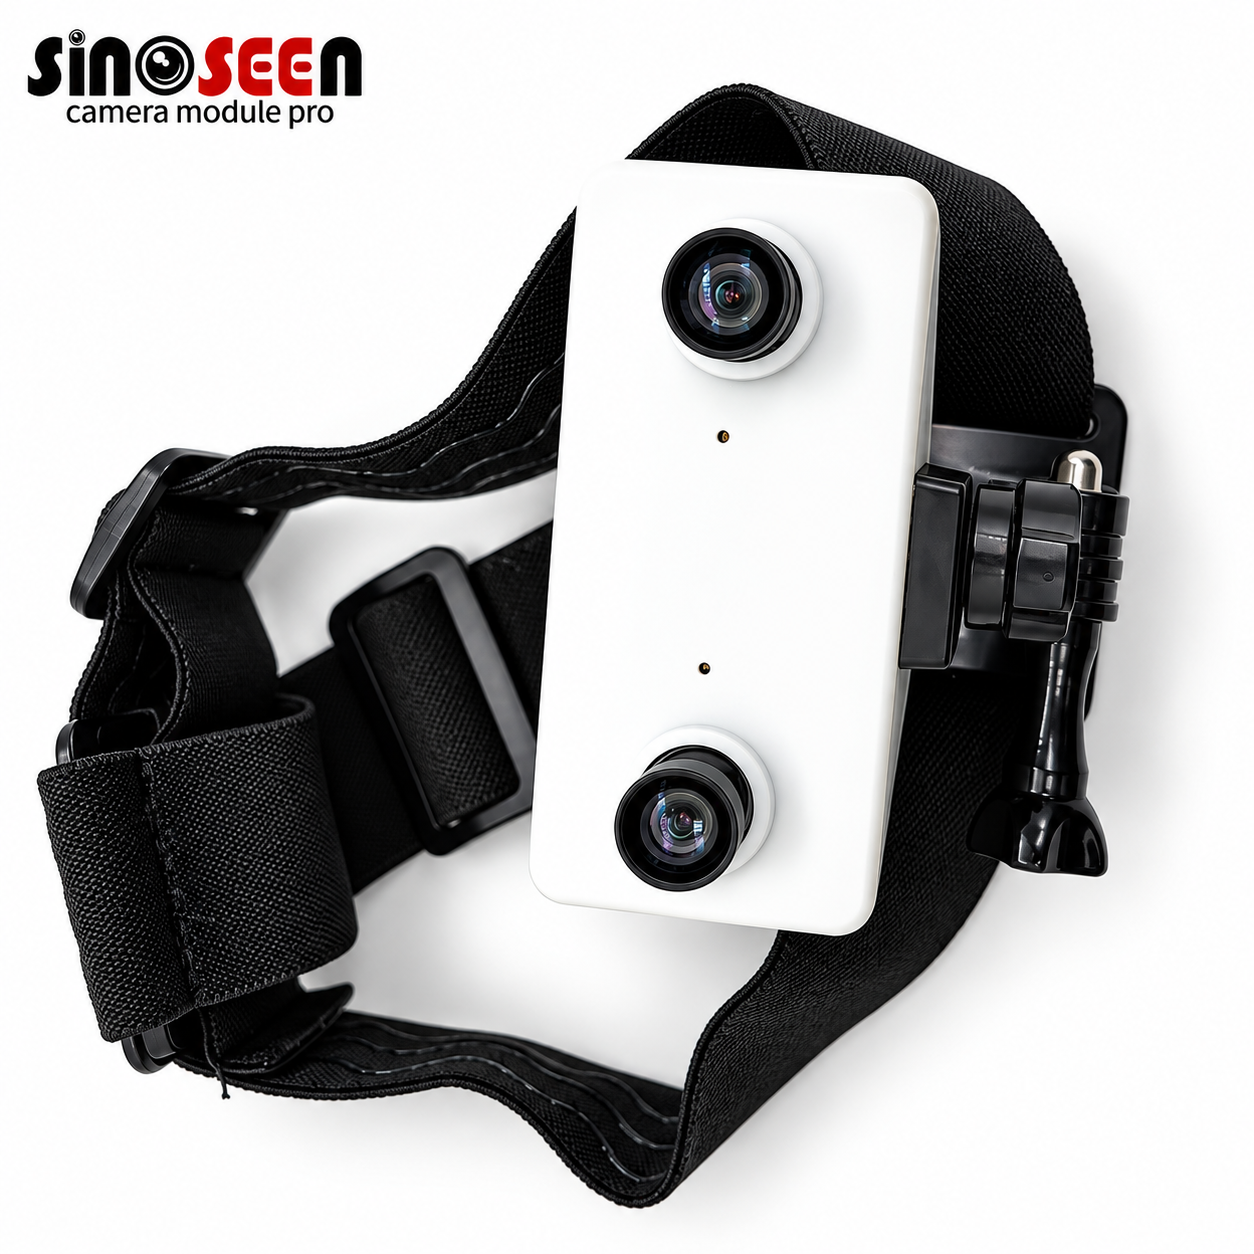
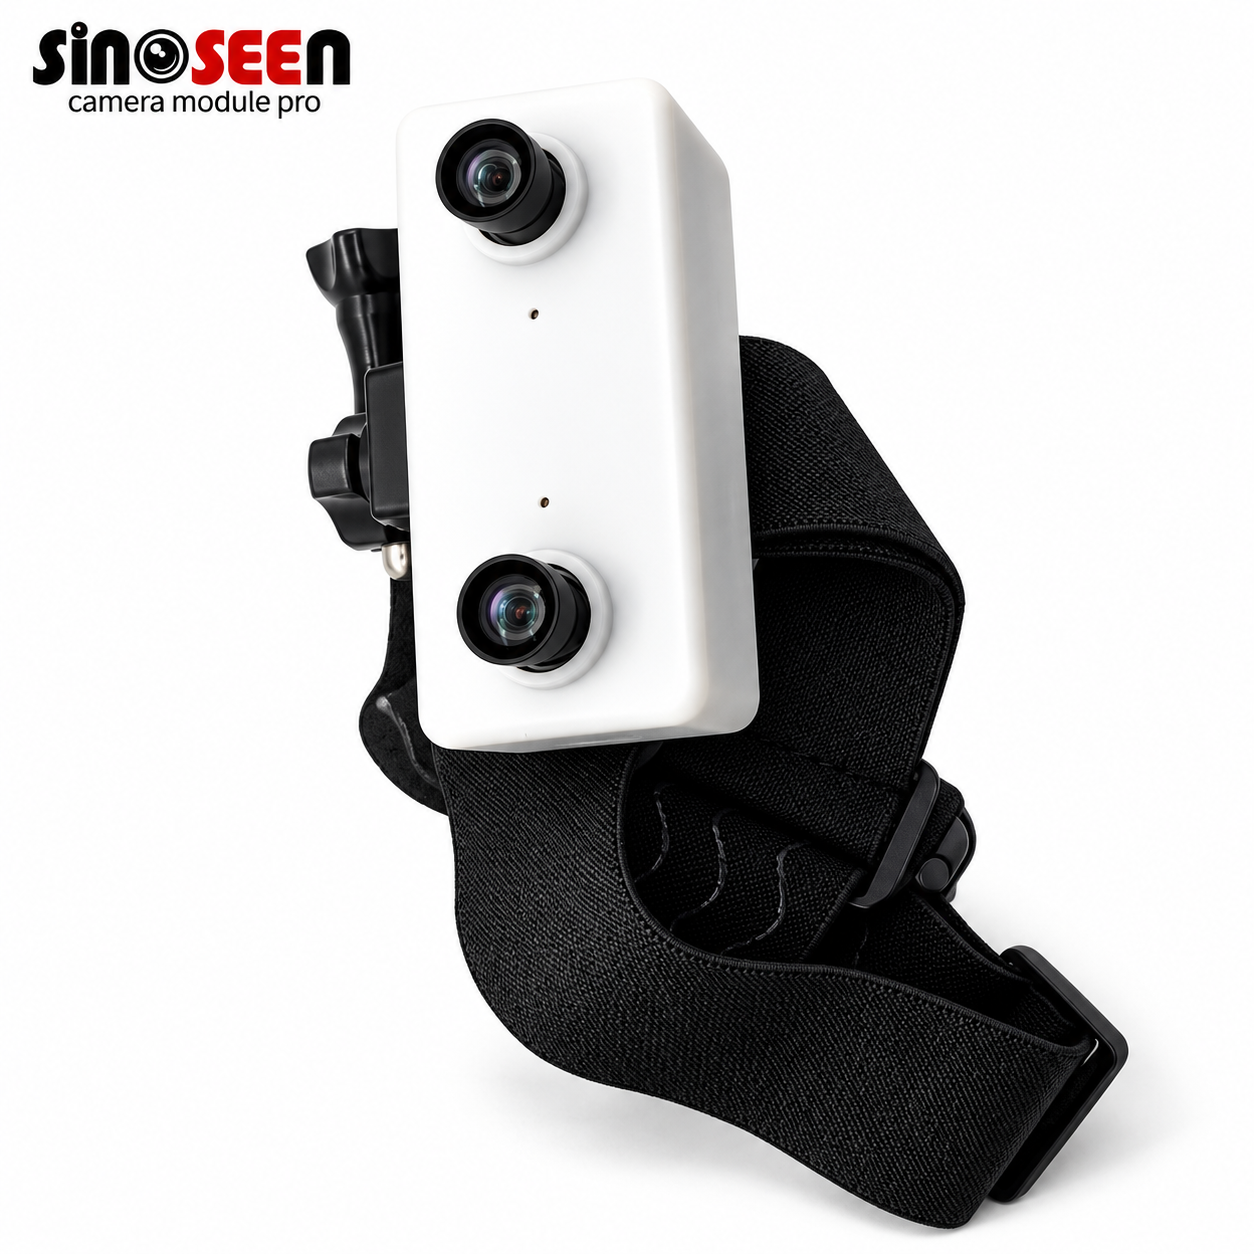
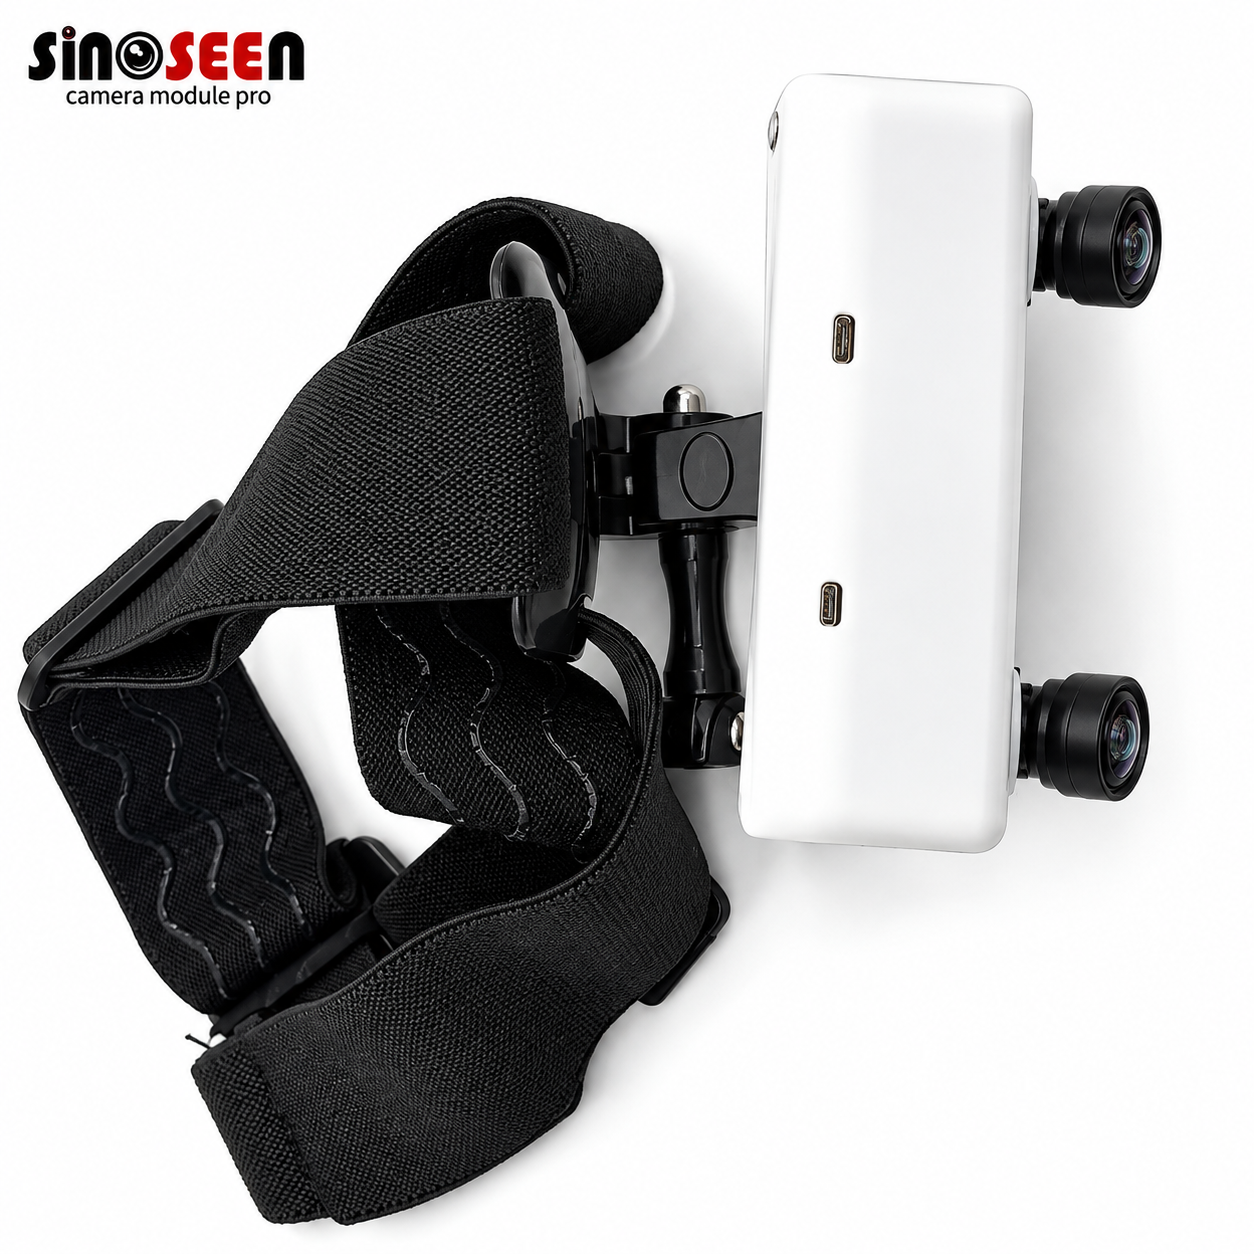
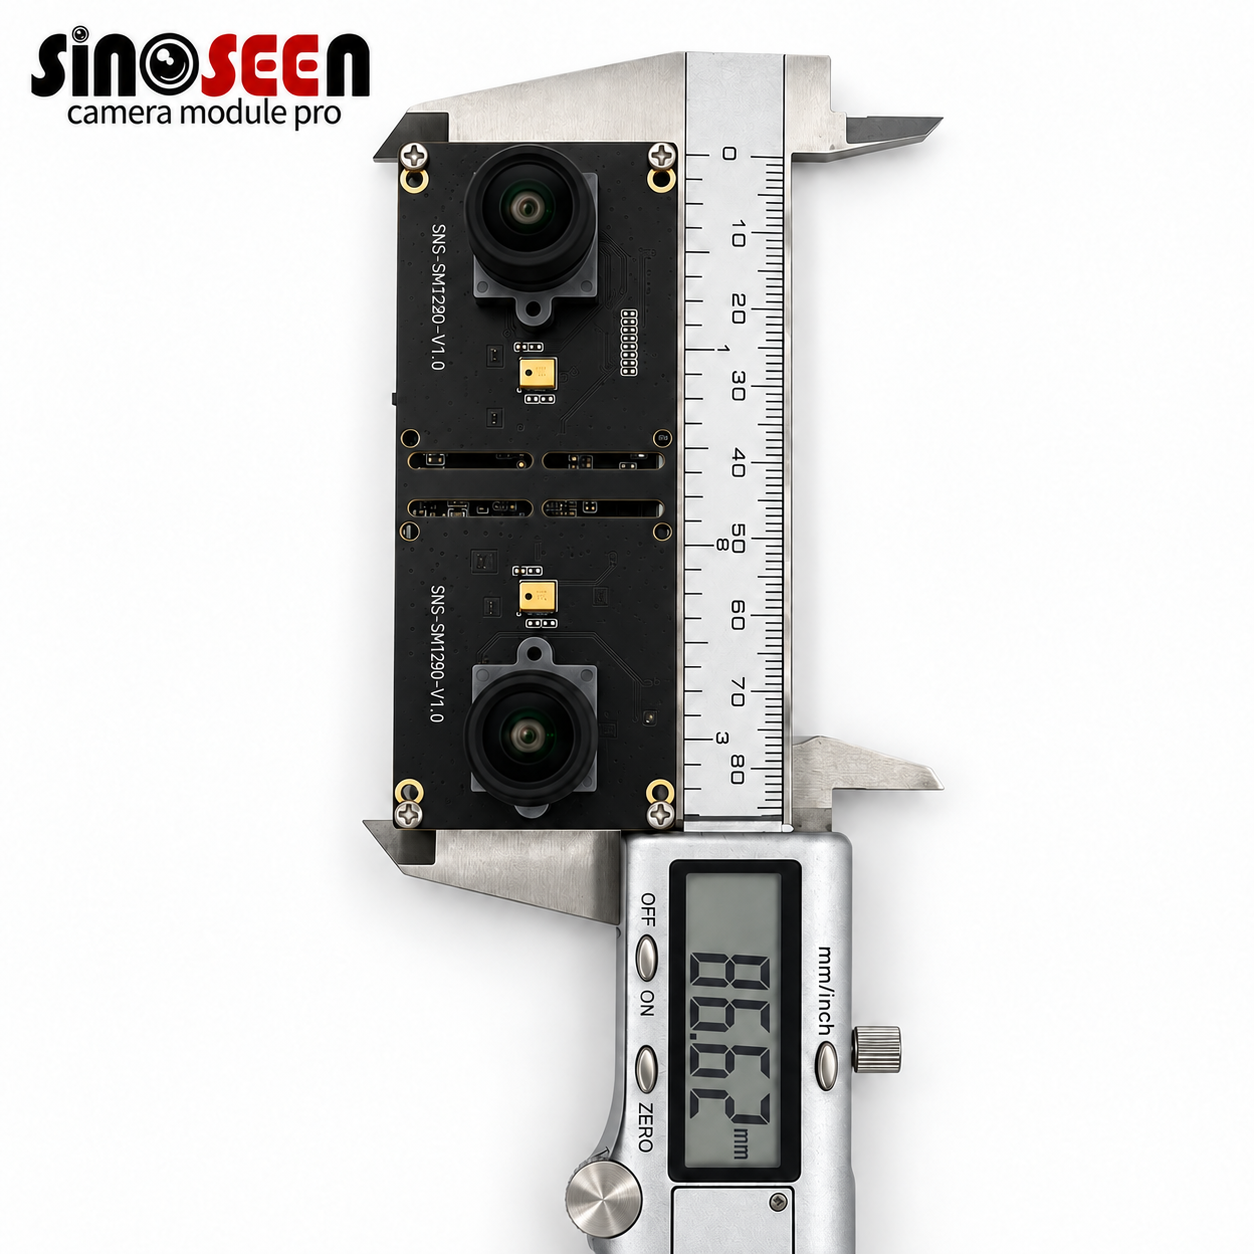
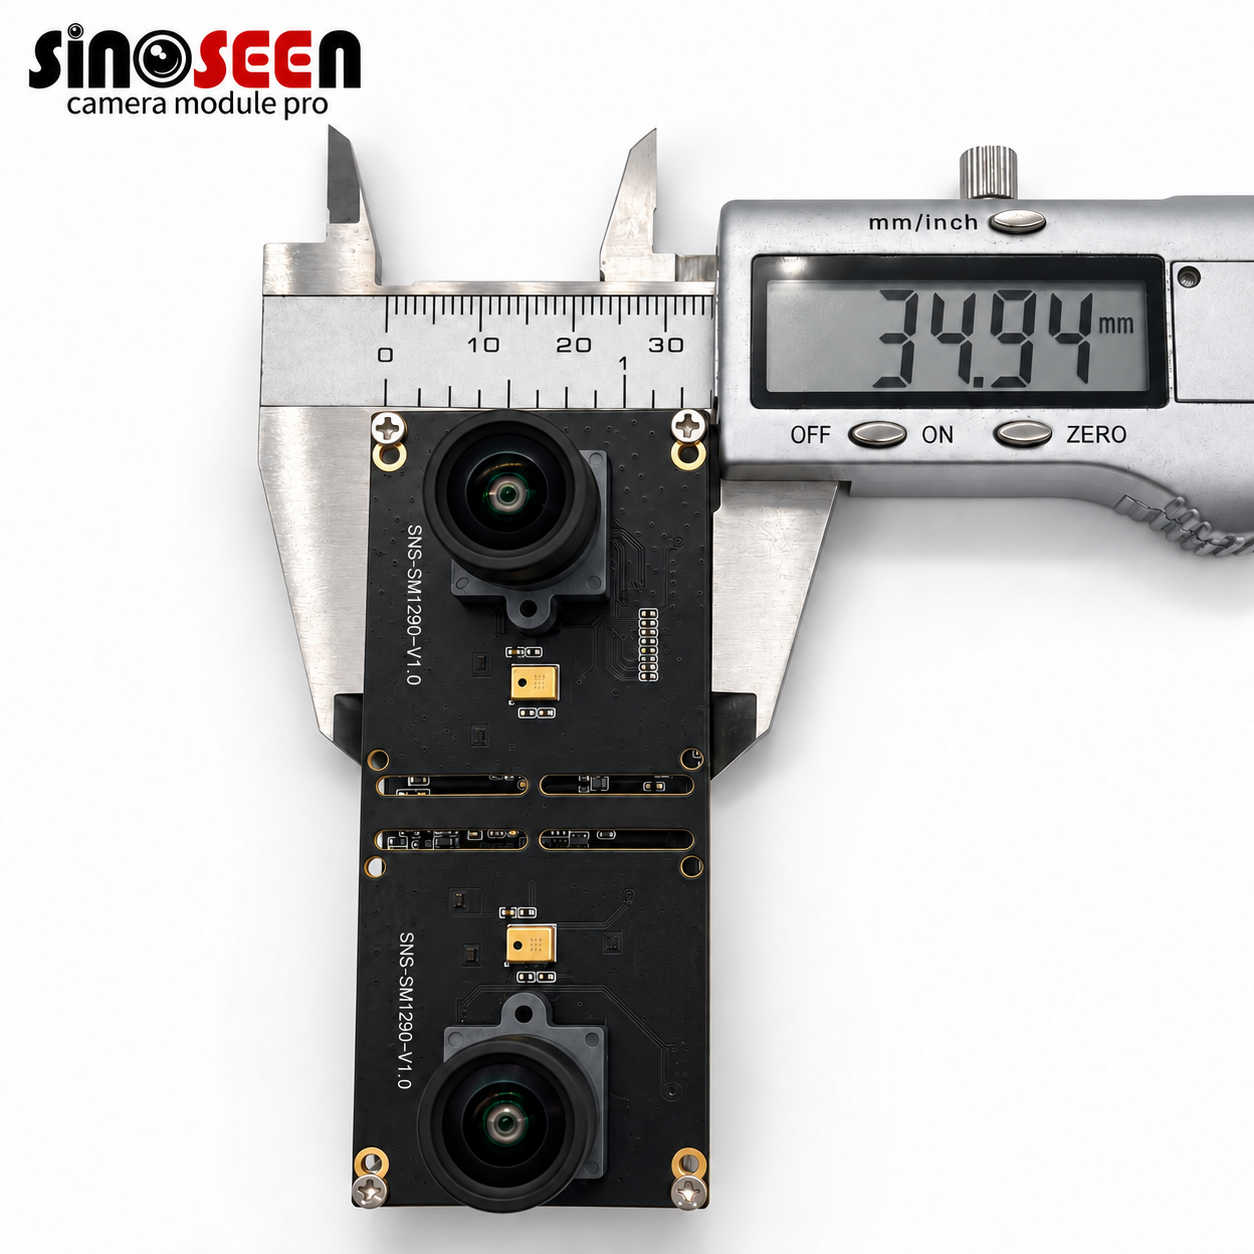
Telecamera Sinoseen Global Shutter USB 3.0 a doppia lente con IMU per addestramento robotico e raccolta dati di movimento
Dettagli del Prodotto:
Luogo di origine: |
Shenzhen, Cina |
Nome del marchio: |
Sinoseen |
Certificazione: |
RoHS CE/RED FCC ISO |
Numero di modello: |
SNS-SM1290-V1.0 |
Termini di Pagamento e Spedizione:
Quantità minima d'ordine: |
1 |
Prezzo: |
negoziale |
Dettagli dell'imballaggio: |
Vassoio+ busta antistatica in scatola cartonata |
Tempi di consegna: |
2-3 settimane |
Termini di pagamento: |
T/T |
Capacità di fornitura: |
500000 pezzi/mese |
- Parametro
- Prodotti correlati
- Richiesta
Panoramica prodotto
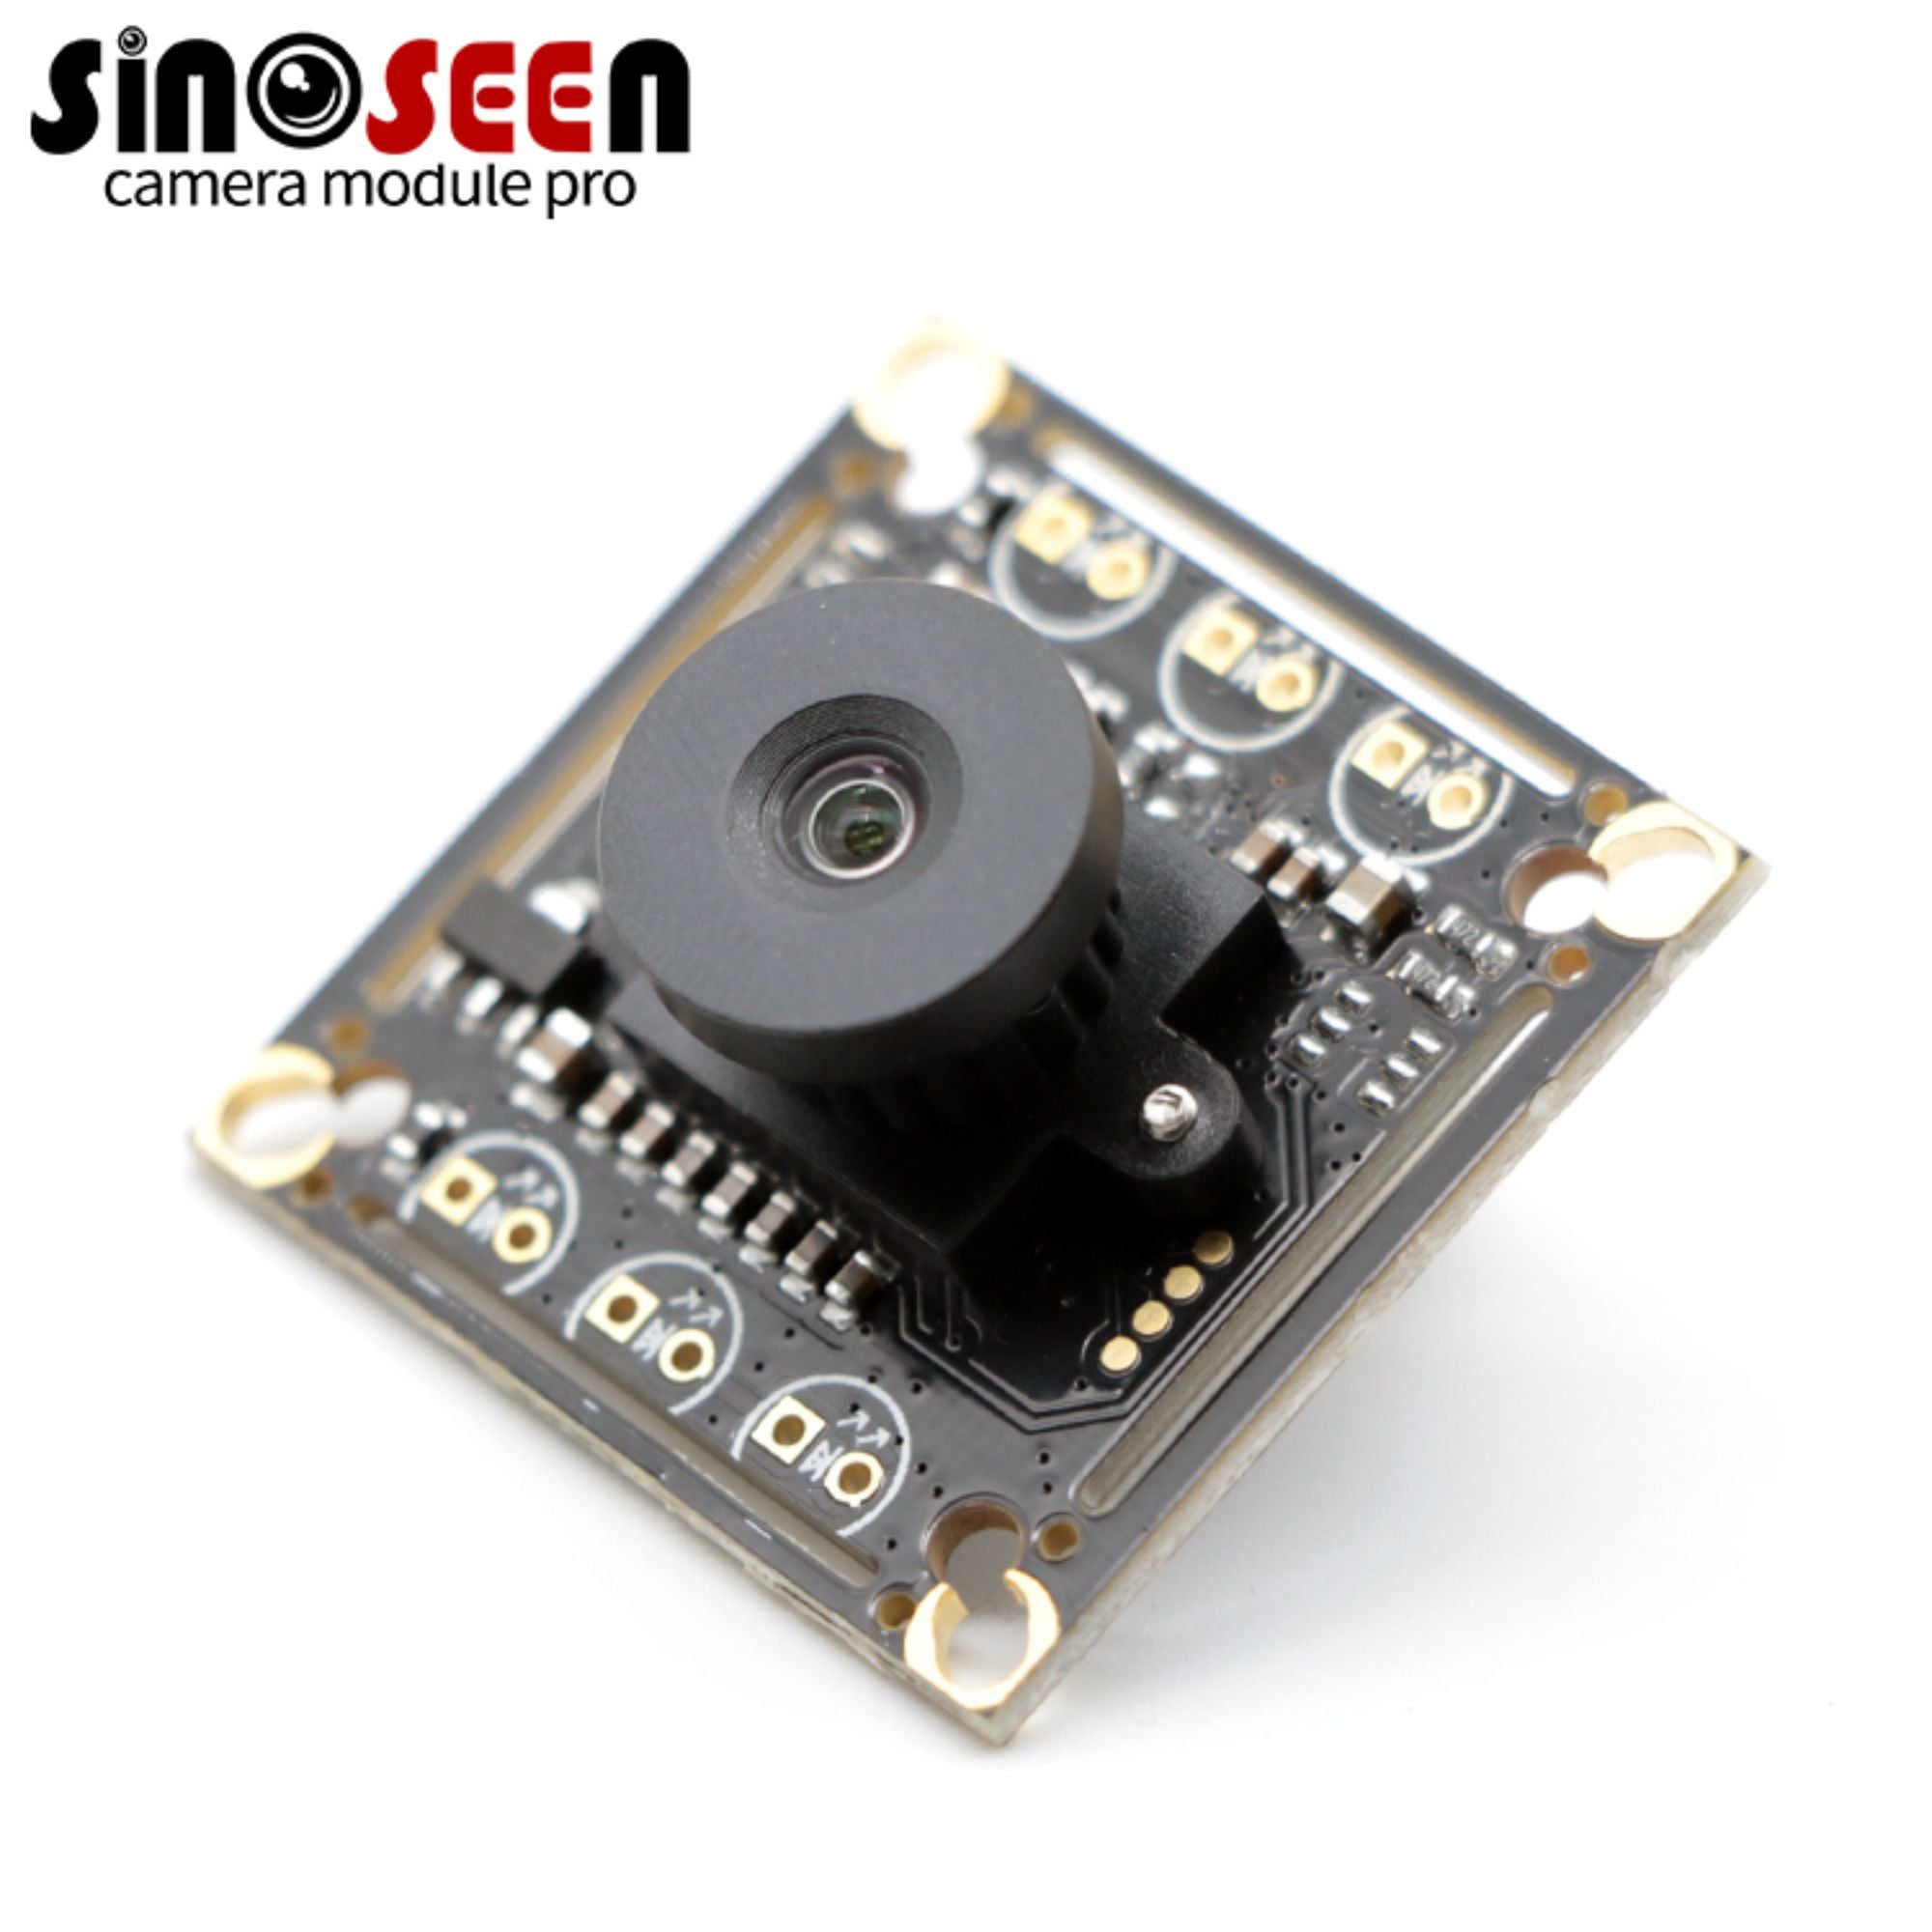
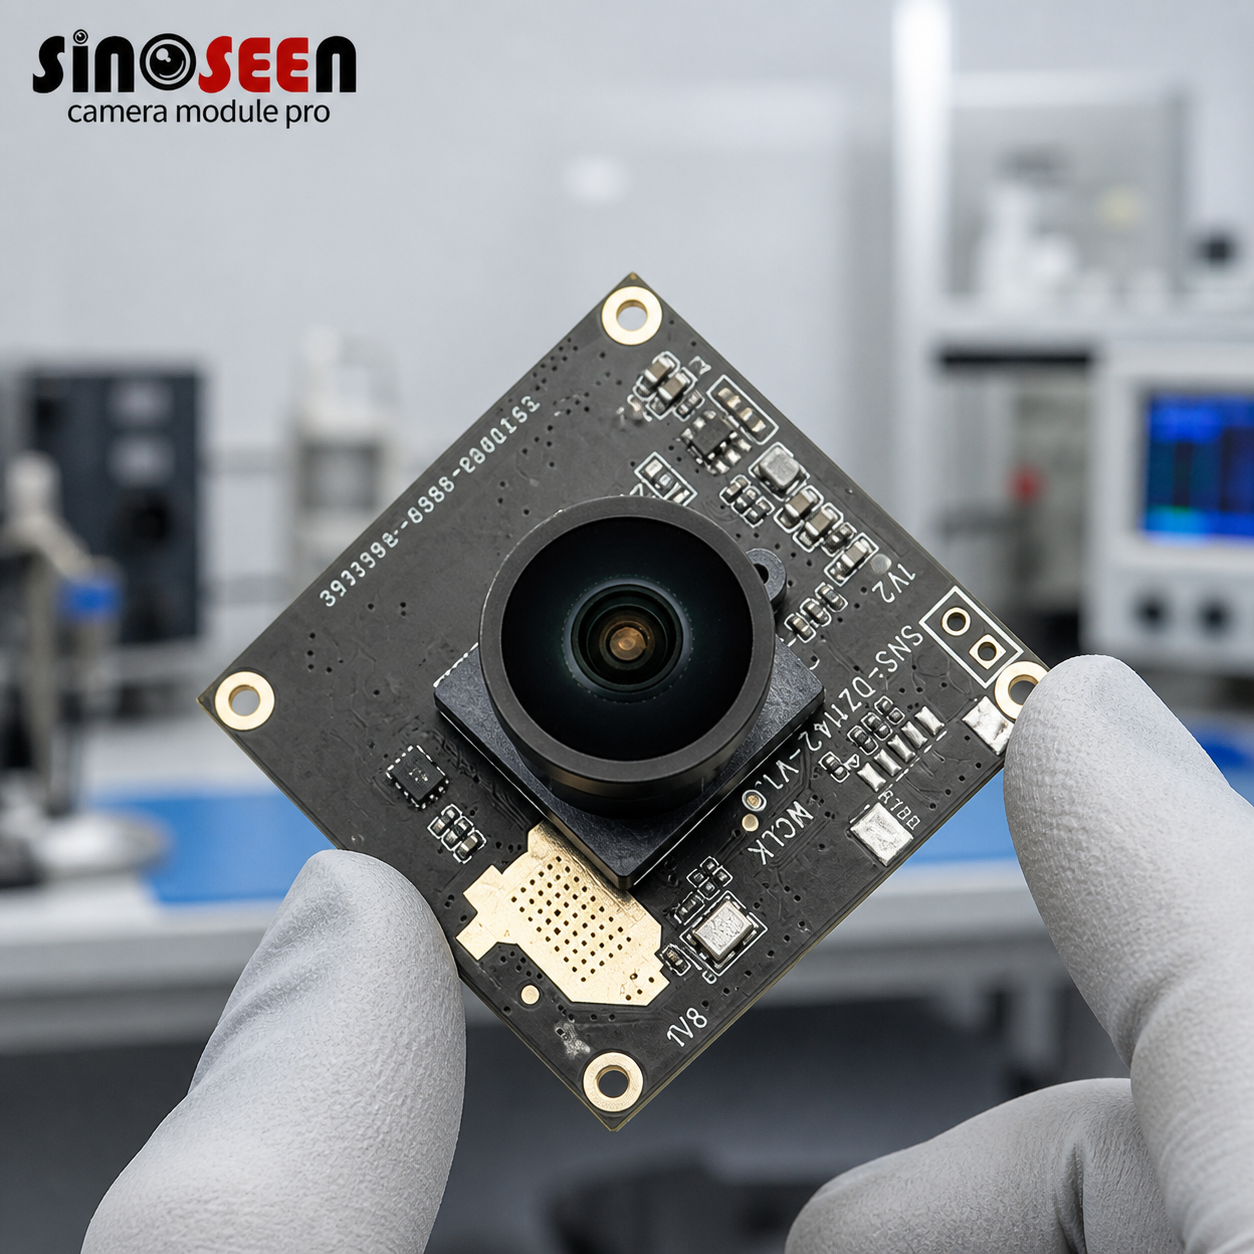
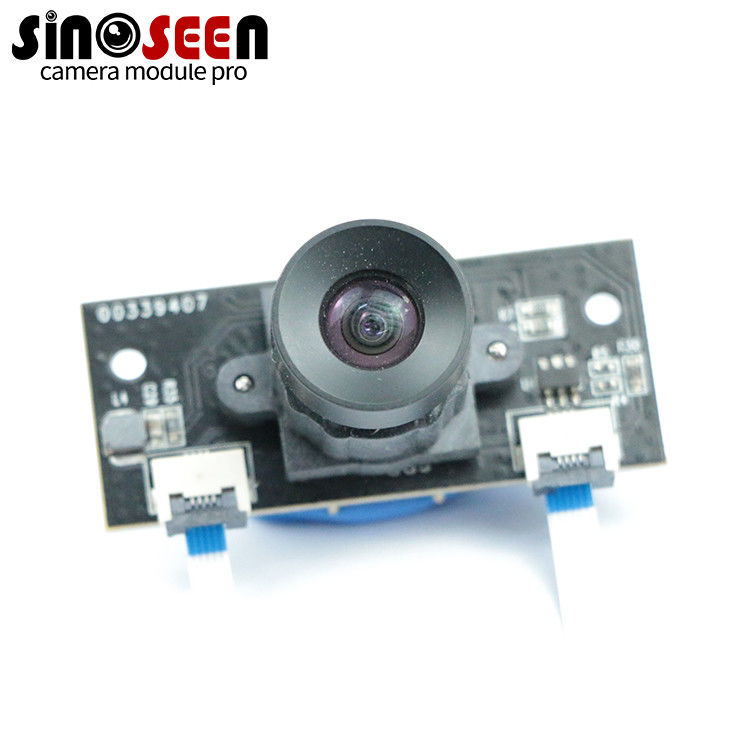
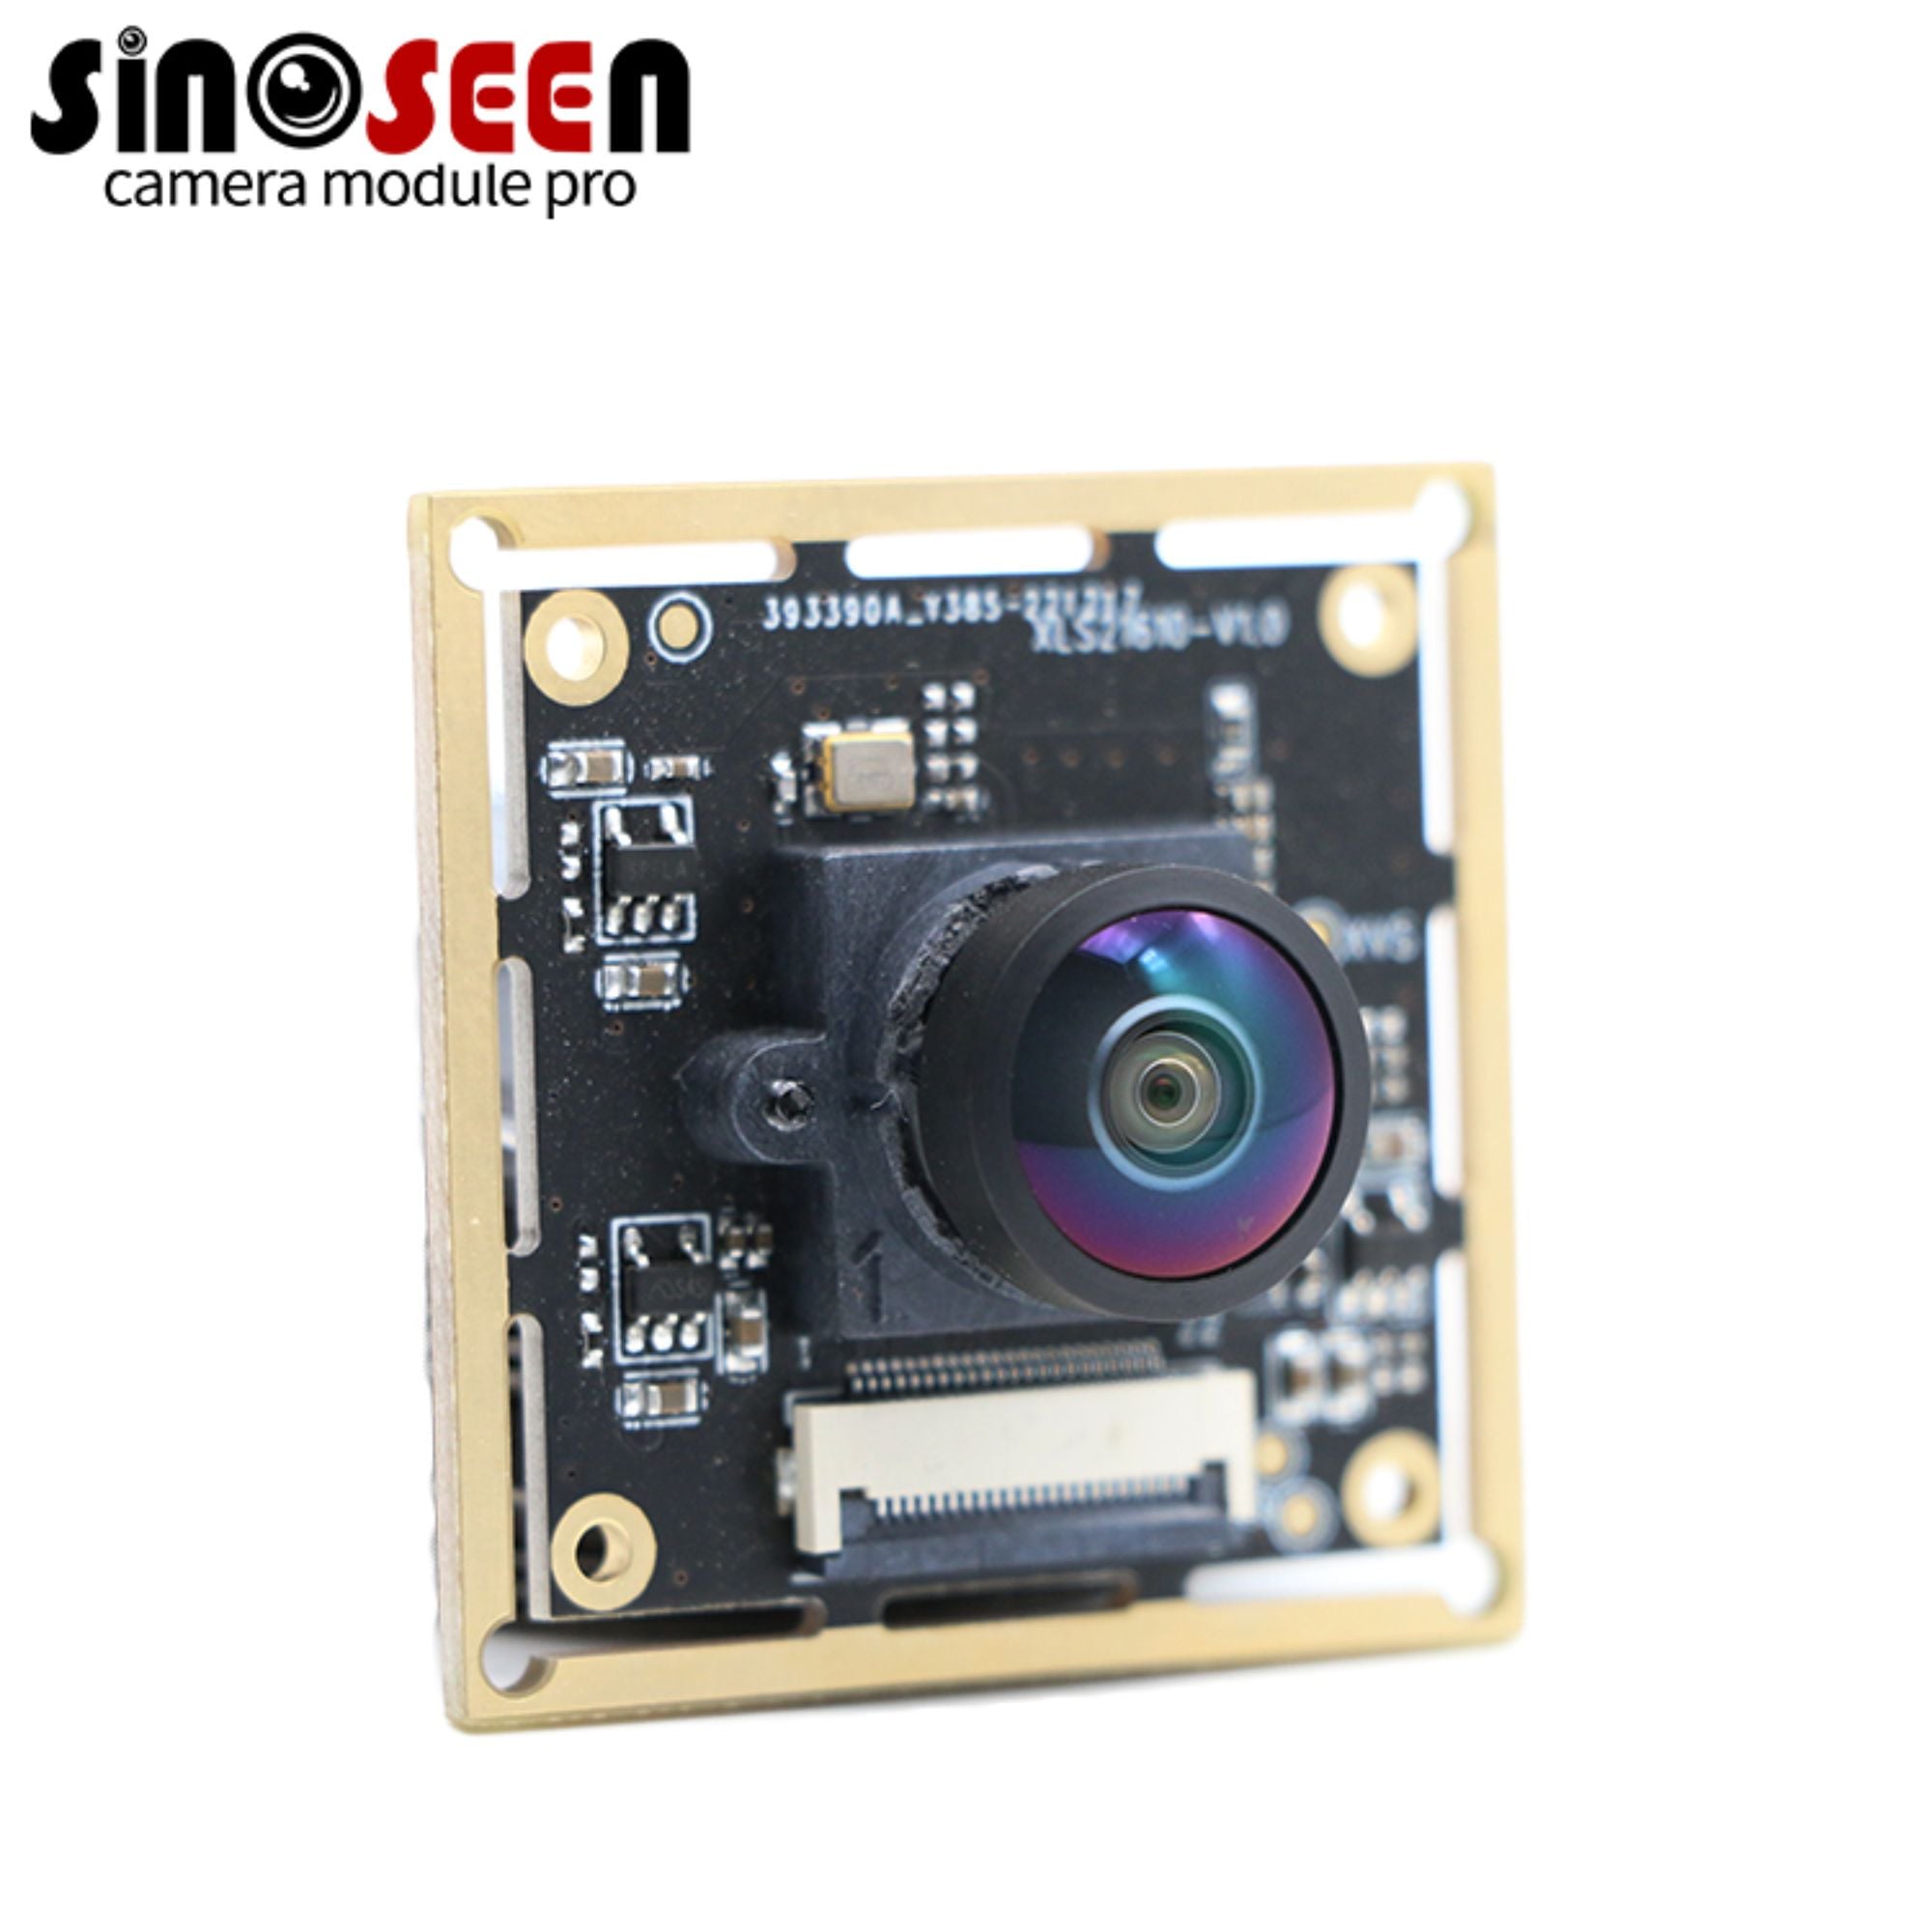
Il modulo per fotocamera USB 3.0 a doppia lente Sinoseen SNS-SM1290-V1.0 è basato su due sensori immagine global shutter onsemi AR0234. Combinando l’imaging grandangolare con un’unità IMU integrata, fornisce una base hardware per lo sviluppo di robotica, analisi del movimento e visione embedded.
Ciascun sensore dispone di un formato ottico da 1/2,6 pollice, 1920 × 1200 pixel attivi e una dimensione del pixel di 3,0 μm. L’acquisizione con otturatore globale contribuisce a ridurre la distorsione geometrica associata alla lettura con otturatore a rullo durante l’acquisizione di oggetti in movimento o l’operatività su una piattaforma in movimento.
Il modulo supporta video MJPEG fino a 60 fps e video YUY2 fino a 30 fps nelle modalità di uscita specificate. Una connessione USB 3.0 di tipo C trasmette il segnale video e fornisce l’alimentazione, mentre obiettivi grandangolari a messa a fuoco fissa offrono un campo visivo diagonale specificato di 200°.
La sua progettazione a livello di scheda consente l’integrazione in alloggiamenti personalizzati e sistemi prototipali. Le applicazioni che richiedono profondità stereoscopica, tracciamento visivo-inerziale o rettifica dell’immagine necessitano di software host compatibile e di una calibrazione adeguata.
Caratteristiche principali
Sensori global shutter AR0234 duali
Due sensori AR0234 forniscono punti di vista ottici separati per progetti di imaging con doppia fotocamera. L’esposizione con global shutter contribuisce a preservare la geometria degli oggetti in movimento, rendendo il modulo adatto alla valutazione di scene in movimento e di applicazioni di visione dinamica.
Video MJPEG fino a 60 fps
L’output MJPEG supporta frequenze di aggiornamento fino a 60 fps, mentre l’output YUY2 supporta fino a 30 fps. Le risoluzioni e le frequenze di aggiornamento disponibili dipendono dalla modalità firmware selezionata, dal formato di output e dalla configurazione dell’host.
Ottiche grandangolari a messa a fuoco fissa
La configurazione dell'obiettivo specificata offre un campo visivo diagonale di 200°, consentendo di catturare una vasta scena circostante. La lunghezza focale di 1,8 mm e l'apertura F2,0 sono adatte a progetti di imaging grandangolare, con un intervallo di messa a fuoco specificato da 60 cm all'infinito.
Le immagini grandangolari richiedono la calibrazione e la correzione dell'obiettivo quando vengono utilizzate per misurazioni geometriche o per l'elaborazione stereoscopica.
IMU integrata
L'IMU integrata fornisce una base hardware per progetti che combinano rilevamento visivo e inerziale. Per la piattaforma software prevista, occorre verificare l'accesso ai dati dell'IMU, le impostazioni di campionamento e la sincronizzazione tra immagini e dati IMU.
Connessione USB 3.0 di tipo C
L'interfaccia USB 3.0 di tipo C semplifica il collegamento a un host compatibile. Il modulo è alimentato a 5 V tramite USB, riducendo la necessità di un collegamento di alimentazione separato.
Integrazione a livello di scheda
La scheda con doppia lente può essere integrata in un contenitore personalizzato o in un dispositivo incorporato. La configurazione standard utilizza attacchi per obiettivi M12 × P0.5. È necessario verificare l’adattamento meccanico, lo spazio ottico disponibile e i requisiti di fissaggio rispetto al disegno approvato.
Specifiche tecniche
| Parametro | Specifiche |
| Modello | SNS-SM1290-V1.0 |
| Configurazione della Camera | Doppia lente, doppio sensore |
| Sensori di immagine | 2 × onsemi AR0234 |
| Formato ottico del sensore | 1/2,6 pollice per sensore |
| Array di pixel attivi | 1920 × 1200 per sensore |
| Risoluzione per sensore | Circa 2,3 MP |
| Dimensione del pixel | 3,0 × 3,0 μm |
| Tipo di otturatore | Otturatore globale |
| Tipo di fuoco | Fuoco fisso |
| Formato dati a livello di sensore | rAW a 10 bit Bayer |
| Formati video USB | MJPEG, YUY2 |
| Frequenza fotogrammi massima indicata | MJPEG: fino a 60 fps; YUY2: fino a 30 fps |
| Interfaccia Host | USB 3.0 |
| Connettore | USB Tipo-C |
| IMU | A bordo |
| Tensione di alimentazione | 5 V ±5% |
| Lunghezza focale | 1,8 mm ±5% |
| Campo visivo specificato | Diagonale: 200°; Orizzontale: 181°; Verticale: 114°; tolleranza dichiarata ±3° |
Aree di applicazione
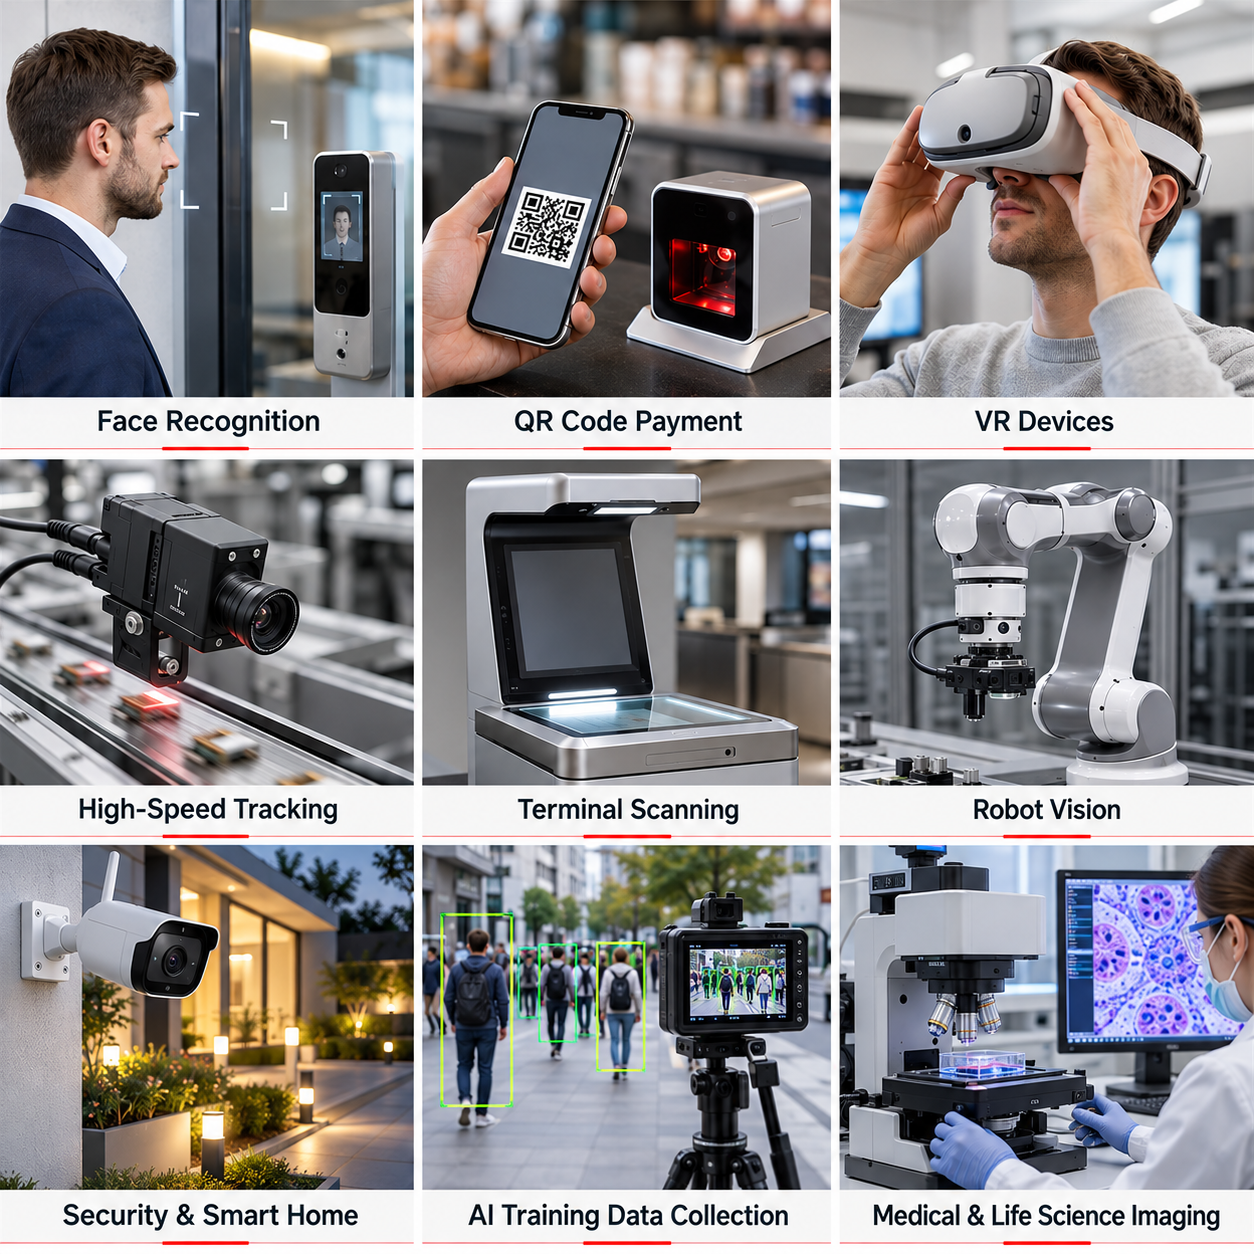
Riconoscimento facciale : Acquisizione del volto per il controllo degli accessi.
Pagamento con codice QR : Acquisizione di codici per la decodifica.
Dispositivi VR : Input visivo per il tracciamento del movimento.
Tracciamento ad alta velocità : Acquisizione di immagini di oggetti in movimento.
Scansione terminale : Acquisizione di documenti e codici a barre.
Visione robotica : Immagini per posizionamento e guida.
Sicurezza e casa intelligente : Monitoraggio interno ed esterno.
Raccolta di dati per l’addestramento dell’IA : Acquisizione di immagini per dataset di IA.
Imaging medico e delle scienze della vita : Acquisizione di immagini per microscopia e ricerca.
Processo di personalizzazione e sviluppo OEM/ODM
Adattare la telecamera alle esigenze di integrazione
Una configurazione adeguata della telecamera deve soddisfare sia il compito di acquisizione immagini sia la struttura del dispositivo. Sinoseen offre servizi di modulo telecamera OEM/ODM e può valutare modifiche all’impostazione ottica, al layout del circuito flessibile, alla disposizione dei collegamenti e alla configurazione operativa supportata.
| Requisiti del progetto | Aree soggette a revisione ingegneristica | Informazioni da fornire |
| La telecamera non si inserisce nell’involucro | Posizionamento della testa della telecamera, contorno del circuito flessibile (FPC) e percorso di cablaggio | Disegni meccanici e spazio disponibile |
| la copertura della scena o la distanza di lavoro non è adatta | Selezione dell’obiettivo, campo visivo e regolazione della messa a fuoco | Dimensioni dell’oggetto e distanza di acquisizione |
| La connessione con l’host differisce dalla progettazione standard | Connettore, assegnazione dei pin e configurazione dell’interfaccia | Specifiche dell’host e requisiti di connessione |
| Gli oggetti in movimento richiedono un’acquisizione più nitida | Esposizione, illuminazione e modalità di frequenza fotogrammi supportate | velocità dell’oggetto, immagini campione e condizioni di illuminazione |
| il progetto richiede l'immagine a infrarossi | Idoneità del filtro e dell'obiettivo | Lunghezza d'onda di illuminazione e requisiti di imaging |
La fattibilità della personalizzazione, l'ambito di sviluppo, i costi e i tempi di consegna vengono confermati dopo la revisione ingegneristica.
Processo di personalizzazione
Passo 1 — Condividi le tue esigenze
Fornisci l'applicazione, la piattaforma ospite, la risoluzione e la frequenza dei fotogrammi richieste, la distanza operativa, lo spazio disponibile per l'installazione e la quantità stimata.
Passo 2 — Revisiona la configurazione
Valuta la modalità operativa del sensore, l'interfaccia, l'obiettivo e l'assetto meccanico. Identifica eventuali modifiche necessarie per il dispositivo target.
Passo 3 — Conferma disegni e criteri di valutazione
Concorda la configurazione, i dettagli di connessione, la revisione meccanica e i requisiti per l'accettazione del campione prima della produzione del prototipo.
Passo 4 — Valutare i campioni
Verificare la qualità dell’immagine, la frequenza fotogrammi costante, il comportamento dell’esposizione, l’integrazione con l’host e l’adattamento meccanico nell’ambiente operativo reale.
Passo 5 — Approvare la configurazione di produzione
Confermare il campione accettato, i disegni tecnici, i componenti ottici e la configurazione operativa prima di avviare la produzione in volume.
Inviare i propri disegni tecnici e i requisiti di imaging
Informazioni su Sinoseen
Shenzhen Sinoseen Technology Co., Ltd. è stata fondata nel giugno 2016 e si specializza nella progettazione, nello sviluppo, nella produzione e nei servizi OEM/ODM per moduli fotocamera CMOS.
Il suo portafoglio prodotti comprende moduli fotocamera USB, MIPI e DVP, con servizi che spaziano dallo sviluppo alla produzione fino al supporto post-vendita.
Per progetti di visione embedded, Sinoseen collabora con i clienti per valutare il compito di imaging insieme ai requisiti di integrazione meccanica ed elettrica. Ciò consente di definire una configurazione della fotocamera da valutare nel dispositivo previsto prima dell’approvazione per la produzione.
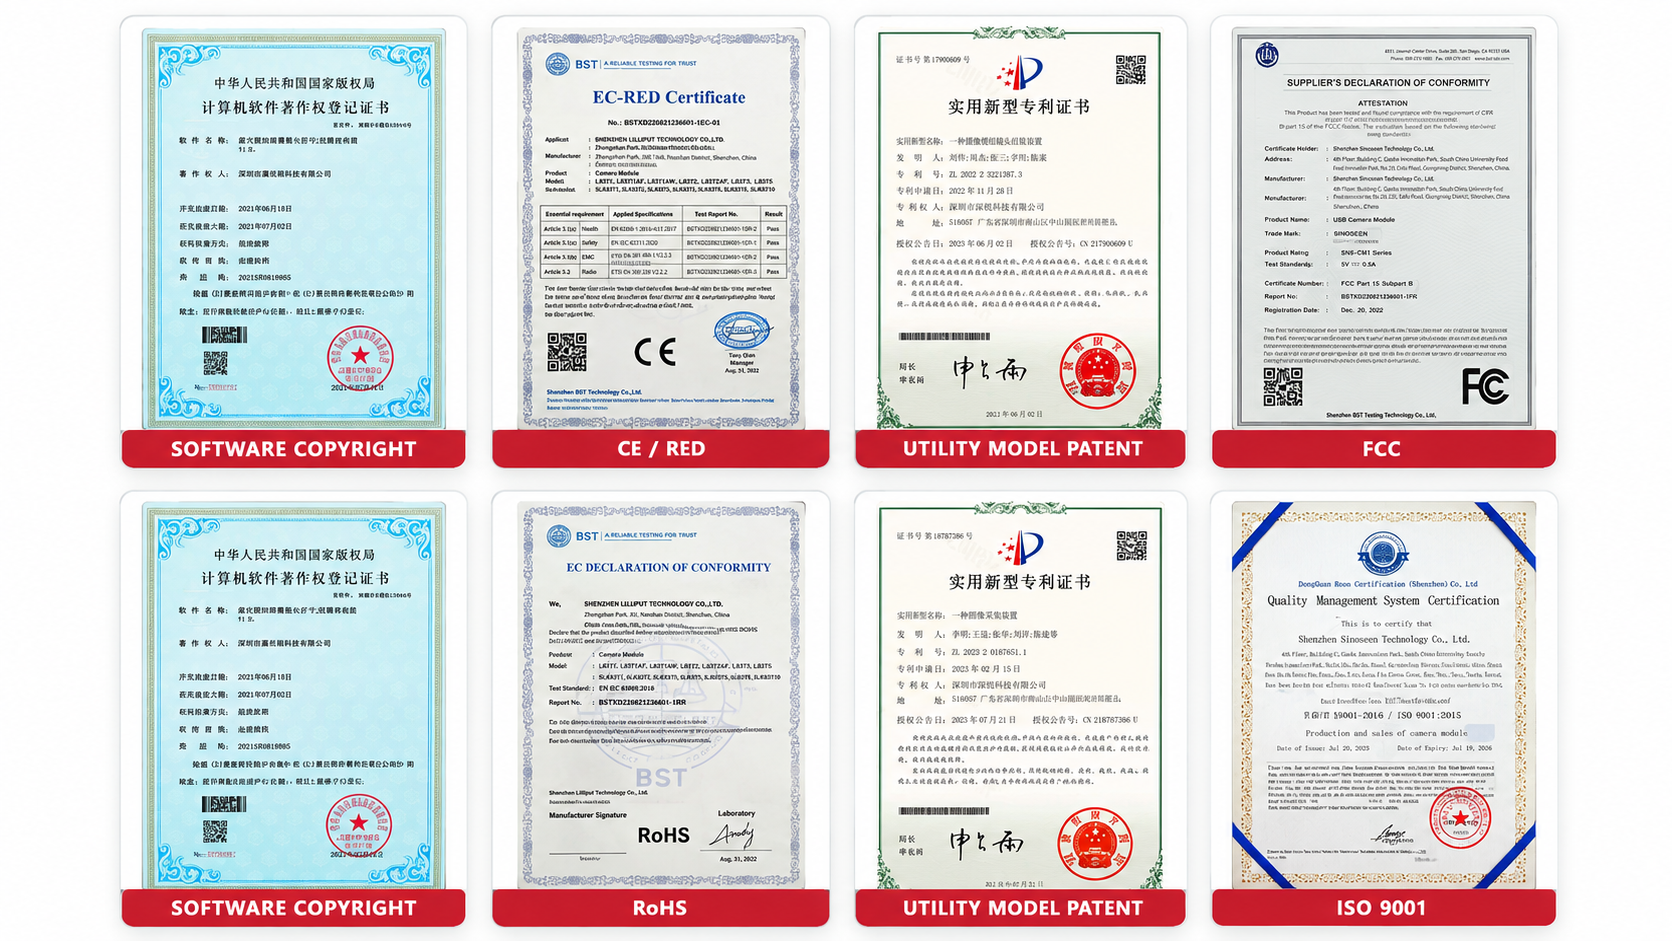
Certificazioni e proprietà intellettuale
La documentazione di Sinoseen comprende registri di gestione della qualità, documenti di conformità del prodotto, diritti d'autore sul software e brevetti per modelli di utilità. Per il vostro progetto relativo al modulo fotocamera, richiedete i documenti attuali applicabili al modello e alla configurazione selezionati, inclusa la documentazione pertinente CE, FCC o RoHS.
Domande frequenti
1. Qual è la risoluzione di questo modulo fotocamera?
Il modulo utilizza due sensori AR0234, ciascuno con un array di pixel attivi da 1920 × 1200, ovvero circa 2,3 MP. Le dimensioni video visibili dall’host dipendono dalla modalità di uscita configurata per la doppia fotocamera. Richiedere la tabella corrente delle modalità di uscita per il firmware selezionato.
2. Qual è il vantaggio dell’otturatore globale?
Un otturatore globale espone i pixel dell’immagine contemporaneamente, contribuendo a ridurre distorsioni e deformazioni causate dalla lettura a rullo dell’otturatore. Non elimina tuttavia la sfocatura dovuta al movimento; sono comunque necessarie illuminazione adeguata e impostazioni di esposizione appropriate.
3. Il modulo supporta 60 fps in tutti i formati video?
No. Nella specifica fornita sono indicati fino a 60 fps per MJPEG e fino a 30 fps per YUY2. I frame rate effettivi dipendono dalla risoluzione selezionata, dalla modalità firmware, dalle impostazioni di esposizione e dalle prestazioni dell’host.
4. Fornisce mappe di profondità o SLAM integrato?
L’output della mappa di profondità e il SLAM integrato non sono specificati. Le applicazioni di profondità stereo e di tracciamento richiedono una calibrazione adeguata, una temporizzazione verificata delle telecamere e un’elaborazione lato host.
5. Le due telecamere sono sincronizzate a livello hardware?
La specifica disponibile non definisce il metodo di sincronizzazione. Si prega di verificare la sincronizzazione dell’esposizione e il comportamento dei timestamp prima di selezionare il modulo per misurazioni stereo o tracciamento.