 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

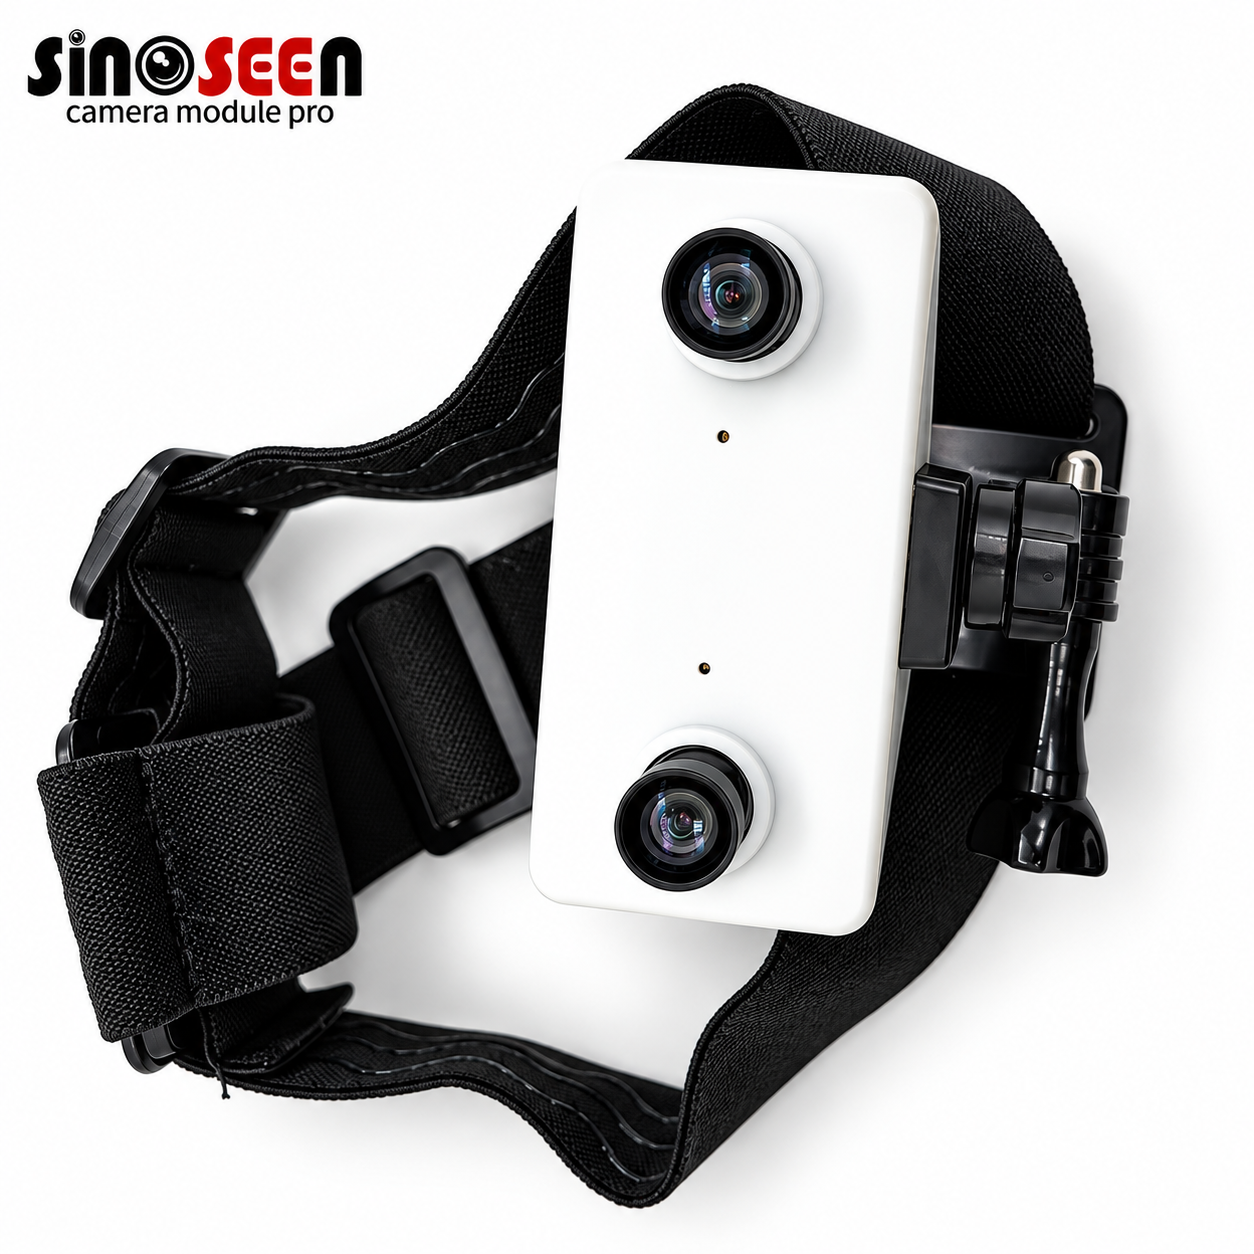
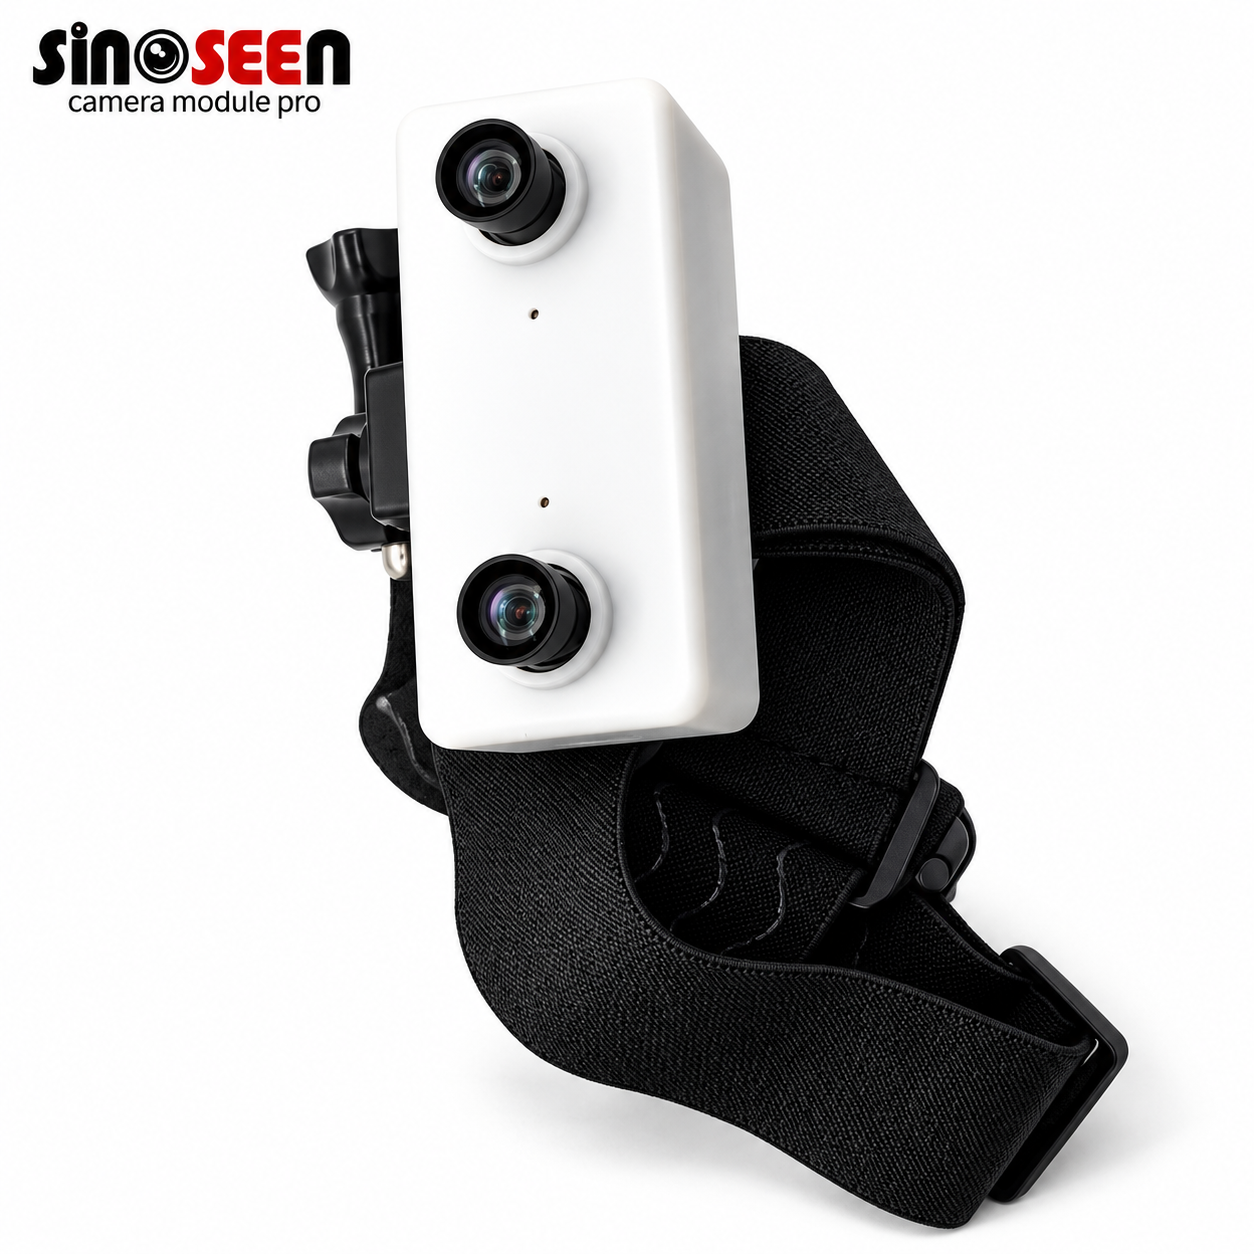
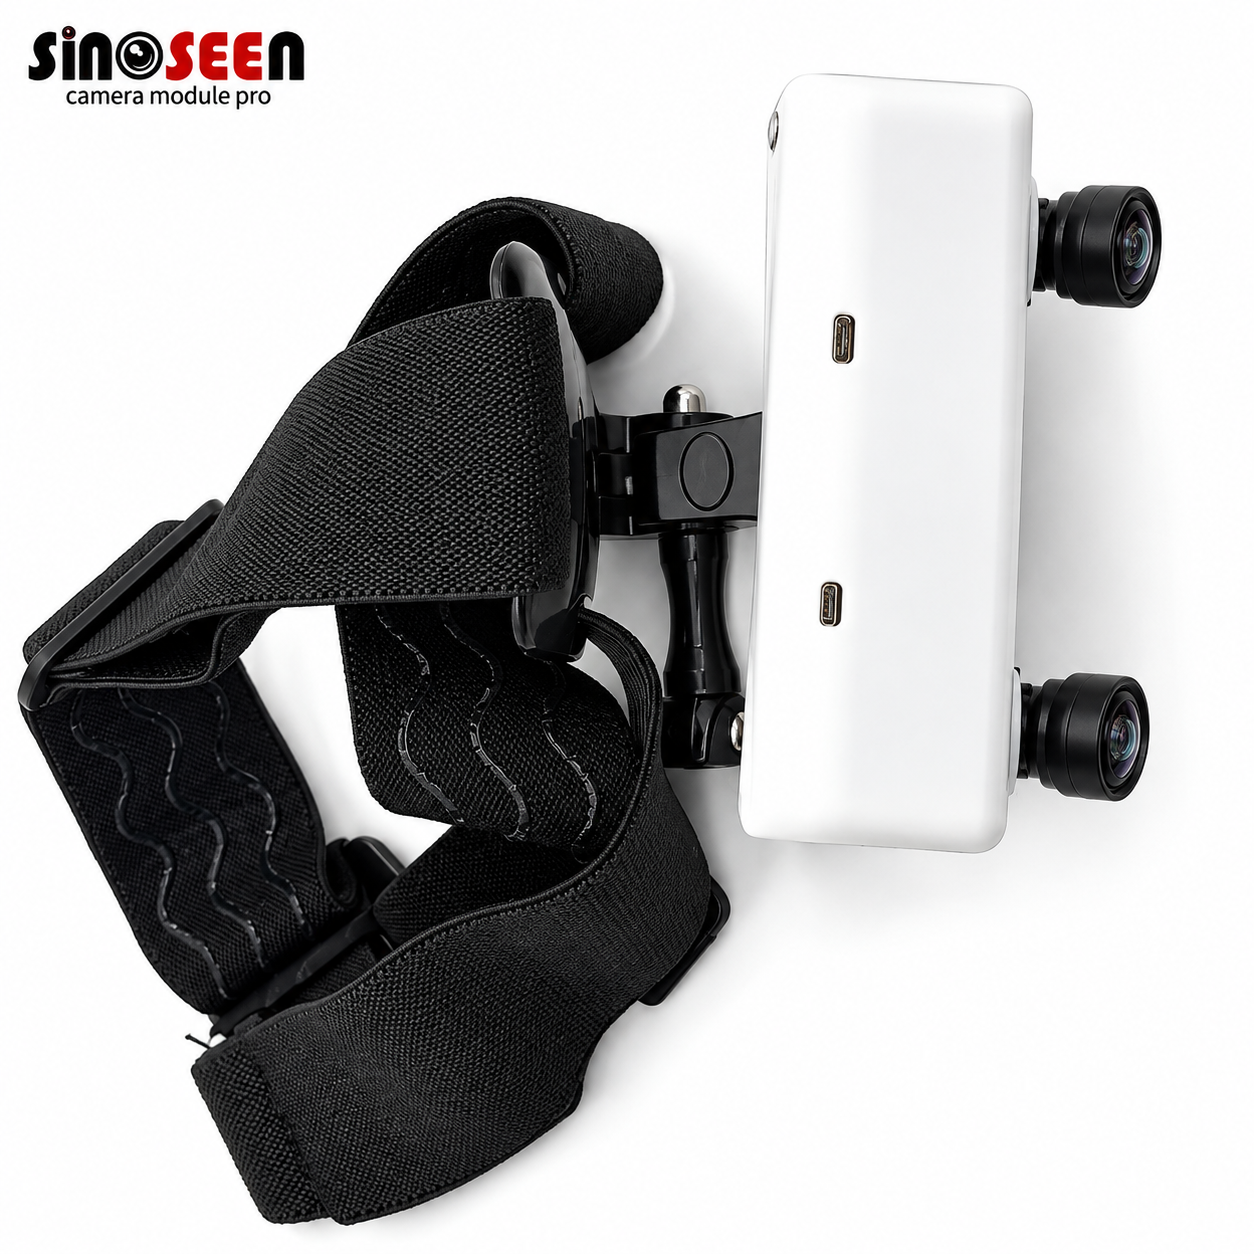
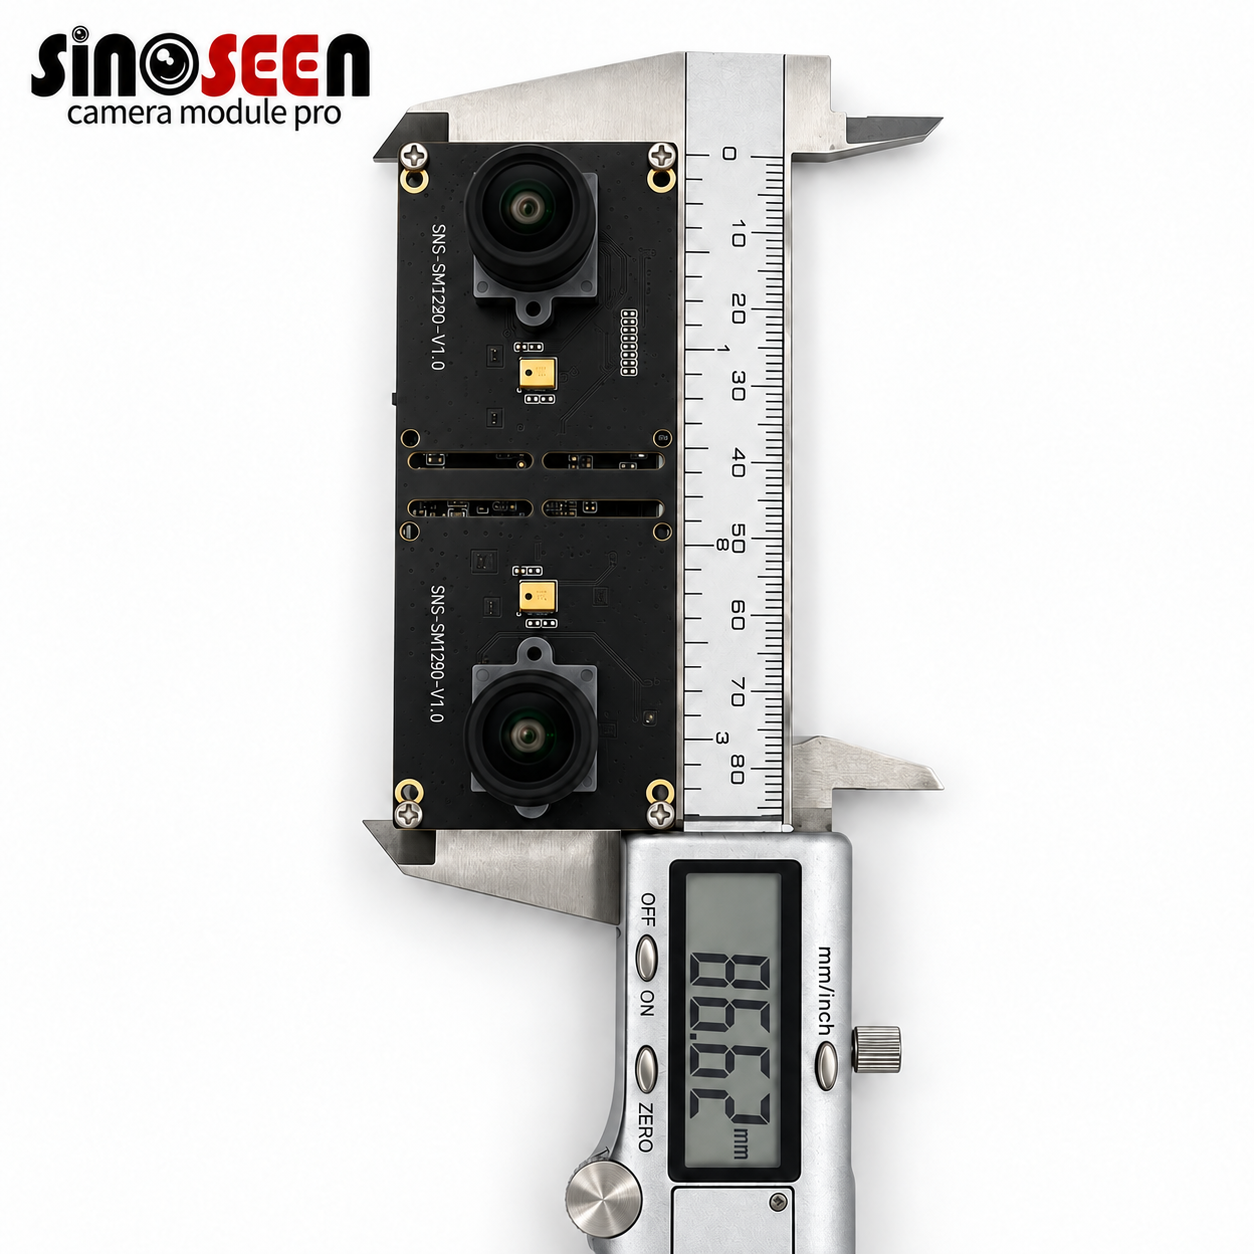
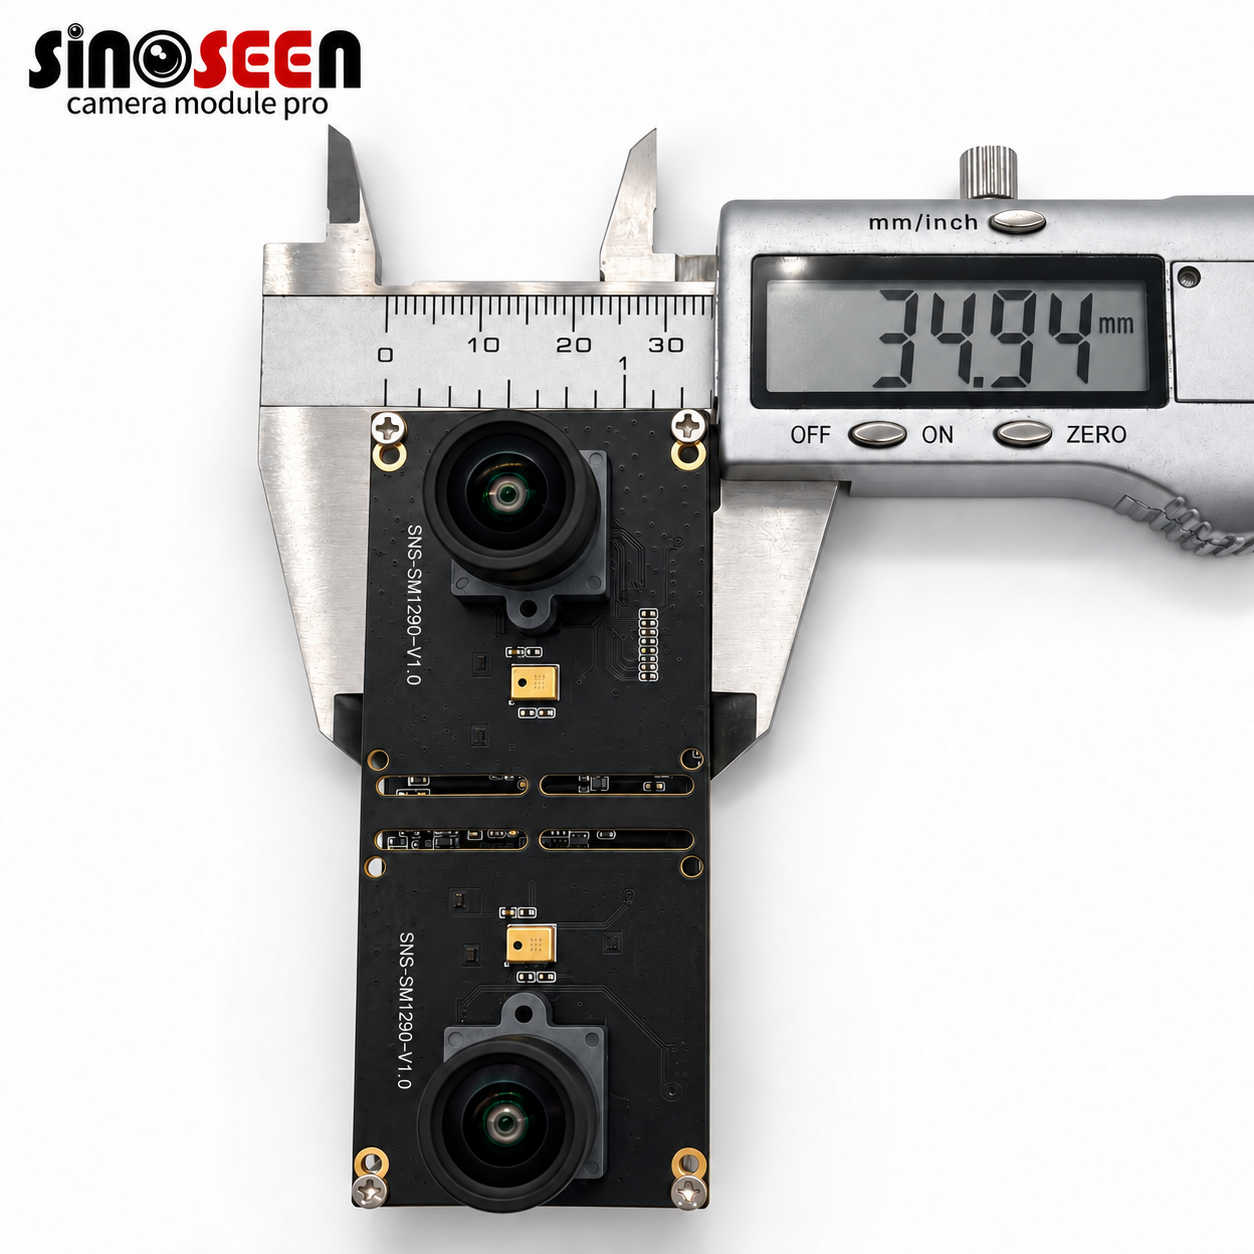
Caméra à obturateur global Sinoseen USB 3.0 à double objectif avec unité de mesure inertielle (IMU) pour l’entraînement de robots et la collecte de données de mouvement
Détails du produit :
Lieu d'origine : |
SHENZHEN, CHINA |
Nom de marque : |
Sinoseen |
Certification : |
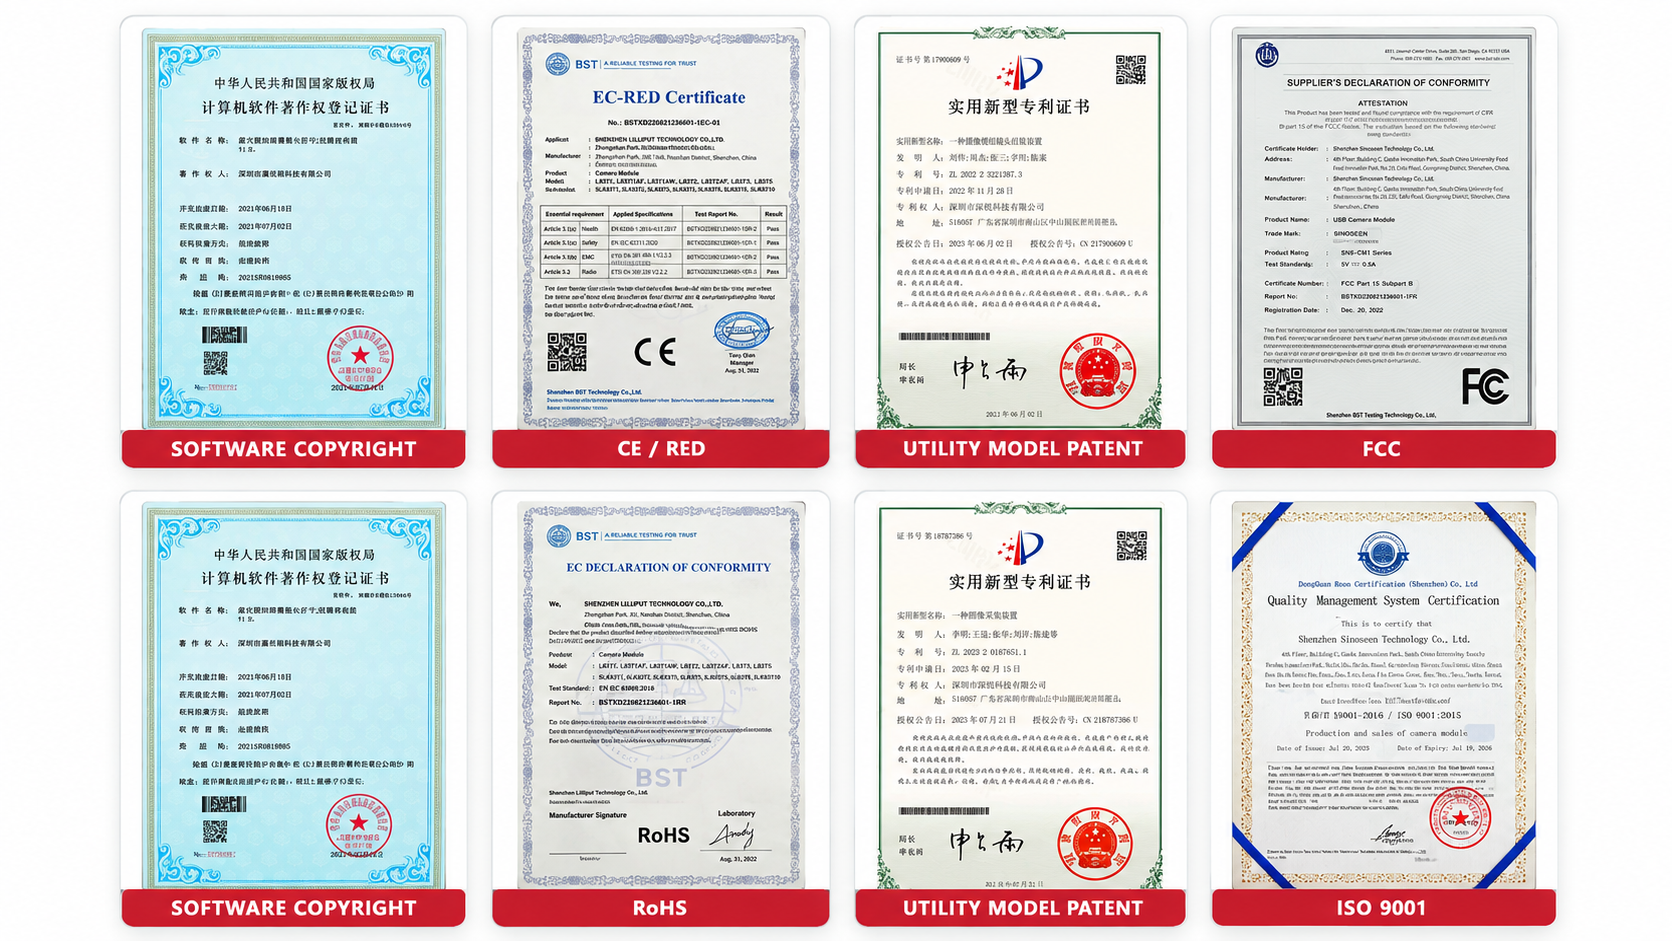
RoHS CE/RED FCC ISO |
Numéro de modèle : |
SNS-SM1290-V1.0 |
Conditions de paiement et d'expédition :
Quantité minimale de commande : |
1 |
Prix : |
négociable |
Détails de l’emballage : |
Plateau + sachet anti-statique dans une boîte en carton |
Délai de livraison : |
2-3 semaines |
Conditions de paiement : |
Virement bancaire (T/T) |
Capacité d’approvisionnement : |
500000 pièces/mois |
- Paramètre
- Produits associés
- Demande
Aperçu du produit
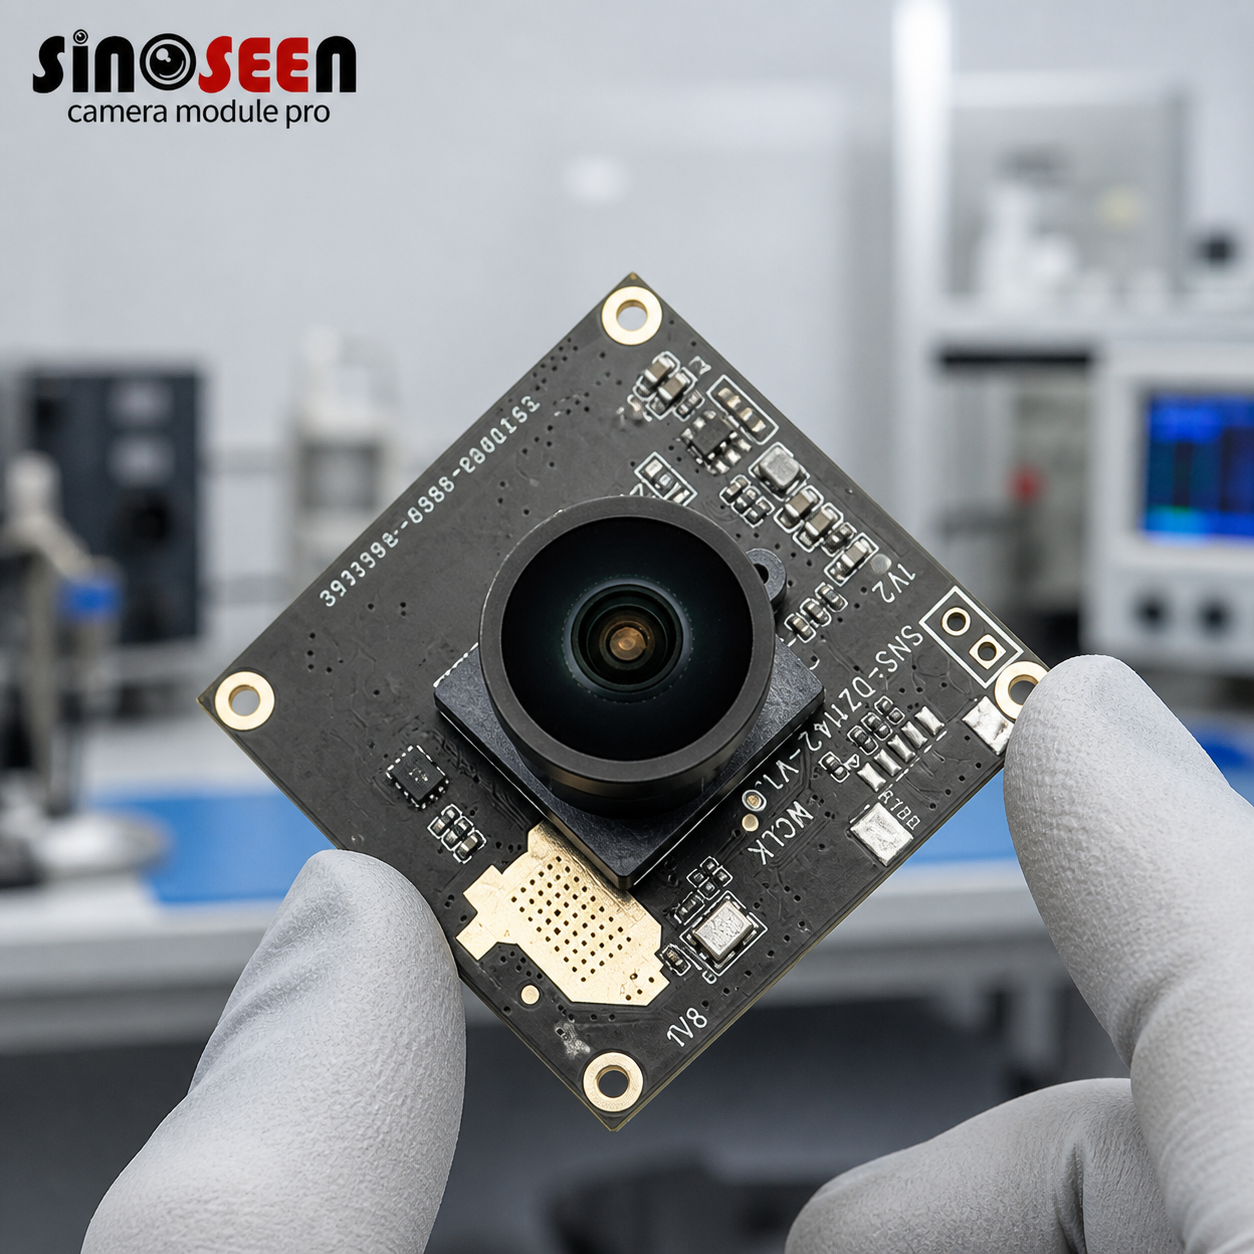
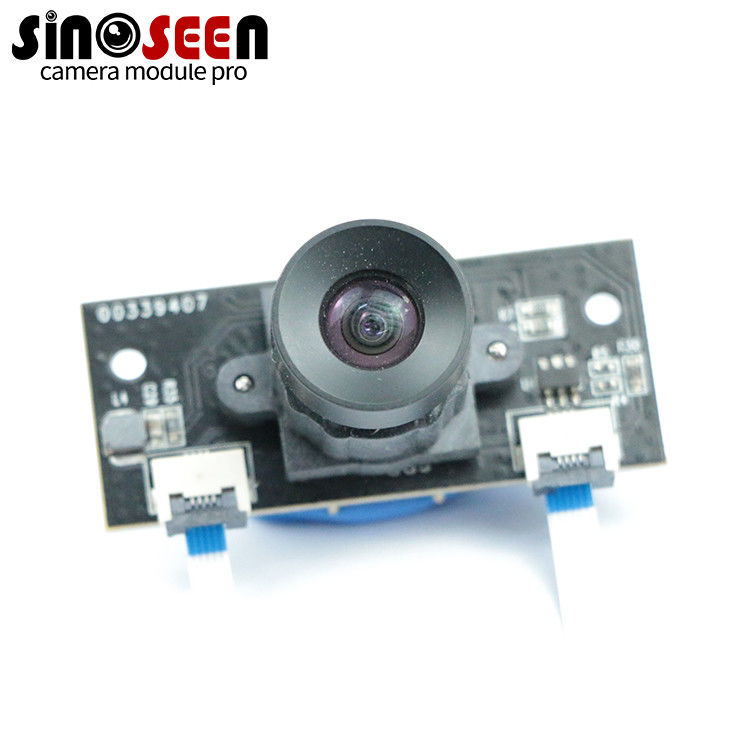
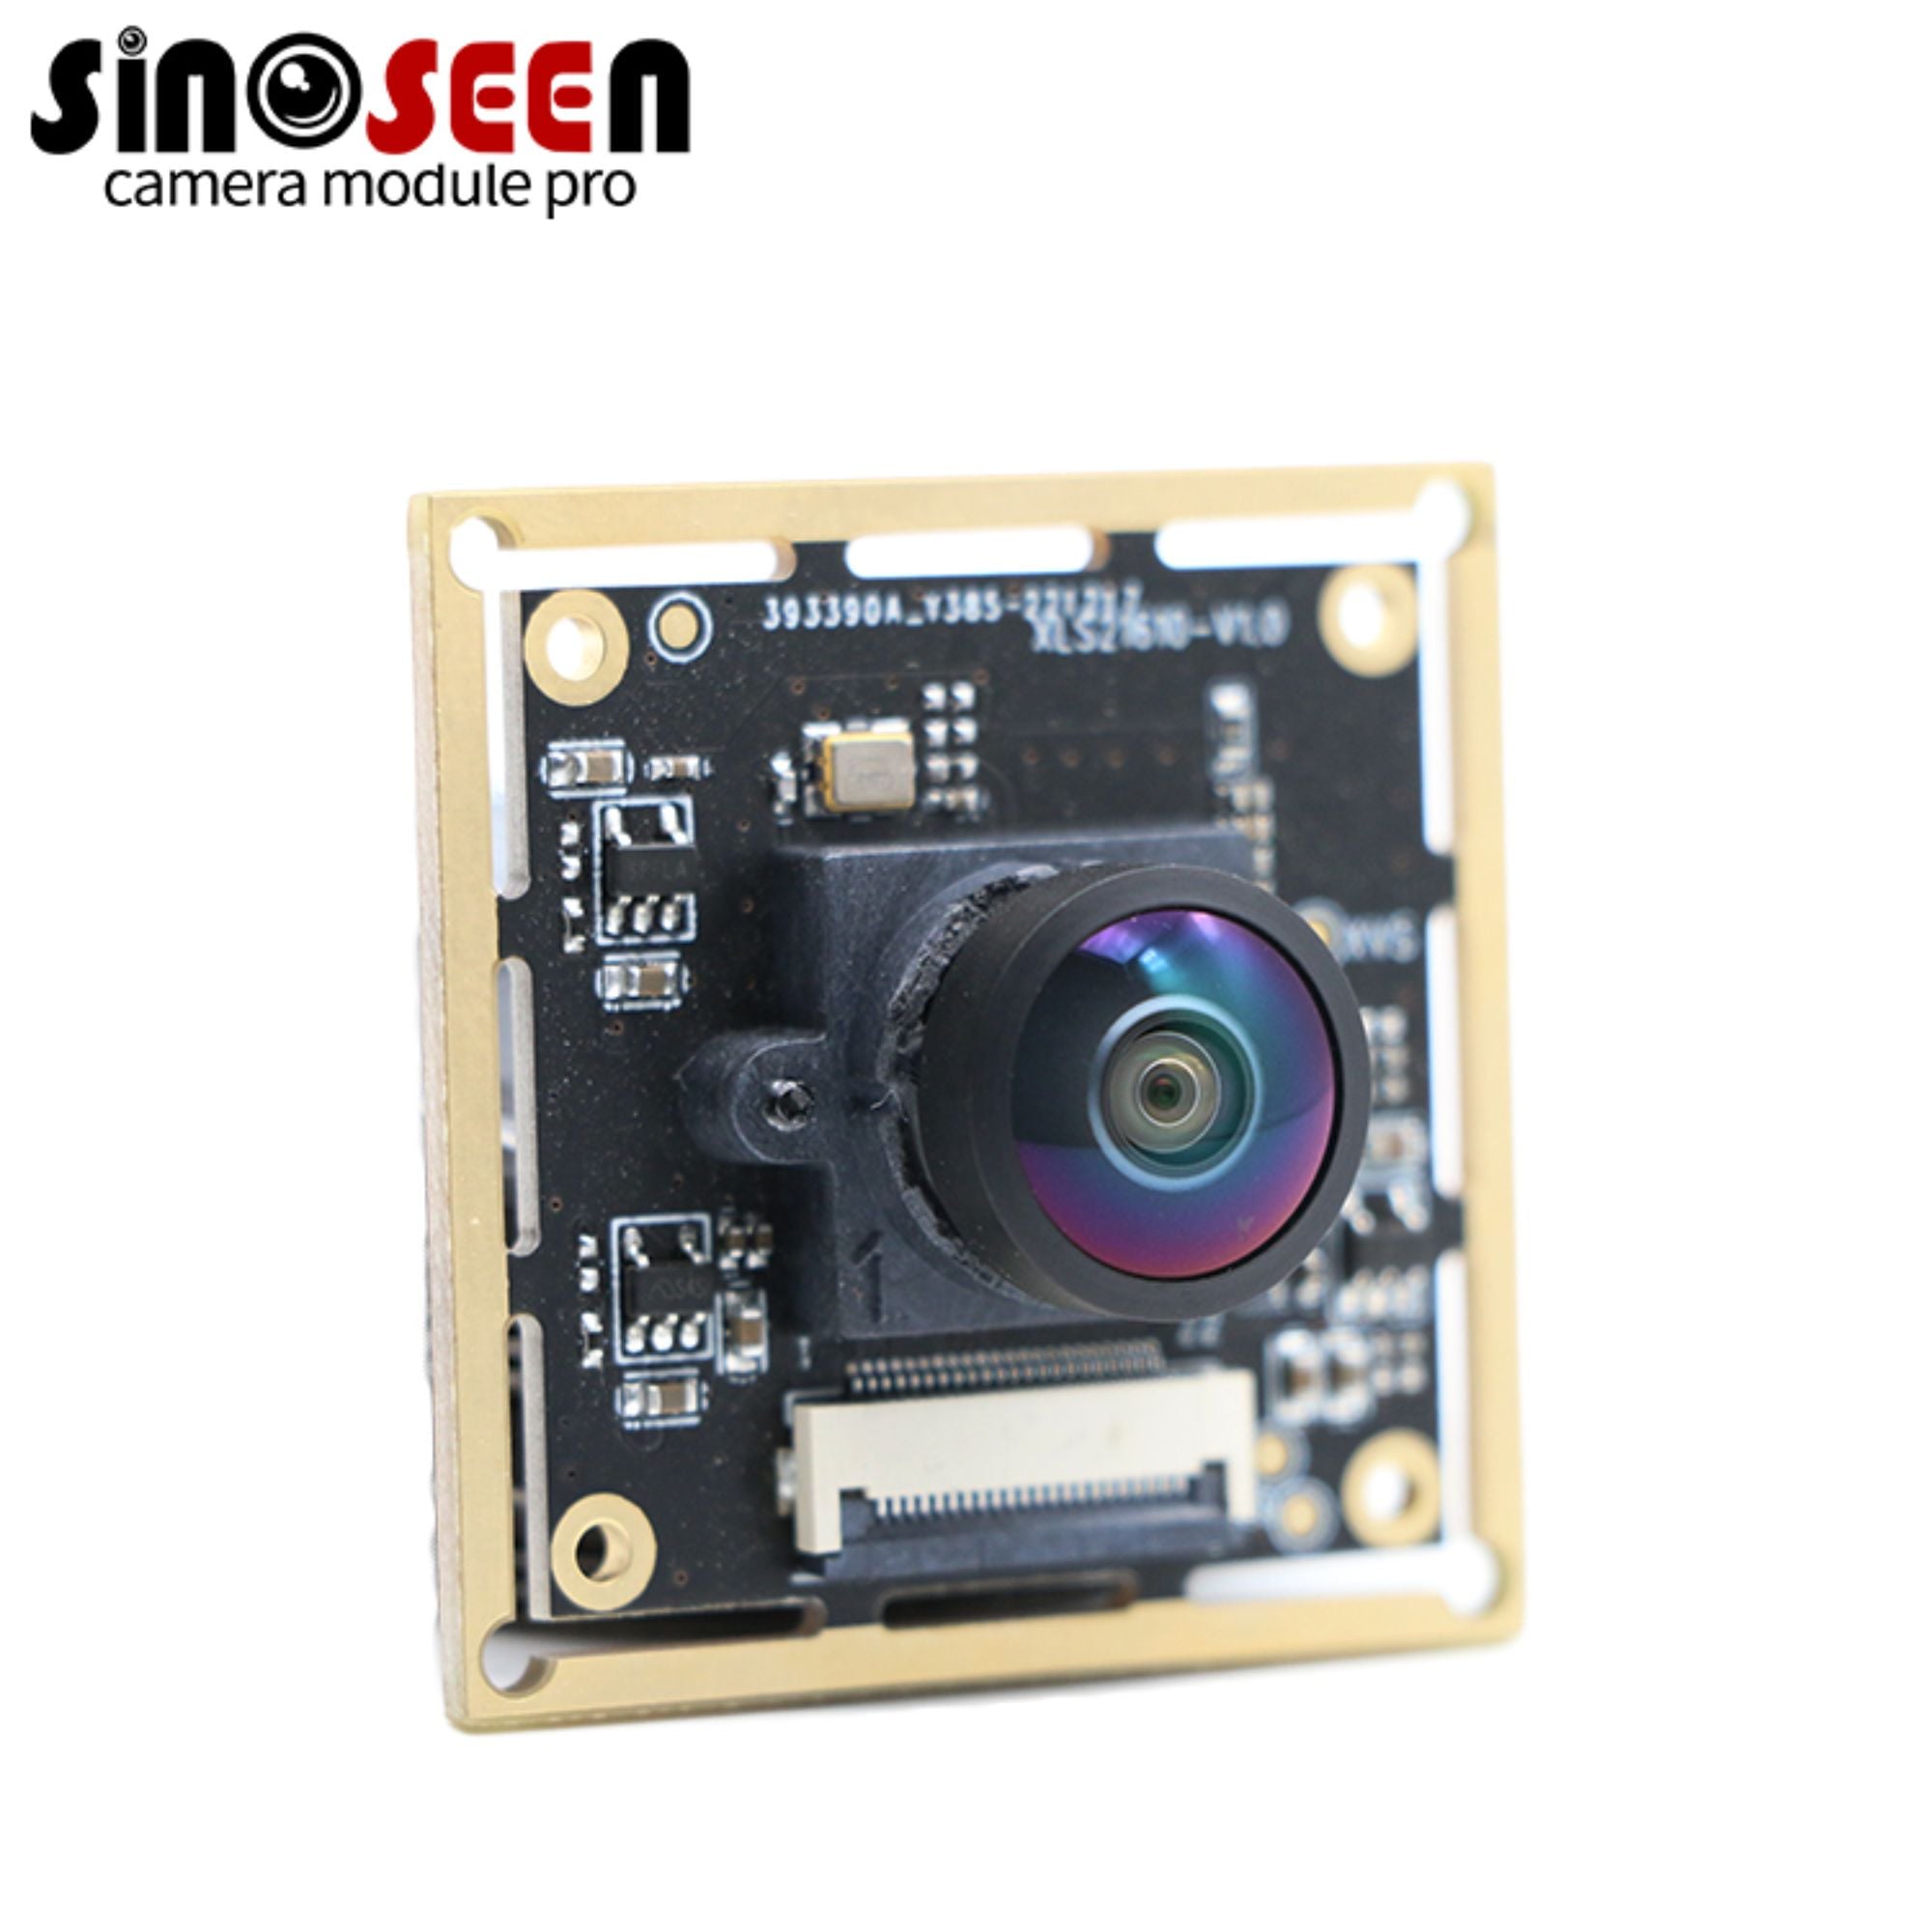
Le module de caméra USB 3.0 Sinoseen SNS-SM1290-V1.0 à double objectif repose sur deux capteurs d’image à obturateur global onsemi AR0234. En associant une imagerie grand angle à une unité de mesure inertielle (IMU) intégrée, il constitue une base matérielle pour la robotique, l’analyse du mouvement et le développement de la vision embarquée.
Chaque capteur dispose d’un format optique de 1/2,6 pouce, de 1920 × 1200 pixels actifs et d’une taille de pixel de 3,0 μm. La capture à obturateur global permet de réduire les distorsions géométriques liées à la lecture à obturateur roulant lors de la prise d’images d’objets en mouvement ou du fonctionnement sur une plateforme mobile.
Le module prend en charge la vidéo MJPEG jusqu’à 60 images par seconde (ips) et la vidéo YUY2 jusqu’à 30 ips dans les modes de sortie spécifiés. Une connexion USB 3.0 de type C transporte la vidéo et fournit l’alimentation électrique, tandis que des objectifs grand angle à mise au point fixe offrent un champ de vision diagonal spécifié de 200°.
Sa conception au niveau de la carte permet son intégration dans des boîtiers personnalisés et des systèmes prototypes. Les applications nécessitant une profondeur stéréoscopique, un suivi visuo-inertiel ou une rectification d’image requièrent un logiciel hôte compatible et un étalonnage approprié.
Caractéristiques principales
Deux capteurs à obturateur global AR0234
Deux capteurs AR0234 fournissent des points de vue optiques distincts pour les projets d’imagerie stéréo. L’exposition à obturateur global préserve la géométrie des objets en mouvement, ce qui rend le module adapté à l’évaluation de scènes dynamiques et aux applications de vision dynamique.
Vidéo MJPEG jusqu’à 60 images par seconde
La sortie MJPEG prend en charge des fréquences d’images allant jusqu’à 60 images par seconde, tandis que la sortie YUY2 prend en charge jusqu’à 30 images par seconde. Les résolutions et fréquences d’images disponibles dépendent du mode de micrologiciel sélectionné, du format de sortie et de la configuration de l’hôte.
Optique grand angle à mise au point fixe
La configuration d’objectif spécifiée offre un champ de vision diagonal de 200°, permettant de capturer une vaste scène environnante. La distance focale de 1,8 mm et l’ouverture F2,0 conviennent aux conceptions d’imagerie grand angle, avec une plage de mise au point spécifiée allant de 60 cm à l’infini.
Les images grand angle nécessitent une étalonnage et une correction des objectifs lorsqu’elles sont utilisées pour des mesures géométriques ou un traitement stéréoscopique.
IMU embarqué
L’IMU intégré fournit une base matérielle pour les projets combinant détection visuelle et inertiel. L’accès aux données IMU, les paramètres d’échantillonnage ainsi que la synchronisation entre images et IMU doivent être vérifiés pour la plateforme logicielle cible.
Connexion USB 3.0 Type-C
L’interface USB 3.0 de type C simplifie la connexion à un hôte compatible. Le module fonctionne sous une alimentation de 5 V via USB, réduisant ainsi le besoin d’une connexion d’alimentation séparée.
Intégration au niveau carte
La carte à double objectif peut être intégrée dans un boîtier personnalisé ou un dispositif embarqué. La configuration standard utilise des montures d’objectifs M12 × P0.5. L’ajustement mécanique, le dégagement optique et les exigences de fixation doivent être vérifiés par rapport au plan approuvé.
Spécifications techniques
| Paramètre | Spécification |
| Modèle | SNS-SM1290-V1.0 |
| Configuration de caméra | Double objectif, double capteur |
| Capteurs d'images | 2 × onsemi AR0234 |
| Format optique du capteur | 1/2,6 pouce par capteur |
| Tableau de pixels actifs | 1920 × 1200 par capteur |
| Résolution par capteur | Environ 2,3 mégapixels |
| Taille du pixel | 3,0 × 3,0 μm |
| Type de obturateur | Obturateur Global |
| Type de mise au point | Mise au point fixe |
| Format de données au niveau du capteur | bayer RAW 10 bits |
| Formats vidéo USB | MJPEG, YUY2 |
| Fréquence d’images maximale indiquée | MJPEG : jusqu’à 60 ips ; YUY2 : jusqu’à 30 ips |
| Interface hôte | USB 3.0 |
| Connecteur | USB Type-C |
| IMU | À bord |
| Voltage d'alimentation | 5 V ±5 % |
| Longueur focale | 1,8 mm ±5 % |
| Champ de vision spécifié | Diagonal : 200° ; horizontal : 181° ; vertical : 114° ; tolérance indiquée : ±3° |
Domaines d'application
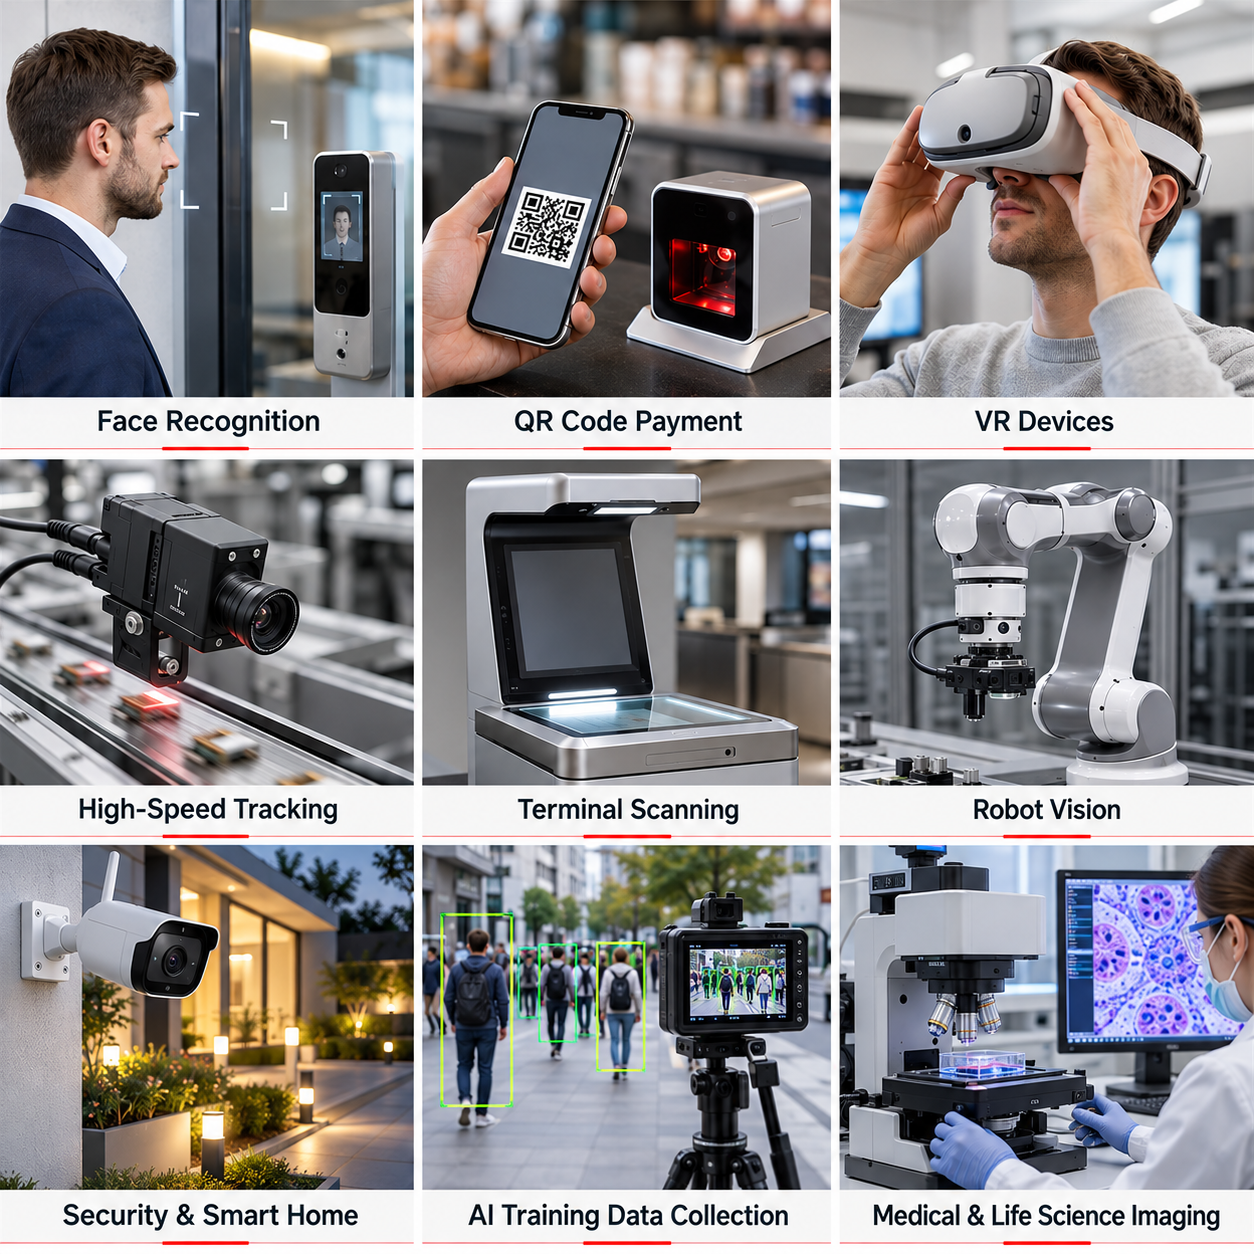
Reconnaissance faciale : Capture de visage pour la contrôle d’accès.
Paiement par QR code : Imagerie de codes pour le décodage.
Dispositifs de réalité virtuelle : Entrée visuelle pour le suivi des mouvements.
Suivi haute vitesse : Capture d’images d’objets en mouvement.
Numérisation terminale : Imagerie de documents et de codes à barres.
Vision robotique : Images pour le positionnement et le guidage.
Sécurité et maison intelligente : Surveillance intérieure et extérieure.
Collecte de données d’entraînement IA : Capture d’images pour les ensembles de données IA.
Imagerie médicale et scientifique : Capture d’images pour la microscopie et la recherche.
Processus de personnalisation et de développement OEM/ODM
Adaptez la caméra à vos exigences d’intégration
Une configuration de caméra adaptée doit répondre à la fois à la tâche d’imagerie et à la structure de l’appareil. Sinoseen propose des services de modules de caméra OEM/ODM et peut évaluer les modifications apportées à la configuration optique, à la disposition du circuit souple, à l’agencement des connexions et à la configuration opérationnelle prise en charge.
| Exigence du projet | Zones nécessitant un examen technique | Informations à fournir |
| La caméra ne s’insère pas dans l’enceinte | Emplacement de la tête de caméra, contour du circuit souple (FPC) et acheminement | Plans mécaniques et espace disponible |
| la couverture de la zone ou la distance de travail n’est pas adaptée | Sélection de l’objectif, champ de vision et réglage de la mise au point | Dimensions de la cible et distance de capture |
| La connexion hôte diffère de la conception standard | Connecteur, affectation des broches et configuration de l’interface | Spécifications de l’hôte et exigences de connexion |
| Les cibles en mouvement nécessitent une capture plus nette | Exposition, éclairage et modes de fréquence d’images pris en charge | vitesse de la cible, images échantillon et conditions d’éclairage |
| le projet nécessite une imagerie infrarouge | Adéquation du filtre et de l’objectif | Longueur d’onde d’éclairage et exigences en matière d’imagerie |
La faisabilité de la personnalisation, la portée du développement, le coût et les délais sont confirmés après examen technique.
Processus de personnalisation
Étape 1 — Partagez vos besoins
Fournissez l’application visée, la plateforme hôte, la résolution et la fréquence d’images requises, la distance de travail, l’espace d’installation et la quantité estimée.
Étape 2 — Examinez la configuration
Évaluez le mode de fonctionnement du capteur, l’interface, l’objectif et l’agencement mécanique. Identifiez les modifications éventuelles nécessaires pour l’appareil cible.
Étape 3 — Confirmez les plans et les critères d’évaluation
Convenez de la configuration, des détails de connexion, de la révision mécanique et des exigences d’acceptation des échantillons avant la production de prototypes.
Étape 4 — Évaluer les échantillons
Tester la qualité d’image, le taux de trames stable, le comportement d’exposition, l’intégration au système hôte et l’ajustement mécanique dans l’environnement opérationnel réel.
Étape 5 — Approuver la configuration de production
Confirmer l’échantillon accepté, les plans, les composants optiques et la configuration opérationnelle avant de passer à la production en volume.
Envoyez vos plans et vos exigences en matière d’imagerie
À propos de Sinoseen
Shenzhen Sinoseen Technology Co., Ltd. a été fondée en juin 2016 et se spécialise dans la conception, le développement, la fabrication et les services OEM/ODM de modules caméra CMOS.
Son portefeuille de produits comprend des modules caméra USB, MIPI et DVP, avec des services couvrant le développement, la fabrication et le soutien après-vente.
Pour les projets de vision embarquée, Sinoseen collabore avec ses clients afin d’évaluer la tâche d’imagerie conjointement aux exigences d’intégration mécanique et électrique. Cela permet de définir une configuration caméra pouvant être évaluée dans le dispositif prévu avant l’approbation de la production.
Certifications et propriété intellectuelle
La documentation de Sinoseen comprend des registres de gestion de la qualité, des documents de conformité produits, des droits d’auteur logiciels et des brevets de modèle d’utilité. Pour votre projet de module de caméra, veuillez demander les documents actuels applicables au modèle et à la configuration sélectionnés, y compris les documents pertinents de conformité CE, FCC ou RoHS.
Questions fréquemment posées
1. Quelle est la résolution de ce module de caméra ?
Le module utilise deux capteurs AR0234, chacun doté d’une matrice de pixels actifs de 1920 × 1200, soit environ 2,3 mégapixels. Les dimensions vidéo visibles par l’hôte dépendent du mode de sortie configuré pour la double caméra. Veuillez demander le tableau actuel des modes de sortie correspondant au micrologiciel sélectionné.
2. Quel est l’avantage d’un obturateur global ?
Un obturateur global expose les pixels de l’image simultanément, ce qui contribue à réduire les distorsions et les déformations causées par la lecture à obturateur roulant. Il n’élimine pas flou de bougé ; un éclairage adéquat et des réglages d’exposition appropriés restent nécessaires.
3. Le module prend-il en charge 60 images par seconde dans tous les formats vidéo ?
Non. La fiche technique fournie indique jusqu’à 60 images par seconde pour MJPEG et jusqu’à 30 images par seconde pour YUY2. Les fréquences d’images réelles dépendent de la résolution sélectionnée, du mode du micrologiciel, des paramètres d’exposition et des performances de l’hôte.
4. Fournit-il des cartes de profondeur ou un SLAM intégré ?
La sortie de carte de profondeur et le SLAM embarqué ne sont pas spécifiés. Les applications de profondeur stéréo et de suivi nécessitent une étalonnage adapté, une synchronisation temporelle vérifiée entre les caméras et un traitement côté hôte.
5. Les deux caméras sont-elles synchronisées matériellement ?
La fiche technique disponible ne définit pas la méthode de synchronisation. Veuillez confirmer la synchronisation des expositions et le comportement des horodatages avant de sélectionner ce module pour des mesures stéréo ou du suivi.