 EN
 AR
 DA
 NL
 FI
 FR
 DE
 EL
 HI
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 SR
 VI
 HU
 TH
 TR
 FA
 MS
 IS
 AZ
 UR
 BN
 HA
 LO
 MR
 MN
 PA
 MY
 SD

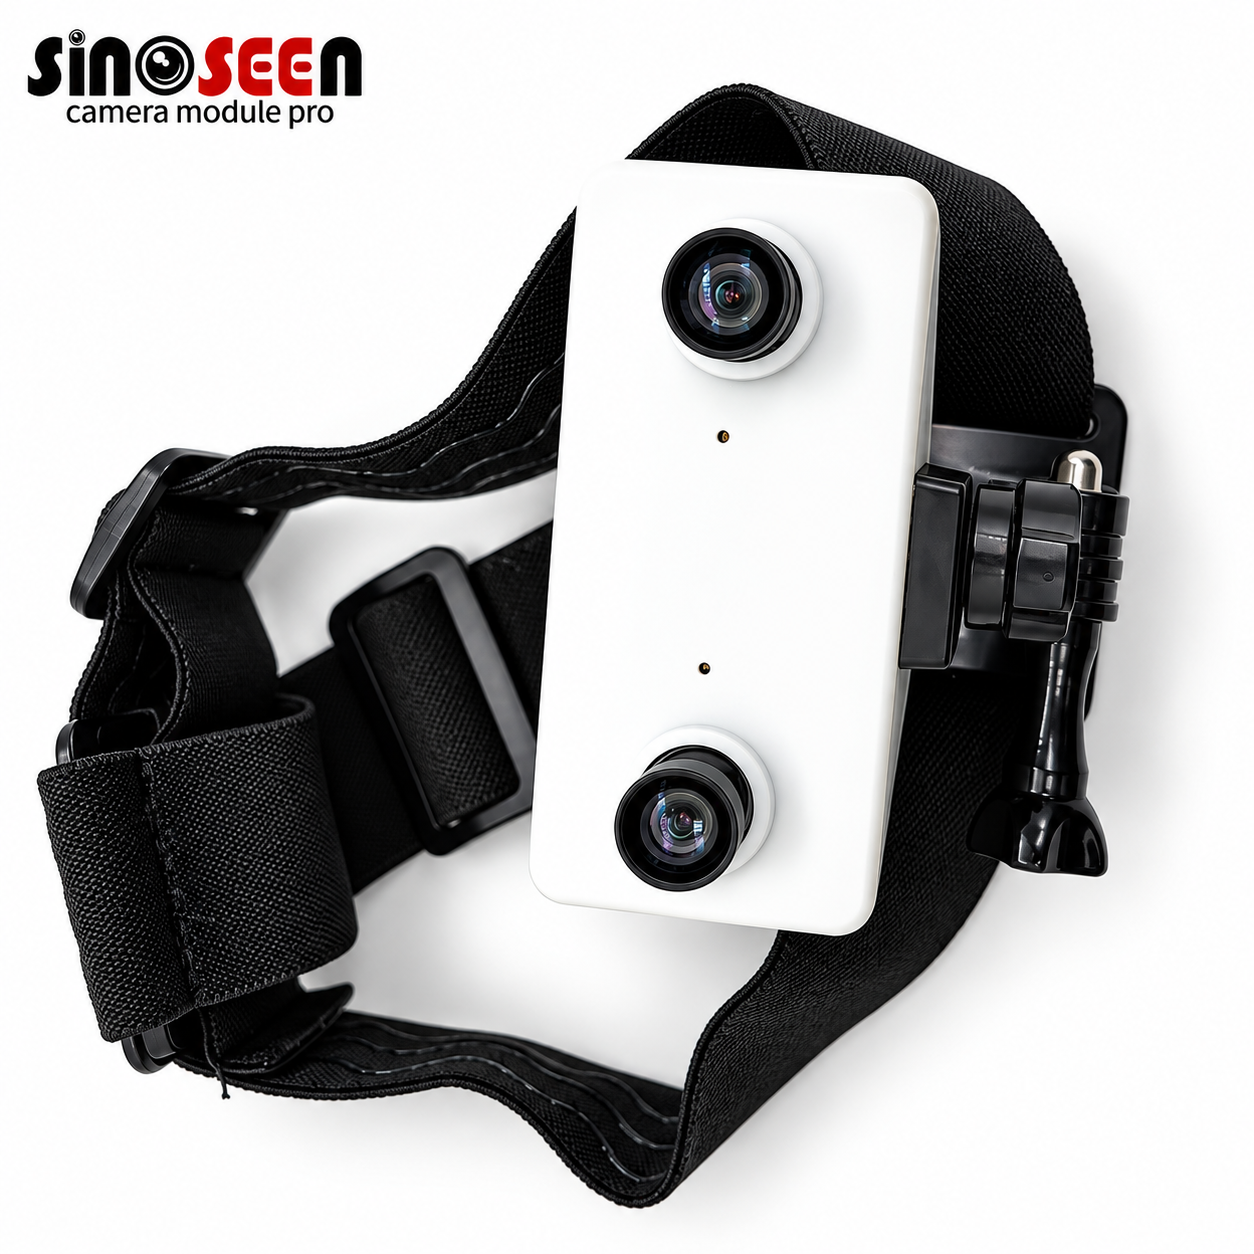
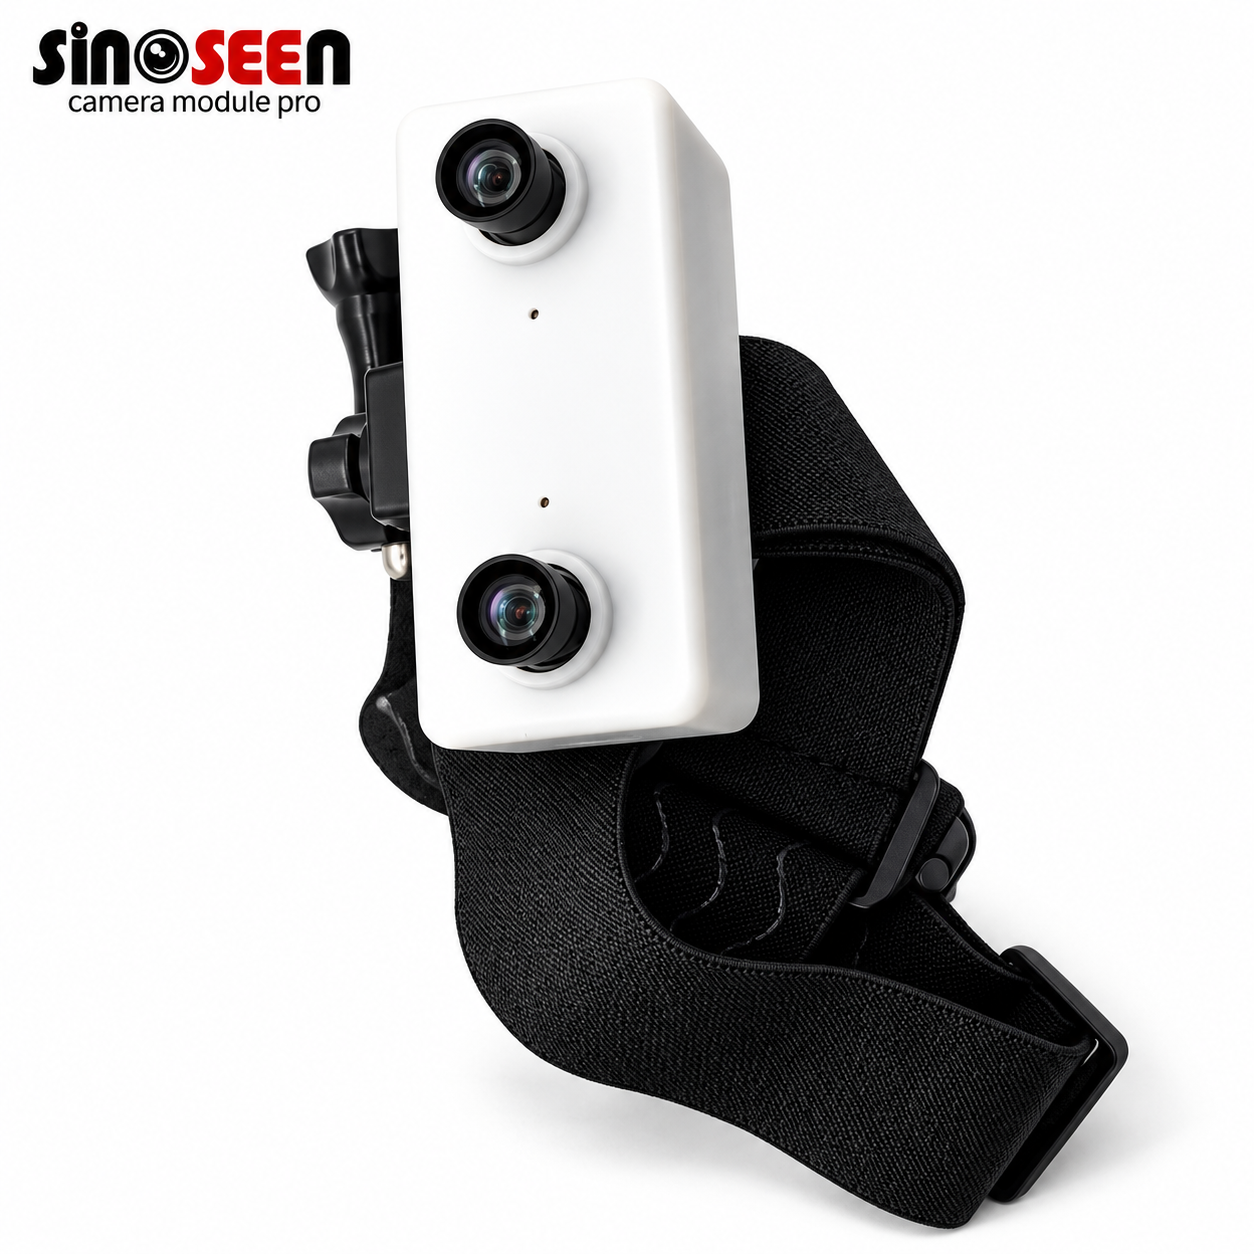
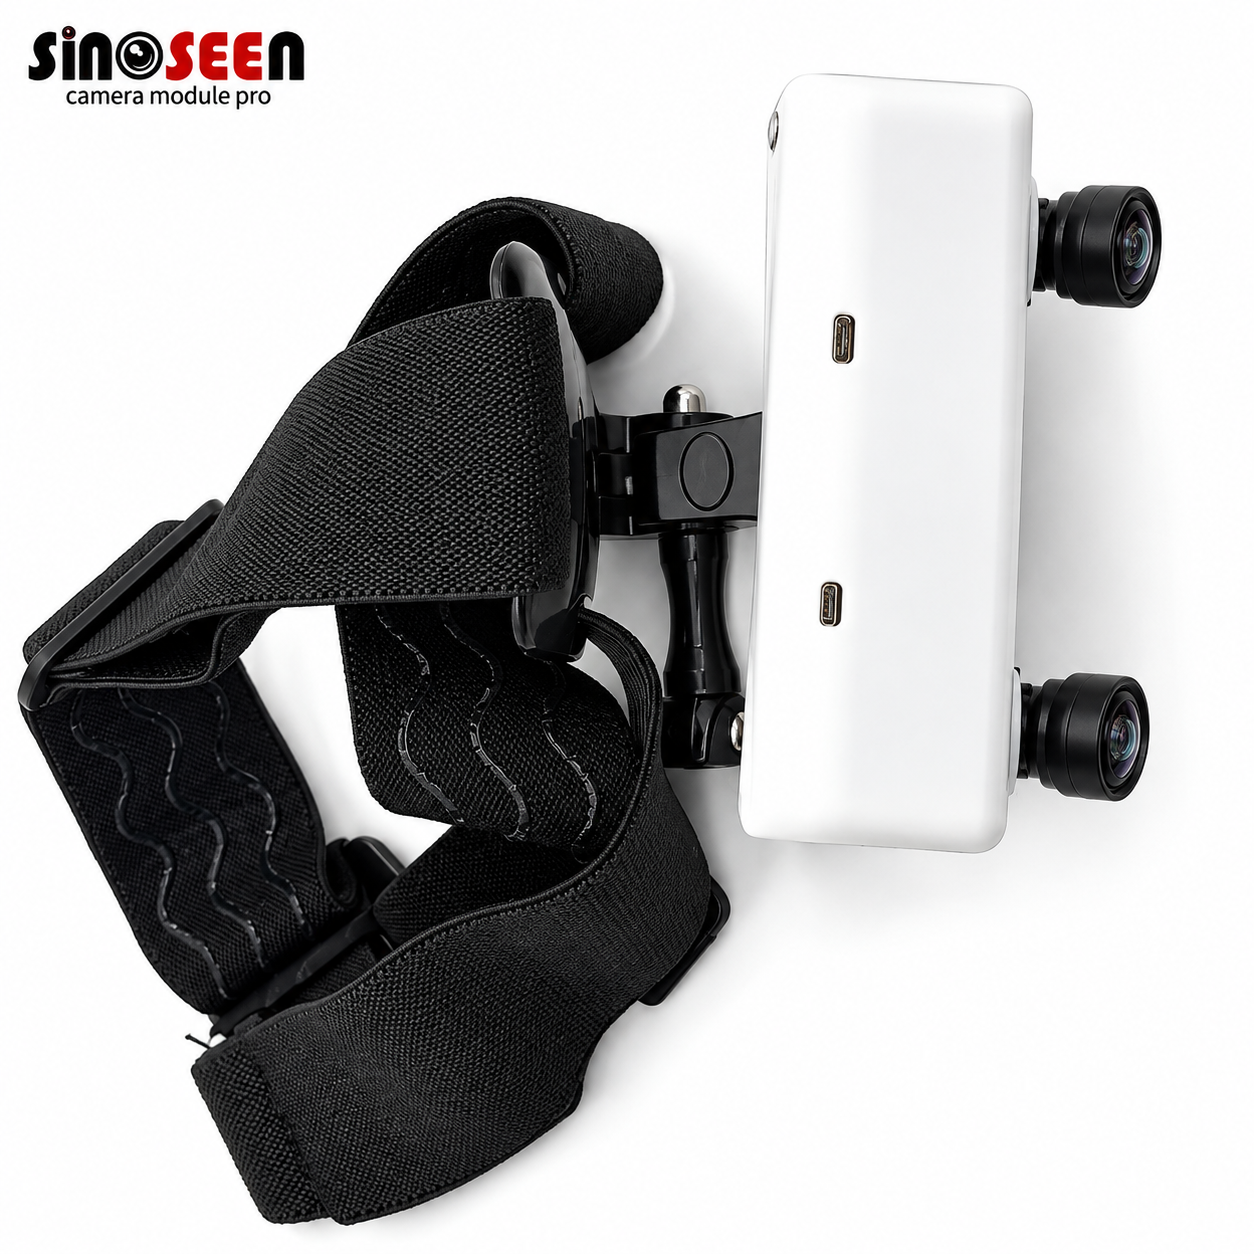
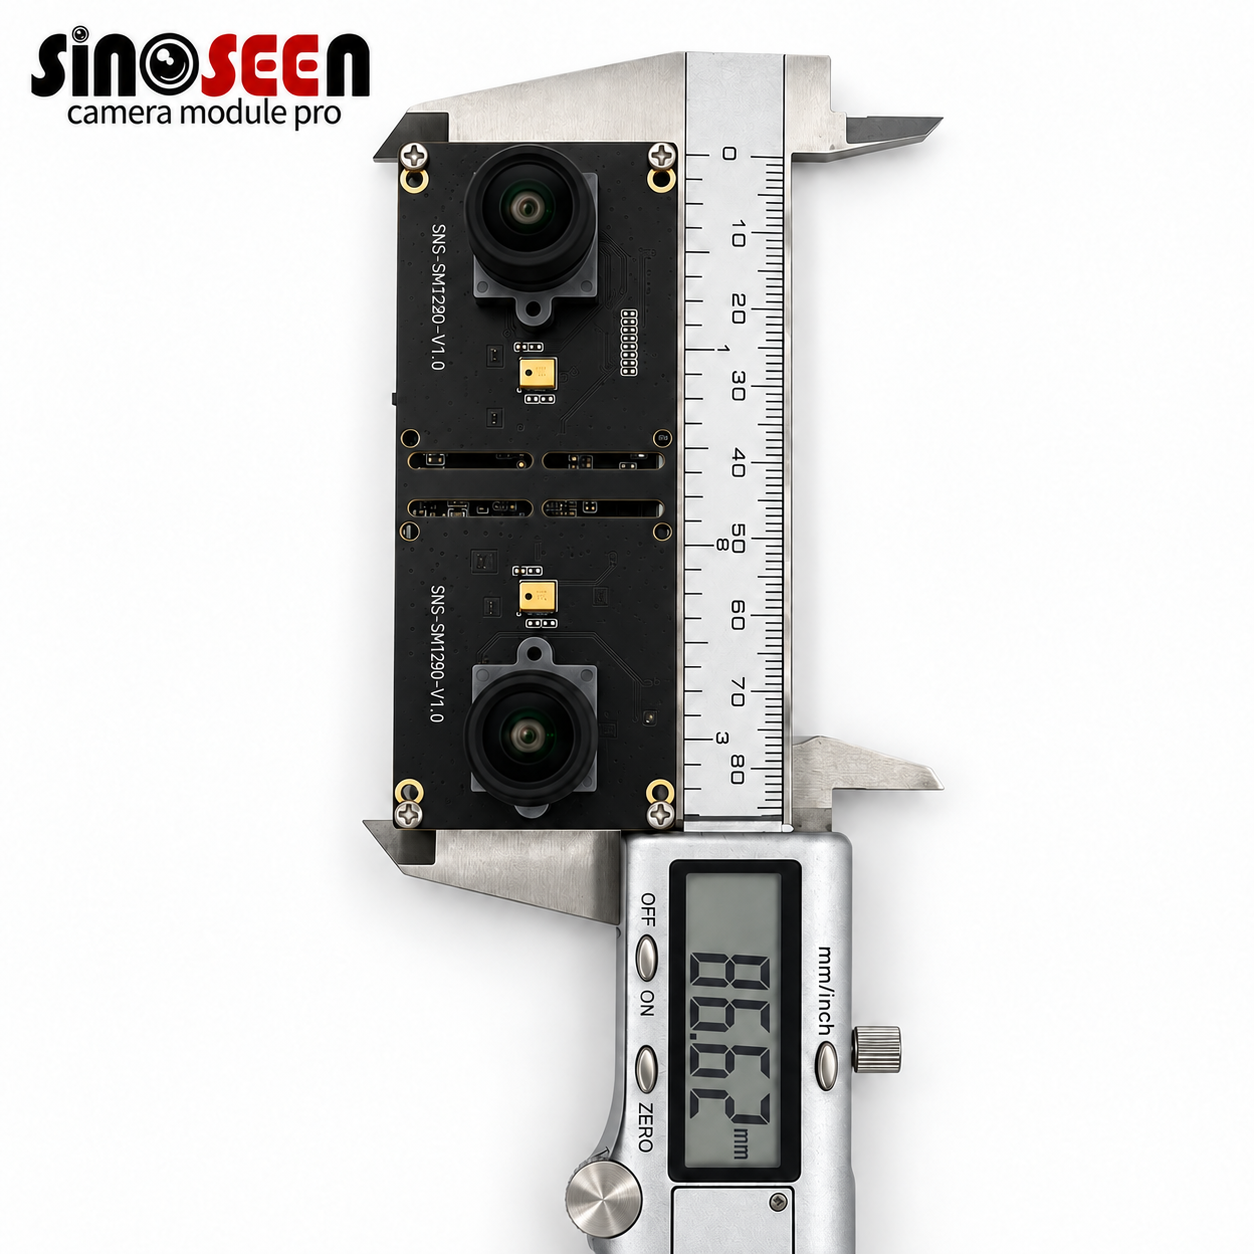
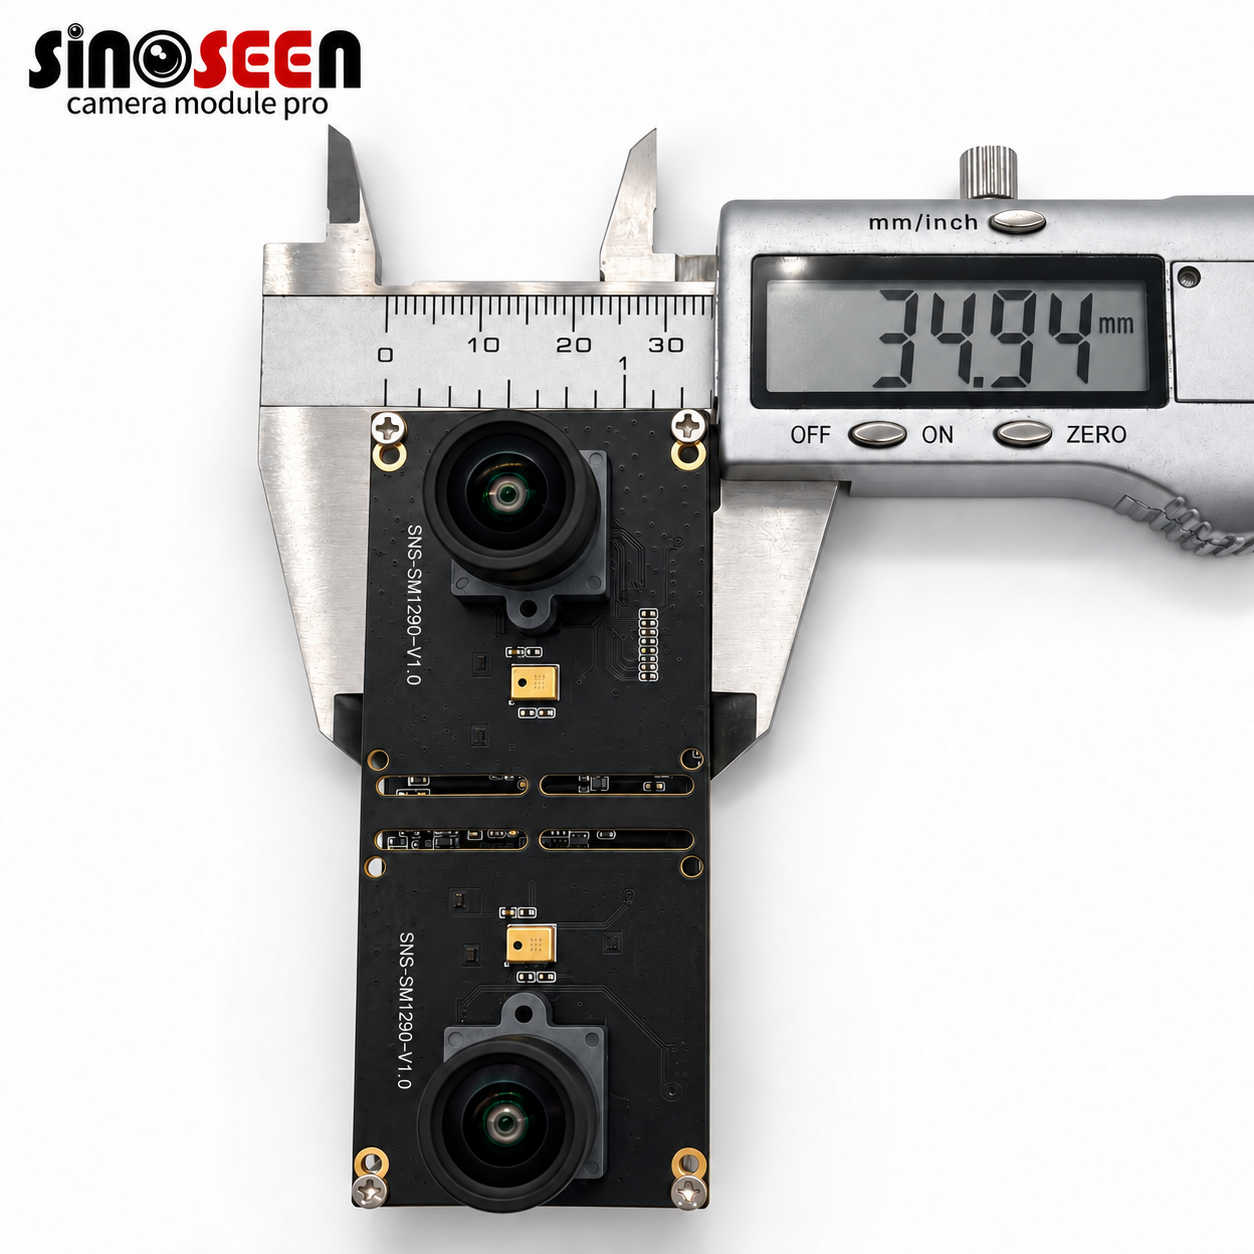
Cámara global shutter USB 3.0 de doble lente de Sinoseen con IMU para entrenamiento de robots y recopilación de datos de movimiento
Detalles del Producto:
Lugar de origen: |
Shenzhen, China |
Nombre de la marca: |
Sinoseen |
Certificación: |
RoHS CE/RED FCC ISO |
Número de modelo: |
SNS-SM1290-V1.0 |
Términos de Pago y Envío:
Cantidad mínima de pedido: |
1 |
Precio: |
negociable |
Detalles del embalaje: |
Bandeja + Bolsa antiestática en caja de cartón |
Plazo de entrega: |
2-3 semanas |
Condiciones de pago: |
T/T |
Capacidad de suministro: |
500000 piezas/mes |
- Parámetro
- Productos relacionados
- Consulta
Resumen del producto
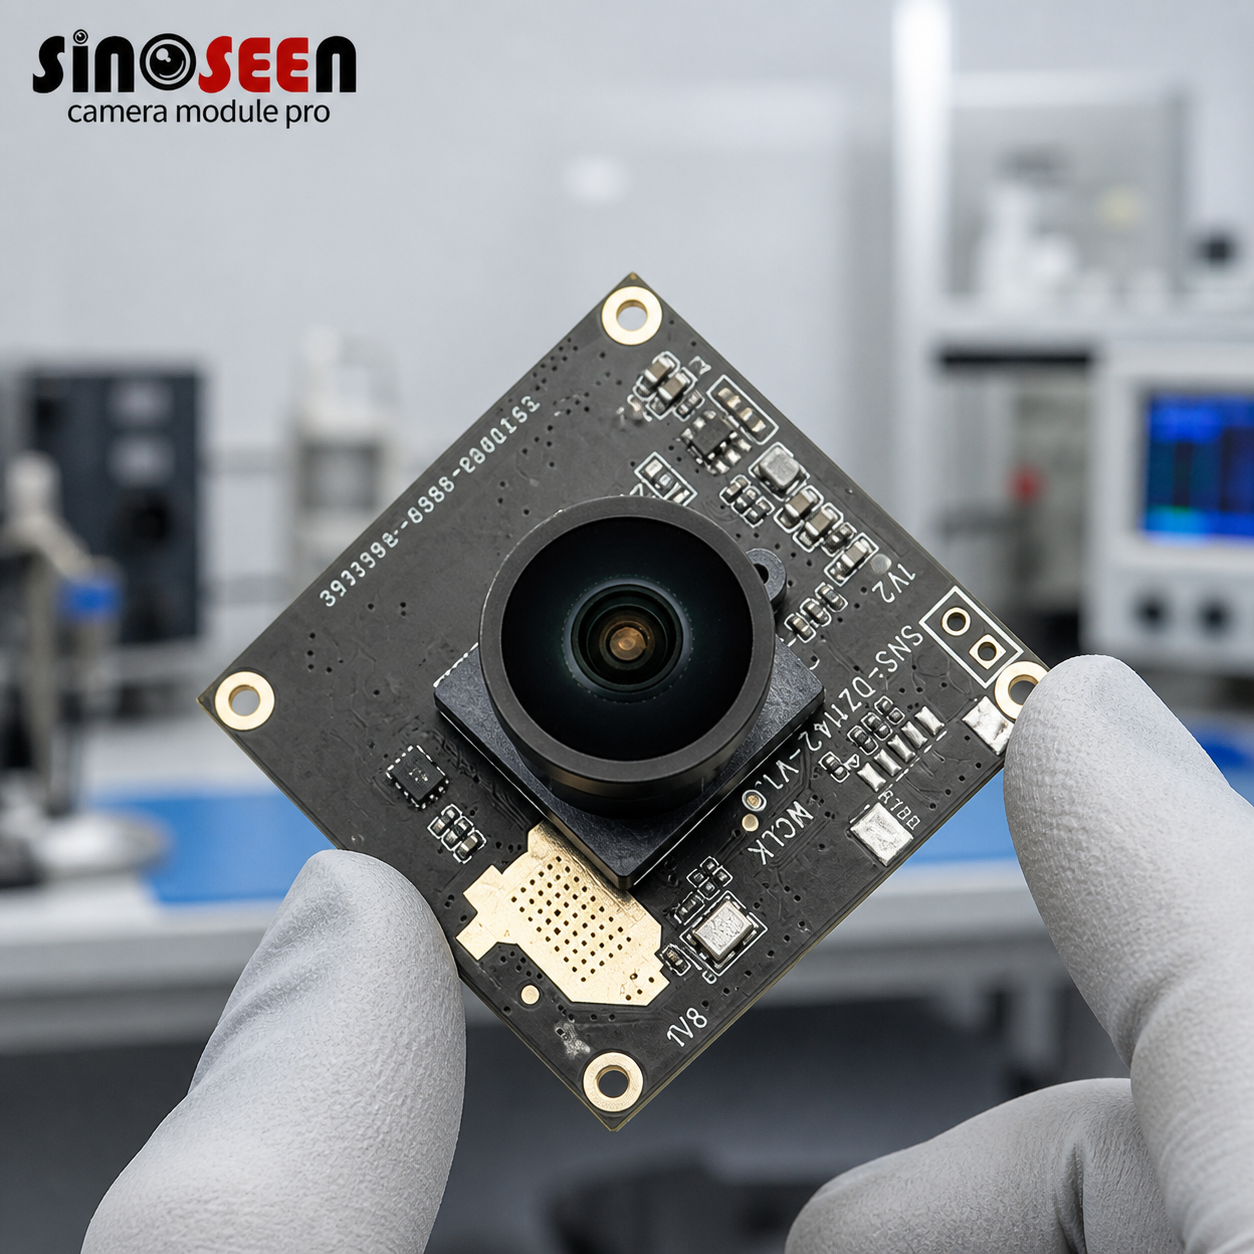
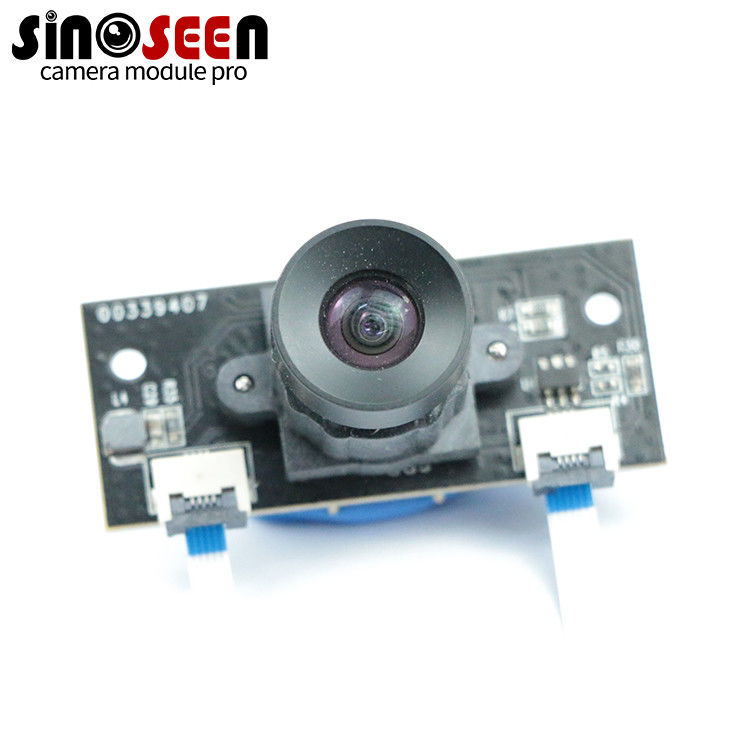
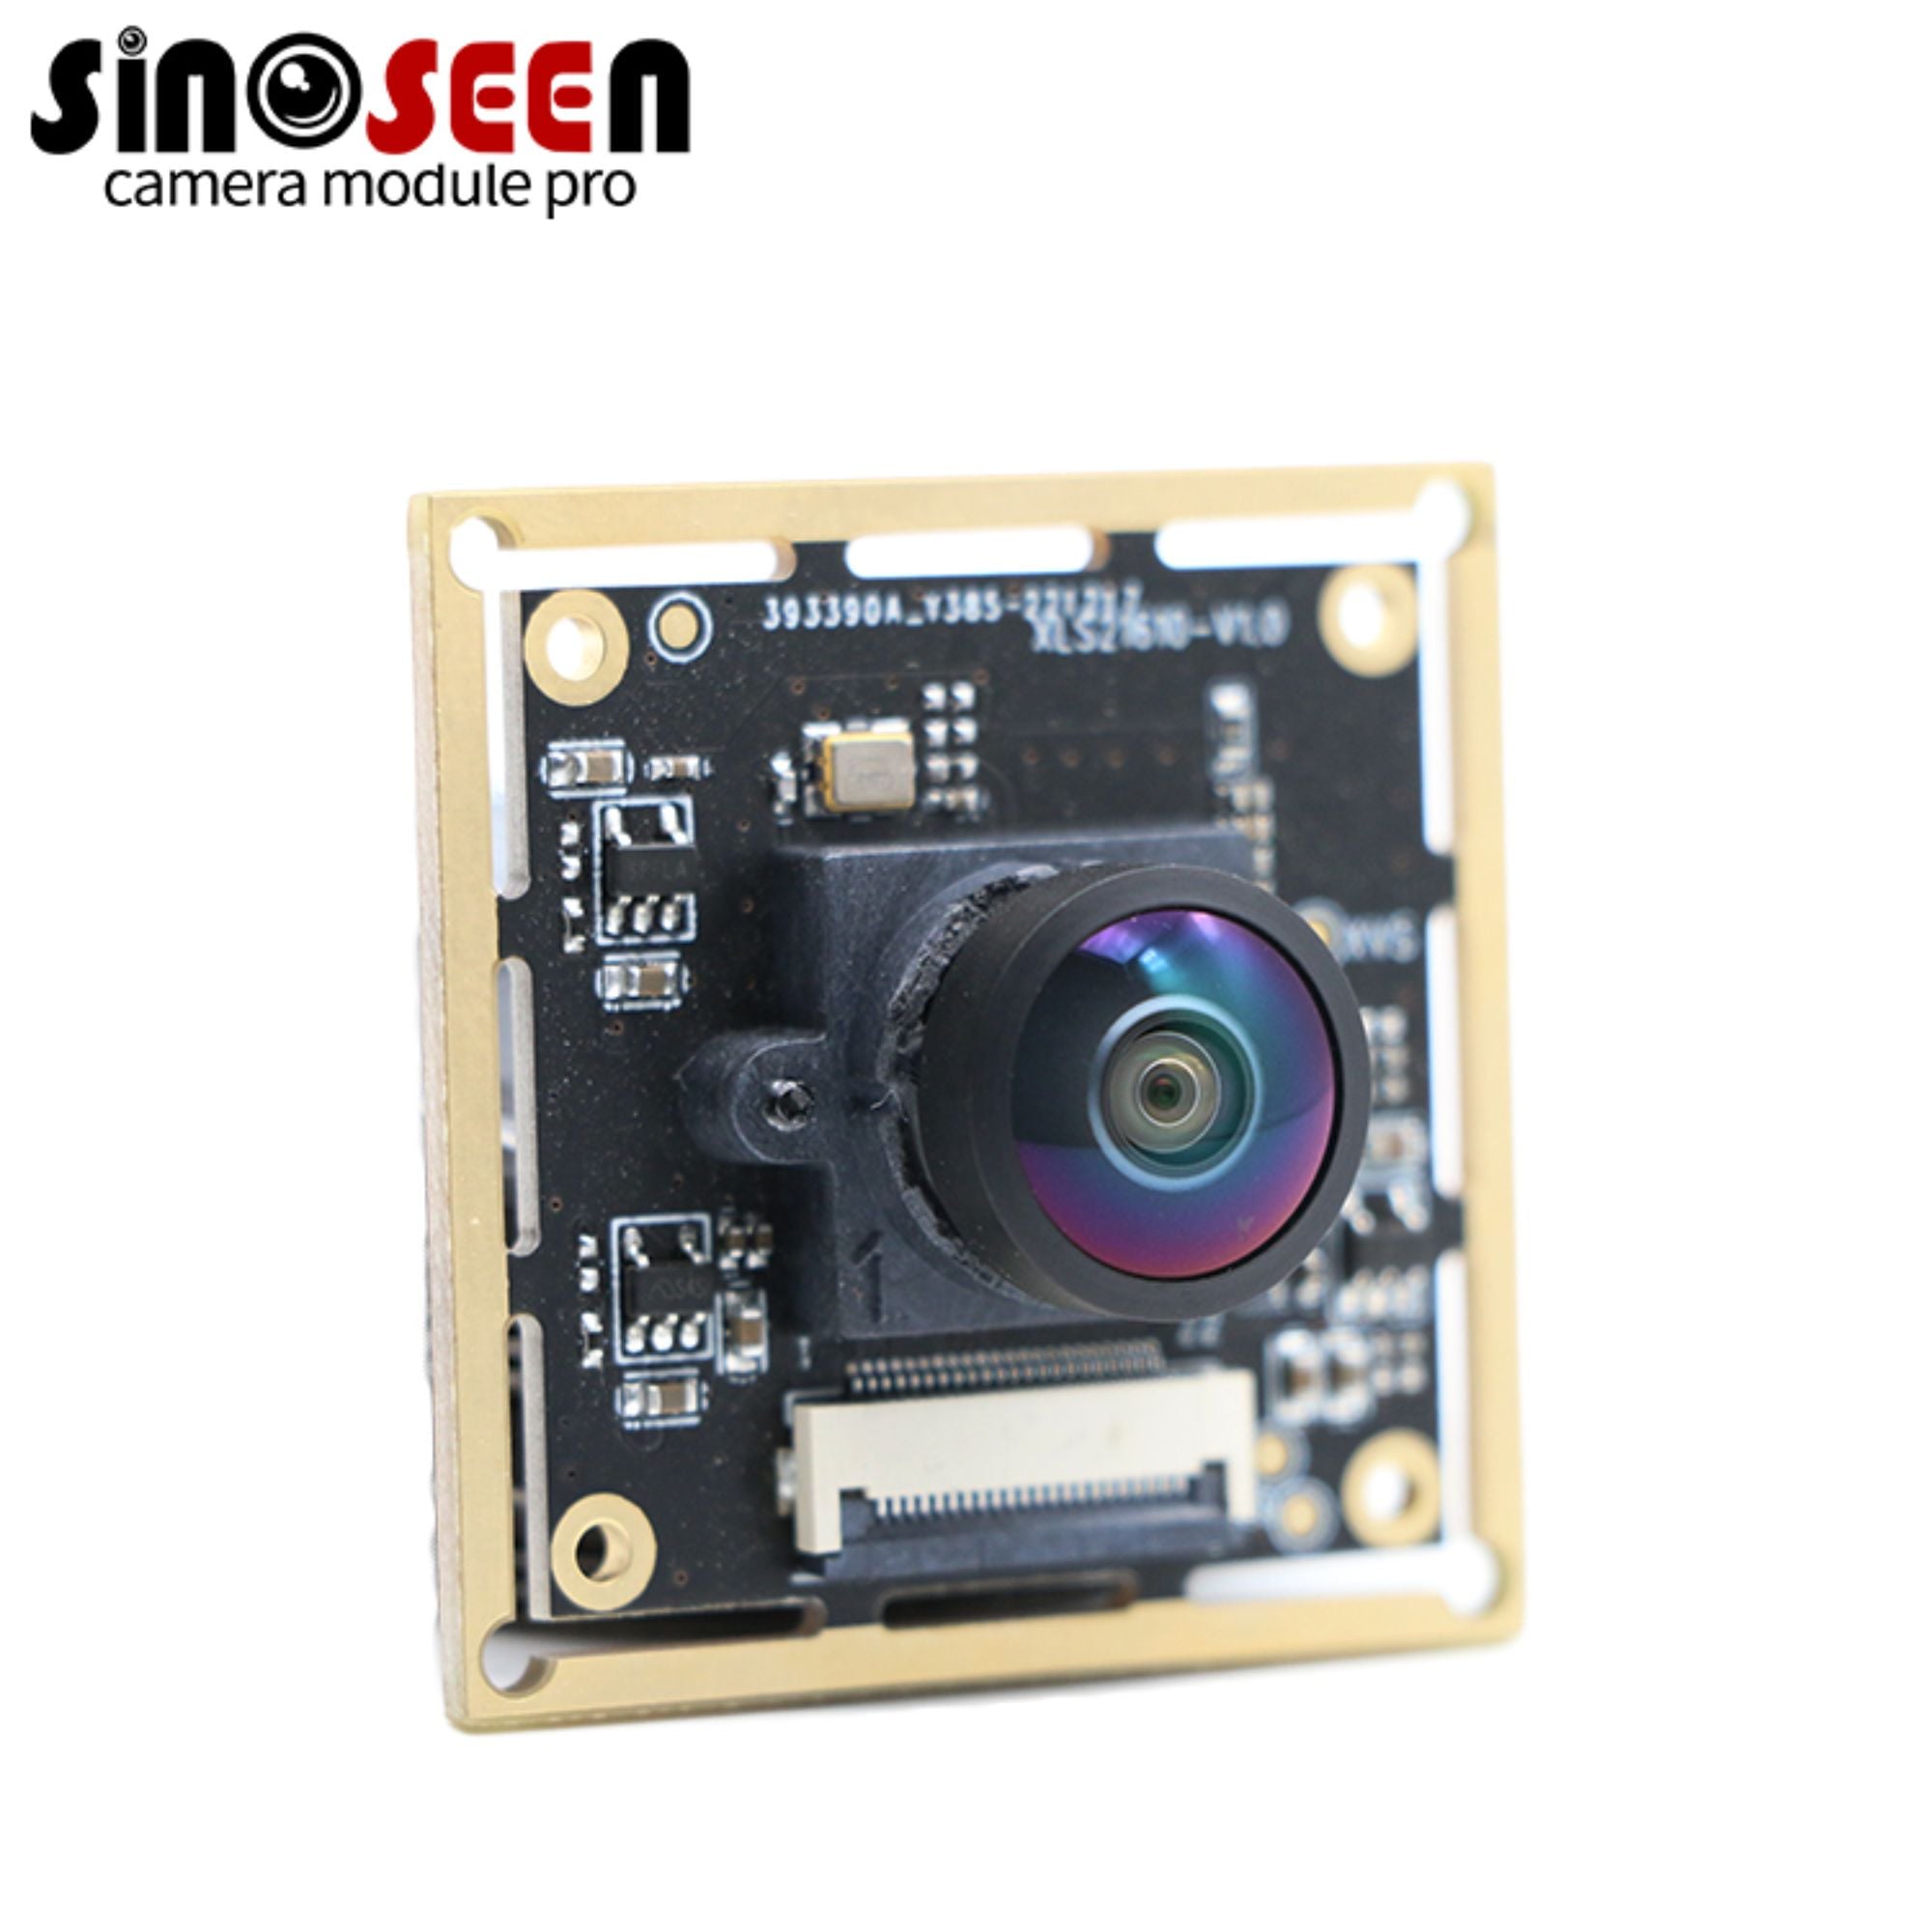
El módulo de cámara USB 3.0 de doble lente Sinoseen SNS-SM1290-V1.0 está construido alrededor de dos sensores de imagen con obturador global onsemi AR0234. Al combinar la captura de imágenes gran angular con una unidad IMU integrada, ofrece una base hardware para robótica, análisis de movimiento y desarrollo de visión embebida.
Cada sensor cuenta con un formato óptico de 1/2,6 pulgadas, 1920 × 1200 píxeles activos y un tamaño de píxel de 3,0 μm. La captura con obturador global ayuda a reducir la distorsión geométrica asociada con la lectura por obturador rodante al capturar objetos en movimiento o al operar sobre una plataforma móvil.
El módulo admite vídeo MJPEG a hasta 60 fps y vídeo YUY2 a hasta 30 fps en los modos de salida especificados. Una conexión USB 3.0 tipo C transmite el vídeo y suministra energía, mientras que las lentes gran angular de enfoque fijo ofrecen un campo de visión diagonal especificado de 200°.
Su diseño a nivel de placa permite la integración en carcasas personalizadas y sistemas prototipo. Las aplicaciones que requieren profundidad estéreo, seguimiento visual-inercial o rectificación de imágenes necesitan software anfitrión compatible y una calibración adecuada.
Características principales
Dos sensores AR0234 con obturador global
Dos sensores AR0234 proporcionan puntos de vista ópticos independientes para proyectos de imagen con cámaras duales. La exposición con obturador global ayuda a preservar la geometría de los objetos durante el movimiento, lo que hace al módulo adecuado para evaluar escenas en movimiento y aplicaciones de visión dinámica.
Vídeo MJPEG a hasta 60 fps
La salida MJPEG admite velocidades de fotogramas de hasta 60 fps, mientras que la salida YUY2 admite hasta 30 fps. Las resoluciones y velocidades de fotogramas disponibles dependen del modo de firmware seleccionado, del formato de salida y de la configuración del sistema anfitrión.
Óptica gran angular con enfoque fijo
La configuración de lente especificada ofrece un campo de visión diagonal de 200°, lo que permite capturar una escena amplia del entorno. La distancia focal de 1,8 mm y la apertura F2,0 son adecuadas para diseños de imagen gran angular, con un rango de enfoque especificado de 60 cm a infinito.
Las imágenes gran angular requieren calibración y corrección de la lente cuando se utilizan para mediciones geométricas o procesamiento estéreo.
IMU integrada
La IMU integrada proporciona una base hardware para proyectos que combinan percepción visual e inercial. Se debe confirmar el acceso a los datos de la IMU, la configuración de muestreo y la sincronización entre imagen e IMU según la plataforma de software prevista.
Conexión USB 3.0 Tipo-C
La interfaz USB 3.0 tipo C simplifica la conexión a un host compatible. El módulo funciona con una alimentación de 5 V a través de USB, reduciendo la necesidad de una conexión de alimentación independiente.
Integración a nivel de placa
La placa de doble lente se puede incorporar en una carcasa personalizada o en un dispositivo integrado. La configuración estándar utiliza soportes de lente M12 × P0.5. Se debe verificar el ajuste mecánico, el espacio óptico y los requisitos de montaje con respecto al plano aprobado.
Especificaciones técnicas
| Parámetro | Especificación |
| Modelo | SNS-SM1290-V1.0 |
| Configuración de Cámara | Doble lente, doble sensor |
| Sensores de imagen | 2 × onsemi AR0234 |
| Formato óptico del sensor | 1/2,6 pulgadas por sensor |
| Matriz de píxeles activa | 1920 × 1200 por sensor |
| Resolución por sensor | Aproximadamente 2,3 MP |
| Tamaño de píxel | 3,0 × 3,0 μm |
| Tipo de obturador | Obturador global |
| Tipo de enfoque | Enfoque fijo |
| Formato de datos a nivel de sensor | bayer RAW de 10 bits |
| Formatos de vídeo USB | MJPEG, YUY2 |
| Frecuencia máxima de fotogramas indicada | MJPEG: hasta 60 fps; YUY2: hasta 30 fps |
| Interfaz de host | USB 3.0 |
| Conector | USB Tipo-C |
| IMU | A bordo |
| Voltagem de alimentación | 5 V ±5 % |
| Duración focal | 1,8 mm ±5 % |
| Campo de visión especificado | Diagonal: 200°; horizontal: 181°; vertical: 114°; tolerancia indicada: ±3° |
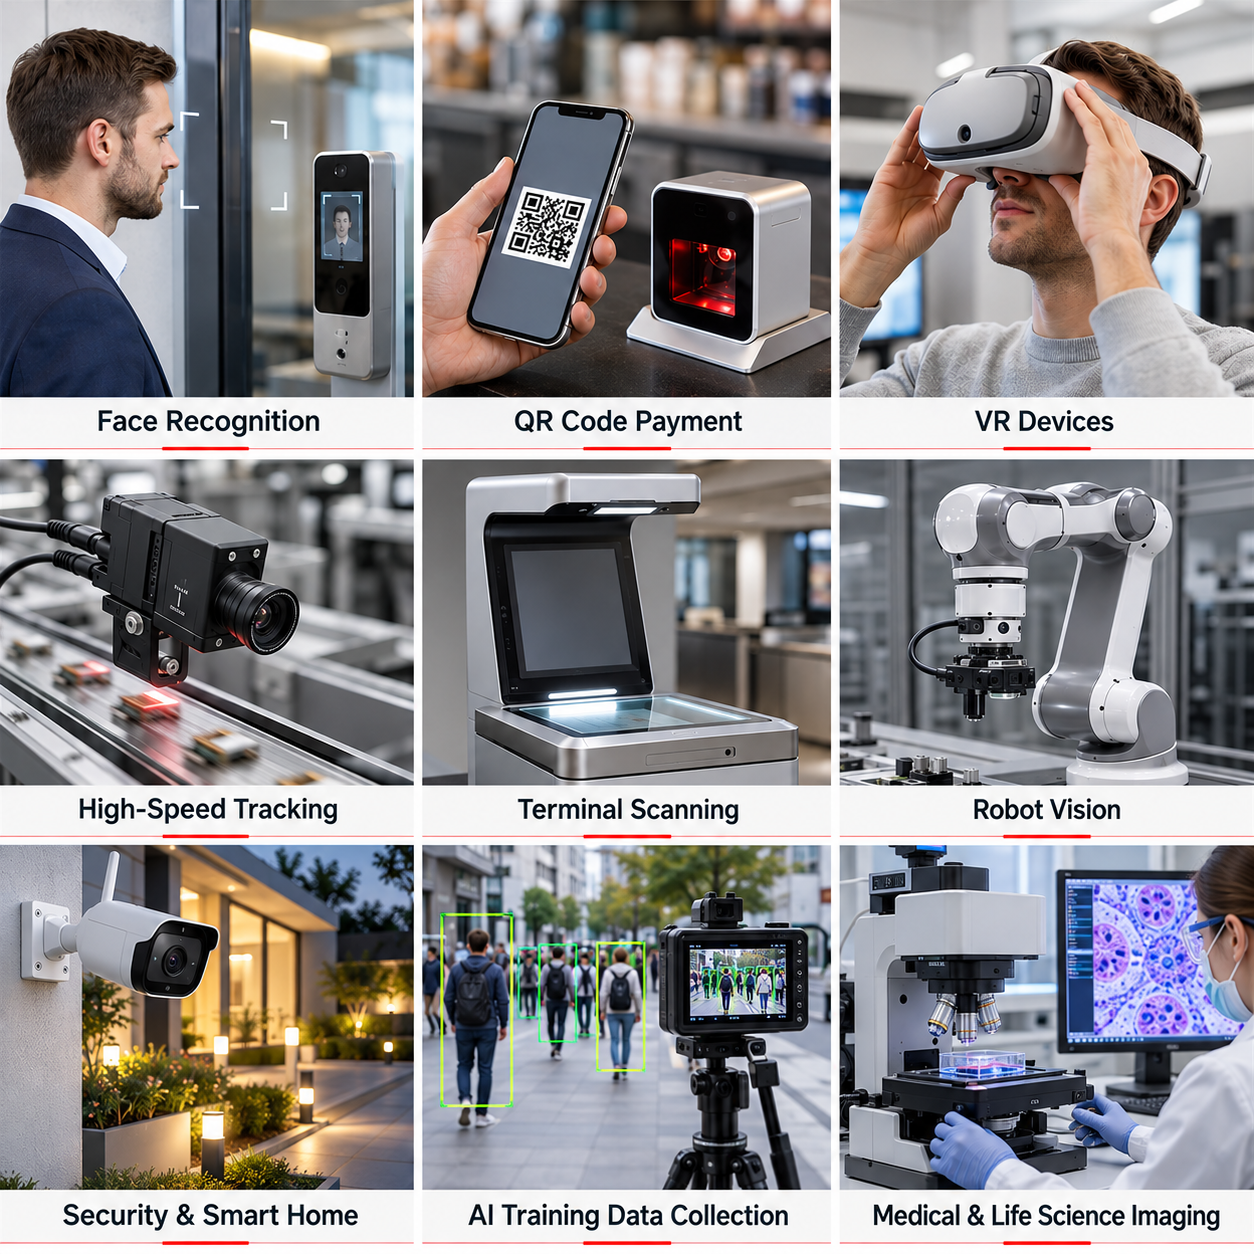
Áreas de aplicación
Reconocimiento facial : Captura facial para control de acceso.
Pago con código QR : Imagen de códigos para su decodificación.
Dispositivos de realidad virtual : Entrada visual para seguimiento de movimiento.
Seguimiento de alta velocidad : Captura de imágenes de objetos en movimiento.
Escaneo terminal : Imagen de documentos y códigos de barras.
Visión robótica : Imágenes para posicionamiento y guía.
Seguridad y hogar inteligente : Supervisión en interiores y exteriores.
Recopilación de datos de entrenamiento de IA : Captura de imágenes para conjuntos de datos de IA.
Imágenes médicas y de ciencias de la vida : Captura de imágenes para microscopía e investigación.
Proceso de personalización y desarrollo OEM/ODM
Adapte la cámara a sus requisitos de integración
Una configuración adecuada de la cámara debe cumplir tanto con la tarea de imagen como con la estructura del dispositivo. Sinoseen ofrece servicios de módulos de cámara OEM/ODM y puede evaluar modificaciones en la configuración óptica, el diseño del circuito flexible, la disposición de las conexiones y la configuración operativa admitida.
| Requisitos del proyecto | Áreas que requieren revisión técnica | Información que debe proporcionarse |
| La cámara no encaja en la carcasa | Colocación de la cabeza de la cámara, contorno del cable flexible (FPC) y su recorrido | Dibujos mecánicos y espacio disponible |
| la cobertura de la escena o la distancia de trabajo no es adecuada | Selección de lente, campo de visión y ajuste del enfoque | Dimensiones del objetivo y distancia de captura |
| La conexión con el host difiere del diseño estándar | Conector, asignación de pines y configuración de la interfaz | Especificaciones del host y requisitos de conexión |
| Los objetivos en movimiento requieren una captura más nítida | Exposición, iluminación y modos de velocidad de fotogramas compatibles | velocidad del objetivo, imágenes de muestra y condiciones de iluminación |
| el proyecto requiere imágenes infrarrojas | Idoneidad del filtro y la lente | Longitud de onda de iluminación y requisitos de imagen |
La viabilidad de la personalización, el alcance del desarrollo, el costo y el plazo de entrega se confirman tras la revisión técnica.
Proceso de personalización
Paso 1: Comparta sus requisitos
Proporcione la aplicación, la plataforma anfitriona, la resolución y la velocidad de fotogramas requeridas, la distancia de trabajo, el espacio de instalación y la cantidad estimada.
Paso 2: Revise la configuración
Evalúe el modo de funcionamiento del sensor, la interfaz, la lente y la disposición mecánica. Identifique cualquier modificación necesaria para el dispositivo objetivo.
Paso 3: Confirme los planos y los criterios de evaluación
Acuerde la configuración, los detalles de conexión, la revisión mecánica y los requisitos de aceptación de la muestra antes de la producción del prototipo.
Paso 4 — Evaluar las muestras
Probar la calidad de la imagen, la tasa de fotogramas sostenida, el comportamiento de la exposición, la integración con el sistema anfitrión y el ajuste mecánico en el entorno operativo real.
Paso 5 — Aprobar la configuración de producción
Confirmar la muestra aceptada, los planos, los componentes ópticos y la configuración operativa antes de iniciar la producción en volumen.
Envíe sus planos y requisitos de imagen
Acerca de Sinoseen
Shenzhen Sinoseen Technology Co., Ltd. se fundó en junio de 2016 y se especializa en el diseño, desarrollo, fabricación y servicios OEM/ODM de módulos de cámara CMOS.
Su cartera de productos incluye módulos de cámara USB, MIPI y DVP, con servicios que abarcan desde el desarrollo hasta la fabricación y el soporte posventa.
Para proyectos de visión embebida, Sinoseen colabora con los clientes para evaluar la tarea de imagen junto con los requisitos de integración mecánica y eléctrica. Esto ayuda a definir una configuración de cámara que pueda evaluarse en el dispositivo previsto antes de la aprobación para producción.
Certificaciones y propiedad intelectual
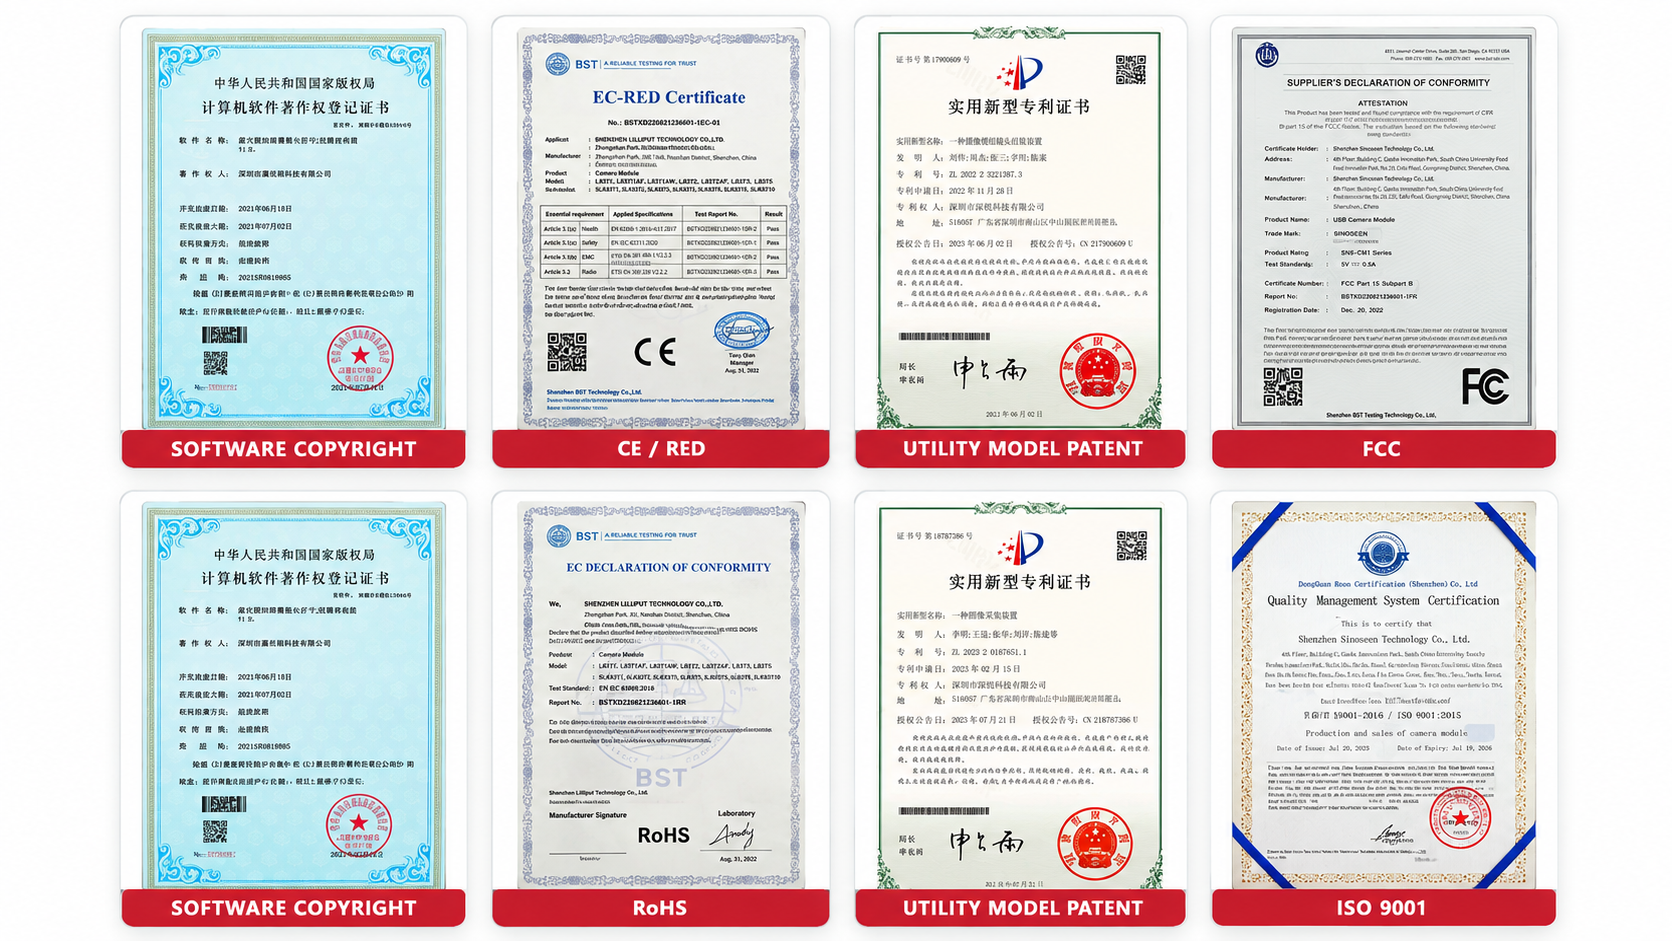
La documentación de Sinoseen incluye registros de gestión de calidad, documentos de conformidad del producto, derechos de autor de software y patentes de modelo de utilidad. Para su proyecto de módulo de cámara, solicite los documentos actuales aplicables al modelo y la configuración seleccionados, incluida la documentación pertinente de CE, FCC o RoHS.
Preguntas frecuentes
1. ¿Cuál es la resolución de este módulo de cámara?
El módulo utiliza dos sensores AR0234, cada uno con una matriz activa de píxeles de 1920 × 1200, o aproximadamente 2,3 MP. Las dimensiones del vídeo visibles para el host dependen del modo de salida configurado para la cámara dual. Solicite la tabla actual de modos de salida correspondiente al firmware seleccionado.
2. ¿Cuál es la ventaja de un obturador global?
Un obturador global expone los píxeles de la imagen simultáneamente, lo que ayuda a reducir la distorsión y la inclinación causadas por la lectura secuencial del obturador rodante. No elimina el desenfoque de movimiento; sigue siendo necesario contar con iluminación adecuada y ajustes de exposición apropiados.
3. ¿Admite el módulo 60 fps en todos los formatos de vídeo?
No. En la especificación suministrada se indica una velocidad máxima de 60 fps para MJPEG y de 30 fps para YUY2. Las velocidades reales de fotogramas dependen de la resolución seleccionada, del modo de firmware, de los ajustes de exposición y del rendimiento del host.
4. ¿Proporciona mapas de profundidad o SLAM integrado?
No se especifican la salida de mapas de profundidad ni el SLAM a bordo. Las aplicaciones de profundidad estéreo y de seguimiento requieren una calibración adecuada, una sincronización verificada de las cámaras y un procesamiento en el lado del host.
5. ¿Están las dos cámaras sincronizadas por hardware?
La especificación disponible no define el método de sincronización. Confirme, antes de seleccionar el módulo para mediciones estéreo o seguimiento, la sincronización de la exposición y el comportamiento de las marcas de tiempo.